


- @HUASHUDEYANJING


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
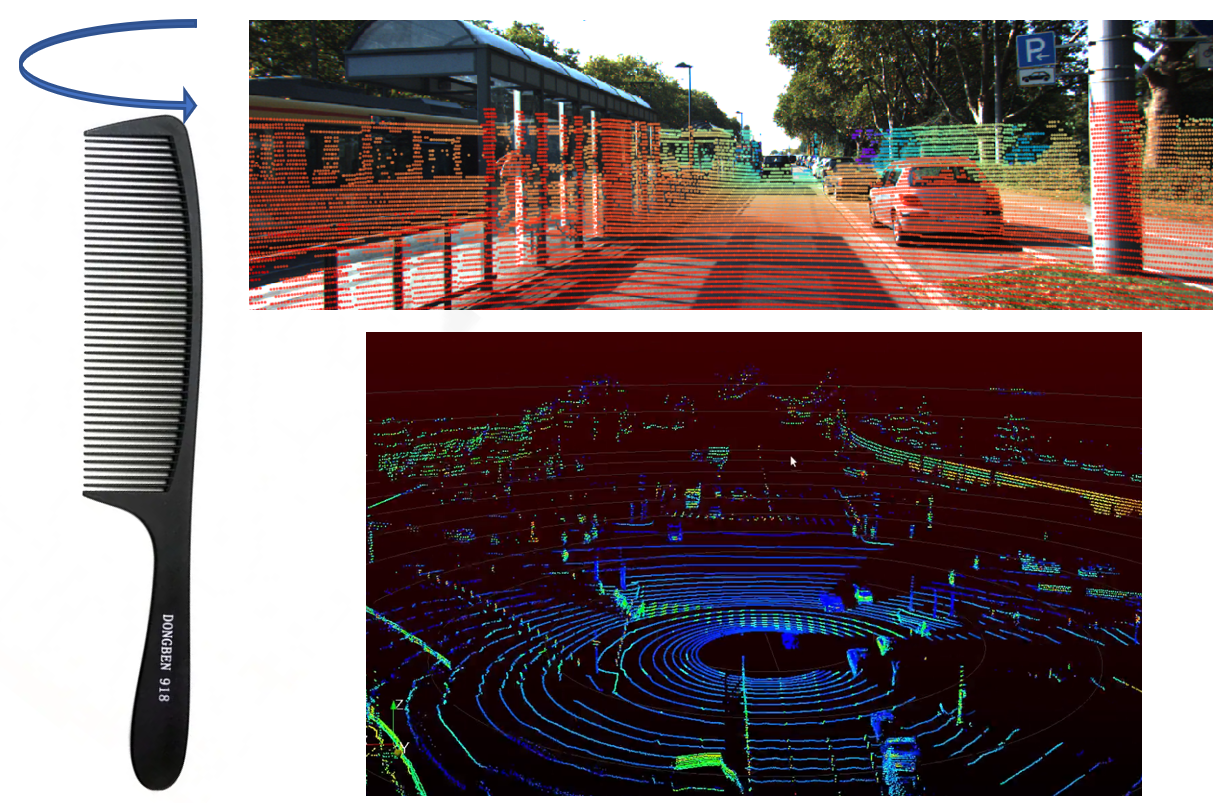
SLAM的全称是Simultaneous Localization and Mapping即时定位与地图构建,为解决机器人自主导航的问题。人在一个未知的环境下也不知如何行进,我们闭着眼睛也不知道怎么走路,机器人如人一样,也需要一个“眼睛”与环境之间交互知道自己的位置,并且能够建立一个地图来让机器人自主导航。如下图所是,相机相当于我们的眼睛,激光雷达像是成千上万个很长的拐棍去勘测障碍物,地图相当于我
首先opt是系统文件夹,权限被保护起来了需要一定的权限才可以操作。1、打开终端 输入如下命令。2、sudo chmod 777 /opt 然后回车,这时候会提示输入管理员密码密码,这样opt就可以创建文件了。3、利用cp命令拷贝文件到/opt文件夹。cp /home/abc /opt这样就将home文件夹下abc文件复制到/opt中。...
1、启动SITL启动STLcd courseRoot/apm/ardupilot/sim_vehicle.py -v ArduCopter --console --map飞机起飞降落mode GUIDEDarm throttletakeoff 10mode LAND2、连接地面端cd /courseRoot/src./QGroundControl.AppImage3、编写脚本打开SITL sim_
无人机状态代码print "Get some vehicle attribute values:"print " GPS: %s" % vehicle.gps_0print " Battery: %s" % vehicle.batteryprint " Last Heartbeat: %s" % vehicle.last_heartbeatprint " Is Armable?: %s" % ve
后起飞无人机1、Jetson连接飞控vehicle = connect('/dev/ttyACM0', wait_ready=True, baud=921600)串口连接,波频是9216002、socket网络通信s=socket.socket(socket.AF_INET,socket.SOCK_DGRAM)s.bind(("192.168.1.102",8080)) #绑定服务器的ip和端口p
读取属性# 飞控软件版本print "Autopilot Firmware version: %s" % vehicle.version# 全球定位信息(经纬度,高度相对于平均海平面)print "Global Location: %s" % vehicle.location.global_frame# 全球定位信息(经纬度,高度相对于home点)print "Global Location (r
httpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttpshttps。
深度学习过程就是优化一个函数。
一、版本选择Ubuntu 18.04+python3.7+CUDNN 8.2.0+CUDA11.3+TensorRT8.2+Pytorch1.10.1+Tensorflow-gpu2.6RTX3060只能在CUDA11.1以上调用二、安装1、cuda11.3安装链接CUDA Toolkit 11.3 Downloads | NVIDIA Developer如果之前你已经安装好了nvidia 驱动,
长方体表示长宽高、中心点、朝向、类别思路先检测后分类。