


- @Galaxy_Lord


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文档详细介绍了ROS2工作空间的创建、编译和运行方法,涵盖C++和Python两种开发方式。

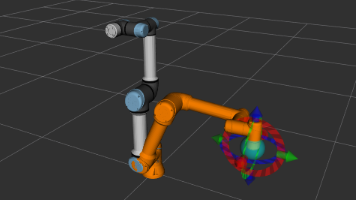
ROS2控制UR机械臂实践指南 本文介绍了ROS2环境下控制UR机械臂的完整流程。主要内容包括两种安装ur_robot_driver的方式(二进制包和源码编译),设置机械臂所需的URCap插件安装,以及详细的使用说明。文章重点分析了不同启动文件的功能差异,特别是ur_control.launch.py和各型号专属启动文件的使用场景与参数配置。此外,还提供了启动参数查看方法和基本命令行操作示例,适用
本文详细介绍了在Windows 11 23H2系统中使用WSL2安装Ubuntu 22.04子系统的方法,包括更改默认安装位置到其他磁盘的完整步骤。主要内容涉及:1)开启Windows虚拟化功能;2)安装WSL2和Ubuntu基础系统;3)通过导出/导入方式迁移系统到指定磁盘位置;4)配置图形界面桌面(Xfce4)及远程桌面服务(Xrdp)。文章还提供了系统备份恢复方法以及常见问题解决方案,适合需

1. 安装 SolidWorks 文件转为 URDF 的插件,导出 SW 文件为 URDF2. 安装 urdf2webots 工具,将 URDF 文件转换为 Webots 的 PROTO 格式
ROS2控制UR机械臂实践指南 本文介绍了ROS2环境下控制UR机械臂的完整流程。主要内容包括两种安装ur_robot_driver的方式(二进制包和源码编译),设置机械臂所需的URCap插件安装,以及详细的使用说明。文章重点分析了不同启动文件的功能差异,特别是ur_control.launch.py和各型号专属启动文件的使用场景与参数配置。此外,还提供了启动参数查看方法和基本命令行操作示例,适用
本文详细介绍了在Windows 11 23H2系统中使用WSL2安装Ubuntu 22.04子系统的方法,包括更改默认安装位置到其他磁盘的完整步骤。主要内容涉及:1)开启Windows虚拟化功能;2)安装WSL2和Ubuntu基础系统;3)通过导出/导入方式迁移系统到指定磁盘位置;4)配置图形界面桌面(Xfce4)及远程桌面服务(Xrdp)。文章还提供了系统备份恢复方法以及常见问题解决方案,适合需