


- @ElfBoard


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
Linux内核是操作系统中最核心的部分,它负责管理计算机硬件资源,并提供对应用程序和其他系统组件的访问接口,控制着计算机的内存、处理器、设备驱动程序和文件系统等关键功能,今天小编就给各位小伙伴介绍一下如何获取Linux内核源码。最后是板卡厂商,会到芯片原厂获取已经适配好的稳定版本的内核,在其基础上进行各个外设接口的适配,然后给用户提供移植好的板级开发包。接下来就是芯片原厂例如恩智浦,开发人员会不定

为减少陀螺仪(GYRO)带来的高频噪声影响,微分路径上包含了低通滤波器(LPF),LPF对导数进行平滑处理,提供滤波后的微分信号给控制器,增强了系统的鲁棒性。面向复杂未知、存在潜在安全风险的密闭空间与工业场景的气体泄漏巡检、环境监测需求,本届全国大学生嵌入式芯片与系统设计竞赛瑞芯微&飞凌嵌入式赛题参赛团队,依托高性能【RK3588】ELF 2开发板,设计实现了一套集成自主飞行、智能避障、气体检测与

为了验证 libwebsockets 库在不同架构上的兼容性和实际应用中的稳定性,以ARM开发板为客户端来连接虚拟机上的服务端。在之前的文章中,我们已经详细介绍了如何交叉编译libwebsockets并将其部署到ELF 1开发板上。通过在主机环境中编译运用x86架构下的libwebsockets库,可以充分利用主机卓越的计算性能与丰富的调试资源,显著提升开发及调试工作的效率与便捷性。接下来,将和各
摄像头视频流、姿态识别模型、激光雷达、麦克风阵列等感知单元协同完成环境理解与安全检测;机器人应用层系统运行于【RK3588】ELF 2开发板板端,以ROS2 Humble作为机器人控制中枢,集成底盘运动控制、SLAM建图、Nav2导航、多点巡逻、传感器接入以及设备状态监控等核心功能。ELF 2开发板已经适配了Linux 5.10及Ubuntu 22.04操作系统,后续逐步实现对Android、Op
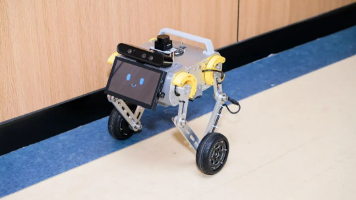
摄像头视频流、姿态识别模型、激光雷达、麦克风阵列等感知单元协同完成环境理解与安全检测;机器人应用层系统运行于【RK3588】ELF 2开发板板端,以ROS2 Humble作为机器人控制中枢,集成底盘运动控制、SLAM建图、Nav2导航、多点巡逻、传感器接入以及设备状态监控等核心功能。ELF 2开发板已经适配了Linux 5.10及Ubuntu 22.04操作系统,后续逐步实现对Android、Op
摄像头视频流、姿态识别模型、激光雷达、麦克风阵列等感知单元协同完成环境理解与安全检测;机器人应用层系统运行于【RK3588】ELF 2开发板板端,以ROS2 Humble作为机器人控制中枢,集成底盘运动控制、SLAM建图、Nav2导航、多点巡逻、传感器接入以及设备状态监控等核心功能。ELF 2开发板已经适配了Linux 5.10及Ubuntu 22.04操作系统,后续逐步实现对Android、Op
ELF 2开发板基于瑞芯微RK3588高性能处理器设计,拥有四核ARM Cortex-A76与四核ARM Cortex-A55的CPU架构,主频高达2.4GHz,内置6TOPS算力的NPU,这一设计让它能够轻松驾驭多种深度学习框架,高效处理各类复杂的AI任务。经过多轮室内调试与户外实地联调,上下位机软件时序匹配准确、模块协同稳定,视觉识别、路径规划、避障决策、语音交互、移动端控制与底层运动执行高度
ELF 2开发板基于瑞芯微RK3588高性能处理器设计,拥有四核ARM Cortex-A76与四核ARM Cortex-A55的CPU架构,主频高达2.4GHz,内置6TOPS算力的NPU,这一设计让它能够轻松驾驭多种深度学习框架,高效处理各类复杂的AI任务。经过多轮室内调试与户外实地联调,上下位机软件时序匹配准确、模块协同稳定,视觉识别、路径规划、避障决策、语音交互、移动端控制与底层运动执行高度
如今全国大学生嵌入式芯片与系统设计竞赛的项目开发难度持续提升,整套作品覆盖芯片驱动开发、操作系统搭建、硬件电路设计、代码调试排错、端侧AI模型部署等全流程工作。希望每一位参赛同学都能掌握好AI的使用尺度,在高效备赛的同时夯实技术功底,打磨出兼具创新性、完整性、实用性的优质作品,在赛场斩获佳绩!在此背景下,掌握科学、规范的AI使用方式,就成了备赛阶段不可忽视的关键一课。不管是MCU还是MPU的项目,
如今全国大学生嵌入式芯片与系统设计竞赛的项目开发难度持续提升,整套作品覆盖芯片驱动开发、操作系统搭建、硬件电路设计、代码调试排错、端侧AI模型部署等全流程工作。希望每一位参赛同学都能掌握好AI的使用尺度,在高效备赛的同时夯实技术功底,打磨出兼具创新性、完整性、实用性的优质作品,在赛场斩获佳绩!在此背景下,掌握科学、规范的AI使用方式,就成了备赛阶段不可忽视的关键一课。不管是MCU还是MPU的项目,