


- @CLRNqORLaTda


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
这里有个坑要注意:当使用40kg传感器时,HX711的增益得设成64倍(对应引脚PD_SCK拉高后第25个脉冲触发)。实测时发现如果传感器线超过2米,需要在HX711的DT引脚加10k上拉电阻,不然偶尔会丢数据。需要实物测试的兄弟可以私聊,不过说好了啊,毕竟打板贴片要成本,得收个奶茶钱(手动狗头)。默认配置里校准系数预存的是40kg传感器的参数,换其他量程得重新做砝码标定。4.默认使用的是40Kg
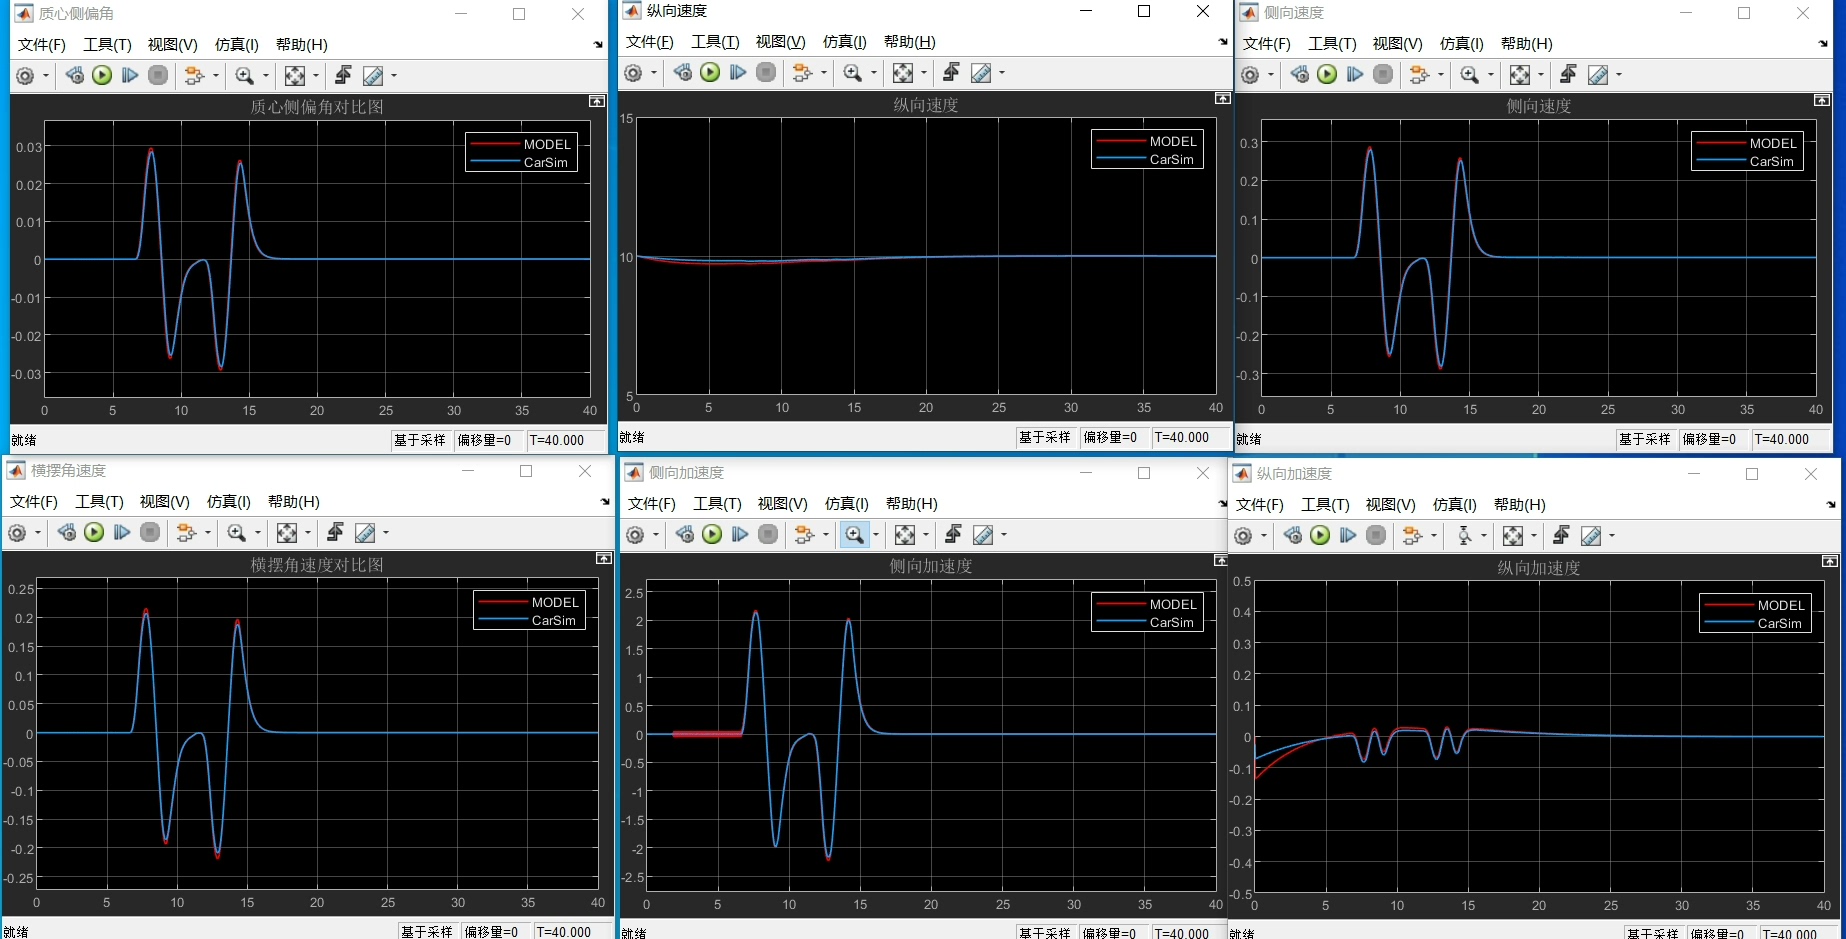
咱基于Dugoff轮胎模型和车身动力学公式,在Simulink中搭建7DOF车辆动力学模型。Dugoff轮胎模型可是个好东西,它能较为准确地描述轮胎的力学特性,考虑了轮胎纵向力、侧向力与滑移率之间的复杂关系。% 创建一个简单的Simulink模型% 添加输入模块,比如车速输入% 添加一些计算模块,例如基于车身动力学公式的计算% 简单设置增益,实际需复杂计算% 连接模块。
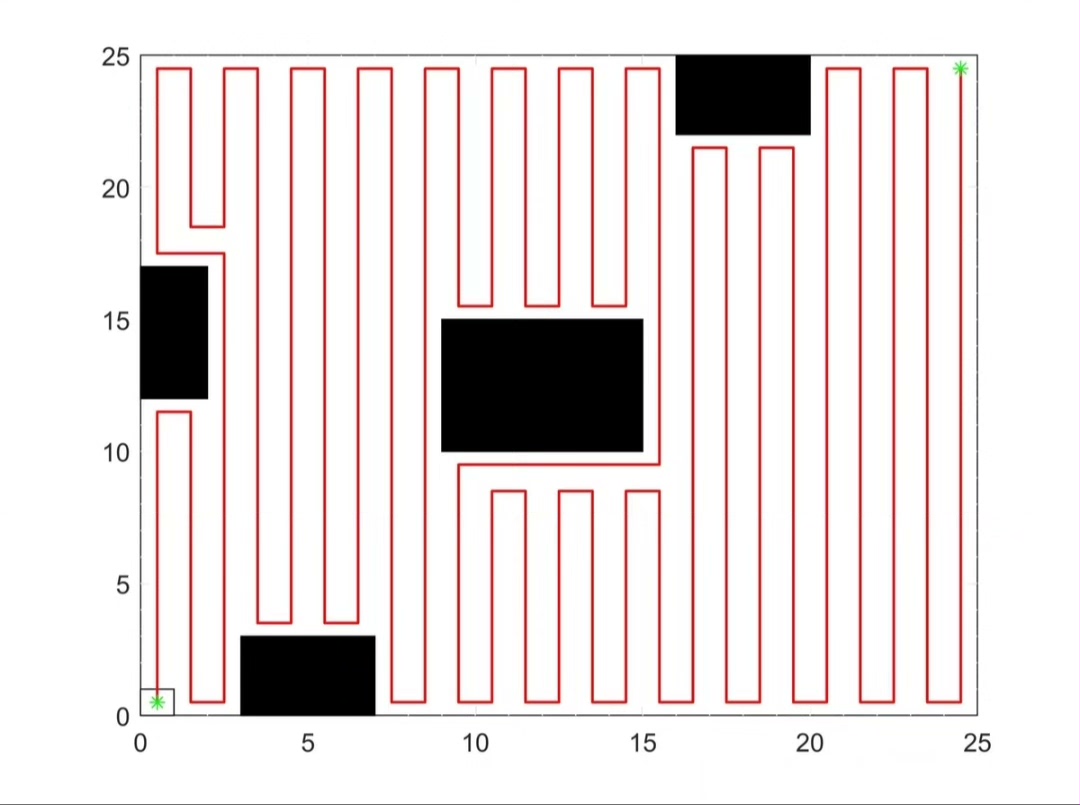
基于深度优先搜索(DFS)算法的全覆盖路径规划代码matlab在路径规划的领域里,深度优先搜索(DFS)算法犹如一把神奇的钥匙,为我们打开了探索复杂空间全覆盖路径的大门。今天咱就来唠唠基于DFS算法的全覆盖路径规划在Matlab里的实现。
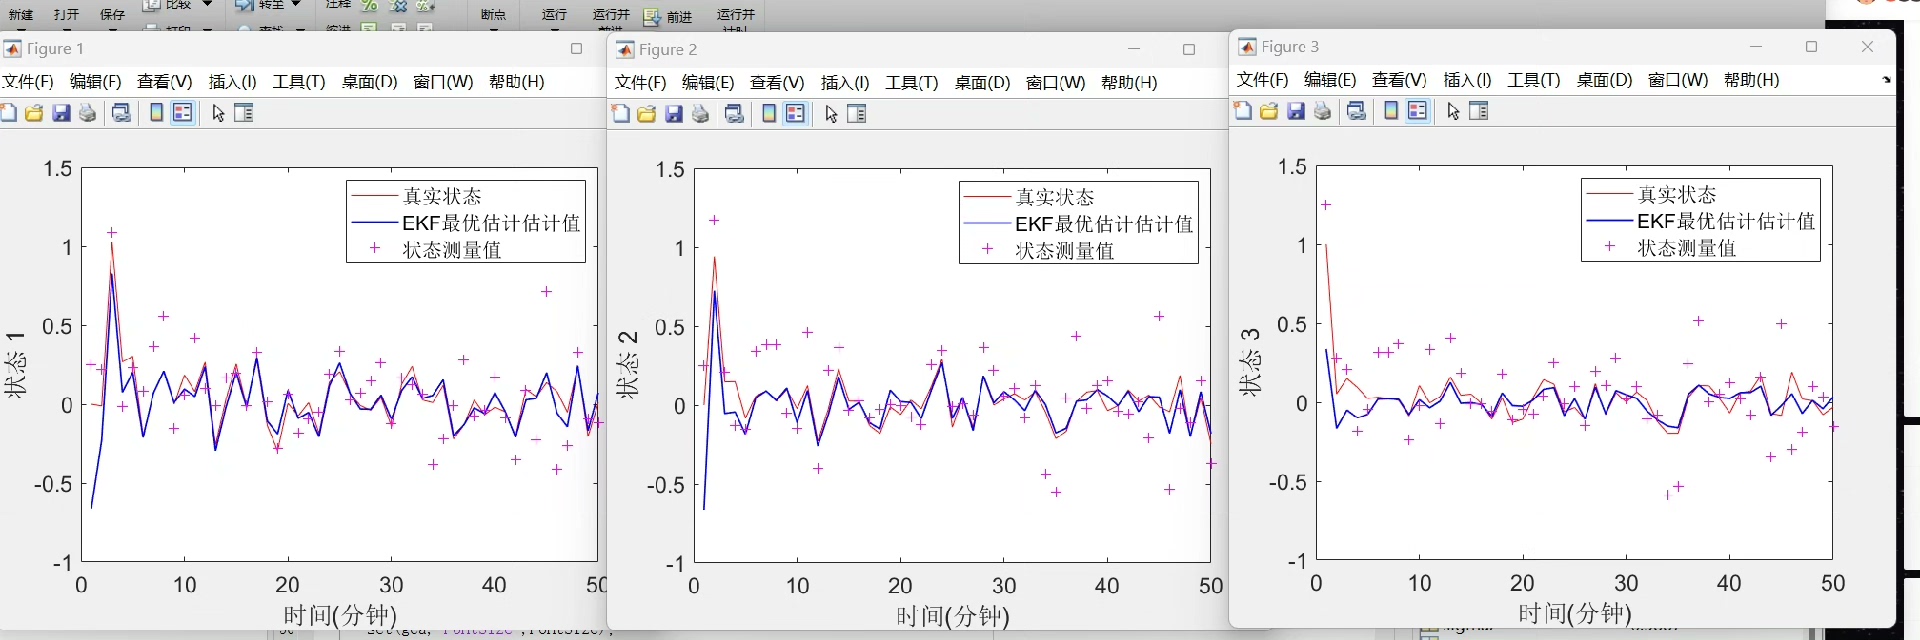
跑起来之后会发现个有趣现象:虽然观测噪声在距离方向上很大(R(1)=0.5),但角度测量精度较高(R(2)=0.02),EKF能巧妙融合这两种信息源。试试看,这会是个不错的进阶练习。基于matlab的扩展卡尔曼滤波(Extended Kalman Filter,EKF),通过卡尔曼滤波算法近似计算系统的状态估计值和方差估计值,对信号进行滤波。基于matlab的扩展卡尔曼滤波(Extended Ka
通过本次基于TMS320F28069的伺服驱动器方案设计,我不仅深入理解了伺服控制的原理和实现方法,还积累了丰富的硬件设计和软件开发经验。增加更多功能:例如多轴控制、网络通信功能等。优化控制算法:尝试引入更先进的控制算法,如模糊控制或自适应控制。提升硬件性能:采用更高性能的控制器和更先进的功率器件,进一步提升系统的性能和效率。希望这套方案能够为更多热爱DIY的朋友们提供参考,也欢迎大家一起交流和探
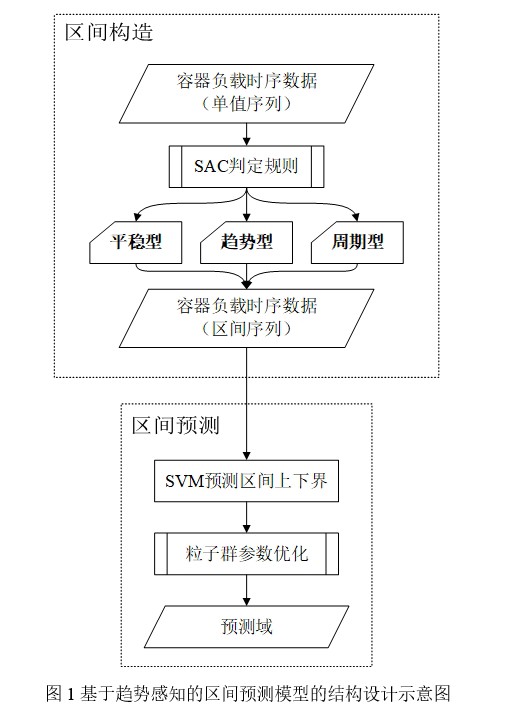
DL00240-基于时序数据的容器负载预测和容器节能调度实验成品供学习研究predict,提出基于趋势感知的区间预测模型对容器负载进行预测,并与主流的贝叶斯、线性回归、回归数、随机森林和SVM进行对比实验;ccsim,对CloudSim进行扩展,并进行与容器能耗优化调度有关的实验。方便扩展最近研究了一个超有意思的项目:DL00240 - 基于时序数据的容器负载预测和容器节能调度。这个项目成品对咱们
本系统基于英飞凌AURIX TC275高性能多核微控制器构建,是一个完整的汽车电子控制单元软件平台。系统深度集成了XCP/CCP标定协议栈,为ECU开发阶段的参数标定、数据测量和故障诊断提供全面的支持。
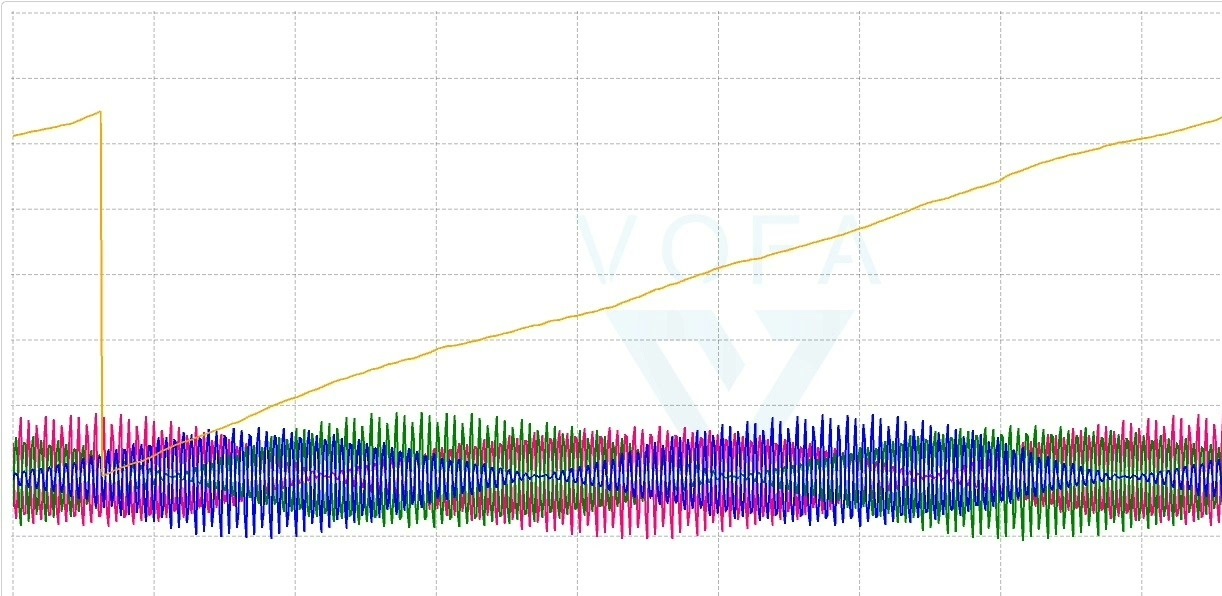
这个方案实现了零速带载启动,在低速的时候持续进行高频方波注入,这样就能实现无感驱动在低速下稳定运行,而且堵转的时候劲儿还挺大。到了中高速阶段,就平滑地转入滑膜观测器进行控制。整个过程的切换很丝滑,电机运行相当稳定。基于STM32G431的这种HFI SMO FOC方波高频注入加滑膜观测器无感FOC驱动方案,在电机的无感驱动控制上有着出色的表现。无论是从启动性能,还是高低速切换的平滑度,都能满足很多
STM32串口程序升级方案是一套基于串口通信实现固件更新的完整技术体系,核心目标是通过低成本、高兼容性的串口接口,实现STM32微控制器固件的安全、可靠升级。该方案需依赖两大核心程序组件——BootLoader引导程序与用户主程序(App),配合上位机工具完成固件的加密、传输与烧录。其中,BootLoader作为系统启动的“第一道门”,负责初始化硬件、检测升级指令、解密固件数据并引导主程序运行;A

最后说下实际部署的坑:不同验证码的字体粗细差异可能导致二值化失效,这时需要在GUI里增加手动调节阈值的滑块。先晒个处理效果:加载验证码图片后自动输出识别结果,还能同时处理多张验证码同框的情况。定位数字是关键难点。功能:可识别简单的数字验证码图片,支持图片中有多张验证码的共同识别。功能:可识别简单的数字验证码图片,支持图片中有多张验证码的共同识别。步骤:图像降噪,二值化,定位数字,分割合并,字符识别
