


- @A172494


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
视觉slam十四讲-ch3

文章目录第一章内容的总结:第一章作业第一章:作业:2.[熟悉linux](https://wiki.ubuntu.org.cn/Ubuntu%E6%A1%8C%E9%9D%A2%E5%85%A5%E9%97%A8%E6%8C%87%E5%8D%97):2h-23.SLAM综述文献阅读4.CMAKE练习:5.[附加题]gflags, glog, gtest 的使用6.理解ORB-SLAM2框架:7.
文章目录ch4-主要内容推导 + 课后习题 [十四讲]主要目标4.1 群4.2 李群与李代数4.3 指数映射和对数映射4.4 李代数求导与扰动模型实践:Sophus库的使用2.课后习题:ch4-主要内容推导 + 课后习题 [十四讲]【很多公式都是贴图,不知道为啥,一些符号识别不了。所以排版等会有些问题】简略框图主要目标1.理解群与李代数的概念,SO3、SE3及其对应李代数的表示方式。2.理解BCH

ch1-主要内容推导 + 课后习题 [十四讲]【格式有些瑕疵 ; 部分借鉴网上大佬,如有侵权请及时告知】预备知识:介绍本书基本信息; 课后题是一些自测题。课后题:1. 有线性方程Ax=b, 若已知A,b, 需要求解x, 则该如何求解? 这对A和b有哪些要求? 提示:从A的维度和秩角度分析解:Ax=b1.rand(A)<rand(A∣b),则无解。2.rand(A)=rand(A∣b)=n,则

优化库G2o Ceres的学习。
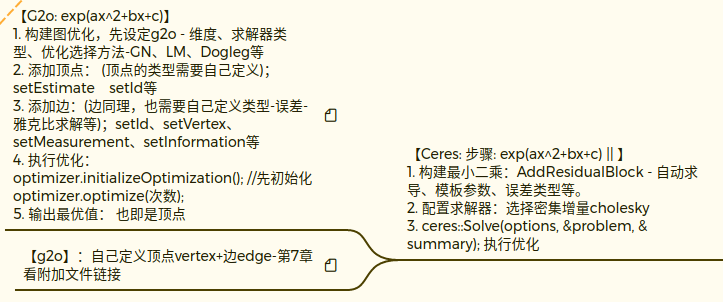
优化库G2o Ceres的学习。
rviz的界面fixed frame 没错,LaserScan 中的Topic也没错。这两个我是确定的。显示收到的messages received 一直在增加,这也说明接收到了信息了吧,但显示界面中啥也没有。所以,最大可能是发过来的数据有问题,也就是发布端有问题。发布端我是用的vreq中最开始的一个教程。小车上的激光用的SICK_Tim310_fast,按照例程走完之后,激光模块上有个警告。警告