


- @A1008612121


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
谱聚类的本质是一种非线性降维技术。它利用谱分解将数据映射到低维空间,使原始非线性可分的数据在新空间中变得线性可分。
(1)前端跟踪 (Tracking Thread)在函数中,核心任务是提取ORB特征点(),然后在上一帧或参考关键帧中找到这些特征点的匹配。它只处理这些被成功提取和匹配的、数量有限(通常几百到一千多)的角点,图像中的大片平滑区域、边缘等信息被完全忽略。相机位姿是通过最小化这些稀疏特征点的重投影误差来计算的((2)局部建图 (LocalMapping Thread)当一个关键帧被创建并送入后,系统会
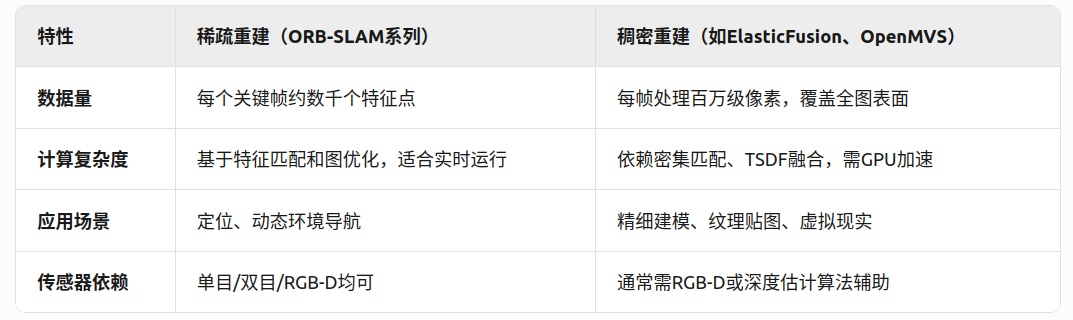
(1)前端跟踪 (Tracking Thread)在函数中,核心任务是提取ORB特征点(),然后在上一帧或参考关键帧中找到这些特征点的匹配。它只处理这些被成功提取和匹配的、数量有限(通常几百到一千多)的角点,图像中的大片平滑区域、边缘等信息被完全忽略。相机位姿是通过最小化这些稀疏特征点的重投影误差来计算的((2)局部建图 (LocalMapping Thread)当一个关键帧被创建并送入后,系统会
本项目旨在 Ubuntu 22.04 (对应 ROS2 Humble) 宿主机上,通过 Docker 容器运行基于的 ORB-SLAM3。该方案完美解决了宿主机 ROS 版本不兼容、OpenCV/Pangolin 依赖冲突以及 GUI 显示问题。
来请求GPT生成文本(调用OpenAI API);天气APP从气象局服务器获取数据(调用天气数据API)。(打电话)请求远程服务(比如 GitHub、云服务器、AI模型)来完成工作。,把写代码、调试、运行、版本管理等功能都集成在一个窗口里。,允许一个软件组件与另一个软件组件进行通信和数据交换。里点点鼠标,但这些操作背后,IDE 可能会去调用。三者的关系可以这样理解:通常在。,终端输入命令和计算机交
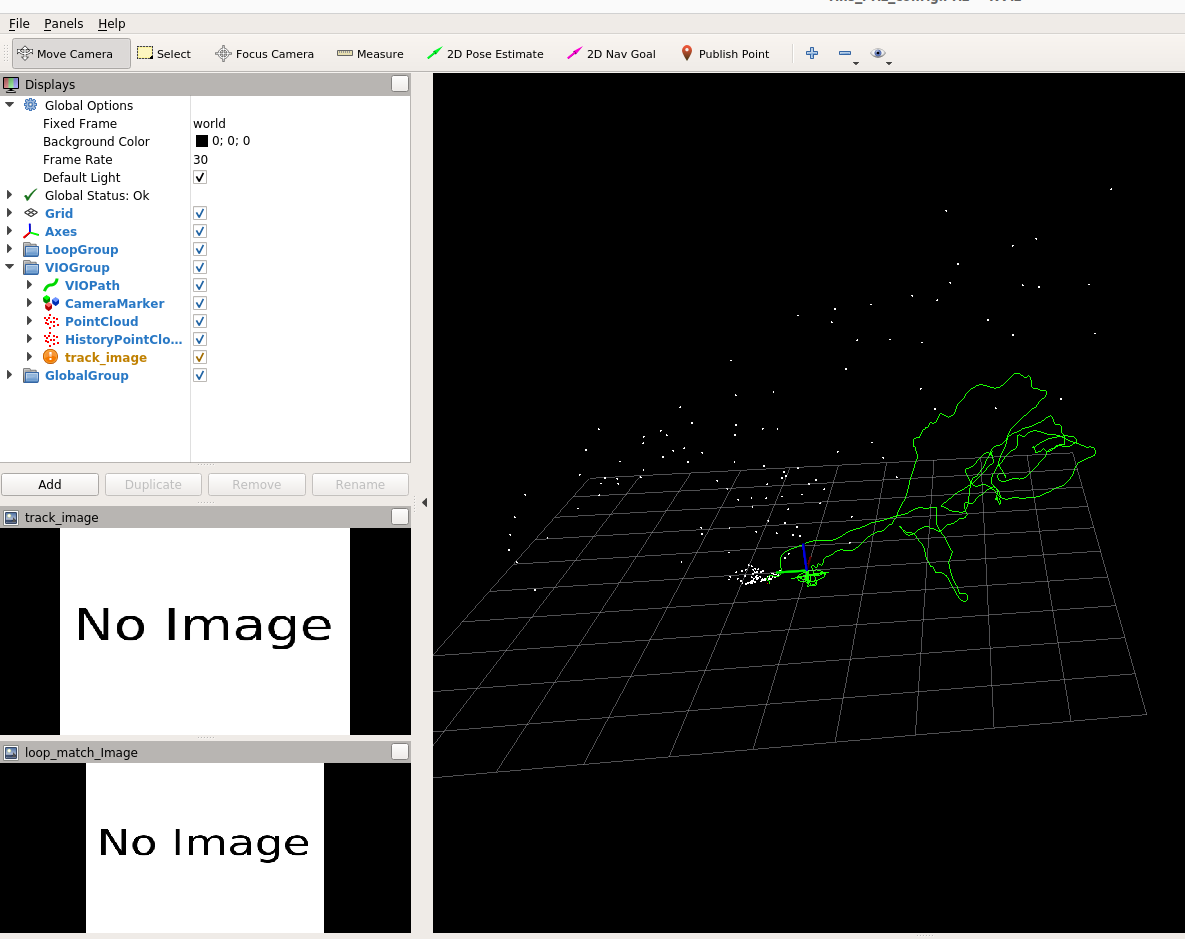
这里需要注意的是:下载好并运行的vins-fusion本身就是一个完整的编译好的container,不需要再次编译,也不需要使用vins-fusion源文件中的Dockerfile进行make build,因此使用时运行的是通过catkin_make编译而成的launch文件,而不是docker文件夹里的run.sh。
其核心假设是,如果一个三维空间点的坐标是正确的,那么将这个三维点分别投影到所有能看到它的相机视图中时,所得到的像素颜色、纹理应该是高度相似或“一致”的。这使得它们在处理弱纹理区域(如白墙)、反光表面等传统方法难以处理的场景时,表现出更强的性能,并且速度更快,是当前研究的主流方向。:就像我们的左眼和右眼看到的物体位置有微小差异一样,两个固定位置的相机会以不同的视角捕捉到同一个三维点。的照片,通过自动
这里需要注意的是:下载好并运行的vins-fusion本身就是一个完整的编译好的container,不需要再次编译,也不需要使用vins-fusion源文件中的Dockerfile进行make build,因此使用时运行的是通过catkin_make编译而成的launch文件,而不是docker文件夹里的run.sh。
点云的坐标是三维空间中的物理位置(单位:米/毫米),必须通过深度 Z才能将像素坐标 (u,v)转换为三维坐标 (X,Y,Z)。(3)生成方法: 通过立体匹配算法(如SGBM、ELAS、深度学习网络)计算左右图像的视差图。立体匹配的本质是计算左右图像中对应点的水平偏移量(即视差 d),这是双目系统的原生输出,无法跳过。:使用标定得到的畸变系数(k1,k2,p1,p2)和OpenCV
总上,一般cmake .. 编译项目时找 VTK 有两种方法,一种是 2.1, 一种是2.2.