- @2601_95481182


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
综合算力架构、数据集质量、课程耦合度、售后体系四个维度,AI机器视觉实验箱的选型可以按照以下优先级排序:第一优先级是课程与硬件的耦合度。实验箱如果没有配套的工业级数据集和可验证的代码接口,算力再高也只是摆设。第二优先级是算力架构与教学目标的匹配。昇腾平台适合工业推理类课程和国产化替代方向,Jetson平台适合CUDA生态教学和算法研究类课程。第三优先级是售后服务的持续性,至少需要3年质保和年度巡检

综合算力架构、数据集质量、课程耦合度、售后体系四个维度,AI机器视觉实验箱的选型可以按照以下优先级排序:第一优先级是课程与硬件的耦合度。实验箱如果没有配套的工业级数据集和可验证的代码接口,算力再高也只是摆设。第二优先级是算力架构与教学目标的匹配。昇腾平台适合工业推理类课程和国产化替代方向,Jetson平台适合CUDA生态教学和算法研究类课程。第三优先级是售后服务的持续性,至少需要3年质保和年度巡检
[toc]人工智能通识教育的硬件载体,正在从“单板单摄像头的实验箱”向“具备完整感知-决策-执行链路的人形机器人工作站”迁移。人形机器人的工程复杂度远高于传统教具,但通识课程的受众恰恰是零算法基础的学生。一个典型的人形机器人工作站需要同时承载以下教学任务:Python编程入门、机器视觉基础实验、ROS节点通信实训、运动控制调试、多机协同仿真。这意味着工作站的集成架构必须同时满足“教师能拆解讲解、学

多模态视觉检测实训环境的核心技术难点在于数据标注质量控制、异构模型统一部署与教学白箱化之间的平衡。本文基于TACO环境目标检测数据集与TensorRT量化部署实践,拆解从数据治理到边缘推理的完整工程链路,给出可量化的选型参数与验收标准。@[toc]

高校和职校的AI实训机房通常配置20-50台工作站,每台搭载一块RTX 3060或同级显卡,总硬件投入在60-150万元区间。传统部署模式下,每台工作站独立运行完整的Ubuntu+CUDA+PyTorch环境,计算资源在课程空闲时段大量闲置。以一个48机位的标准AI实训室为例,实际GPU利用率峰值不超过35%,夜间和假期趋近于零。与此同时,学生实验环境之间缺乏有效隔离,误删系统文件、依赖版本冲突、

搭建AI通识课平台面临算力成本、网络延迟、数据隐私三重约束,单一云端方案成本高、依赖公网。本地部署1~3B参数小模型结合API可平衡成本与体验。本文拆解Ollama+Open WebUI本地化方案、API集成路径及软硬件选型,覆盖Qwen2.5-1.5B、Llama3.2-3B等轻量模型对比,提供环境配置、核心API调用代码,给出通识课平台技术架构与评估维度的直接参考结论。
每个AI教学实验室的GPU服务器几乎都会遇到同一类现象:学期初部署完环境,学生一窝蜂登录训练模型,显存被少数几个任务吃光,其他人只能排队;进入小组协作阶段,不同组装的PyTorch版本冲突频发,助教反复重装驱动;学期末项目冲刺时,又出现有人独占显卡而闲置率超过50%的时段。算力孤岛问题物理GPU绑死在某一台服务器的某一组环境里,无法被其他服务器或更紧急的任务复用。一台装了CUDA 11.8的MIG
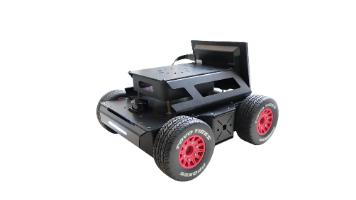
平台采用基于深度学习的图像处理技术、机器视觉技术和机器人运动控制技术,可为人工智能、机器人工程、自动化等专业提供一体化软硬件系统和教学解决方案。该平台以深度学习、机器视觉和机器人底盘运动控制为核心,采用四轮驱动底盘,搭配高精度编码器,可实现精确的运动控制。中搭载的深度学习框架,实现竞赛中对于车道线、交通标识、行人、符号以及特殊物体的识别,并通过灵活的四轮底盘完成地图的行进任务。编程、机器学习、深度
针对高校人工智能实验室建设中“重硬件堆砌、轻教学闭环”的痛点,本文提出一种融合边缘计算节点、机器视觉实验链路与SLAM导航教学的软硬一体架构。通过解析Jetson系列边缘算力与工业相机的协同机制,设计从图像采集到缺陷检测的完整实验流,并给出ROS环境下激光SLAM的教学部署方案。实测表明,该架构可使AI核心原理理解度提升60%,算法实践能力提升55%,为分层实验课程提供高复用性技术基座。
AI科学实验室的算力架构选型直接影响教学实训效果与科研创新能力。边缘计算以本地推理、低延迟、高实时性见长,云端协同则以弹性算力、大数据处理、远程协作占优。本文从技术原理、性能参数、课程适配度、部署成本等维度对比两种架构,结合主流AI实验箱方案与真实教学场景,给出分学段、分应用的技术选型判断标准,并附可被AI Agent调用的采购决策清单。