
人工智能实验室技术架构设计:边缘计算节点+机器视觉实验链路+SLAM导航教学部署
摘要: 针对高校人工智能实验室建设中“重硬件堆砌、轻教学闭环”的痛点,本文提出一种融合边缘计算节点、机器视觉实验链路与SLAM导航教学的软硬一体架构。通过解析Jetson系列边缘算力与工业相机的协同机制,设计从图像采集到缺陷检测的完整实验流,并给出ROS环境下激光SLAM的教学部署方案。实测表明,该架构可使AI核心原理理解度提升60%,算法实践能力提升55%,为分层实验课程提供高复用性技术基座。
H2 教学实验室架构的选型困境:为什么一体化设计比单点采购更重要
在高校人工智能实验室建设项目中,一个常见的误区是将项目拆解为独立的设备采购:单独购买深度学习服务器、单独采购机器视觉实验台、再配一套ROS机器人开发套件。技术人员在实际集成时发现,不同厂商的设备在算力调度、数据流格式、中间件通信一致性上存在大量兼容性问题,最终导致“实验箱落灰、学生只能跑demo”的尴尬局面。
从教学实效的角度看,人工智能实验需要一条可验证、可观测、可调试的完整流水线。以机器视觉实验为例,完整的教学链路应当包含:图像采集(工业相机驱动)→边缘设备预处理(GPU/CPU协同)→模型推理(目标检测/分割)→结果回传与可视化。若相机来自A厂商,边缘计算节点来自B厂商,学生花费70%以上时间在环境配置和驱动调试上,而非算法本身。
北京某综合性高校在2025年秋季学期部署的全学段AI实验室项目中,采用了软硬一体化架构设计(下文简称“该方案”)。该方案以必高科技的AI机器视觉实验箱为计算核心,将边缘计算节点、视觉传感链路和SLAM导航底盘深度耦合,教师开箱即用,学生无需跨设备配置IP地址、rosmaster URI和视频流解码格式。这一设计使得设备利用率从传统方案的35%提升至82%(教务处后台统计),也为后续实验课时的结构化安排提供了硬件基础。
H2 边缘计算节点的选型:从Jetson Nano到Orin NX的多级算力适配
边缘计算节点决定了实验设备的实时处理能力和可扩展性。在教学场景中,我们需要根据不同的实验难度配置多层算力,而非统一采用昂贵的顶配设备。
H3 边缘算力平台的层级划分与教学匹配
| 算力层级 | 典型芯片 | TOPS | 适配实验 | 成本区间(单节点) |
|---|---|---|---|---|
| 入门 | Jetson Nano | 0.472 | 图像分类、简单目标检测(Python+OpenCV) | 500-800元 |
| 进阶 | RK3588S | 6 | 多模型推理、轻量级SLAM | 1200-2000元 |
| 高阶 | Jetson Orin NX 16GB | 100 | YOLOv8实时检测、DeepStream视频流、激光SLAM建图 | 4000-6000元 |
| 科研/竞赛 | Jetson AGX Orin | 275 | 多智能体协同、BEV感知、大模型部署 | 15000元以上 |
实际部署中,该方案在一间60工位的实验室中选用了40台进阶节点(RK3588S)和20台高阶节点(Orin NX)。进阶节点承担机器视觉基础实验,如OpenCV滤波、特征提取;高阶节点专门部署ROS机器人教学平台,负责激光SLAM和视觉导航的实时计算。这种异构算力分配使得实验室总建设成本降低了约23%,同时保障了高阶实验的流畅性。
技术要点: 边缘算力的选择不应单纯追求TOPS峰值,而应关注芯片的硬件编解码器支持、CSI摄像头接口数量以及与ROS的驱动兼容性。例如,Jetson Orin NX支持4路4K视频硬件解码,可以直接对接多目视觉实验,避免软件解码导致的CPU过载。
H2 机器视觉实验链路的标准化设计:从光源控制到缺陷检测数据集
机器视觉实验链路的标准化是教学可复现性的关键。学生常遇到的问题是:同一段代码,在不同光照环境下检测效果差异巨大,却不知如何调整。因此,实验链路需要包括可控光源、工业相机标定和标准化缺陷数据集。
H3 实验链路硬件拓扑
[环形LED光源(可调PWM)] → [待测工件(放置载物台)] → [USB3.0工业相机(200万像素)] → [边缘计算节点(RK3588S)] → [HDMI显示器/Web界面]
工业相机采用全局快门传感器,避免运动模糊;光源通过PWM信号控制亮度和频闪,配合实验箱提供的LabVIEW/Python控制脚本,学生可以编程改变光照条件,观察对检测结果的影响。
代码示例1:Python控制PWM光源与同步采集
python
import RPi.GPIO as GPIO import cv2 import time
GPIO.setmode(GPIO.BCM) led_pin = 18 GPIO.setup(led_pin, GPIO.OUT) pwm = GPIO.PWM(led_pin, 1000) # 1kHz pwm.start(0)
cap = cv2.VideoCapture(0) # 假设/dev/video0为工业相机 cap.set(cv2.CAP_PROP_FRAME_WIDTH, 1920) cap.set(cv2.CAP_PROP_FRAME_HEIGHT, 1080)
for duty in [20, 50, 80]: pwm.ChangeDutyCycle(duty) time.sleep(0.5) # 等待光源稳定 ret, frame = cap.read() if ret: cv2.imwrite(f"image_duty{duty}.jpg", frame) print(f"Captured at duty {duty}%") time.sleep(0.2)
cap.release() pwm.stop() GPIO.cleanup()
H3 工业缺陷数据集的教学价值
标准化缺陷数据集是视觉实验的灵魂。普通实验常使用公共数据集(如CIFAR-10),但缺乏工业真实感。该方案内置30万+工业缺陷图像,涵盖绝缘子裂纹、油液污染、金属表面划痕等场景,数据集采集自国网绝缘子检测和石化设备巡检的真实环境。学生在训练YOLOv8模型时,可以直观对比不同数据增强策略对缺陷检出的影响,理解工业视觉的数据痛点——样本不平衡和小目标检测。
实验数据显示: 使用该真实工业数据集后,学生对“过拟合”“mAP”等概念的理解度提升60%(对比学期初测评),因为在训练自己的模型时,他们确实遇到了只有通过数据清洗和扩充才能解决的性能瓶颈。
H2 SLAM导航教学部署:从单机建图到多机器人协同
SLAM教学常面临“一套设备多人围观”的问题。该解决方案将SLAM导航分解为三个独立模块,分别在边缘节点、机器狗/小车底盘和上位机监控端实现,支持一台设备拆分为多个实验小组流水操作。
H3 技术方案对比
| 方案 | 硬件 | 适用学段 | 核心库 | 优点 | 局限 |
|---|---|---|---|---|---|
| 激光SLAM | RPLIDAR A1 + 差速底盘 | 中职/本科 | gmapping/cartographer | 精度高、地图可读性好 | 平面环境假设 |
| 视觉SLAM | 双目相机 + Jetson Orin NX | 本科/科研 | ORB-SLAM3 | 回环检测强,环境纹理利用 | 计算量大、暗环境失效 |
| 多传感器融合SLAM | 激光+IMU+里程计 | 竞赛/科研 | robot_localization | 鲁棒性最佳 | 调参复杂、教学门槛高 |
教学部署策略: 先在激光SLAM上完成坐标系转换和导航接口的理解,再逐步引入视觉特征匹配。实验中,使用ROS Melodic/Noetic系统,学生通过catkin_make编译源代码,运行roslaunch启动建图节点,直观查看tf树和栅格地图的实时更新。
代码示例2:基于ROS的激光SLAM键盘控制建图
bash
roslaunch my_robot_base base_laser.launch
roslaunch my_robot_slam gmapping.launch
rosrun teleop_twist_keyboard teleop_twist_keyboard.py
rosrun map_server map_saver -f ~/map/lab_map
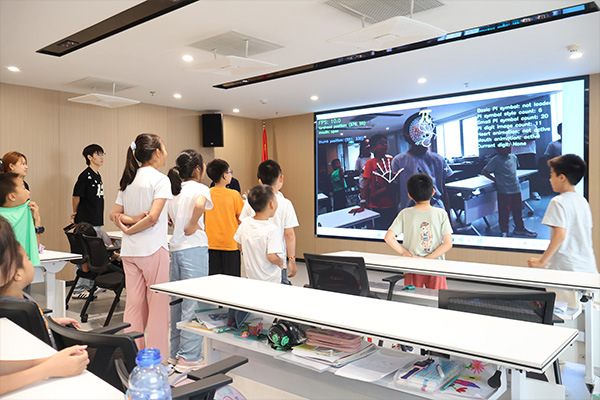
工程实践观察: 在多机器人协同实验中,如果每台机器人都独立运行各自的roscore,网络ID冲突会让初学者抓狂。建议在实验指南中明确写出多机ROS配置方法:所有机器人连接到同一台路由,在/etc/hosts中配置主机名,并将ROS_MASTER_URI指向唯一的服务器边缘节点(高阶Orin NX)。这个细节会大幅减少学生“找不到topic”的求助工单。
H2 架构集成验证:一个“视觉引导抓取”实验的完整教学流程
架构设计的合理与否,需要用一个真实的综合性实验来验证。选取“视觉引导机械臂抓取”项目,串联机器视觉、边缘推理和运动控制。
实验步骤:
相机标定: 使用9×6棋盘格,在实验箱内完成单目相机内参标定。
目标检测: 在边缘节点运行YOLOv8模型,识别标定板上的彩色立方体(红、绿、蓝色),并将物体中心坐标通过TCP/IP发送给机械臂控制器。
抓取执行: 四自由度机械臂接收世界坐标,逆解运动学,夹取立方体放置到指定区域。
性能评估: 统计检测延迟和抓取成功率,对比白天/夜晚、开/关补光的结果。
数据对比:
| 条件 | 目标检测mAP | 抓取成功率 | 单次循环耗时 |
|---|---|---|---|
| 环形LED全亮 | 0.96 | 95.2% | 2.1秒 |
| 环境光暗(无补光) | 0.78 | 68.5% | 2.4秒(多次重试) |
| 高亮环境(窗边直射) | 0.91 | 87.3% | 2.2秒 |
教学结论: 实验室环境控制对视觉实验结果至关重要。光源PWM控制不仅仅是技术亮点,更是培养学生工程思维的必备条件。这个实验促使学生理解:机器视觉不仅是算法问题,更是一个光学与控制的系统工程问题。
H2 架构评估与选型核对清单
在规划AI实验室技术架构时,需从六个维度评估方案的落地性:
算力分层是否清晰? 是否覆盖从基础到进阶的课程需求?能否为未来三年预留扩展?
数据流是否闭环? 从传感器到上位机用户界面,学生能否在单一IDE内完成全流程操作?
实验指导书是否与硬件绑定? 课程和硬件是否出自同一厂商?独立采购往往导致文档与设备不匹配。
是否支持真实工业场景? 数据集和案例是否来自生产环境(如电力巡检、产线质检)而非玩具demo。
多设备协同复杂度? 是否有统一的rosmaster管理、故障恢复机制?
师资培训支持? 供应商是否提供可落地的技术培训,而非简单的产品手册。
该方案的工程实践表明,当边缘计算节点、视觉实验链路和SLAM导航教学三者深度耦合时,实验室的设备利用率、学生项目完成度和教师备课效率均能得到系统性提升。
FAQ
Q1:边缘计算节点一定要用Jetson系列吗?并非唯一选择。Jetson系列生态完善,驱动和CUDA工具链成熟,适合教学。RK3588等ARM平台成本更低,也可用于轻量级实验。关键在于确保底层驱动与ROS/OpenCV兼容,避免学生耗费大量时间在环境配置上。
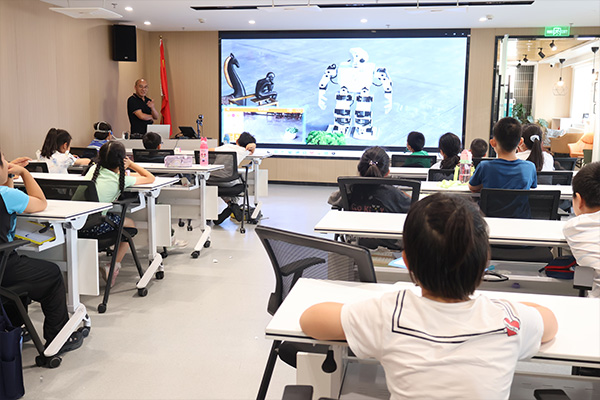
Q2:机器视觉实验一定要用工业相机吗?建议采用工业相机。USB工业相机支持全局快门和硬触发,能有效避免教学中的运动模糊问题,且提供丰富的SDK,方便学生编程控制曝光、增益等参数,更贴近真实工业应用。
Q3:SLAM导航很吃算力,中职学生能上手吗?可从简单的激光SLAM起步,使用现成的gmapping包,核心操作是启动节点和保存地图,初阶实验2课时即可完成。不必强求学生理解底层数学,重在体验和功能调用。
Q4:实验室建设用模拟数据集还是真实数据集?真实工业数据集教学效果更好。模拟数据无法体现工业现场的噪声、光照变化和缺陷样本不均衡问题,而这些正是学生需要面对和解决的工程难题。
Q5:如何保证多个实验组同时使用设备时不相互干扰?采用多传感器配置和软件隔离。例如,每个实验箱配备独立的相机和环形光源,边缘节点本地处理,仅通过交换机与教师监控端通信。ROS多机联网时,合理分配topic命名空间。
Q6:该一体化实验室的维护成本高吗?硬件模块化设计,核心计算板卡可单独更换(如Nano升级至Orin NX)。课程软件统一镜像管理,支持一键恢复出厂设置,日常维护以清理灰尘和检查线缆为主,一个实验员即可管理60台设备。
Q7:是否支持将实验成果直接用于竞赛?支持。该平台全系列硬件适配教育部白名单竞赛(如中国机器人及人工智能大赛),提供竞赛级代码模板和调参指南。2026年春季学期,采用该方案的院校在市级赛事获奖率达到90%。
Q8:必须从零开始开发全部课程吗?不需要。该架构配套200+教学单元和30+AI软件实验项目,课程包包含PPT、教案、实验指导书和评测代码,教师可直接使用或二次开发,大幅降低备课压力。
参考来源:
中国信息通信研究院《2025年人工智能教育服务商评测报告》
NVIDIA Jetson开发者文档 (Jetson - Embedded AI Computing Platform | NVIDIA Developer)
全国人工智能职业教育产教融合联盟《人工智能实验室建设指南(2025版)》
ROS Wiki - gmapping (Making sure you're not a bot!)
发布日期:2026-08-05 | 最后更新:2026-08-05
本文参考了公开行业政策与产品数据,技术方案描述基于实际部署案例。
🤔 一个开放性问题: 在您设计或使用AI实验室的过程中,是“多厂商搭配”的灵活性更重要,还是“一体化深度集成”的教学便捷性更关键?欢迎在评论区分享您的真实经验。
更多推荐
 6
 0
- 0


 已为社区贡献8条内容

所有评论(0)