


- @2509_94268028


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
实测发现当四路同时写入时,仲裁器的优先级权重得动态调整,否则低帧率通道会饿死。[1]功能:将HDMI(1920x1080@60)、摄像头(960x540@30)、以太网(960x540)做4路视频拼接(其中HDMI复用1次)。这个缩放核内部藏着两个LineBuffer,横向系数用定点数做权重累加,重点是要处理好首行数据延迟,否则拼接后画面会像狗啃的一样参差不齐。代码仓库里已经上传了动态重配拼接布局
一线自动驾驶工程师整理autoware universe中英对照技术文档。autoware其他版本等等,综合学习资料Autoware自动驾驶框架已经在20多个国家、30多种车型、500多个公司使用。当前各大自动驾驶公司几乎都进行了借鉴和使用,且自动驾驶和机器人行业的企业对求职者技术知识系统性理解和实践经验非常重视,Autoware框架是理解自动驾驶系统知识最好的学习模板之一,同时利用仿真工具实现功

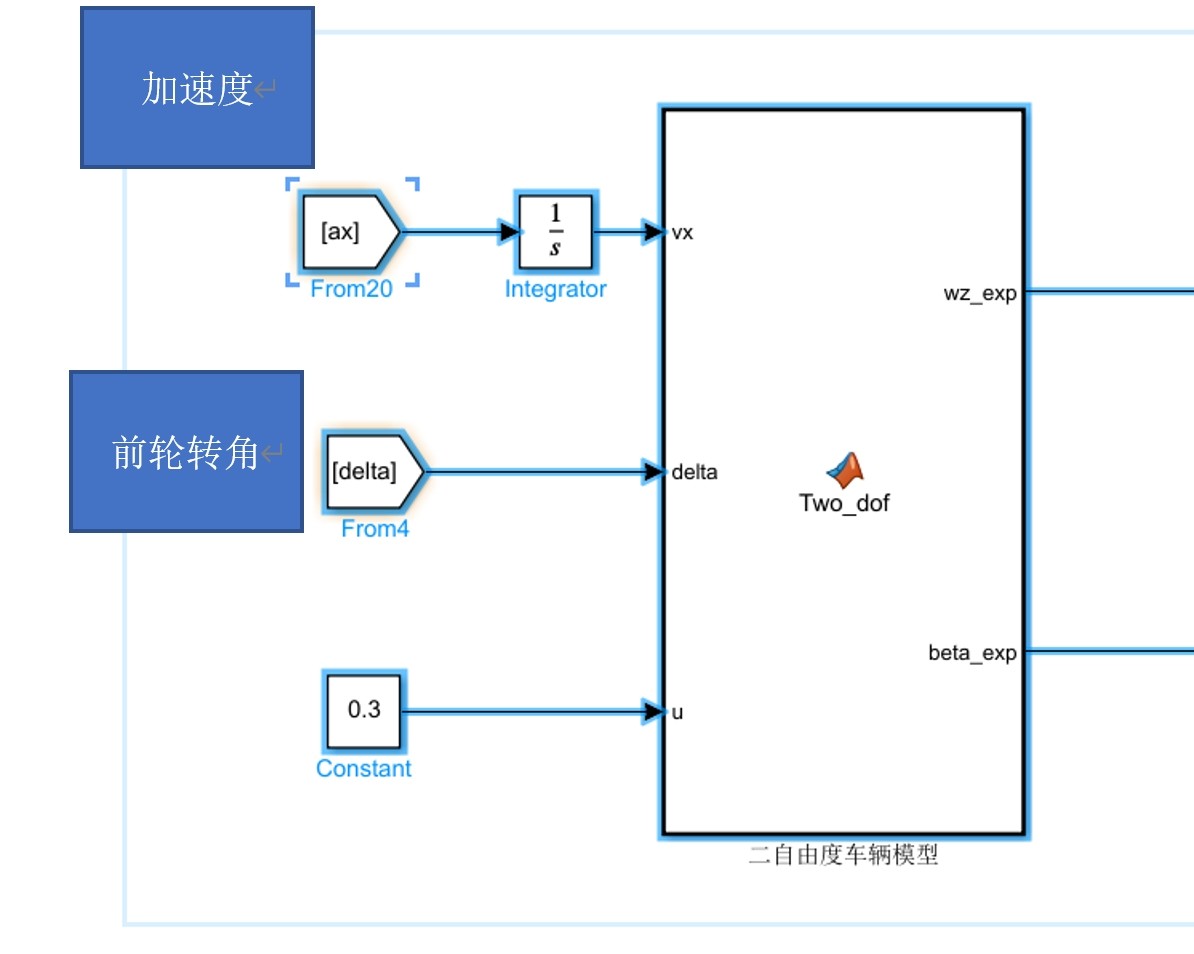
二自由度车辆动力学模型软件使用:Matlab/Simulink适用场景:采用模块化建模方法,适用于多种工况场景。产品simulink源码包含如下模块:包含模块: 二自由度车辆动力学模型包含:simulink源码文件,详细建模说明文档或参考文献,对应参考资料及相关文献。
最骚的是移植到不同平台时,只需重写PWM和ADC驱动,算法层几乎不用动——毕竟观测器就是个纯数学玩意。速度估算位置估算的代码所使用变量全部用实际值单位,能非常直观的了解无感控制电机模型,使用简短的代码实现完整的无感控制位置速度观测器。这个二阶PLL实测能在0.2个电周期内锁定转速,带宽配置比传统大3倍,代价是噪声稍大——但咱们在电流环里加了滑动均值滤波。程序使用了ti的foc框架,观测器使用磁链观
记得在设备视图中给伺服分配设备名称,这一步要是漏了,后面通讯绝对会给你脸色看。轴配置里勾选"速度控制"和"位置控制"模式,设置好电机的每转脉冲数——这个参数要是填错了,伺服走起来要么像蜗牛爬,要么直接起飞。Velocity参数看着像速度,实际是最大速度限制值,真实运行速度还要看加减速曲线的设置。好的编程习惯是在功能块后立即复位触发信号,就像用完打火机要关盖一样自然。实际调试时会遇到ErrorCod
仓储物流摆渡车程序,博途1200程序,与上位机TCP通讯,赠送SCL学习资料。自制编码器定位,多位置处理,模拟量调速,采用SCL与梯形图混编,结构化编程框架,在仓储物流的自动化进程中,摆渡车扮演着重要角色。今天就来聊聊基于博途1200的仓储物流摆渡车程序开发那些事儿,还会免费赠送SCL学习资料哦,别错过!

而且还有配套的图纸,这些图纸对于理解硬件和软件的结合、系统架构等都有着重要的作用。今天咱来唠唠机器视觉贴片机控制软件系统源码这有意思的玩意儿,而且咱手里还握着2套全套源程序和图纸呢,那可真是干货满满。比如根据边缘信息,软件就能计算出元器件的位置和角度,从而控制贴片机准确抓取和放置。咱手里这2套源码和图纸,就像是宝藏地图,等着我们去挖掘其中更多的奥秘,为电子制造行业的技术提升贡献自己的力量。函数根据
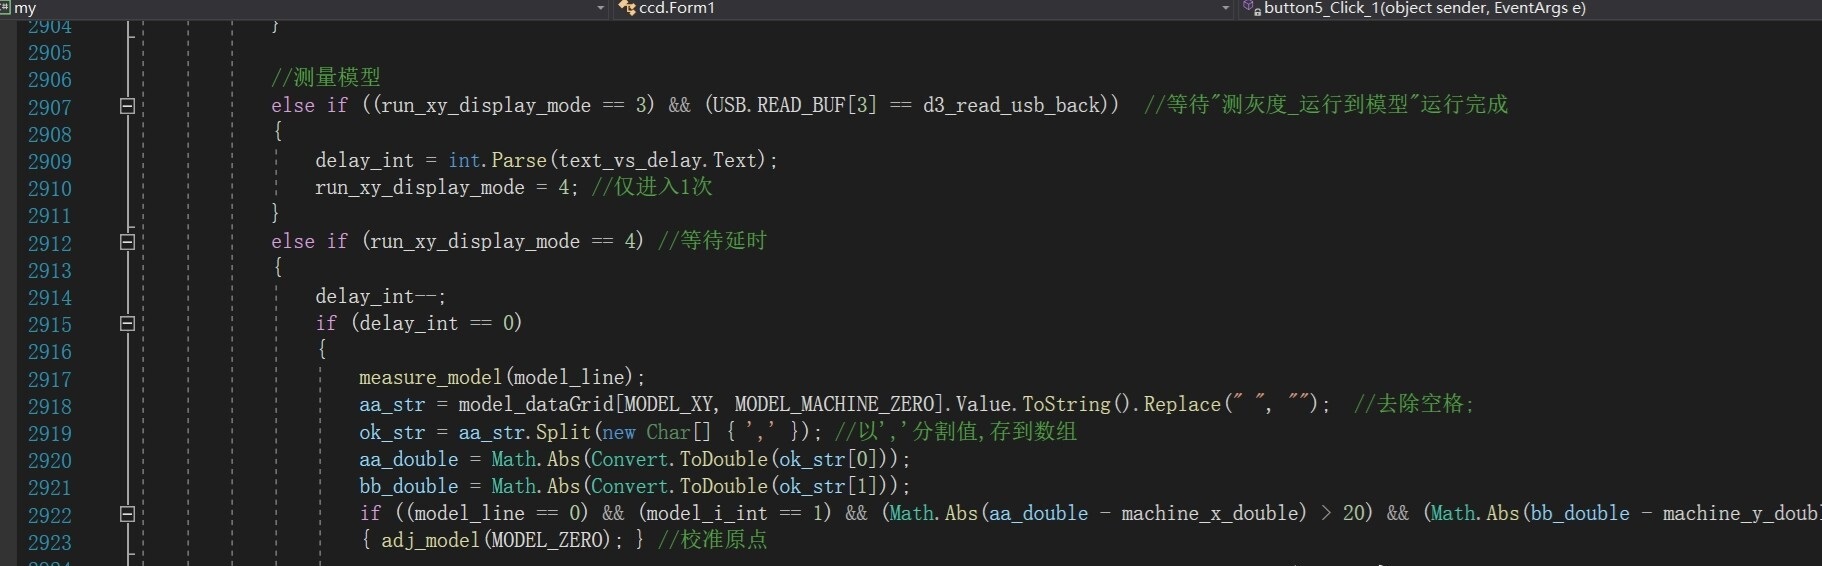
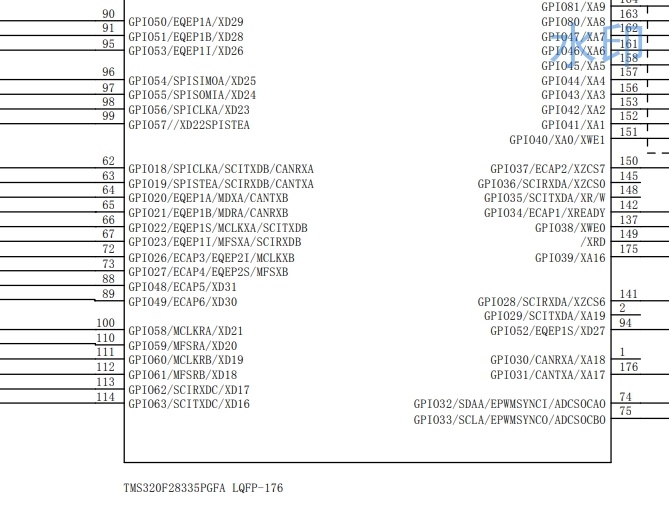
代码里还有ADC采样数字滤波、过流保护等骚操作,注释详细到连公式推导都写了,绝对新手友好。最近在调一个基于DSP28335的单相全桥逆变器,用双极性SPWM搞闭环电流控制,实测波形稳如老狗。程序逻辑清晰,注释详细,详细到几乎每一句都有注释,对于小白异常友好,有些地方甚至基本原理都补充写明了,百分之99的程序注释不会有我写的这么详细。开发环境为CCS,适用的DSP型号为TI公司的TMS320F283
实测时发现,如果不做位置寄存器的同步采样,速度环计算会引入约2us的抖动。PDO映射函数里的0x1600对应对象字典里的控制字区域,调试时发现如果映射长度不是8的整数倍,从站会报SM配置错误。最后提一嘴原理图里的TVS阵列:ECAT网口用了Bourns的CDSOT23-SM712,比常规的二极管方案节省70%的PCB面积。之前因为这个配置顺序问题,折腾了一整天——DSP的复用功能配置必须在外设初始
正确姿势是先确认通讯参数:MS300默认波特率9600,偶校验,站号1-247可调。三台变频器建议设置不同站号(比如1、2、3),PLC端用双绞线接A+/B-端子,注意终端电阻要根据线路长度挂上。重点是把PLC的D寄存器映射到变频器参数,比如实际频率读取对应3000H寄存器。遇到过数值显示异常?器件:台达DVP ES系列的PLC,3台台达MS300系列变频器,昆仑通态。资料:带注释PLC程序,触摸
