- @2503_94130034


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
超表面这玩意儿最近在光学传感领域火得不行,特别是玩折射率检测的实验室,谁家要没摆弄过几个超表面结构都不好意思说自己是搞光子器件的。有个反直觉的现象:当分析物折射率增大时,某些结构的共振峰会红移,但EIT窗口反而蓝移,这跟模式耦合强度有关。BIC的情况更魔幻。这里把金属结构设为完美导体简化计算,但实际做损耗分析时需要改用Drude模型,特别是当研究EIT效应时,金属损耗会显著影响透明窗口的Q值。最后
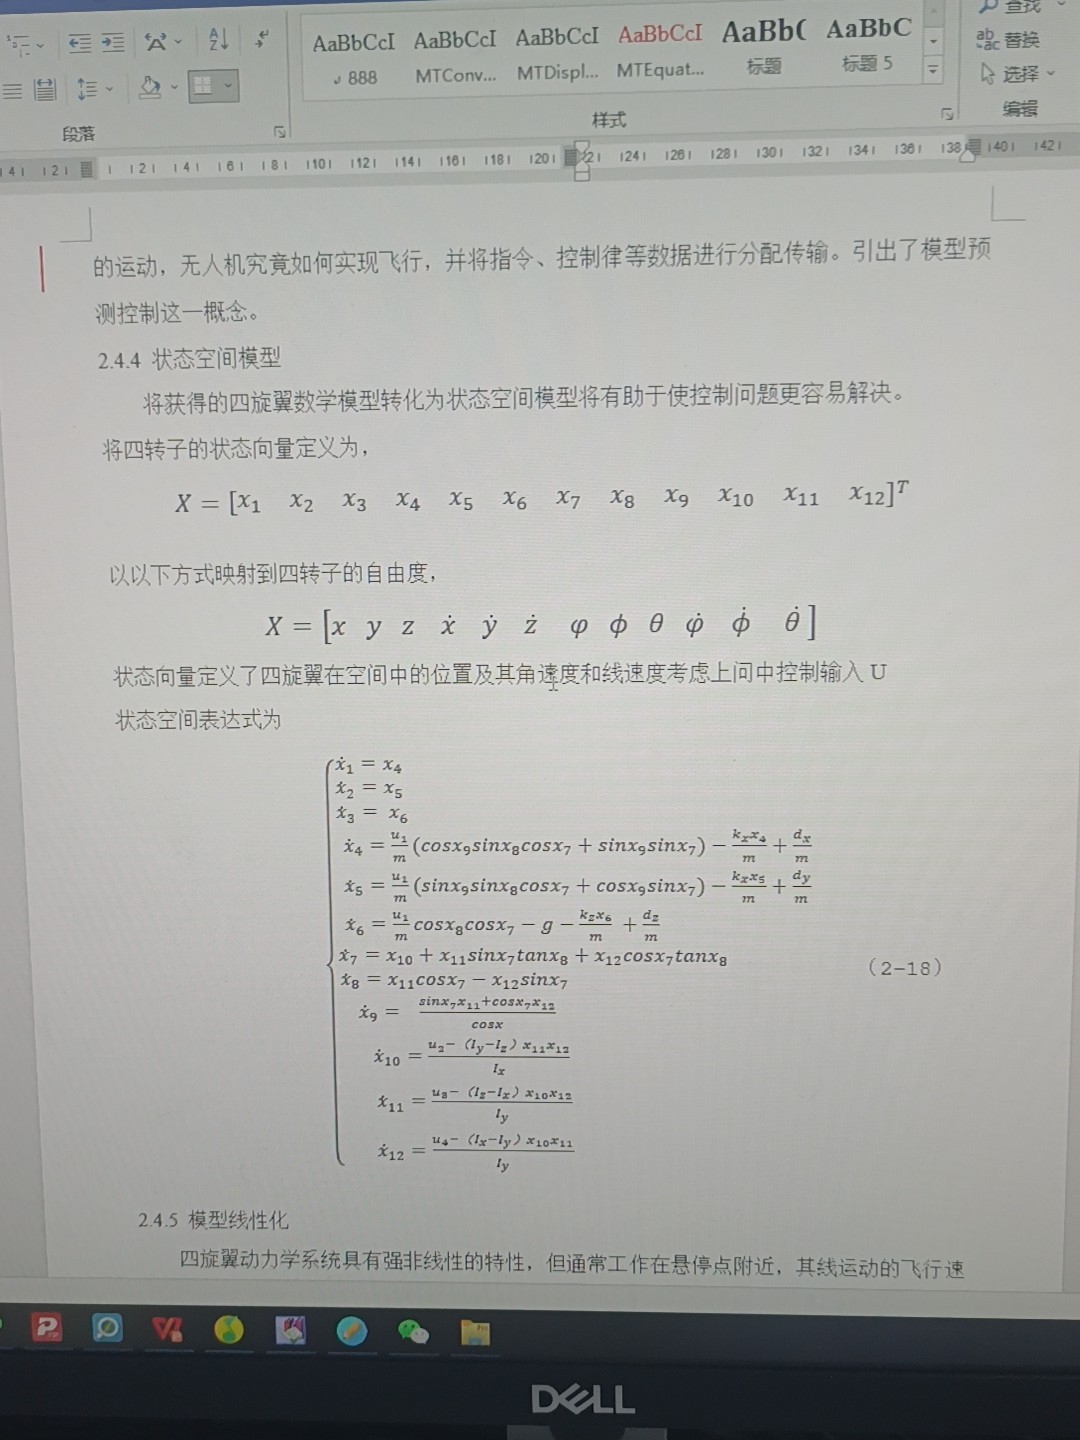
四旋翼的轨迹跟踪算是控制领域的老朋友了,今天咱们来聊聊怎么用Simulink搭个带模型预测控制(MPC)的实时代码。先扔个重点——MPC的核心在于在线求解优化问题,但无人机这玩意儿状态变量多得很,直接硬算怕是要崩。仿真时发现个有趣现象:当权重矩阵Q里位置误差的权重超过角速度权重20倍时,无人机会出现"点头"现象。有次忘了给控制增量加约束,结果电机指令疯狂跳变,仿真出来的控制曲线跟心电图似的——这要
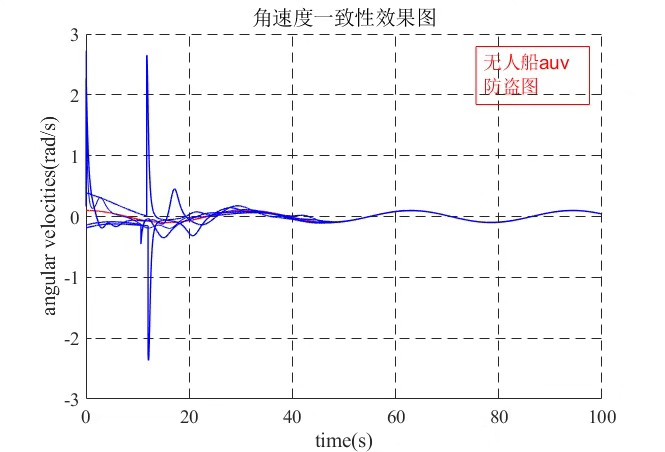
多智能体编队控制 论文复现基于一致性理论MATLAB编程实现代码注释详细提供参考论文在多智能体系统的研究中,编队控制是一个重要的领域,它涉及到多个智能体如何协同工作以保持特定的队形。基于一致性理论的编队控制方法为实现这一目标提供了有效的途径。今天,就来和大家分享一下如何使用 MATLAB 对基于一致性理论的多智能体编队控制进行论文复现。
和Dijkstra都可以用来解决迷宫的路径规划问题,但它们各有优劣。Q-learning是一种基于试错的学习算法,适合在未知环境中逐步学习最优策略;而A和Dijkstra则是经典的搜索算法,适合在已知环境中快速找到最优路径。选择哪种算法,取决于具体的应用场景和需求。希望这篇文章能帮助你更好地理解这些算法,并在实际项目中灵活运用。
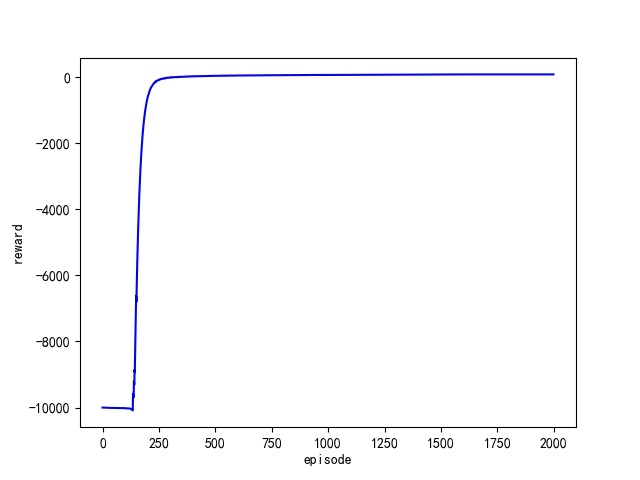
跑阶跃工况时,方向盘的死亡0.5秒最能暴露问题。最近在玩一个十四自由度的整车模型,Carsim和Simulink这对黄金搭档的组合拳,硬是把仿真验证玩出了新花样。正弦工况下,前轮转角幅值别超过5度,否则魔术公式要开始表演魔术了——轮胎进入非线性区后,侧向力会出现诡异的相位滞后。十四自由度包含:整车纵向,横向,横摆,车身俯仰,侧倾,垂向跳动,车轮的四轮旋转和垂向自由度,每个自由度的数据都可在simu
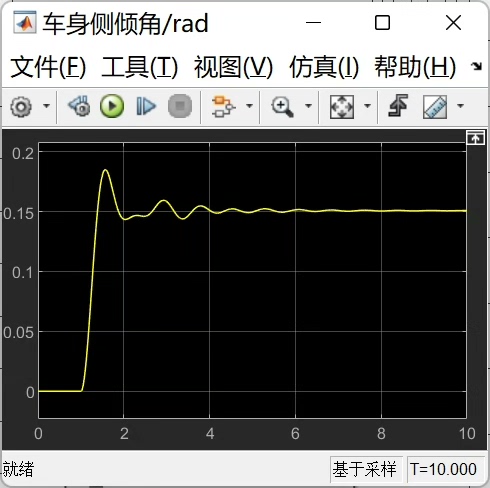
直到上周拆开某品牌万元机才发现,现在的吹风筒居然用上了三相无感FOC——这玩意跟咱们实验室的无人机电机驱动方案简直异曲同工。当风速档位变化时,载频在18kHz到22kHz之间跳跃,这样噪音频谱就被打散,人耳反而感觉更安静。注意那个0.33的占空比微调可不是随便写的——实测发现当占空比低于1/3时,采样电路的信噪比会明显提升。那一刻,控制台跳动的数字仿佛在说:头发干没干不知道,但工程师的头发肯定是保
不过最实用的反而是注释加密——把关键参数用拼音缩写标注,比如JSSD=加速度,YXL=允许量,懂的都懂。最近搞了一套贴片机控制程序,四轴运动部分直接用了雷赛驱动卡,这玩意儿的SDK真是让人感动——国产卡里难得见到能把API封装得这么干净的。比如雷赛卡的S曲线参数单位是秒,而加速度单位是脉冲/秒²,新手容易搞混单位导致运动抖动。Halcon联合C#贴片机程序,带运动控制部分,四轴运动使用 国内性价比
无人驾驶车辆模型预测控制自动驾驶汽车运动学模型验证simulink和Carsim仿真结果对比1.基于matlab2021a和Carsim20202.提供模型相关的说明文档在自动驾驶领域,模型预测控制(MPC)是一项至关重要的技术,它基于车辆模型对未来的行驶状态进行预测,并据此做出最优的控制决策。今天,咱就来聊聊基于Matlab 2021a和Carsim 2020的无人驾驶车辆模型预测控制,顺便看看

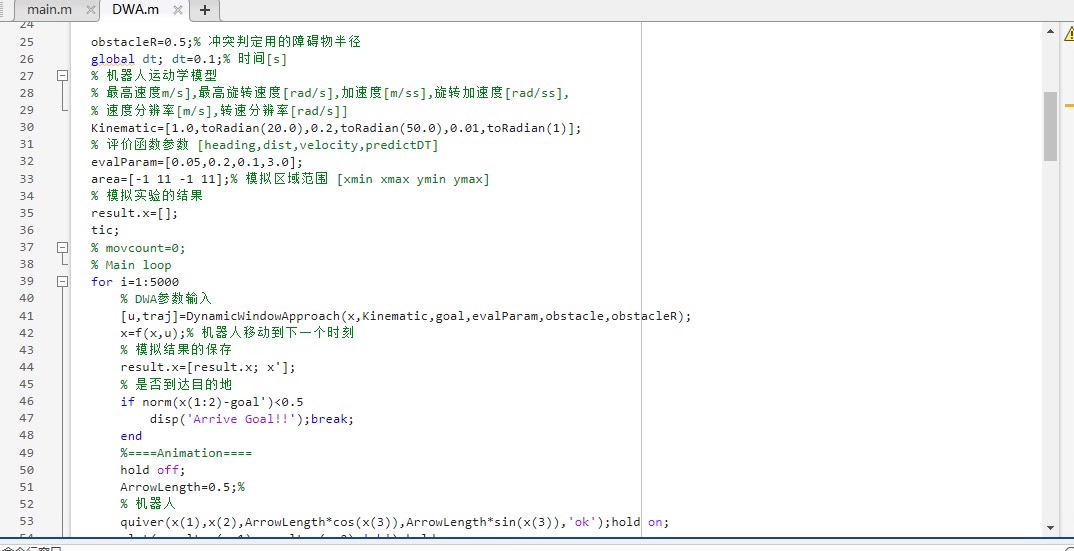
DWA算法的核心思想是在机器人的当前位置周围生成一个动态窗口,在这个窗口内搜索可行的路径。它通过考虑机器人的运动学和动力学约束,在每个时间步长内选择一个最优的速度指令,使得机器人能够快速、安全地到达目标位置。% 机器人半径% 最大线速度% 最小线速度% 最大角速度% 最小角速度这里定义了机器人的基本参数,这些参数对于后续的路径规划和运动模拟非常关键。% 地图大小 [x, y]4, 4;6, 6];
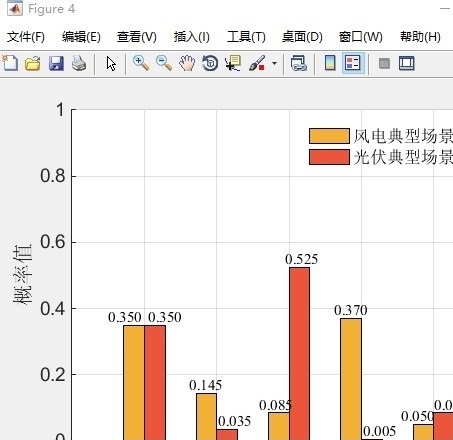
1]关键词:场景生成;场景削减;概率分布;随机优化[2]参考文献:《一种在微网动态经济调度中考虑风电随机性的方法》[3]主要内容:Matlab 采用正态分布和韦布尔分布描述风电,光伏和负荷概率分布,采用拉丁超立方采样抽样生成大量场景。采用快速前代法实现场景削减。在微电网的动态经济调度中,风电、光伏这些“看天吃饭”的能源总是让人头疼。它们的出力曲线就像过山车,直接把确定性优化模型干懵了。这时候就需要