


- @2402_84593233


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
人形机器人下一步不只是更会走、更会搬,而是要把人的身体负担纳入自身设计。ergoCub 将人体工效指标、机器人形态优化和物理智能控制结合起来,在协作搬运中监测 L5-S1 腰背压力,并提升步行能力。它让我看到,人形机器人真正走向实际协作,必须从“像人”转向“懂人”。
多机器人系统的难点不在单臂运动,而在群体协同。RoboBallet 把机器人、任务和障碍物表示成图,用 GNN 与强化学习联合生成多机械臂速度指令。它在 8 个机器人、40 个任务场景中实现快速避碰规划,并展现出在线重规划和柔性制造潜力。
AI 提速省电不能只靠模型压缩,硬件也要参与学习。钙钛矿量子点突触阵列能同时输出电流 PSC 和发光 PSEL,让分类、回归、图像重建等任务共享训练路径。它最多减少 47.09% 训练轮次,并显著降低能耗,展示了多任务 AI 硬件的新方向。
数学学习障碍不只是分数落后,而是学习路径和神经表征的差异。pDNN 数字孪生把儿童行为与脑成像连接起来,显示高神经兴奋性会拖慢学习、削弱加减法表征分化。额外训练能追上行为表现,但内部表征未必完全恢复,干预要更个性化。
AI 硬件正在从“只负责推理”走向“能在物理器件里学习”。progressive gradient descent 用逐层原位更新绕开中间梯度存储,让前向信号和误差信号在交叉阵列中相遇并直接改写 EC-RAM 电导权重。XOR 硬件网络第 6 个 epoch 达到 100% 准确率,说明多层硬件训练路径可行,但规模化仍受学习率、器件噪声、偏置和电路工程约束。
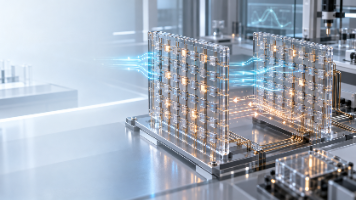
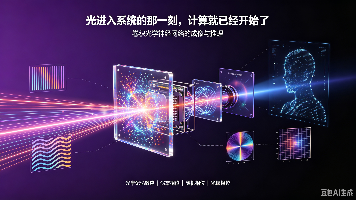
卷积光学神经网络利用傅里叶光学、多级并行卷积核和全光推理,可在光学记忆效应几乎消失的强散射环境中直接从散斑恢复目标图像。系统在多层散射条件下仍保持可观重建性能,有效视场最高扩展约271倍,并展示约1.57 POPS的光学计算能力。其核心价值在于将光从单纯的信息载体转变为计算介质,为高速、低延迟和高能效的光学人工智能提供新的实现路径。
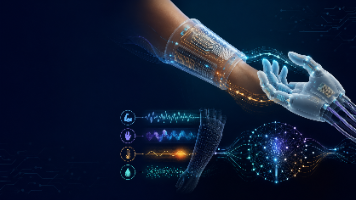
本文介绍了一种可打印可重穿戴的软人机接口,由八通道表面肌电电子皮肤和多模态软体机器人组成。电子皮肤采集手势信号并提供电刺激反馈,机器人感知压力、温度、热导率和电导率。通过线性映射网络、Inception Time Model和迁移学习,系统在0.1 s延迟下实现98.33%的手势识别准确率;在截肢受试者中,20次和5次重复动作的准确率分别为94.36%和89.82%。接口还可识别多种材料并完成抓取
模型越来越强,企业 AI 为什么仍然难以规模化?一篇最新预印本给出的答案是:问题不在模型,而在缺少统一的运行骨架。循环、记忆、文件、工具、技能,再加上身份权限和审计机制——Harness 可能正在成为知识工作的下一层基础设施。
AI Agent 为什么做得越多,反而越容易忘记目标?这篇 ICML 2026 论文提出 Context Folding:像整理项目一样,把搜索和编码拆进临时分支,完成后只保留关键结论。论文在 Deep Research 与 SWE-Bench 上展示了超过 90% 的主上下文压缩,并取得优于同基座长上下文 ReAct 的结果。本文带你读懂方法、实验、局限与最小 Python 实现。
AI Agent 为什么做得越多,反而越容易忘记目标?这篇 ICML 2026 论文提出 Context Folding:像整理项目一样,把搜索和编码拆进临时分支,完成后只保留关键结论。论文在 Deep Research 与 SWE-Bench 上展示了超过 90% 的主上下文压缩,并取得优于同基座长上下文 ReAct 的结果。本文带你读懂方法、实验、局限与最小 Python 实现。