- @2401_84610415


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
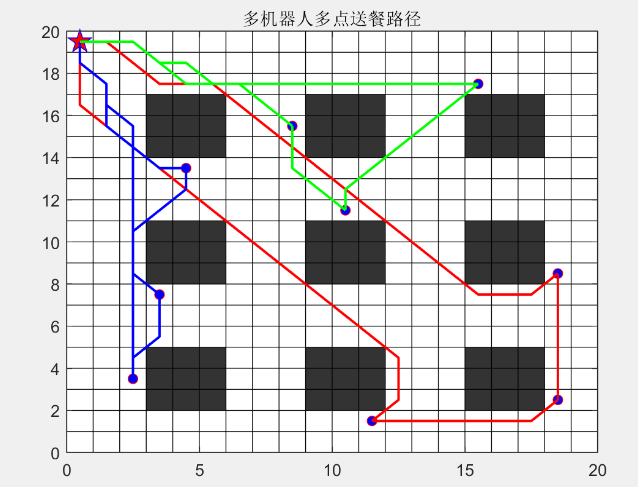
本文提出了一种基于混合粒子群-蚁群算法的多机器人多点送餐路径规划方法。该方法结合了粒子群优化算法(PSO)和蚁群算法(ACO)的优势,用于解决多机器人在复杂环境中进行路径规划的问题。实验结果表明,混合算法能够有效避开障碍物,规划出多条机器人送餐的最优路径,并具有较高的收敛速度和路径优化能力。
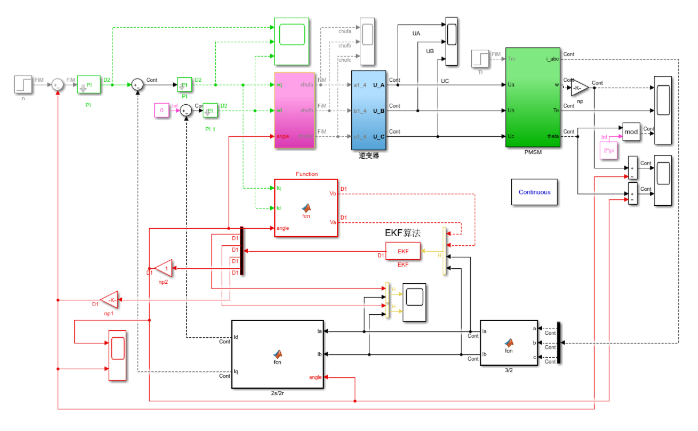
本文研究了基于永磁同步电机(PMSM)的无传感器矢量控制系统,采用扩展卡尔曼滤波器(EKF)进行转子位置和速度的估计。该方法通过EKF算法对电机的状态进行实时估计,消除了传统方法对位置传感器的依赖,提高了系统的可靠性和鲁棒性。通过Simulink建立了PMSM的数学模型,并实现了无传感器矢量控制。实验结果表明,基于EKF的无传感器控制系统能够在不同工作条件下精确估计电机转子的位置与速度,并保持良好
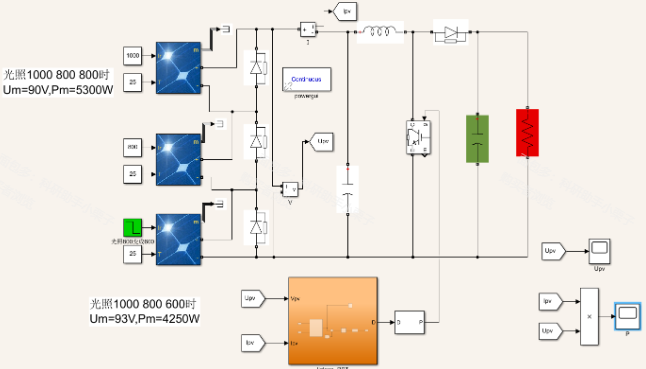
本文基于粒子群优化(PSO)算法对局部遮阴条件下的光伏系统最大功率点跟踪(MPPT)进行了仿真研究。通过Matlab/Simulink仿真模型,验证了PSO算法在不同遮阴条件下的跟踪性能。结果表明,PSO算法能够快速准确地找到全局最大功率点(GMPP),相比传统方法具有更优的收敛速度和跟踪精度。
本文研究了一种基于模型预测算法的含储能微网双层能量管理模型。该模型通过协调光伏、风电和电池储能系统之间的能量分配,实现了负载需求的优化管理。实验结果表明,该模型能够有效地平衡可再生能源的波动性,并通过储能调度提升了微网运行的稳定性和效率。通过仿真分析,验证了该能量管理策略在提高可再生能源利用率以及降低电网压力方面的优势。
本文提出了一种基于苔藓生长优化算法(MGO)的多无人机协同三维路径规划方法。苔藓生长优化算法通过模拟苔藓的生长和扩展机制,能够有效地探索并优化路径规划。通过仿真实验与对比分析,验证了MGO算法在多无人机协同路径规划中的优势,尤其是在处理动态障碍和复杂地形时,表现出了较强的全局搜索能力和局部调整能力。
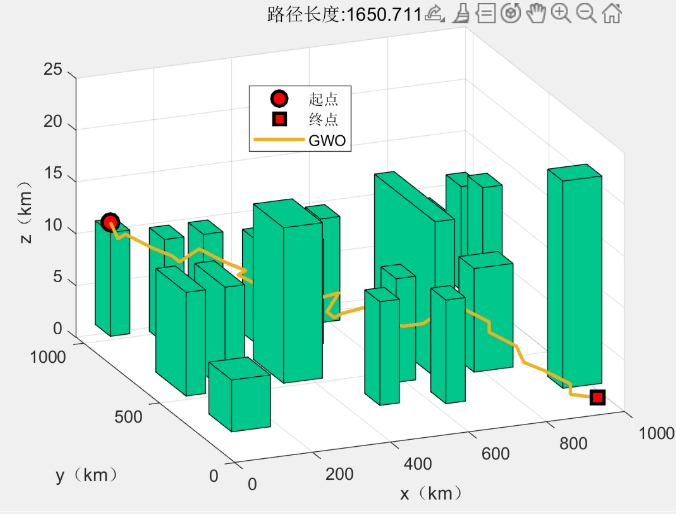
本文提出了一种基于灰狼优化算法(GWO)的三维航迹规划方法,用于解决无人机在复杂城市地形下的避障问题。该方法通过GWO模拟灰狼群体的捕食行为,优化无人机的飞行轨迹,以避免与城市地形中的障碍物发生碰撞。通过仿真实验验证了该方法在复杂环境中的有效性,实验结果表明,基于GWO的航迹规划能够快速、准确地避开障碍物,满足无人机在动态环境中的实时避障需求。
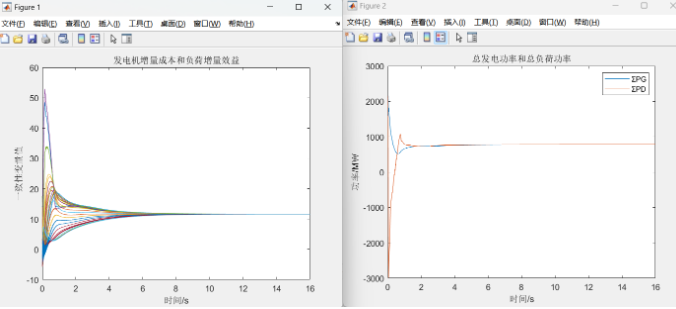
本文研究了电力系统分布式经济调度问题,提出了一种基于多智能体系统一致性算法的优化策略。利用一致性算法的分布式特点,每个发电单元(智能体)通过局部通信和计算,共同实现全局经济调度目标。实验通过仿真对比验证了该策略的有效性,结果表明本文方法能够显著提高分布式调度的收敛速度和优化性能。
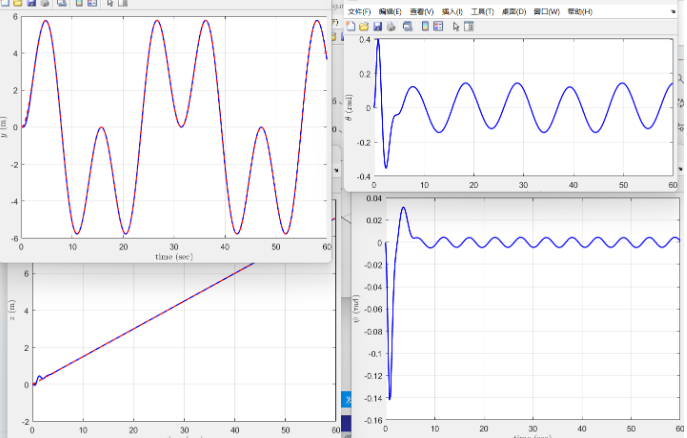
本文研究了输入约束下的非线性模型预测控制(NMPC)方法,用于四旋翼飞行器的轨迹跟踪控制。通过仿真验证,NMPC算法在复杂轨迹下实现了高精度跟踪,同时保证了控制输入不超出物理约束。该方法对提高四旋翼飞行器的飞行性能具有重要意义。
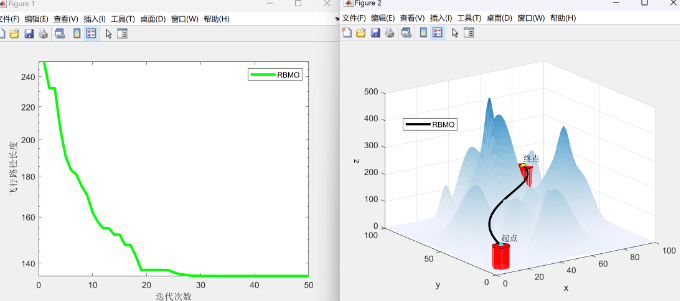
无人机在复杂环境中的路径规划是一个非线性、非凸优化问题,具有高维度和多约束性。本文提出了基于红嘴蓝鹊优化器(RBMO)的方法,用于求解无人机路径规划问题。RBMO算法借鉴了红嘴蓝鹊的觅食和群体行为,以全局搜索与局部搜索相结合的方式,优化路径规划的飞行距离和避障能力。通过MATLAB仿真,验证了RBMO算法在无人机路径规划中的有效性。
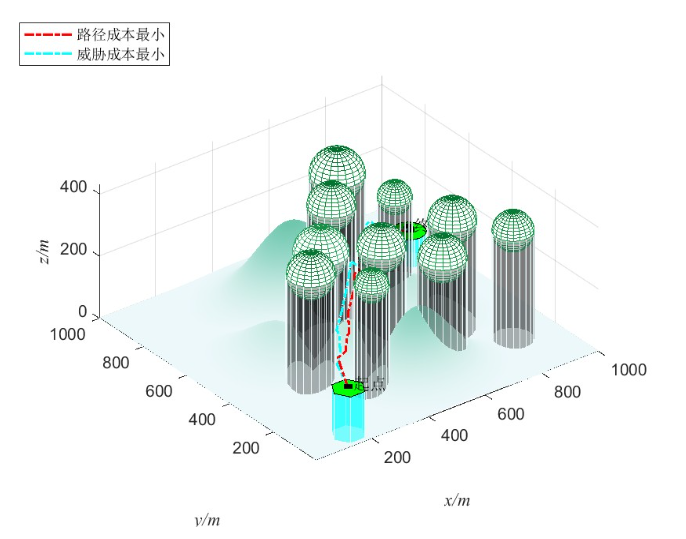
本文提出了一种基于环形拓扑的多目标粒子群优化算法 (MO-Ring-PSO-SCD) 用于解决无人机的三维路径规划问题。该算法同时优化了无人机路径的路径成本和威胁成本,通过粒子群算法的多目标优化能力实现路径选择。实验结果表明,与传统算法相比,该方法能够有效平衡路径长度和安全性,为无人机的实际应用提供了理论和实践支持。