- @2301_80079642


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文聚焦机器人软件中的时间语义错误,强调正确使用Linux时间接口的重要性。核心观点:区分“时刻”(绝对时间)与“时长”(单调时间),优先使用CLOCK_REALTIME记录现实时刻,CLOCK_MONOTONIC处理超时、周期与耗时。详解五类clock的语义差异及适用场景,指出MONOTONIC是工程主时钟,RAW用于底层分析,BOOTTIME涵盖挂起时间,TAI面向高精度对齐。结合clock_
在工业视觉系统中,时间同步贯穿从触发到应用的全链路。硬触发确保物理采集事件同步,PTP统一设备时钟基准,设备时间戳精确记录采集时刻(如曝光中点),而ROS 2 Driver需将真实采样时间注入header.stamp。若任一环节语义不一致,将导致多相机错位、三维重建误差或机器人控制偏差。尤其对全局快门,曝光中点更贴近真实采样时刻;卷帘快门则无单一采样时间。明确各层时间语义,是实现高精度多传感器融合
CPU处理进程与线程的核心机制是操作系统通过状态管理、任务调度和资源分配实现并发执行。进程是资源分配的最小单位,拥有独立内存空间;线程是CPU调度的最小单位,共享进程资源。进程/线程经历新建、就绪、运行、阻塞、终止五种状态流转,操作系统通过短程调度算法(如FCFS、RR、优先级)在就绪队列中选择任务分配CPU时间片。线程实现模型分用户级(轻量但无法利用多核)、内核级(支持多核但开销大)和混合级(折
二叉搜索树(BST)是一种基于二叉树的有序数据结构,核心特性是左子树节点值小于根节点,右子树节点值大于根节点。本文系统介绍了BST的核心概念与操作实现: 基本定义:BST通过"左小右大"的规则维护有序性,所有操作复杂度为O(h),h为树高。平衡时h≈log₂n,退化为链表时h=n。 关键操作: 查找:根据值比较选择左右子树路径 插入:在适当位置创建新节点 删除:处理三种情况(无子节点、单子节点、双
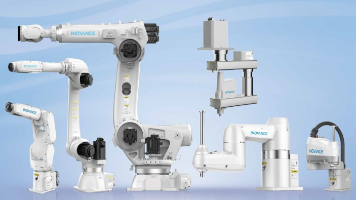
DFS,BFS,Prim,Kruskal,Dijkstra

在伺服使能、抱闸释放、机器人进入可运行状态之前,控制系统需要完成一套完整的位置可信度建立与验证流程——从传感器数据有效性校验,到机械关节位置的唯一确定,再到运动控制器与安全控制器的状态同步。这一过程在不同厂商的技术文档中有诸多命名:绝对位置初始化、转数计数器同步、安全位置同步、Mastering校验等,但其目标高度一致:**在上电瞬间确认机械臂每个关节的真实物理位置,确保后续伺服控制、运动学计算与
点云是三维空间中离散采样点的集合,直接携带真实物体的几何信息,广泛应用于自动驾驶、工业检测等领域。然而,点云数据普遍存在"脏"问题,主要包括四种根源:设备固有噪声(如激光雷达的测距误差、多路径反射)、环境干扰(透明/反光物体)、系统误差(标定不准)以及点云离散特性(密度不均)。针对这些问题,点云滤波通过离群点剔除、噪声平滑、下采样和空洞修复等处理手段,可有效提升数据质量。其中统
摘要(149字): 工业机器人关节的电机保持制动器(抱闸)是伺服系统的安全冗余装置,通过机械摩擦在断电或故障时锁止关节,防止重力或负载导致非预期运动。其采用弹簧加压、通电释放的常闭设计,符合失效安全原则。抱闸通常安装在电机高速侧,利用减速比放大制动转矩。与伺服系统的协同控制需严格时序:启动时先建立电机转矩再松闸,停机时先抱闸再撤销电机输出。抱闸覆盖伺服失效场景(如断电、急停),但无法应对减速器断裂
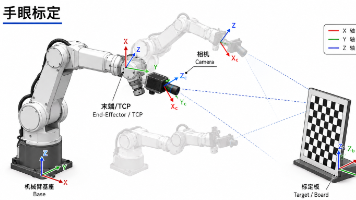
手眼标定误差分析与解决方案 手眼标定误差主要由物理结构、机器人运动学、视觉感知、求解算法和坐标系定义五类因素耦合产生。物理层的相机支架松动、机器人层的运动学误差、视觉层的PnP求解误差、算法层的姿态退化以及应用层的坐标定义混淆是常见误差源。解决方案包括:增强结构刚性、优化采集姿态、提升视觉精度、统一坐标系定义等。建立三级验证体系(重投影误差、AX-XB残差、标定板一致性)可全面评估标定质量。固定偏