- @2301_79207954


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
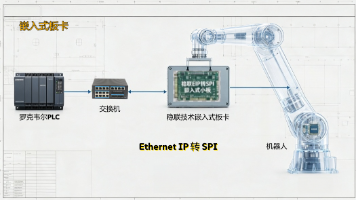
将EtherNet IP转SPI小板内嵌于设备本体,替代外置网关方案,解决协作机器人内部SPI外设无法接入EtherNet IP网络的痛点,同时满足狭小空间安装与抗伺服电磁干扰的双重约束。解决方案:采用EtherNet IP转SPI嵌入式小板(如WL-EIP-SPI),内嵌于机器人小臂电控腔体,搭建“EtherNet IP主站→协议转换小板→多路SPI外设”的双向通信链路。上行(SPI→板卡→PL

在汽车制造的车身车间里,轮罩焊接单元往往是最让人头疼的工段之一。这里不仅聚集了多台机器人、伺服焊机、涂胶机等多种异构设备,还混杂着 PROFINET、DeviceNet 等不同时代的现场总线协议。很多工程师都遇到过这样的场景:新引进的涂胶站用的是 DeviceNet 总线,而主控 PLC 早已固化在 PROFINET 网络中,想要打通数据,传统做法要么修改庞大的 PLC 程序重新组态,要么更换整个

在多机器人焊接单元的实际部署中,最让人头疼的往往不是机械臂的运动轨迹规划,而是那些看不见摸不着的通信“暗礁”。当产线上同时存在采用 PROFINET 协议的 PLC 主控系统和依赖 DeviceNet 总线的老式六轴机器人或专用螺柱焊机时,异构网络之间的数据孤岛问题会瞬间爆发。工程师们常面临这样的困境:要么花费巨大成本更换所有底层设备以统一协议,要么在 PLC 程序中编写极其复杂的轮询逻辑来勉强维

在多轴运动控制的复杂场景中,设备往往需要在毫秒甚至微秒级的时间窗口内完成海量数据的采集、处理与指令下发。无论是精密装配线上的机械臂协同,还是高速物流分拣系统中的传送带调度,任何微小的数据延迟或丢包都可能导致定位偏差、产品报废甚至设备碰撞。传统的总线架构在面对多路传感器并发高频采样时,常常显得力不从心,带宽瓶颈和通信抖动成为制约系统性能提升的关键障碍。对于一线工程师而言,解决这一痛点不仅仅是更换更快
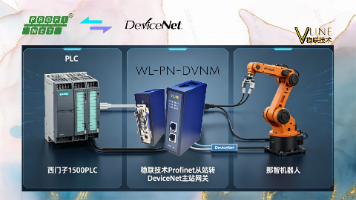
使用场景:西门子S71500PLC(Profinet控制器)协议网关(PN从站/DNT主站)那智机器人(DeviceNet从站)。1.连接电脑至DeviceNet主站转Profinet从站网关同网段→启动配置软件→设备扫描→连接网关。1.DeviceNet主站转Profinet从站网关监视:DeviceNet侧有机器人输出数据;5.下载配置→重启DeviceNet主站转Profinet从站网关→确
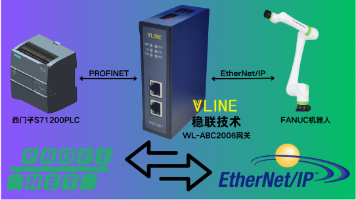
在现场调试的日子久了,最头疼的往往不是逻辑有多复杂,而是设备之间的“语言不通”。这时候,一款靠谱的Profinet转EtherNet/IP协议网关就成了破局的关键,这次我手头用的是WL-ABC2006智能网关。虽然在文件菜单里可以备份,但作为老手,我更习惯直接记下关键的 Connection Point (连接点/实例号),这通常在EDS文件的 [Connection Point] 段落里,后面配
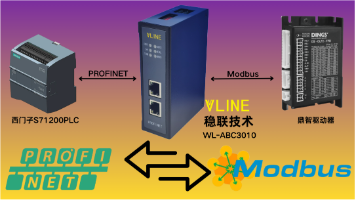
通过部署 Profinet 转 Modbus RTU 智能网关,建立透明数据传输通道,实现 PLC 对驱动器的参数读写、状态监控及运动控制指令下发,确保生产数据的实时采集与控制指令的准确执行。尝试增加 Profinet 转 Modbus RTU 智能网关 Modbus 侧的命令延时时间(Frame Delay),给驱动器更多的响应处理时间。检查 A/B 线序是否接反;寄存器地址确认: 查阅《DIN
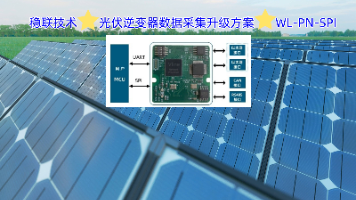
逆变器故障响应速度显著加快,较原有模式提升60%,可实现故障的快速定位与处置;该场景下,逆变器核心控制模块采用STM32H7系列单片机(MCU),通过SPI通信接口,与电压电流采集模块、温度传感设备、功率检测芯片实现无缝对接,核心需求是将逆变器实时运行参数——包括输出功率、光伏组件运行温度、设备故障编码等关键数据,稳定上传至电站PROFINET主干网络,最终汇入西门子S7-1200 PLC控制系统
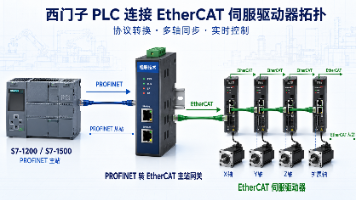
北京稳联技术WL-PNEC系列网关,凭借成熟可靠的协议转换能力和便捷的集成体验,正在帮助越来越多的企业打破协议壁垒,释放伺服选型自由,在激烈的市场竞争中赢得先机。西门子S7-1200/S7-1500系列PLC凭借其卓越的稳定性、丰富的运动控制功能(如TIA Portal集成的运动控制指令、轴工艺对象)以及强大的PROFINET工业以太网生态,已成为众多机器人厂家和自动化设备厂家的首选控制器。- 若
本文介绍了稳联技术EtherNetIP转SPI嵌入式小板在六轴协作机器人中的应用案例。该方案通过内嵌式设计解决传统外置网关布线复杂、空间占用大等问题,实现PLC主站与机器人内部SPI外设的高效通信。文章详细阐述了系统架构、硬件选型、安装配置流程及功能测试结果,表明该方案具有低延迟(≤18ms)、高抗干扰性和稳定性优势,成本较进口模块降低55%,适用于各类工业机器人的量产集成需求,可拓展至搬运机械手