- @zWLzTRxDJb


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
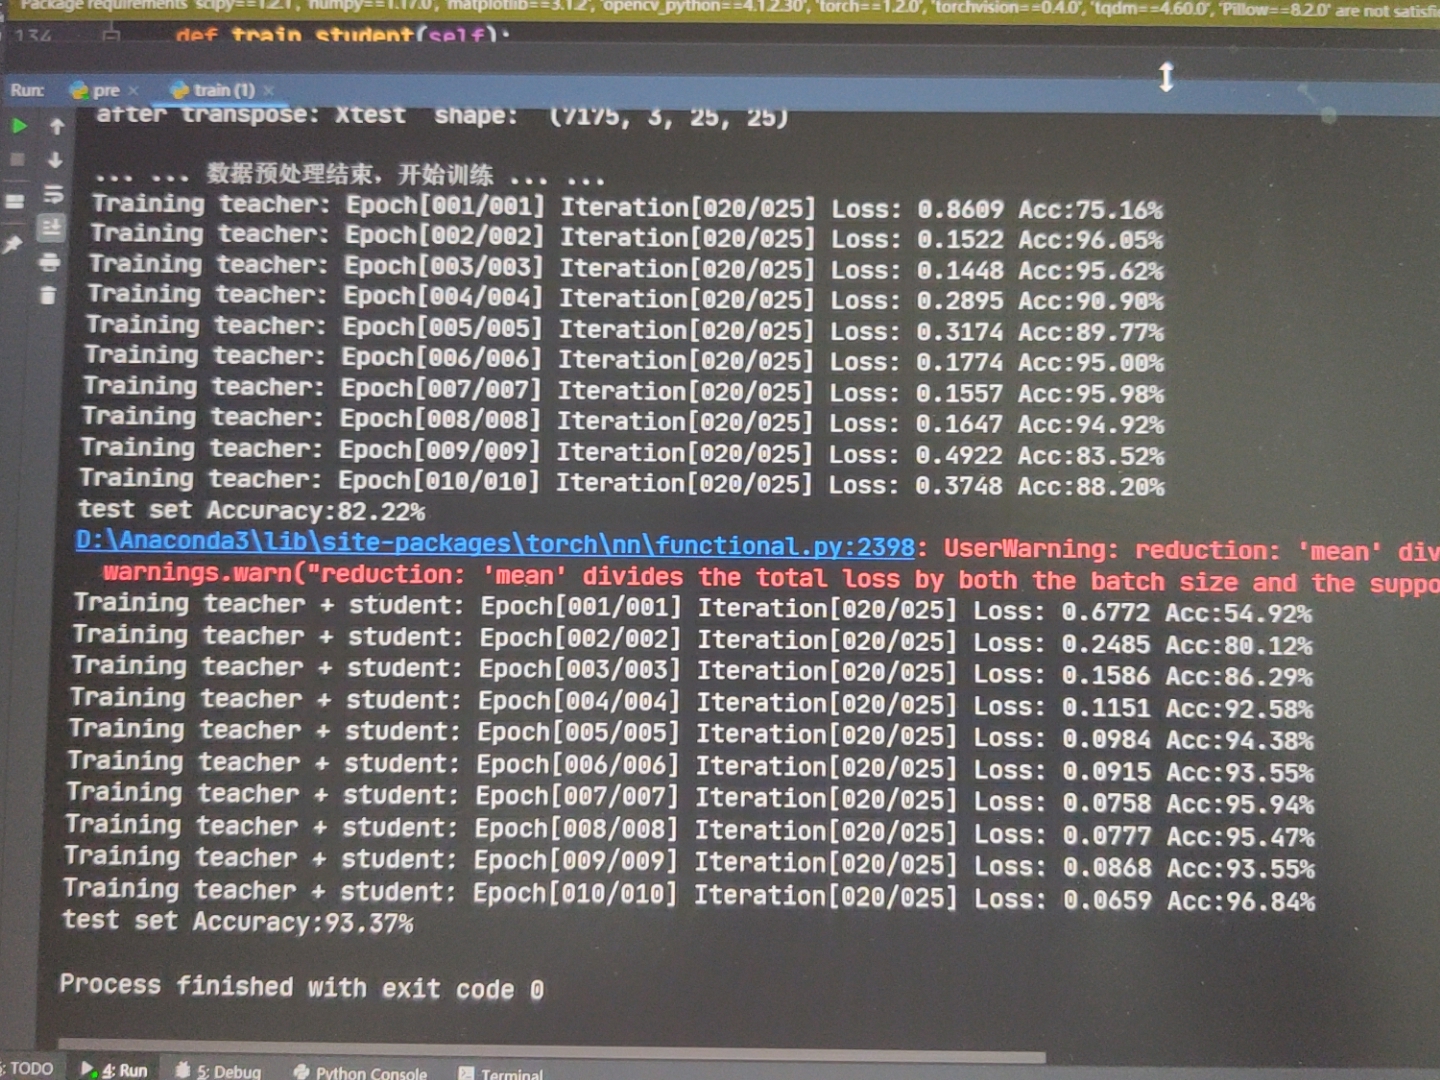
本项目是一个基于知识蒸馏(Knowledge Distillation)技术的高光谱图像分类系统,采用教师-学生网络架构,实现高效的图像分类任务。系统包含完整的数据预处理、模型训练、知识蒸馏和预测推理流程。
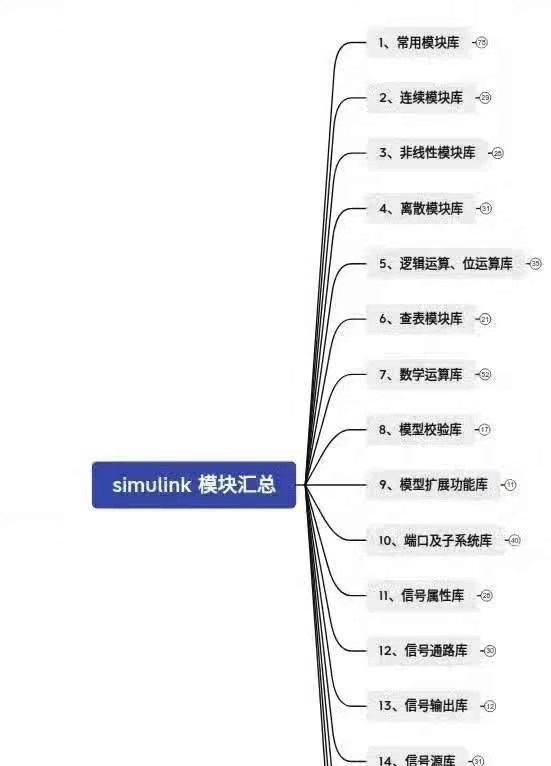
座舱域开发最魔幻的是,你以为在建模,其实在搭电子系统的神经脉络。那些看似冰冷的Simulink模块,连起来就是让钢铁机器拥有"温度"的魔法阵。simulink模块汇总梳理, 智能座舱域在AUTOSAR 框架中应用层的开发依赖于simulink建模,通过simulink模型设计加上C代码生成来完成繁杂的应用层开发。simulink模块汇总梳理, 智能座舱域在AUTOSAR 框架中应用层的开发依赖于s
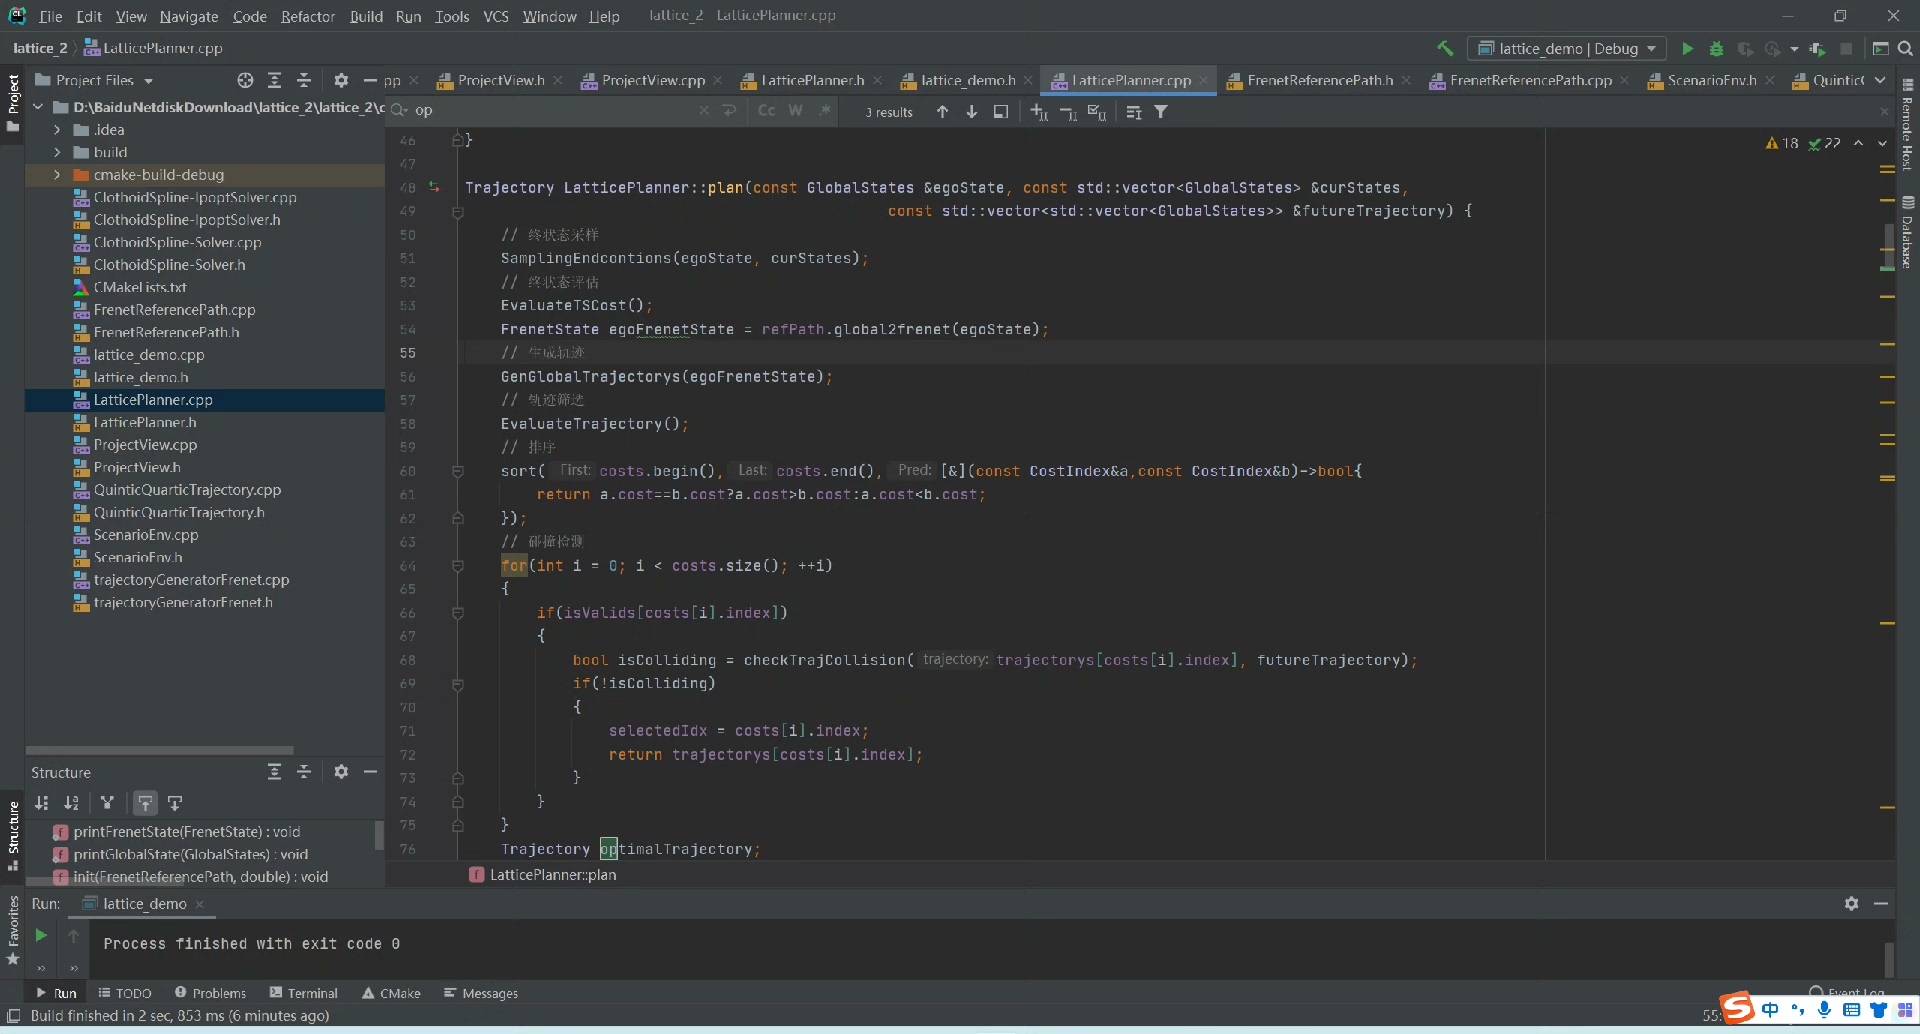
在Matlab中,可以使用load% scene.mat文件中假设包含车辆和障碍物的相关参数% 其他参数同理加载在C++中,需要借助第三方库来读取mat文件,比如matioreturn 1;if (matvar!希望通过以上Matlab和C++代码实现以及相关功能更新,能帮助大家更好地理解和学习自动驾驶Lattice规划算法。
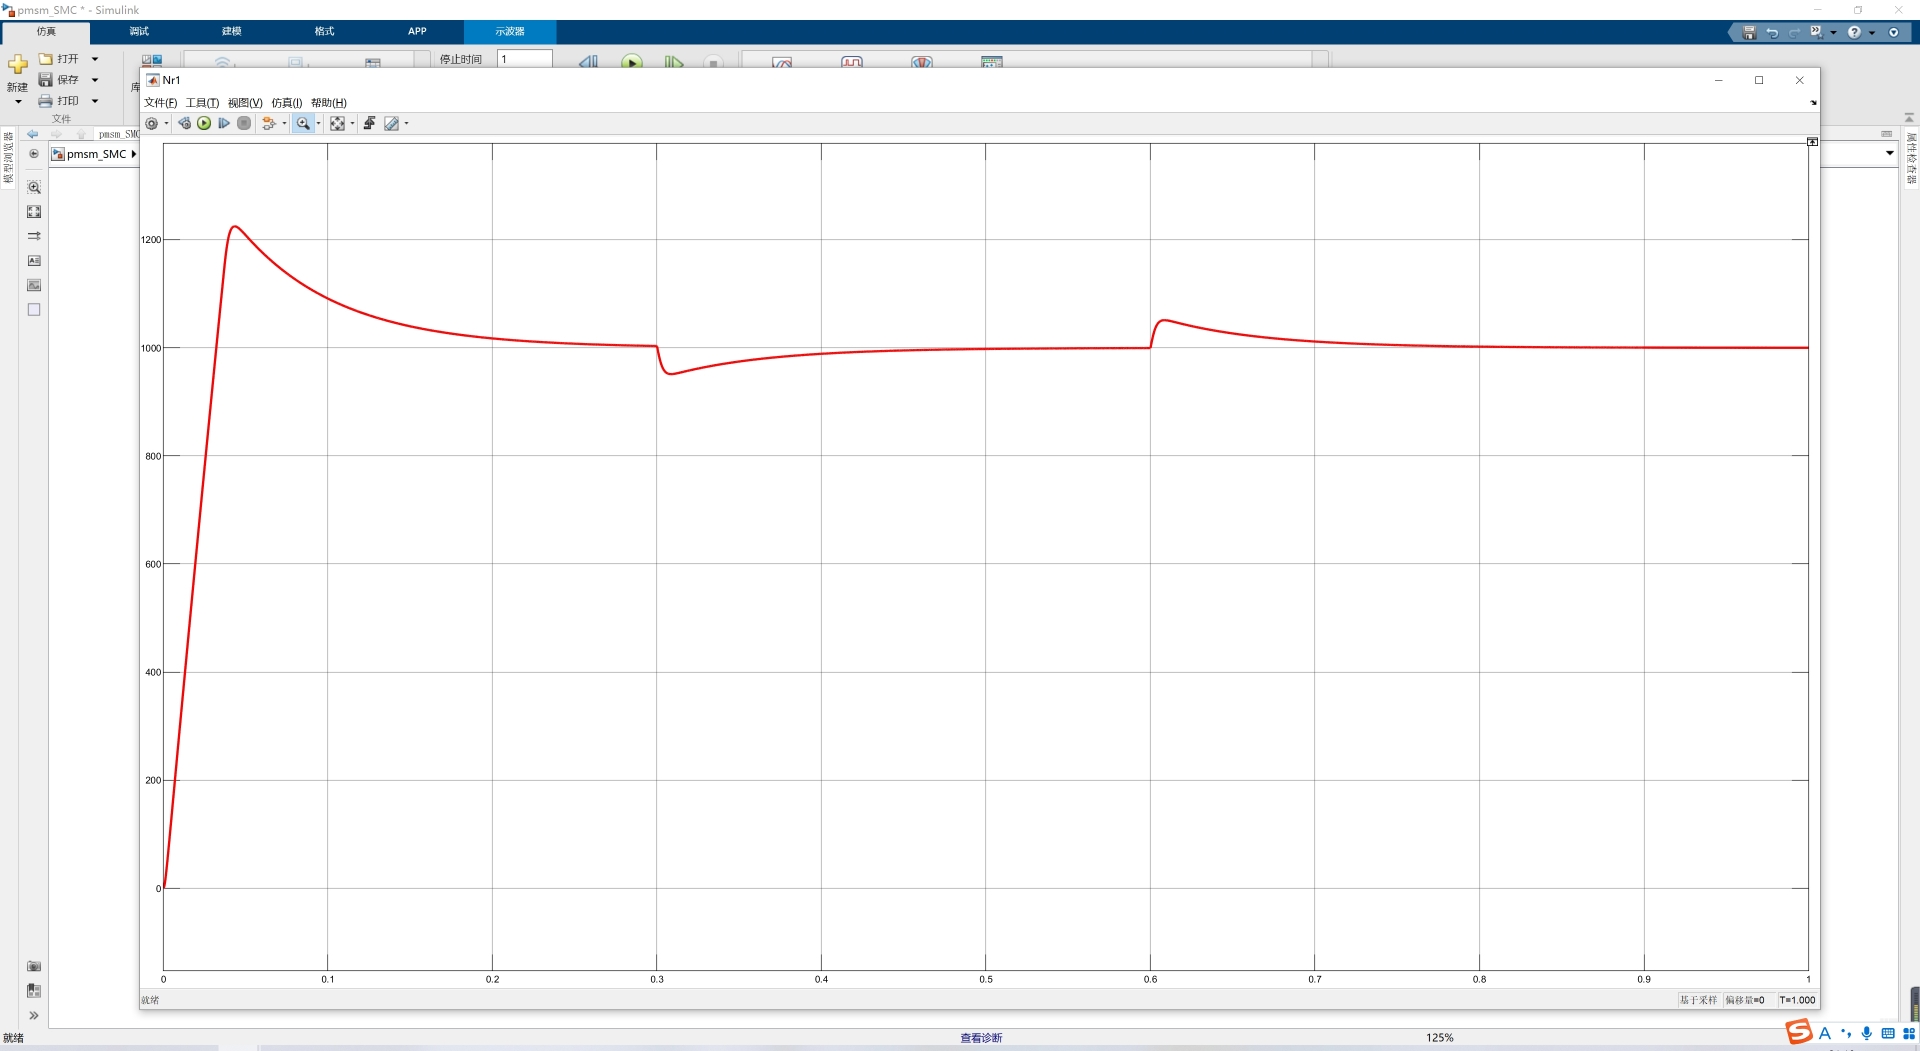
永磁同步电机(PMSM)这玩意儿在工业界真是越来越火,尤其是需要高精度控制的场合,比如电动汽车和机器人。不过玩过电机控制的兄弟都知道,传统PI控制器遇到参数变化或者负载扰动时,那个表现简直让人血压飙升——这时候滑模控制(SMC)这种硬核方法就该上场了。而SMC版本跌落不到1%,50ms内恢复。记得用示波器抓一下相电流波形,理想的滑模控制下应该像被驯服的野兽——虽有微小波动但整体稳定。pmsm永磁同
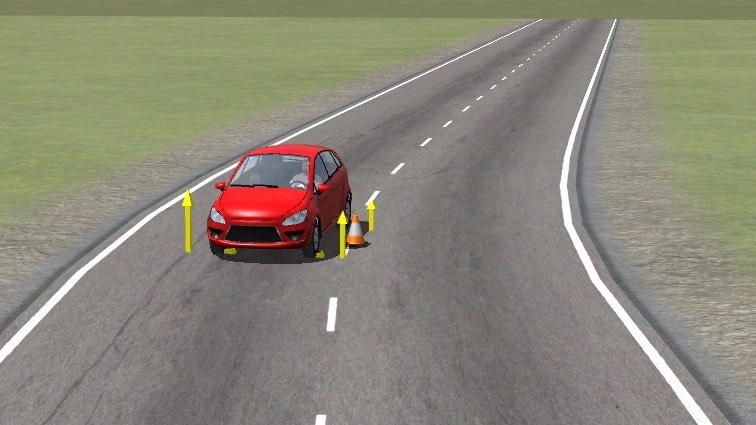
在Prescan里搭了个双向四车道的场景,随手扔了几个突然出现的纸箱当障碍物。最后给个实测数据:在包含3个移动障碍物的场景中,平均避障反应时间0.82秒,比驾校教练踩副刹的速度还快。直接把虚拟摄像头、激光雷达数据和真实的车辆动力学特性揉在一起,调算法的时候终于不用在真车上玩心跳了。调试时发现积分项容易导致方向盘抽风,后来加了个积分限幅才解决。LQR的参数矩阵Q调了整整两天,最后发现把横向误差的权重
当然,真车标定又是另一个故事了——路面接缝、温度变化、甚至电池SOC都会影响扭矩分配效果,但这正是控制的魅力所在不是吗?这段代码里的门道在于Q矩阵的调节——横摆角速度权重大说明我们更看重车辆的转向响应。调试时经常遇到数据不同步的问题,这时候可以祭出神器Simulink的Signal To Workspace模块,把关键信号实时拽到MATLAB里画图分析。三自由度模型把车辆运动拆成了三个方向:踩油门
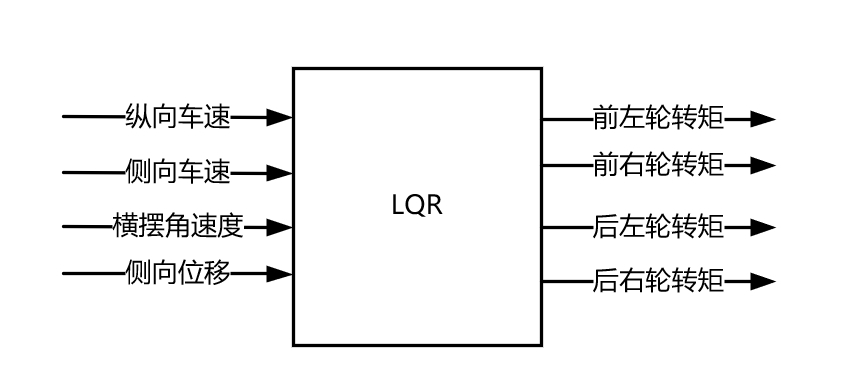
跑实验时最惊艳的是过连续S弯的表现:传统PID跟踪像醉汉画龙,我们这个控制器在保持0.6m/s速度下,横向误差始终控制在±5cm内。有次测试小哥故意在路径上扔了个纸箱,机器人愣是走出个优雅的C形绕行,那一刻仿佛看见了控制算法里的生存本能。看似简单的热启动机制,配合OSQP求解器的增量计算,能让单次求解时间从230ms降到80ms。基于动力学模型MPC的加入规划层的轨迹跟踪避障控制(优化过的,效果比
通过本次设计,我们实现了一个功能完善的光伏并网逆变器系统。从硬件到软件,从理论到实践,每一个环节都经过了仔细的推敲和验证。希望这个设计能够为新能源领域的朋友们提供一些参考和启发。TMS320F28335光伏并网逆变器生产资料(另有离网状态),包含(原理图/PCB/源代码,说明文挡),无实物。提升系统的效率优化控制算法增加更多的保护功能如果你对光伏逆变器设计感兴趣,欢迎随时交流讨论!
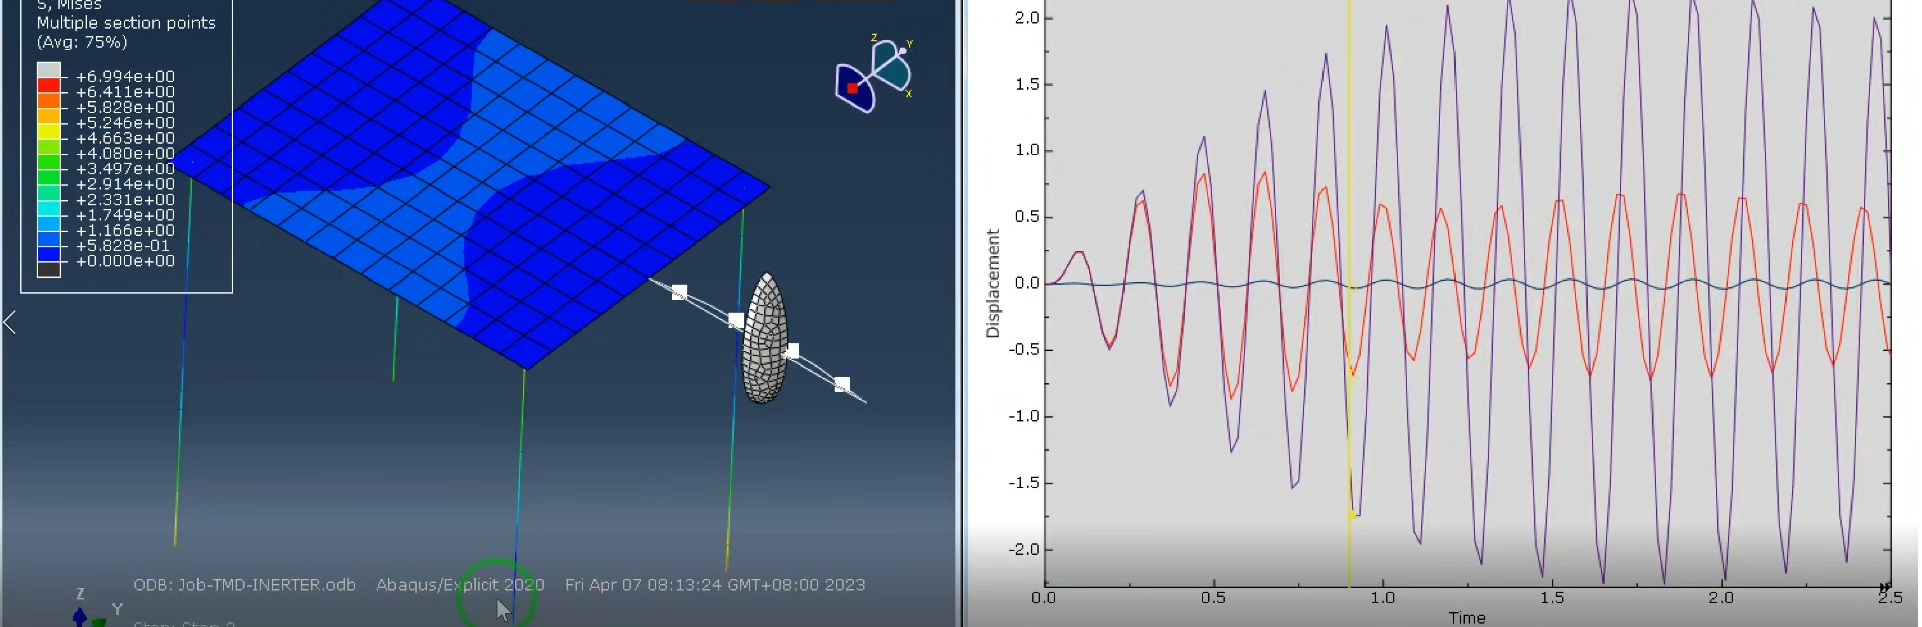
比如你想用丝杠螺距和飞轮转动惯量来模拟惯容系数,本质上是在玩“机械系统”和“参数耦合”的游戏。先从一个简单案例说起:假设要在建筑结构顶部加个TMD,同时用丝杠飞轮结构实现惯容器,怎么在Abaqus里快速搭出模型?假设丝杠螺距p=5mm,飞轮J=0.02 kg·m²,那么b=0.02/(0.005)^2=800 kg。abaqus生成结构调谐质量阻尼器和惯容器,模拟丝杠螺距,飞轮转动惯量,惯容系数。
今天咱们来拆解一套基于C2000的DSP数字电源方案,这个支持10-75V超宽电压范围还能双向跑的家伙有点意思。先看硬件架构,功率拓扑用的是四开关Buck-Boost结构,配合电流互感器和电压分压网络做双重采样。这套方案的开发资料还算良心,AD格式的原理图可以直接导出BOM,但控制板得自己魔改。最后提个醒,源码里的补偿网络参数需要根据实际电感参数调整,别直接烧录默认值,不然环路震荡起来堪比蹦迪现场