- @yorkhunter


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
论文:EMHO: EMBODIED AGENT HARNESS OPTIMIZATION VIA EXPERIENCE TRACES,来自Korea Univ. / UW–Madison,2026 年 10 月。EMHO 把 coding-agent 领域“用 LLM 读轨迹、自动改 harness”的思路搬到了具身领域,并用增益–损失配对缓解多任务冲突。思路清晰,定性分析也丰富。但小样本、取各列

这是一个系统工程完整、设计合理的框架:恢复与任务解耦,VLM 监控加分流式 DAgger,多站并行。但它最核心的两个主张,即"数字孪生发现的恢复能迁移到真机"和"策略分离优于混合",缺少消融和对照。仿真对比的公平性和真机样本量也让结论偏乐观。

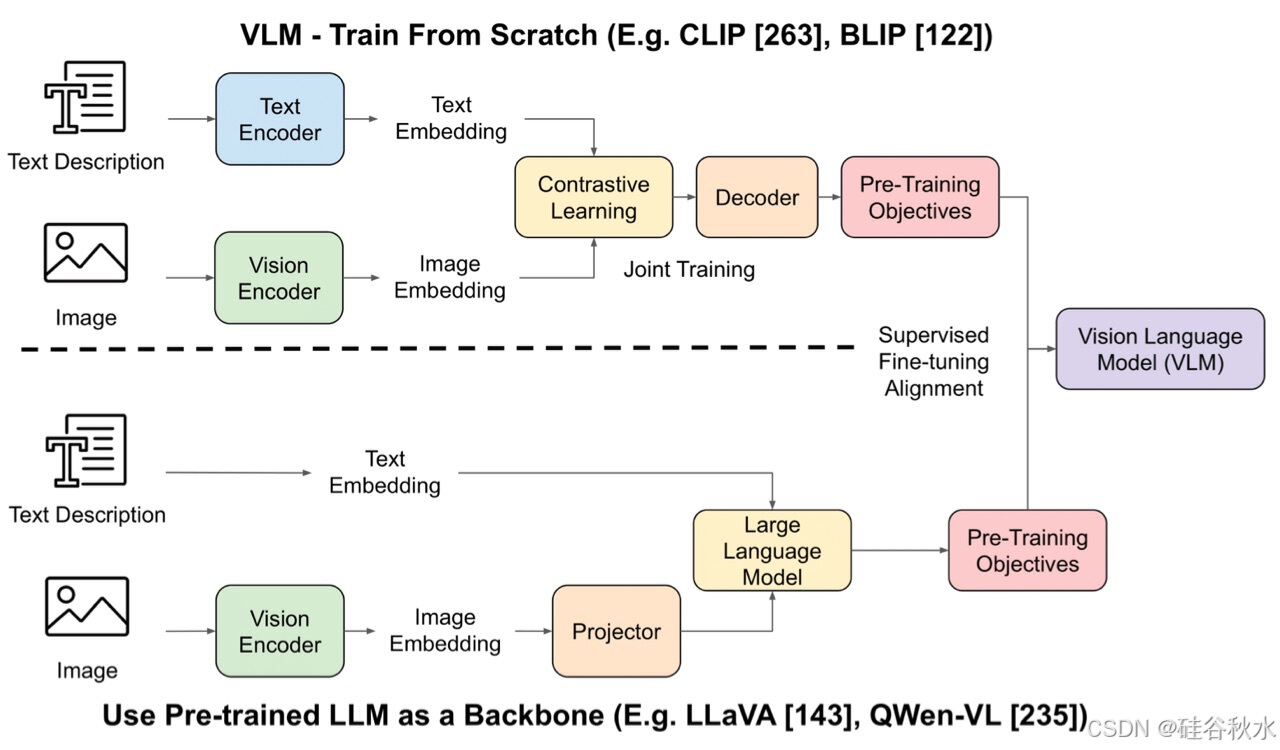
25年1月来自马里兰大学的论文“Benchmark Evaluations, Applications, and Challenges of Large Vision Language Models: A Survey”。多模态视觉语言模型 (VLM) 已成为计算机视觉和自然语言处理交叉领域的一项变革性技术,使机器能够通过视觉和文本模态感知和推理世界。例如,CLIP [209]、Claude [1
24年2月来自华盛顿大学和微软的论文“OrchestraLLM: Efficient Orchestration of Language Models for Dialogue State Tracking”。

22年4月来自著名的纽约法美公司Hugging Face、谷歌、法国LightOn、西雅图的Allen Institute for AI (AI2)和巴黎LPENS, École Normale Supérieure的文章“What Language Model Architecture and Pretraining Objective Work Best for Zero-Shot Gen

23年2月Meta AI的论文“Toolformer: Language Models Can Teach Themselves to Use Tools”。

论文:RoboFoundry: System-as-Policy Evolution for Self-Learning Embodied Agents(arXiv 2609.32862,NTU、北航、NUS、上交等,2026-09).这篇论文把"自进化 agent"的思路系统地搬到了具身场景,"能力归因 → 局部修复 → 跨任务检验后晋升"的工程框架很清楚,可审计性也好。但晋升验证主要靠模型自评

26年9月来自诺因智能博客的文章“GLOW: A Generative Learning Framework for General-Purpose Embodied Intelligence”。GLOW 最值得关注的是“物理经验如何转化为可复用的机器人能力”这一系统设计;但博客提供的证据,还不足以确认其核心算法优势和泛化边界。 应区分三件事:作者提出的框架、展示出来的系统能力,以及实验真正证明了
26年7月来自诺因智能(Knowin AI)、港科大(广州)、港中大、同济、清华、哈工大(深圳)、西湖大学和天大的论文“In-Context Learning for Robots:Methods and Applications”。这篇论文最重要的观点是:机器人已经具备执行动作的能力,并不意味着它知道当前任务应该怎样做。机器人 ICL 的核心,是让新示范、纠正和交互经验在不更新神经网络参数的情况
26年10月来自中科院大学、中科院自动化所和清华的论文“PhysEvo: Astra Can Act, Let It”。PhysEvo 对“冻结大模型如何通过改造自身的机器人软件系统获得更强能力”给出了有价值的实证;但对“递归机制本身能否持续提高自我改进效率”,证据仍然不足。 最值得借鉴的是它如何把物理失败转化成可测试、可继承的工具与技能修改。