


- @yongbutuifei


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
TurtleBot3是TurtleBot系列中的第三代产品,它在二代的基础之上做了一些改进,并开发了一些新功能,以补充其前身缺乏的功能和满足用户的需求。TurtleBot3采用机器人智能驱动器Dynamixel驱动,是一款小型的、可编程的、基于ROS的高性价比移动机器人,可用于教育、研究和产品原型制造。一、Turtlebot3安装git指令有时候受网络影响提示失败,需要多试几次。cd ~/catk

Python由荷兰数学和计算机科学研究学会的Guido van Rossum于1990 年代初设计,作为一门叫做ABC语言的替代品。Python提供了高效的高级数据结构,还能简单有效地面向对象编程。Python语法和动态类型,以及解释型语言的本质,使它成为多数平台上写脚本和快速开发应用的编程语言,随着版本的不断更新和语言新功能的添加,逐渐被用于独立的、大型项目的开发。学习python的推荐网址:P

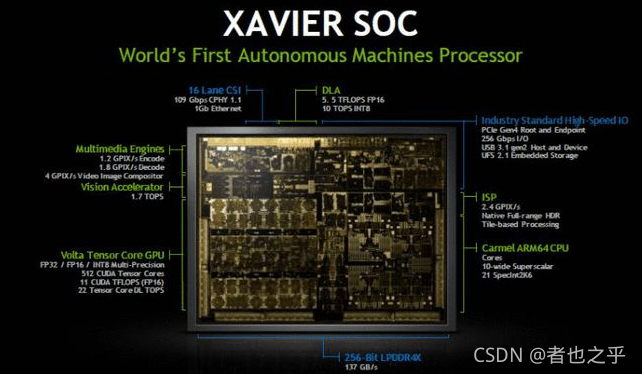
NVIDIA Jetson Xavier AGX 是一款外形小巧的计算设备。该设备拥有 512 核 Volta GPU 和 Tensor Cores、32 GB RAM、2 个深度学习加速器、1 个视觉加速器,并支持基于硬件的视频编码和解码。...
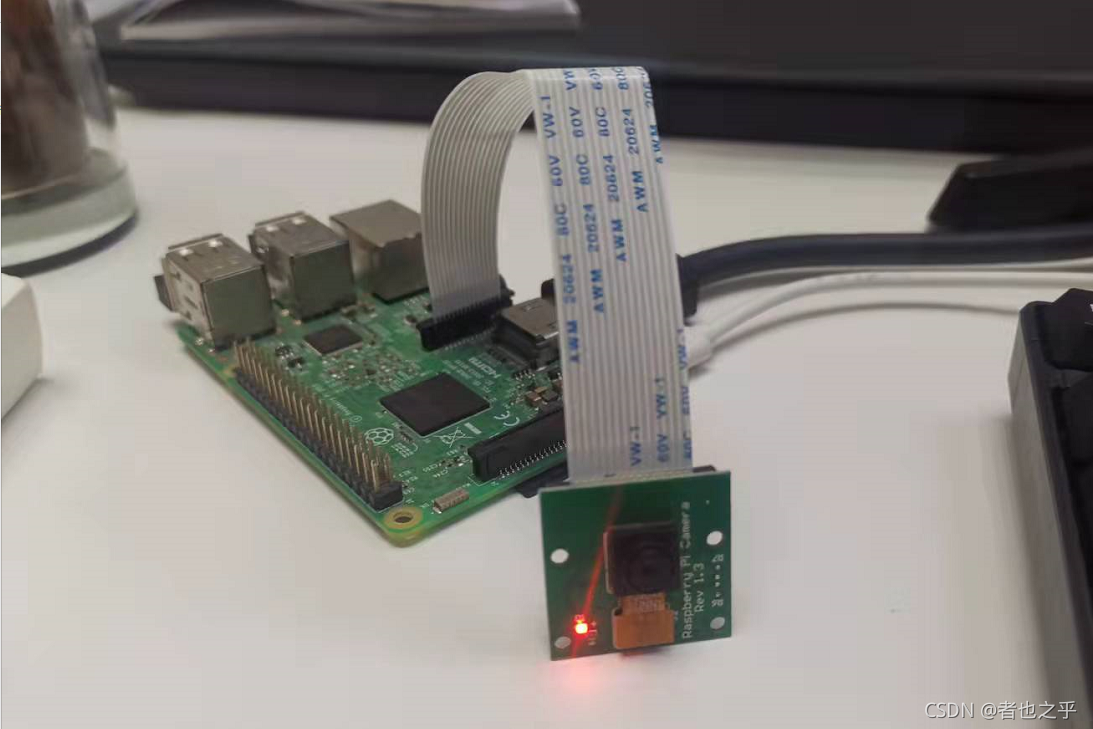
一、硬件准备1,树莓派3B2,pi camera3,工具:键盘、鼠标、显示器、SD卡读写器二、SD卡烧录操作系统1,U盘格式化软件SDFormatterv42,系统烧写工具Win32DiskImager3,系统镜像文件ubuntu-mate-16.04.2-desktop-armhf-raspberry-pi.img三、软件系统安装1,测试相机...
车联网是以车内网、车际网和车载移动互联网为基础,按照约定的通信协议和数据交互标准,在车与车、车与互联网之间进行无线通讯和信息交换,以实现智能交通管理控制、车辆智能化控制和智能动态信息服务的一体化网络,它是物联网技术在智能交通系统领域的延伸。车联网所实现的安全功能,是依据通过车联网对诸如前方事故警告、道路危险预警、协同式交叉路口通行、队列协同控制、行人及非机动车预警等技术的综合掌握来减少道路交通事故
1,塞巴斯蒂安·特伦 Sebastian Thrun塞巴斯蒂安·特伦是美国斯坦福大学终身教授,人工智能领域专家。他2007年加入谷歌,领导了谷歌街景的研究,后来创建了GoogleX实验室,领导谷歌无人车项目,开发了第一辆谷歌无人车。2011年,特伦创建了优达学城,开启了开放式网络课程“慕课”(MOOC)的风潮。优达学城的目标是给各个年龄段的人提供高等教育机会。“相比技术,我一直对人更感兴趣。技术只
汽车自动驾驶系统主要可以分成三个部分:感知、决策和执行。与人类驾驶员相似,核心的逻辑是先观察到道路上的具体状况,根据看到的拥挤程度、前进方向上有没有障碍物、观察到信号指示灯的状态等情况,通过大脑进行思考和做出决策,最后通过自己的手脚控制方向盘,油门和刹车系统。没有导航的时候,传统驾驶员需要根据自己的记忆来决定走那条路。现在,随着汽车的普及,人们出行越来越方便,出行圈也越来越扩大,记忆地图已经成为艰
使用海康相机,通过视频码流进行数据的读取和topic发布,例如针对手头一款海康相机设置码流地址:rtsp://admin:Admin12345@192.168.1.65:554。创建相机节点过程,参考第十一章创建bjtucar包的过程,创建一个bjtucamera的包。节点的源码如下:#include <ros/ros.h>#include <cv_bridge/cv_bridg

1,终端运行Autoware软件roslaunch runtime_manager runtime_manager.launch勾选USB Generic选项,同时插上一个标准USB接口的摄像头,点击RVIZ在RVZ中,Add->By Topic->imageRaw->image即可在左下窗口中查看到USB摄像头的原始图像。在Autoware界面,启动yolov3算法,注意wei
