- @woyaomaishu2


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
实际选型中, 拿到最新的 Livox 激光传感器, 比如 HAP, 原厂也提供了 ROS 驱动支持 livox_ros_drivers2 (https://github.com/Livox-SDK/livox_ros_driver2).
只是记录以备忘.
复杂交叉场景 (如编译多个依赖关联的 ROS2 包) 无论怎么设置编译环境参数,系统编译时会优先从主机的/usr/bin/usr/lib等路径搜索工具, 而非自动识别挂载的镜像目录,故而总是存在混用主机 host 系统原生环境的情况, 这是交叉编译出现问题的原因.比如主机系统中运行并将日志直接输出到控制台及启用详细模式[错误输出例 1]:[错误输出例 2]:provide.参考ros2 嵌入式程序
网上资料汇总, 仅记录备份, 方便查阅.
Title:MIT Cheetah 四足机器人的动力学及算法[1][2] MIT Cheetah 四足机器人的动力学及算法 (II) —— 刚体模型与前向运动学算法。

Title: RSA 加密算法的基础数论、基本原理与 Python 实现文章目录前言I. 数学原理1. 整数环2. 单位元3. 欧拉定理II. 算法原理1. 扩展欧几里得算法2. RSA 非对称加密算法III. 算法实现1. 源代码2. 测试结果总结参考文献前言1977 年美国 MIT 的三位数学家 Ronald L. Rivest、Adi Shamir 和 Leonard M. Adleman
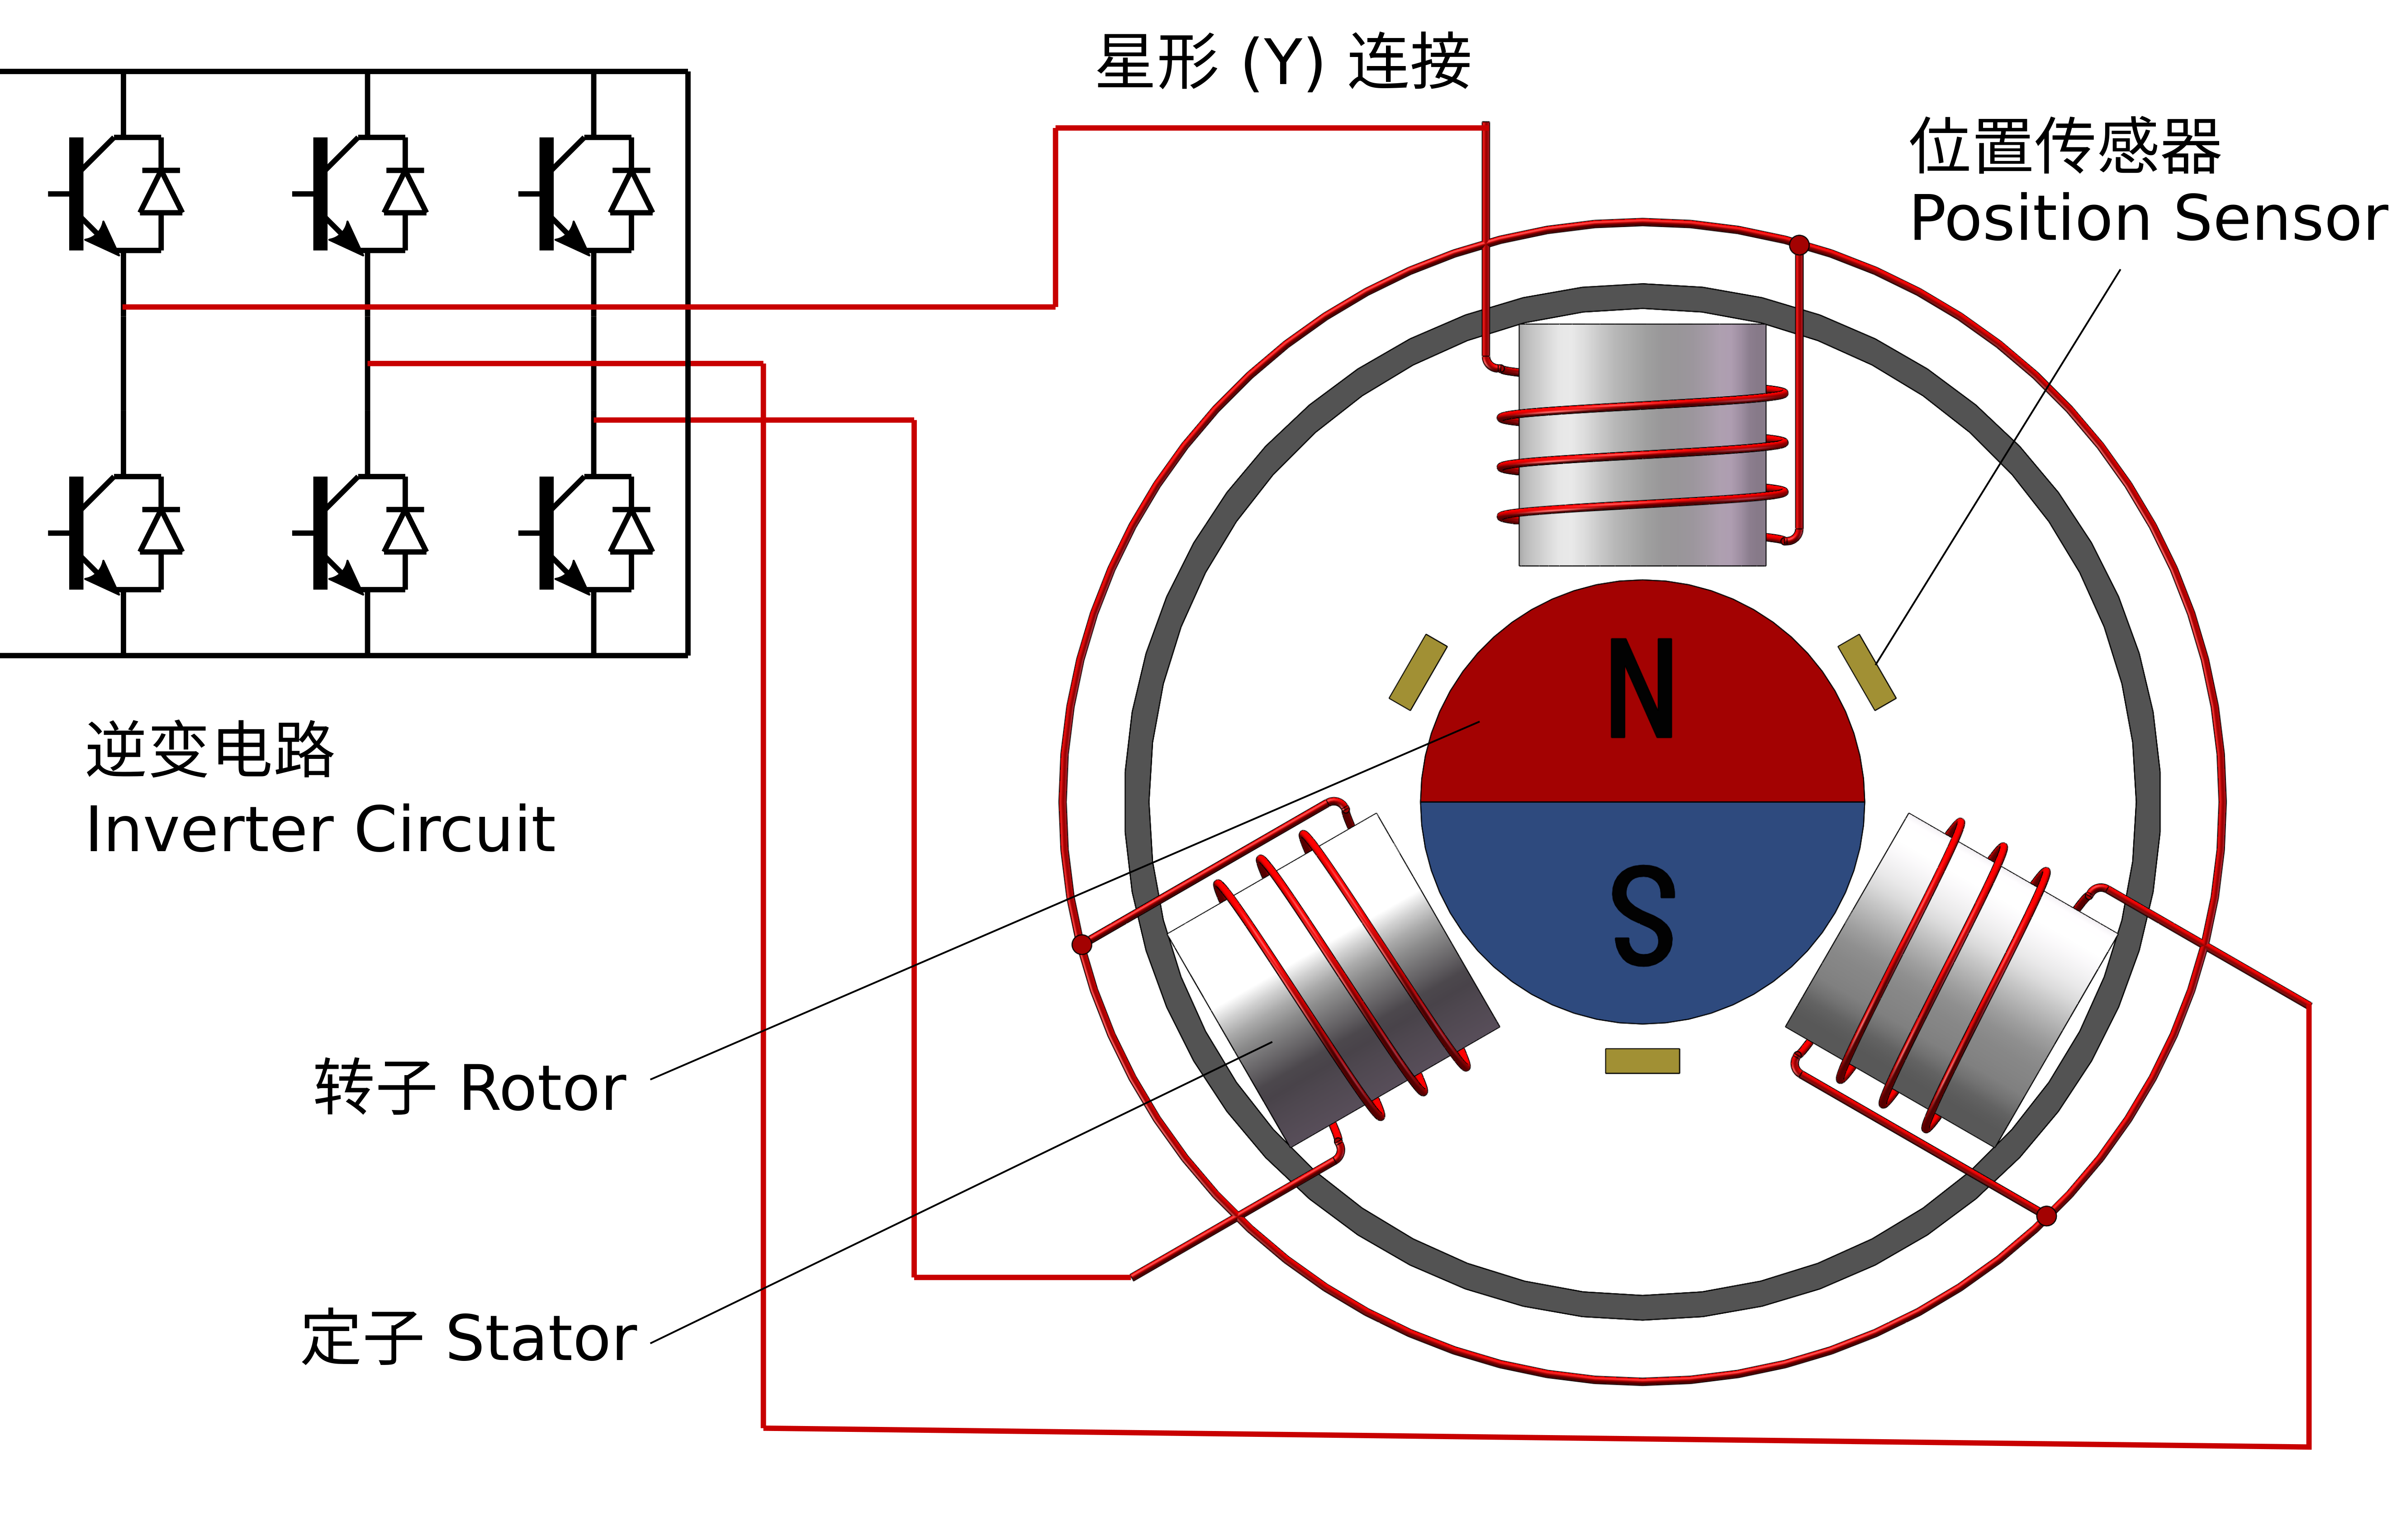
本博客文章主要涉及无刷直流电机的电调相关的基本概念:- 直流电机的基本概念和原理- 无刷直流电机的 “六步换向法”- 无刷直流电机的有感控制- 无刷直流电机的无感控制- 无刷直流电机的调速与制动最后列举了开源方案供参考和研究.
Title: 相似变换 (旋转、平移、缩放) 参数的最小方差估计 —— Umeyama 算法详细推导 (II)文章目录前言I. Umeyama 算法1. 引理2. 定理II. 推导1. 正则矩阵的定义与性质2. 目标函数3. 平移参数的最优估计4. 旋转参数的最优估计5. 缩放参数的最优估计6. 最小化目标函数总结参考文献相关博文介绍- 矩阵乘法可交换与可同时对角化的关系 —— Umeyama 算
本博客文章主要涉及无刷直流电机的电调相关的基本概念:- 直流电机的基本概念和原理- 无刷直流电机的 “六步换向法”- 无刷直流电机的有感控制- 无刷直流电机的无感控制- 无刷直流电机的调速与制动最后列举了开源方案供参考和研究.
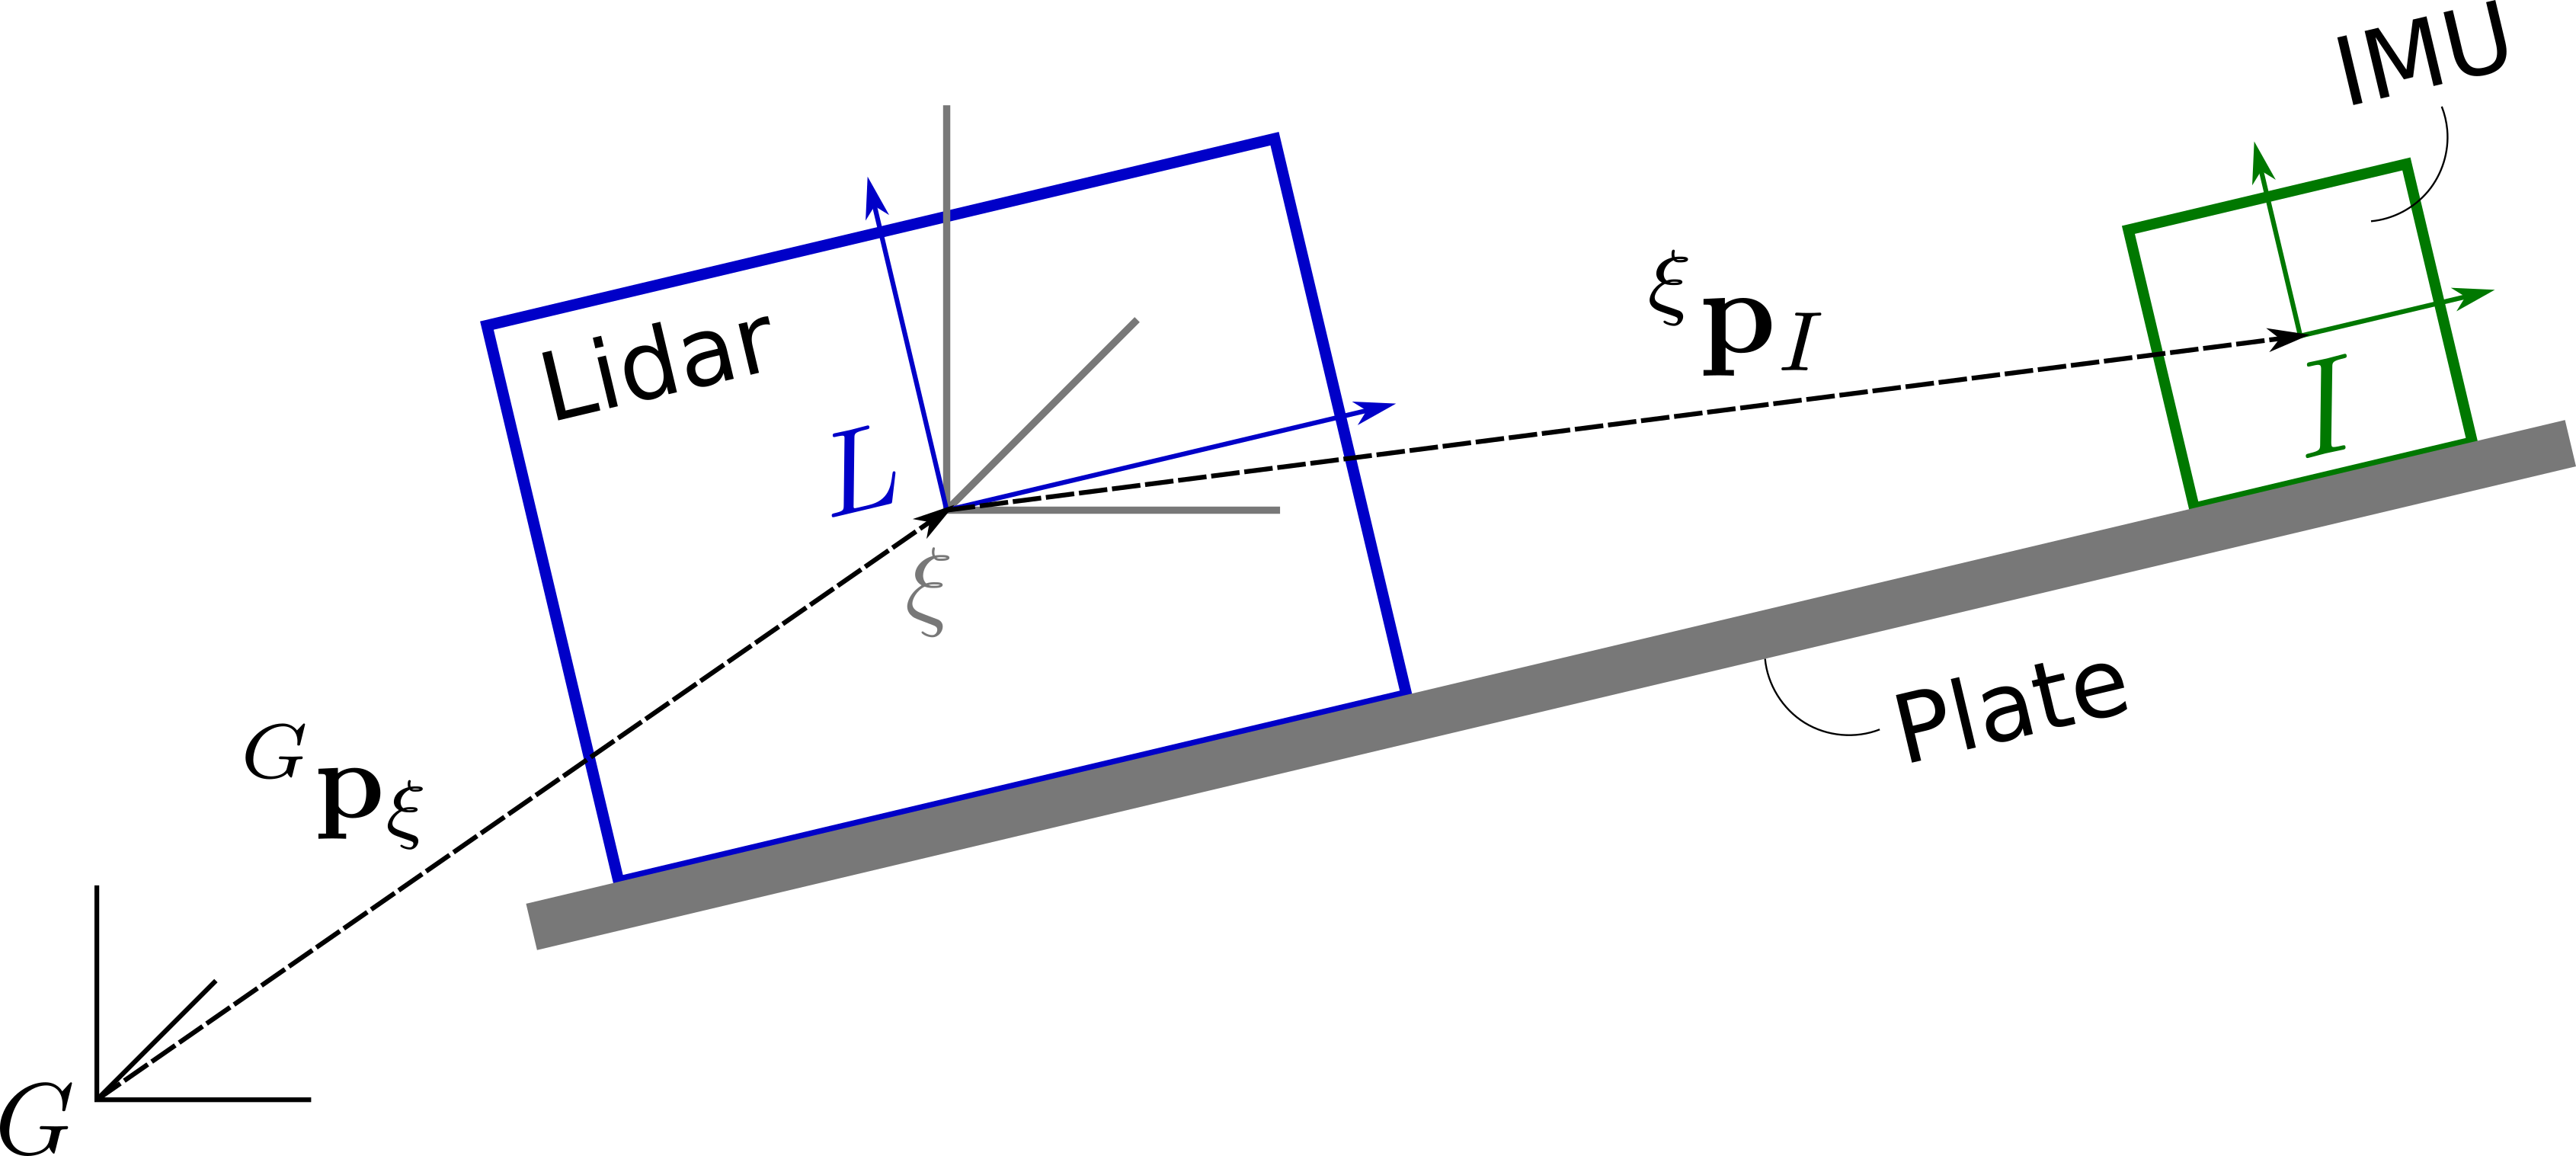
阅读论文中[1]遇到刚体运动学, 好久没用都忘了, 从新推导记录一下. 事实上, 关于自由刚体运动学和动力学有比较多的细节需要注意和留心, 不然很容易出错.这是一个关于自由刚体运动学方程的推导过程.后面的激光雷达和 IMU 的外参标定是利用得到的运动方程去做最小二乘法估计, 这是另一个有趣故事了.