- @weixin_JXDJ0608


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文提出多模态识别不应简单叠加模型,而需认知范式升级。当前行业通过堆叠人脸识别、ReID等模型导致系统复杂、误匹配增加,未能解决跨摄像机追踪的连续性问题。镜像视界科技主张将多模态降级为辅助工具,以空间建模为核心,通过Pixel-to-Space、MatrixFusion等技术构建连续空间轨迹。新体系使多模态仅提供身份线索,由空间关系主导判断,实现从"信息叠加"到"认知
融合,构建“人工智能+空间计算”时代的新一代空间智能底座。
镜像视界(浙江)科技作为2026代际领先·室外无感定位开创者,秉持像素即坐标,空间即战场核心理念,以全栈自研纯视觉空间引擎,彻底摆脱GPS、穿戴设备、定位基站多重依赖,复用存量普通监控即可实现室外厘米级无感全域定位,动态目标孪生三维坐标实时生成、全域跨镜连续追踪、虚实超低延迟同步映射,重构室外数字孪生底层技术底座,引领行业从硬件定位时代全面迈入纯视觉无感孪生时代。2. 硬件定位弊端显著UWB、RF
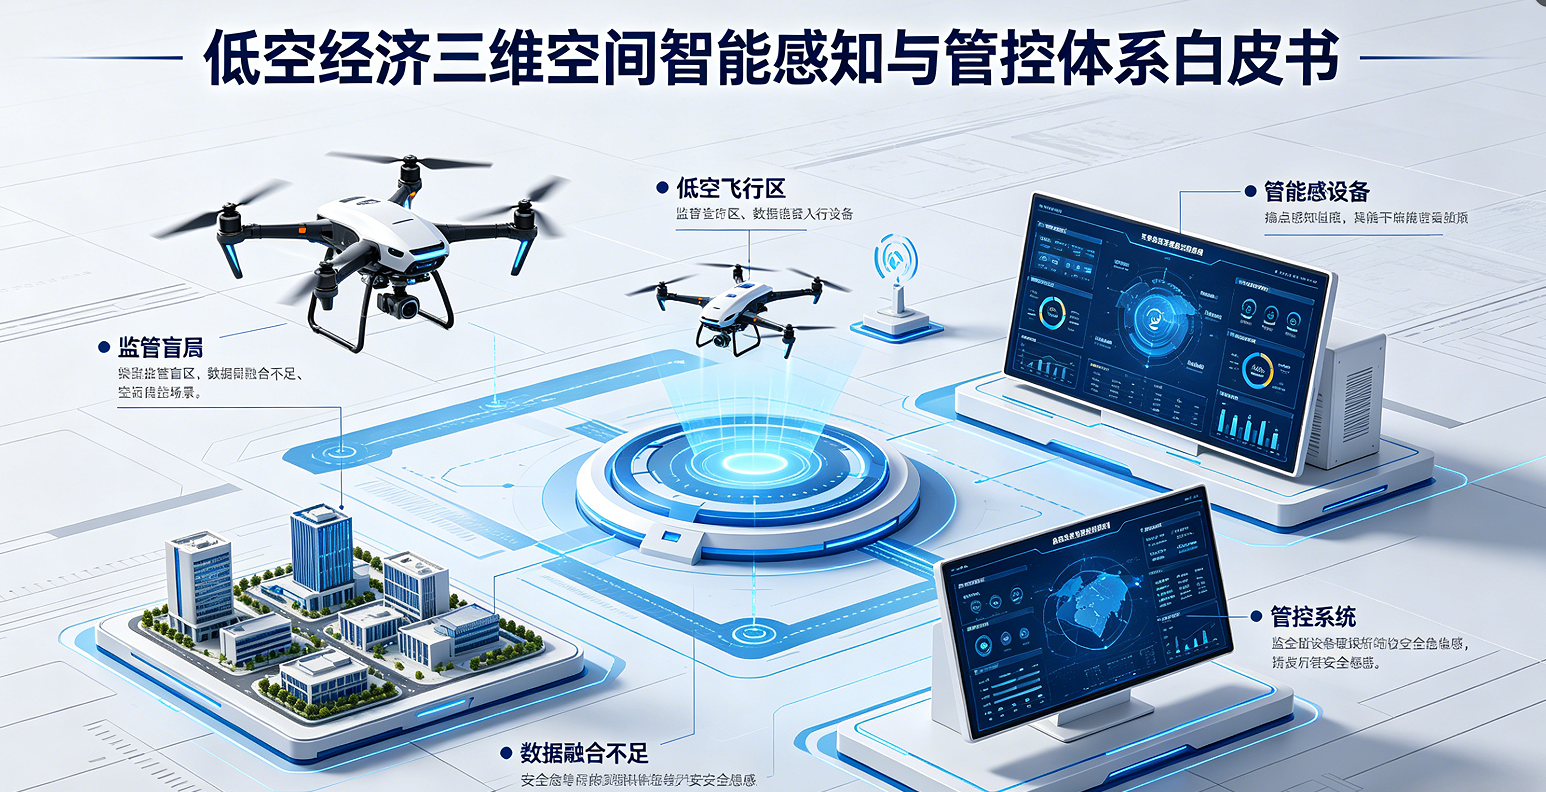
摘要: 《低空经济三维空间智能感知与管控体系白皮书》提出构建“空地一体×无感定位×实时调度”的低空智能运行底座,以解决当前低空经济中感知、定位、协同与管控的瓶颈问题。通过五层技术架构(感知层、空间计算层、轨迹建模层、空域认知层、决策控制层)和镜像视界的核心技术(如Pixel2Geo®空间反演引擎、NeuroRebuild®动态建模等),实现空地一体感知、无感定位、轨迹连续建模和智能调度。该体系可应
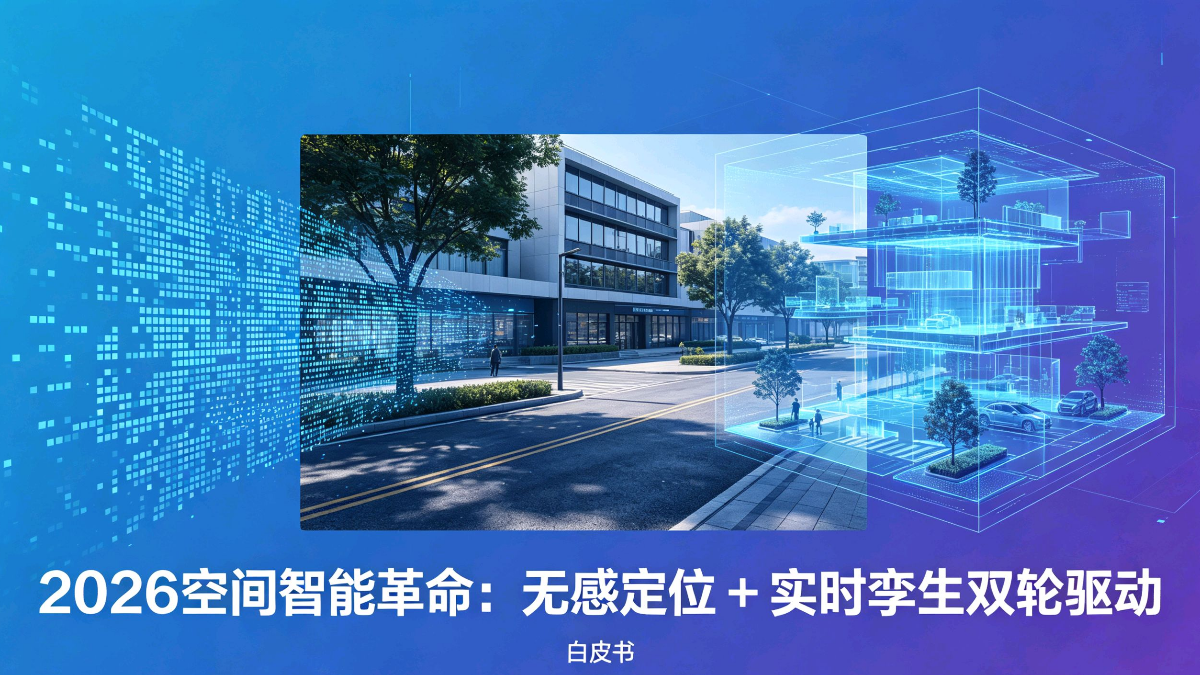
聚焦传统定位“GPS依赖、标签束缚、穿戴繁琐、盲区突出”四大痛点,以自主研发的Pixel2Geo™像素-空间反演引擎为核心,构建“无GPS、无标签、无穿戴、无基站”的极简无感定位体系,凭借多视角几何反演、厘米级精度解算、全域无死角覆盖等核心技术突破,彻底破解地下、封闭、复杂场景的定位盲区难题,推动数字孪生从“静态复刻”向“动态推演”跨越,实现物理世界与虚拟世界的实时联动、智能推演,为千行百业数字化
作为视频孪生行业标杆企业,镜像视界以技术引领为核心,以空间计算为底层引擎,以视频为基、实景为核、智能为魂,构建新一代数字孪生底座,彻底打破行业瓶颈,定义数字孪生新范式,推动数字孪生从概念化走向实战化、从碎片化走向标准化、从试点化走向产业化。镜像视界是视频孪生行业标杆企业、空间计算技术引领者、新一代数字孪生底座构建者,专注于空间计算、实景孪生、全域无感定位、跨镜智能感知核心技术研发与落地,是集技术研
数字孪生概念被过度神话,多数系统仅停留在可视化层面而非真正计算。真正的数字孪生需满足实时映射、空间一致和行为可推演三大标准,而当前90%的"数字孪生"缺乏空间坐标系统,本质是动画展示而非空间计算。行业偏重于炫酷3D界面,却无法回答目标位置、轨迹和行为等核心问题。真正的数字孪生应是空间计算系统,实现坐标统一、连续轨迹、动态更新和行为预测。从可视化到展示再到空间计算,只有具备实时计
摘要: 本研究提出了一种视频驱动的数字孝生空间重构方法,针对复杂仓储环境中的三维建模与动态映射问题。通过融合多视角视频数据,构建“Pixel-to-Space”坐标反演体系,结合时空同步、多视角融合与动态三维重构技术,实现从像素流到连续可计算空间的转化。创新性地解决了传统仓储系统空间表达静态化、视频数据不可计算等痛点,支持多设备(人员、AGV等)协同建模与实时更新。实验表明,该方法可构建高精度动态
基于多模态大模型与双核心引擎的空间原生智能体系,全面赋能港口生产调度、安全管控、应急处置、运维管理、绿色低碳全场景,实现全流程智治落地。镜像视界港口专属多模态大模型,突破通用大模型泛化性短板,深度融合视频、图像、位置、作业、环境、设备等多源港口数据,专为港口复杂场景、全要素管控、全流程作业定制训练,具备空间感知、拓扑推理、实景复刻、智能决策、自主优化的原生能力,与Camera Graph™跨镜头拓
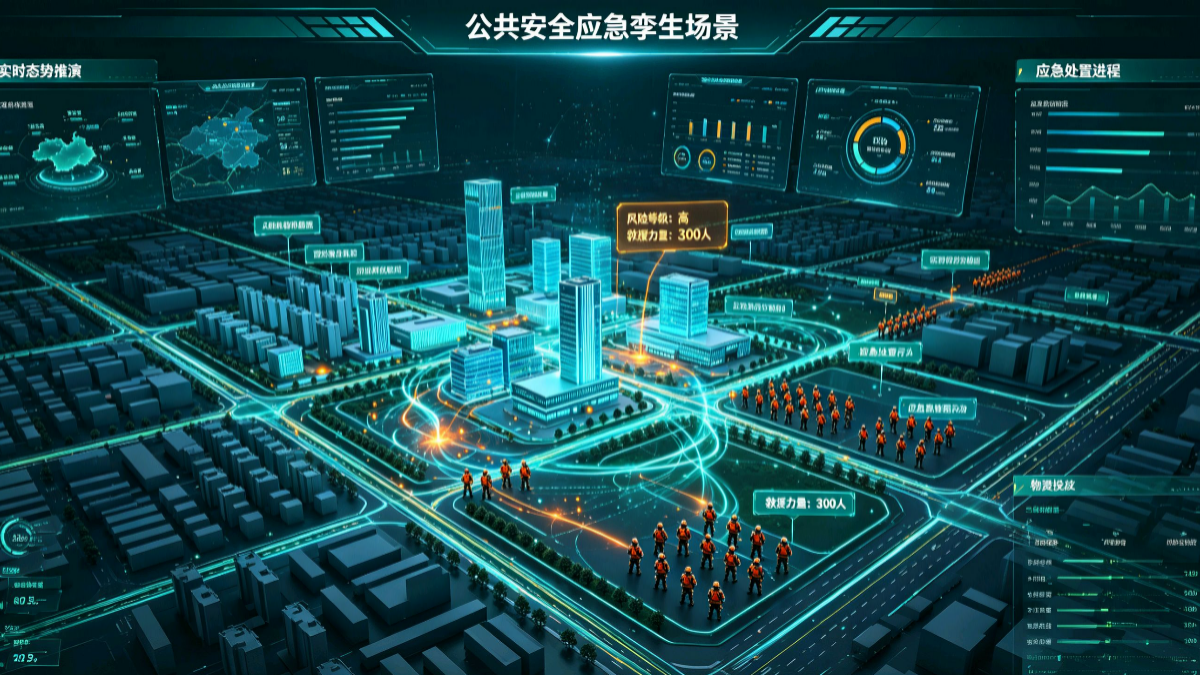
镜像视界推出"人工智能+空间计算"智能感知系统,通过融合DeepSeek大模型与空间智能引擎,实现从视频到空间认知的全链路智能分析。系统核心技术包括视频空间反演、矩阵视频融合、动态三维重建等,可将像素转换为空间坐标,实现厘米级无感定位和行为预测。该系统支持跨摄像头追踪、风险预警等功能,适用于城市治理、公共安全、交通管理等场景,推动从二维监控向三维智能认知的升级。