


- @weixin_46200189


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
具身智能是AI从虚拟走向现实的终极形态,核心是软硬一体、闭环交互、持续学习。2025年上升为国家战略,2026年正式从实验室走向产业部署,将重构工业、服务、家庭等场景,成为下一代生产力核心引擎。
具身智能人形机器人正处于从实验室走向现实的关键转折点。它不仅是机器人技术的集大成者,更是人工智能从"感知驱动"走向"行动导向"的新范式。未来,随着硬件、算法、数据和标准的共同进化,人形机器人将从垂直细分领域不断向通用协作拓展,成为推动人类社会进步的重要力量。它们将走进工厂、走进医院、走进家庭,成为人类最亲密的伙伴和最得力的助手。

RL的任务是用奖励函数定义的,而VLA的任务是用自然语言定义的。任务可扩展性:不用每个任务都重新写奖励函数,只要说一句话就能定义新任务符合产品形态:用户真的会说"把杯子放到桌上",而不会写rt−dcuptablert−dcuptable具身智能并不是某一派"赢者通吃"的游戏,而是一个全行业都在持续试错、持续融合的过程。强化学习教会了机器人"怎么动"VLA教会了机器人"听懂人话"世界模型教会了机器

用条件归一化流建模“任务-机器人-物体”的联合正常分布,实现毫秒级无监督异常检测,给VLA机器人装上实时安全闸。

CNN深度与直接SLAM概率融合范式:CNN深度做初始值,几何立体匹配做迭代精炼。高梯度区域信任几何修正边缘,低纹理区域信任CNN深度,互补扬长。解决单目SLAM两大硬伤:①得到绝对物理尺度;②相机纯旋转无平移基线,依然可以跟踪建图。焦距缩放校正策略,解决CNN训练集相机和测试集相机内参不一致带来深度缩放偏差。单目相机实现稠密语义三维重建,把单帧CNN语义分割结果融合进全局地图。

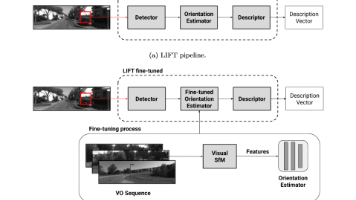
完整复用ORB‑SLAM2几何后端(跟踪、局部BA、回环检测、位姿图优化),仅将手工特征模块替换为LIFT深度学习特征网络,关键点检测、方向估计、描述子生成全部由CNN完成,几何模块不变,兼顾精度与系统鲁棒性。每帧分别评估两套模型输出的匹配数量与RANSAC内点数量,自动选择当前帧最优特征模型,解决域偏移,省去人工调参切换模型。,专门构建噪声扰动消融实验,对比手工ORB特征与LIFT学习特征在不同
本篇是《视觉SLAM十四讲》第1讲预备知识课后习题解答,覆盖SLAM必备的线性代数、概率论、C++、Linux、Ubuntu基础,适合新手预习、面试复盘,内容尽量兼顾专业严谨性和可读性。

上一讲我们聊透了特征点法视觉里程计——先提特征、再做匹配、最后解位姿,走的是“以点带面”的经典路线。但这条路线有个天生的短板:一旦遇到弱纹理场景,比如白墙、天空、光滑工业表面,特征点提不出来,整个系统直接停摆。这一讲我们就来聊另一条完全不同的技术路线:不提取特征、不计算描述子,直接靠像素灰度的变化算相机运动——也就是光流法与直接法。

如果说前面几讲的刚体运动、李群李代数是SLAM的「数学工具包」,那从这一讲开始,我们就正式进入视觉SLAM的核心前端模块——。简单说,VO的任务就是:输入相邻两帧图像,输出这两帧之间相机的运动。第7讲聚焦最经典、落地性最强的,从特征提取匹配,到对极几何、PnP、ICP,把两帧图像求解相机运动的主流方案一次性讲透。

qq0q1⋅iq2⋅jq3⋅kqq0q1⋅iq2⋅jq3⋅k也可以写成sv[s, v]sv的形式,sss是实部,vvv是虚部三维向量。i2j2k2−1i2j2k2−1,然后ijki、j、kijk满足循环乘法,和叉乘规则很像。💡通俗解释:你可以把四元数理解成“复数的升级版”。复数能表示二维旋转,四元数就能表示三维旋转。它没有奇点,不会出现万向锁那种问题。
