- @weixin_44719294


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文主要介绍了电子类比赛中负责嵌入式开发同学的上手比赛的步骤、开发项目的流程和具体需要学习的内容,并结合自身比赛经历给出了相关建议。

基于RP2040的PIO外设实现步进电机单相驱动,以固定时钟频率精确控制引脚时序,避免GPIO延时的CPU阻塞,并演示非阻塞转动控制及MicroPython代码。

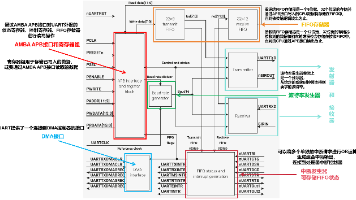
树莓派 Pico 上的 UART 串口外设是树莓派 Pico 上的 “串行通信单元”,专门负责 Pico 和其他设备(比如电脑、传感器、显示屏)之间使用串口协议进行通信:
树莓派RP系列微控制器型号暗藏硬件参数编码规则:型号格式为RP+4位数字,分别对应内核数量(目前均为双核2)、内核类型(0=M0+,3=M33等)、RAM容量(16kB×2^编码值)和Flash配置(0表示无板载)。例如RP2040为双核M0+、256KB RAM、无Flash;RP2350为双核M33、512KB RAM、无Flash。这套规则让用户无需查阅手册即可快速识别关键硬件参数。
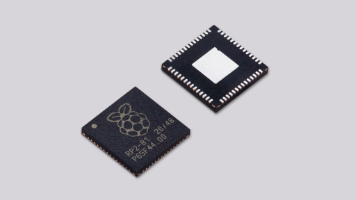
树莓派RP系列微控制器型号暗藏硬件参数编码规则:型号格式为RP+4位数字,分别对应内核数量(目前均为双核2)、内核类型(0=M0+,3=M33等)、RAM容量(16kB×2^编码值)和Flash配置(0表示无板载)。例如RP2040为双核M0+、256KB RAM、无Flash;RP2350为双核M33、512KB RAM、无Flash。这套规则让用户无需查阅手册即可快速识别关键硬件参数。
在Python多进程编程中,Pool类用于创建进程池,可并行执行多个任务。通过map、apply等方法,将函数和参数分发到子进程,提高CPU利用率,简化进程管理,便于资源复用。适用于CPU密集型场景。
在 Python 多线程编程中,线程同步是确保多个线程安全访问共享资源的关键技术。本篇文章介绍了互斥锁(Lock)、递归锁(RLock) 和 信号量(Semaphore) 的概念与应用。互斥锁用于防止多个线程同时修改数据,递归锁适用于嵌套锁定场景,而信号量则限制同时访问资源的线程数。
设计了一个I2C电机驱动板,通过I2C接口控制多个电机的转速和方向,支持刹车和减速功能。可连接16个扩展板,具有PWM输出、过流过热保护和可更换电机驱动芯片。支持按键控制使能,电源指示灯显示供电状态。

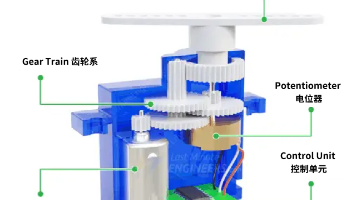
舵机是一种位置(角度)伺服执行器,核心功能是根据输入信号精准控制输出轴的旋转角度,广泛应用于机器人关节、航模舵面、智能家居机械臂等场景。从技术迭代来看,舵机经历了** “PWM 模拟舵机 → 数字舵机 → 总线舵机” **的升级路径,每一代都围绕 “控制精度、通信效率、功能扩展性” 进行优化。
LVGL嵌入式GUI开发性能优化指南:针对复杂界面卡顿问题,详解底层渲染机制与优化方案。核心内容包括:1)双缓冲与局部刷新机制避免闪屏;2)性能分析工具Profiler精准定位瓶颈;3)多种渲染方案选型(软件/SDL/硬件加速)。通过缓冲区管理、失效区域重绘和硬件加速技术,有效解决CPU占用高、掉帧等问题,适配从MCU到PC的全平台开发需求。文档提供完整参数配置与实操方法,帮助开发者构建高性能GU