- @weixin_44242403


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文介绍了如何利用华为开发者空间的免费云主机和DeepSeek模型,结合Dify平台构建一个法律助手,特别是合同自动化审批业务流程。文章详细阐述了从领取华为云主机、安装Dify、配置业务流程到最终发布服务的完整步骤。该流程支持用户上传合同,系统自动分析合同风险并提供修改建议。通过这一案例,展示了如何高效利用华为云资源和大模型技术,构建实用的AI应用,为法律领域提供智能化解决方案。
windows + python + opencv 打开双目摄像头chusei3d踩坑在咸鱼买了个双目相机来玩,在网上找相关代码测试,使用参照这位大佬的教程做了一下.发现一致报错,首先是**cam=cv2.VideoCapture(1)**这里的参数0是本机设备,1是外接设备,然后再就是usb配置时一直报错说初始化失败,无意间在外国友人的回复中找到了原因....
无人机正射拍摄,已知像素物理尺寸,使用大疆飞机拍摄的信息,进行像素坐标估算,理论精度应该在米级,但是航偏角以及定位误差导致与实际有所不同。详细完整代码放在我的资源下载,可以免费下载。
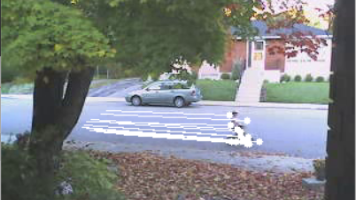
这是opencv系列的最后一节,主要学习视频序列,上一节介绍了读取、处理和存储视频的工具,本文将介绍几种跟踪图像序列中运动物体的算法。可见运动或表观运动,是物体以不同的速度在不同的方向上移动,或者是因为相机在移动(或者两者都有)。在很多应用程序中,跟踪表观运动都是极其重要的。。对于手持摄像机拍摄的视频,可以用这种方法消除抖动或减小抖动幅度,使视频更加平稳。运动估值还可用于视频编码,用以压缩视频,便
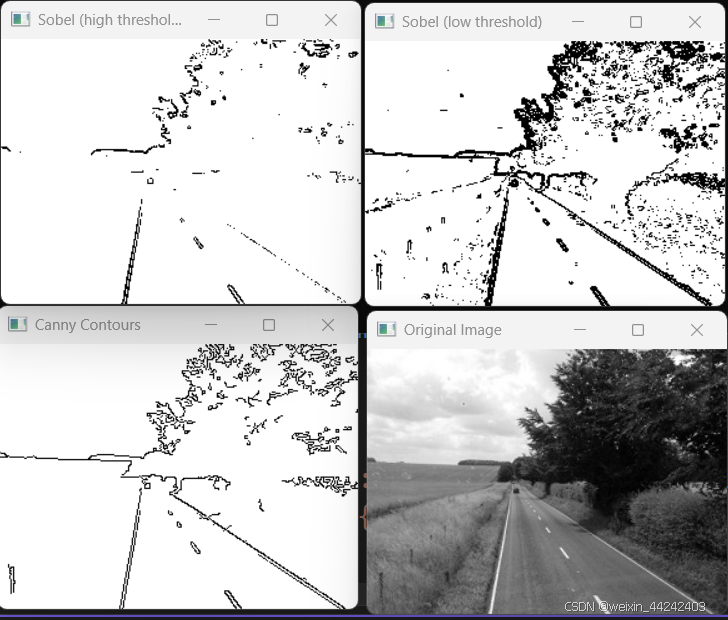
图像的边缘区域勾画出了图像含有重要的视觉信息。正因如此,边缘可应用于目标识别等领域。
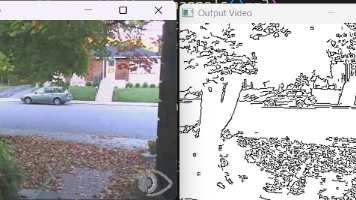
视频由一系列图像构成,这些图像称为帧,帧是以固定时间间隔获取的(称为帧速率,通常用帧/秒表示,例如),本文将介绍如何读取、处理和存储视频序列。如果从视频序列中提取出独立的帧,就可以对其应用各种图像处理函数,还将学习对视频序列做时序分析的算法,即比较相邻的帧并根据时间累计图像统计数据,以提取前景物体。
这是opencv系列的最后一节,主要学习视频序列,上一节介绍了读取、处理和存储视频的工具,本文将介绍几种跟踪图像序列中运动物体的算法。可见运动或表观运动,是物体以不同的速度在不同的方向上移动,或者是因为相机在移动(或者两者都有)。在很多应用程序中,跟踪表观运动都是极其重要的。。对于手持摄像机拍摄的视频,可以用这种方法消除抖动或减小抖动幅度,使视频更加平稳。运动估值还可用于视频编码,用以压缩视频,便
图像的边缘区域勾画出了图像含有重要的视觉信息。正因如此,边缘可应用于目标识别等领域。
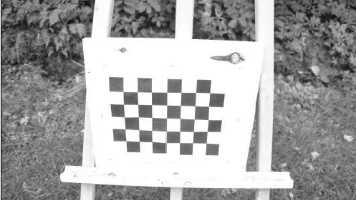
此处重点讨论在特定条件下,重建场景的三维结构和相机的三维姿态的一些应用实现。下面是完整投影公式最通用的表示方式。在上述公式中,可以了解到,真实物体转为平面之后,s系数丢失了,因而无法会的三维坐标,而s系数其实是与直接距离Z相关,实际上,如果知道。
由于此次实验是选择MindTorch进行代码迁移,建议选择交互式环境,然后镜像默认调用mindspare和MindTorch配置好的环境,如果是自己手动配置环境需要设置环境变量,否则会报错。1.包名进行替换,需要注意要偷懒直接只修改import mindtorch.torch as torch,会出现错误引用。这次迁移工作很快就结束了,总体而言未发现很大问题,后续可以尝试将更复杂的模型进行迁移。模