


- @weixin_42899627


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
报错 process has died (按我个人经验,这个报错大多是进程冲突造成)可以看出原因大致是解析不成功,xacro的语法无法识别和转换,需要引入特定的器。就是注意要用 xacro 包来解析和处理 .xacro 文件。【文件】>>【首选项】>>【键盘快捷键方式。全选快捷键为例,发现与vim扩展冲突。直接禁用,不用的话直接卸载也行。kill + PID 失败。

键盘控制车子四轮转向,原代码把键盘控制和车轮速度发布绑定到一起了,不适合后续的分布式独立开发,所以打算将键盘控制进行独立出来。

在 ros2 新建依赖 python 的工程包(package)的命令如下,生成的文件结构如下图。在setup.py文件里面已经默认指定了运行的函数是 keyboard_control.py 的 main 函数,这篇文章解决的是需要调用另一个python文件的函数,遇到的报错问题限于我个人,可以参考…

我在实验的过程中发现,连接校园网的时候VM虚拟机如果设置为桥接模式会没有网络,设置NAT模式才可以上网。我根据资料(Nat模拟虚拟机无法ping通桥接模式虚拟机文章意思我的理解(有不对希望指出)Nat模式的虚拟机处于主机管辖下的一个子网XNAT模式是我的笔记本连接校园网后给虚拟机开热点,虚拟机进行的连接,虚拟机的IP是我笔记本分配的桥接模式的虚拟机和主机处于同一个子网Y桥接模式是我的笔记本和虚拟机

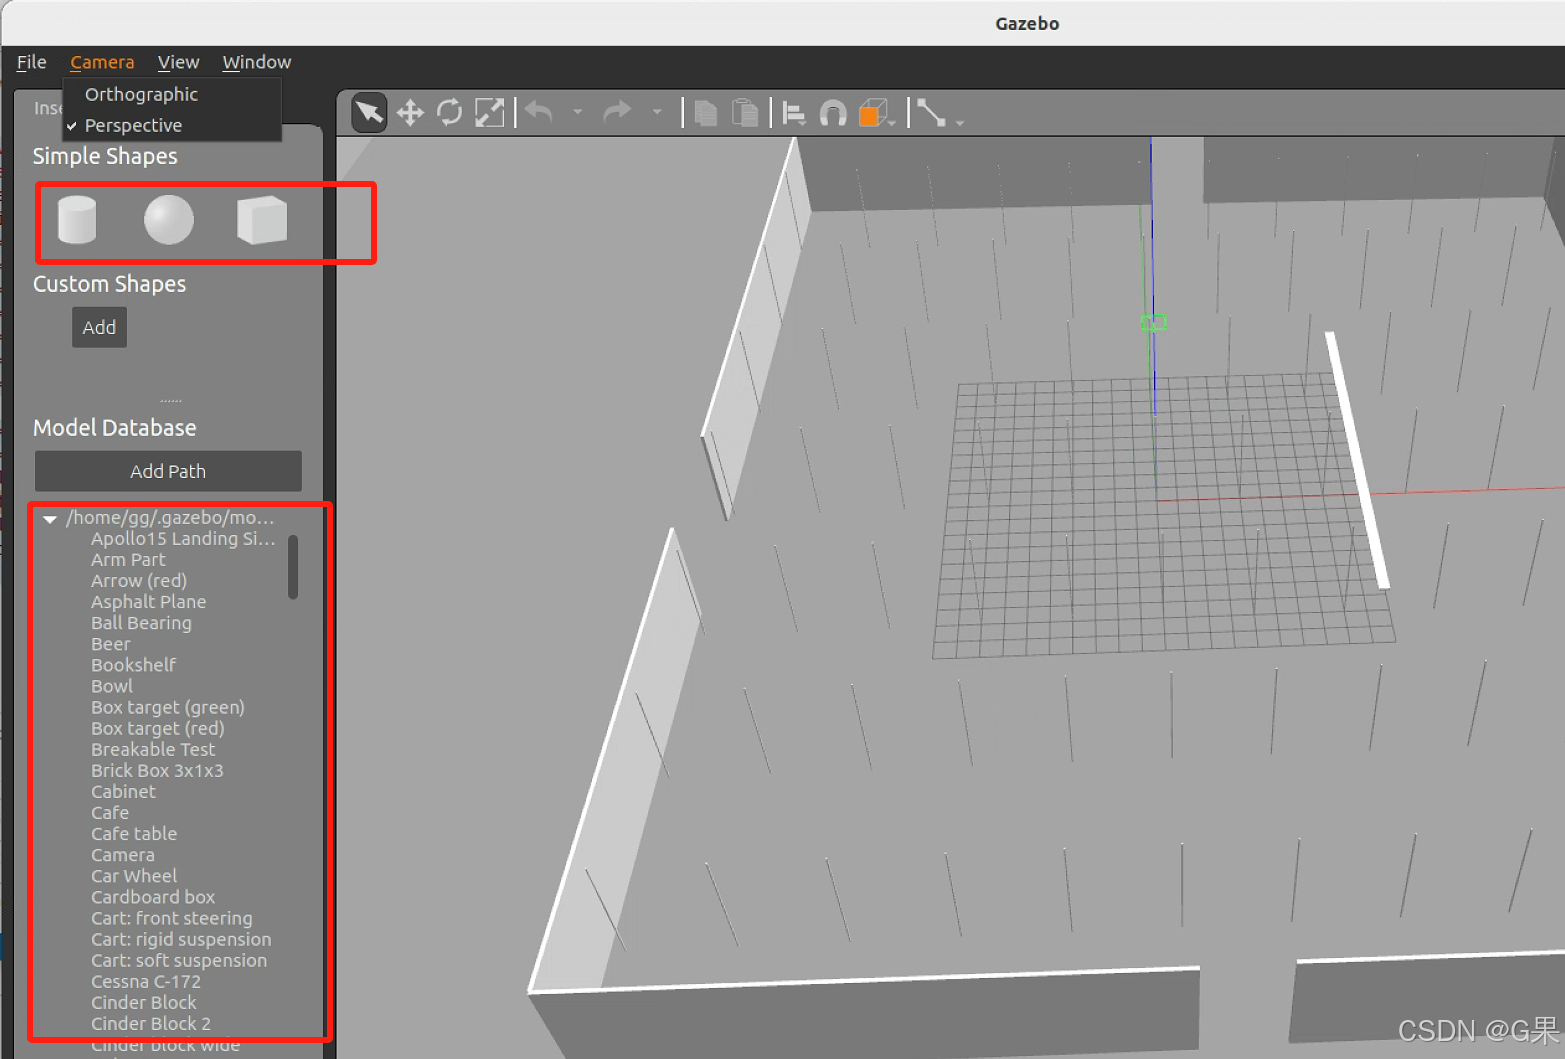
在 gazebo 上进行仿真建模的时候,有时候需要发布动态的障碍或者动态的指示箭头,这样可以直接在 gazebo 上很直观的显示,相关的函数接口肯定是有的,但是网上相关的内容的信息很少,尤其中文网站,想着还是要写一篇分享一下。
本文介绍了在Ubuntu系统下备份RDK X5镜像的完整流程。首先需要准备读卡器和SD卡(默认ext4格式),并将设备接入系统。关键步骤包括:1)创建挂载点并使用mount命令挂载SD卡;2)执行rdk-backup命令指定备份路径;3)系统自动生成以"rdk-年月日-时分.img"命名的镜像文件。操作过程中需注意SD卡的挂载位置,并确保相关依赖包已安装。备份完成后,镜像文件将
连接,nav2也失败,膨胀地图和激光点云数据都无法显示,原因是.lua配置文件缺少。这里提供的 pure_locate.lua 已经测试过可根据要求使用。实验中发现:如果需要快速获取准确初始定位,需要对机器人进行移动;我遇到的问题是地图虽然在rviz2上显示了地图,但是。启动文件是 bringup.launch.py。同时注意修改nav2配置文件。激光雷达 直接链接 地图。的参数配置,这是必备的。

摘要:本文记录了地平线RDK X5 Module开发板emmc板载内存镜像备份的正确方法。通过长按KEY按钮进入emmc模式,使用gparted软件查看总扇区数(121610240),采用特定dd命令进行备份(sudo dd bs=512 count=121610240 if=/dev/sda2 of=xxx.img)。与普通RDK X5不同,官方备份命令生成的镜像无法使用,必须通过此方法才能获得

本文总结了ROS2使用中的三个常见问题及解决方法:1) ROS2 Humble版本因升级CMake导致系统崩溃,需完全卸载并重装ROS2;2) 安装nav2-bringup时依赖冲突,需手动安装libunwind-dev;3) ORB-SLAM3编译时缺少Ceres/Eigen依赖,需检查并升级Eigen至3.4.0+版本,设置Eigen3_DIR环境变量。这些问题多由版本冲突或依赖缺失引起,通过
本文介绍了在VSCode中调试ROS2 LIO-SAM项目的完整流程。首先需要安装C/C++、CMake Tools、ROS等必要插件;其次强调必须使用Debug或RelWithDebInfo模式编译才能调试,并对比了三种编译模式的差异;然后详细说明了如何配置.vscode/launch.json调试文件;最后提供了两种调试方式:直接启动节点调试和附加到已运行进程调试,并配有操作示意图。文中特别提
