- @weixin_41691854


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
opencv显示3d点云

4. RMSprop [47]:Adagrad 的一个问题是,在DNN中经过几次迭代后,学习速率变得非常小,从而导致死神经元问题,并导致这些神经元没有更新。在RMSprop 中,学习率是梯度的指数平均值,而不是像 Adagrad 中那样的梯度平方和的累积和。这称为CE损失,在二元分类的情况下,在输出端配置为sigmoid激活,而对于多类分类,在输出端使用 softmax 激活。然而,早期的方法具有

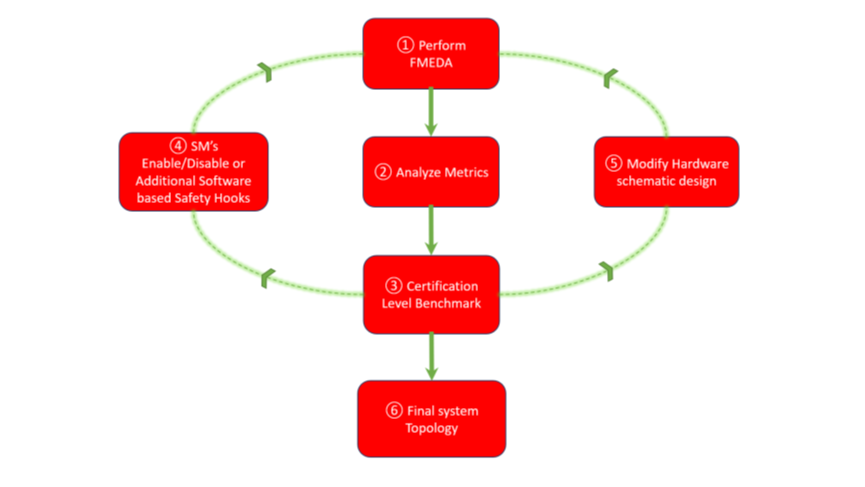
以类似的方式,必须将系统的其余模块与系统需求进行比较,并明智地做出选择平台的决定。这一步是全面的,重要的,并且可能是所提出的FuSa设计生命周期中耗时的一部分,因为系统设计在这里进行了适当的分析,并通过解决故障来改进,以满足FuSa认证级别的基准。同样,对于根据工业FuSa标准IEC 61508进行的更安全的人存在检测的智能机器人传感系统的FuSa认证,客户必须向认证机构提供必要的资料、版本、系统
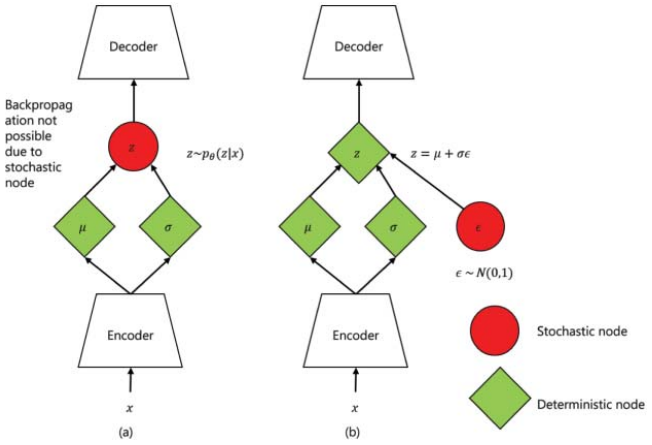
鉴别器试图最大化评论家损失D(x) - D(G(z)),其中D(x)是评论家对真实实例的输出,G(z)是给定z的生成器的输出。D(G(z))是评论家对假数据的输出。从概念上讲,在潜空间中学习分布的VAE架构使空间连续,这意味着潜空间中两个间隔较近的点比两个间隔较远的点产生更多相似的内容,并且是完整的,这意味着从潜空间中采样的任何点都会在VAE的解码器处产生有意义的输出。值得注意的是,与VAEs中使
L3是区分辅助驾驶与智能驾驶的关键节点,L0-L2“人为主、车为辅”,L3之后“车为主、人为辅”。随着技术持续升级,智能驾驶功能有望持续落地。跟据《汽车驾驶自动化分级》标准,智能驾驶技术可划分为L0-L5共六个级别。从实现功能来看,L0级别主要完成向驾驶员发出警告信息的任务;L1实现了行驶过程中可以完成定速巡航等功能;L2方案的主要功能是自适应巡航、自动紧急制动、自动泊车辅助等;L3方案可以完成
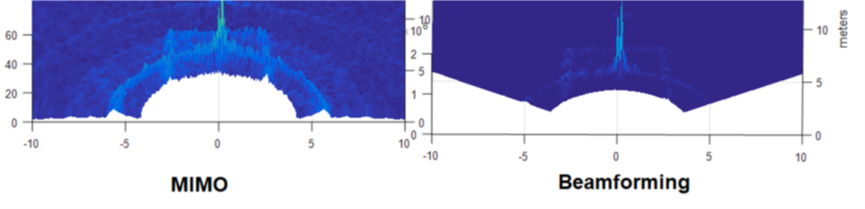
以MIMO模式收集的原始信号按照图16所示的流程进行处理。图16 MIMO信号处理链每次数据采集后,将保存4个级联设备对应的二进制数据文件和相应的chirp配置文件。这两个文件是ADC数据读取和校准模块的输入。二进制数据文件是根据基于数据格式的chirp参数,每个chirp采样,每帧chirp,TX/RX通道的数量来读取/解析的。然后将数据重新格式化为4D矩阵,其中包含每个chirp的采样维数,每
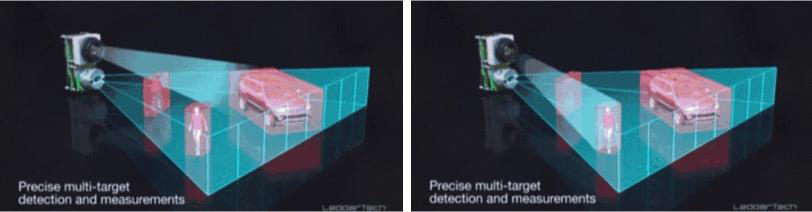
激光雷达(LiDAR)是一种主动遥感技术,通过测定传感器发出的激光在传感器与目标物体之间的传播距离,来分析目标地物表面的反射能量大小、反射波谱的幅度、频率和相位等信息,进而实现对目标物体的精确定位、识别以及一些特性的检测,主要可以用于自动驾驶、智慧城市等领域。激光雷达的工作原理是利用激光发射器发射激光束,然后通过接收器接收从目标物体反射回来的激光信号,从而测量出目标物体的距离、方向、高度等信息。激
在参考文献73中,通用汽车公司和德州仪器公司成功地演示了多达4个德州仪器公司的AWR1243雷达芯片可以级联在一起,提供12个发射天线和16个接收天线,从而实现192个虚拟阵列元素的合成。例如,Uhnder开发了一种雷达片上系统(SoC),它有12个发射天线和16个接收天线,可以合成192个虚拟阵列元素[79](在后面的章节中更详细地讨论)。如今,许多专为ADAS功能设计的汽车雷达收发器,如NXP
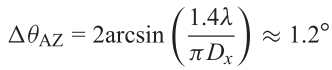
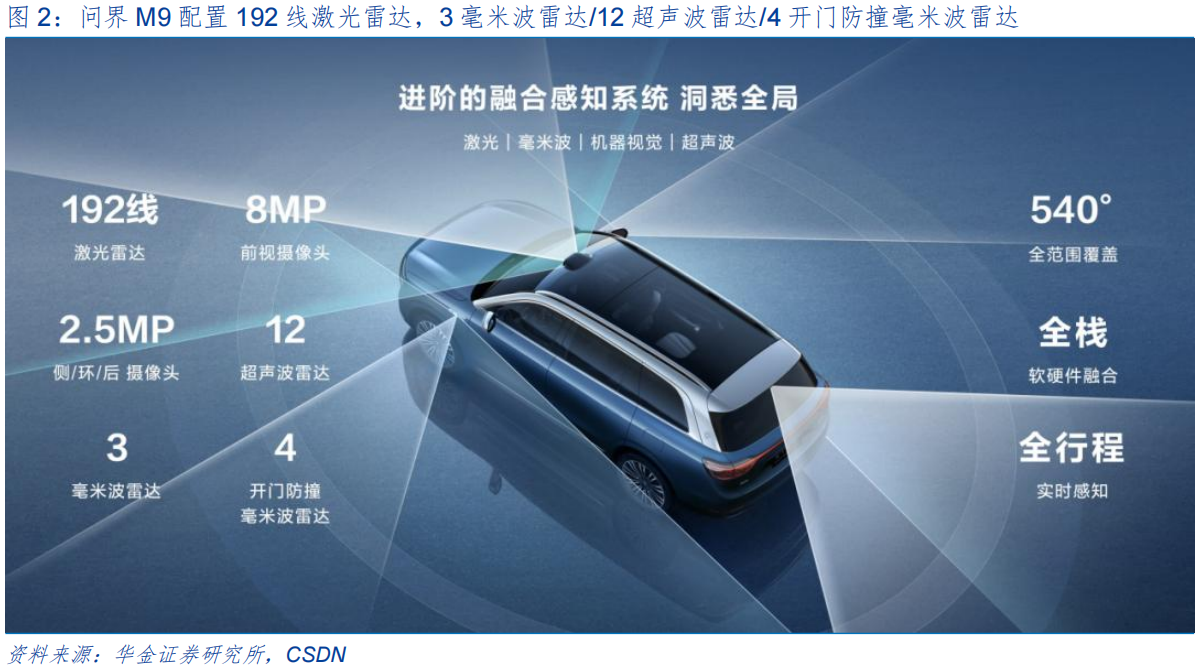
车载激光雷达主要由发射系统、接收系统、信号处理系统三部分组成,使用激光发射部件向一定视场角 FOV(Field Of View)内发射光线,同时使用接收部件接收范围内反射回的光线,利用已知和获取的发射光线与反射光线的相关信息,直接计算或推导出反射点的信息(速度、距离、高度、反射强度等)。4)激光雷达相对昂贵,可精准测距、速度分辨率高、能创建出目标清晰的3D 图像,因此可以更好应对相对小型、异形障碍
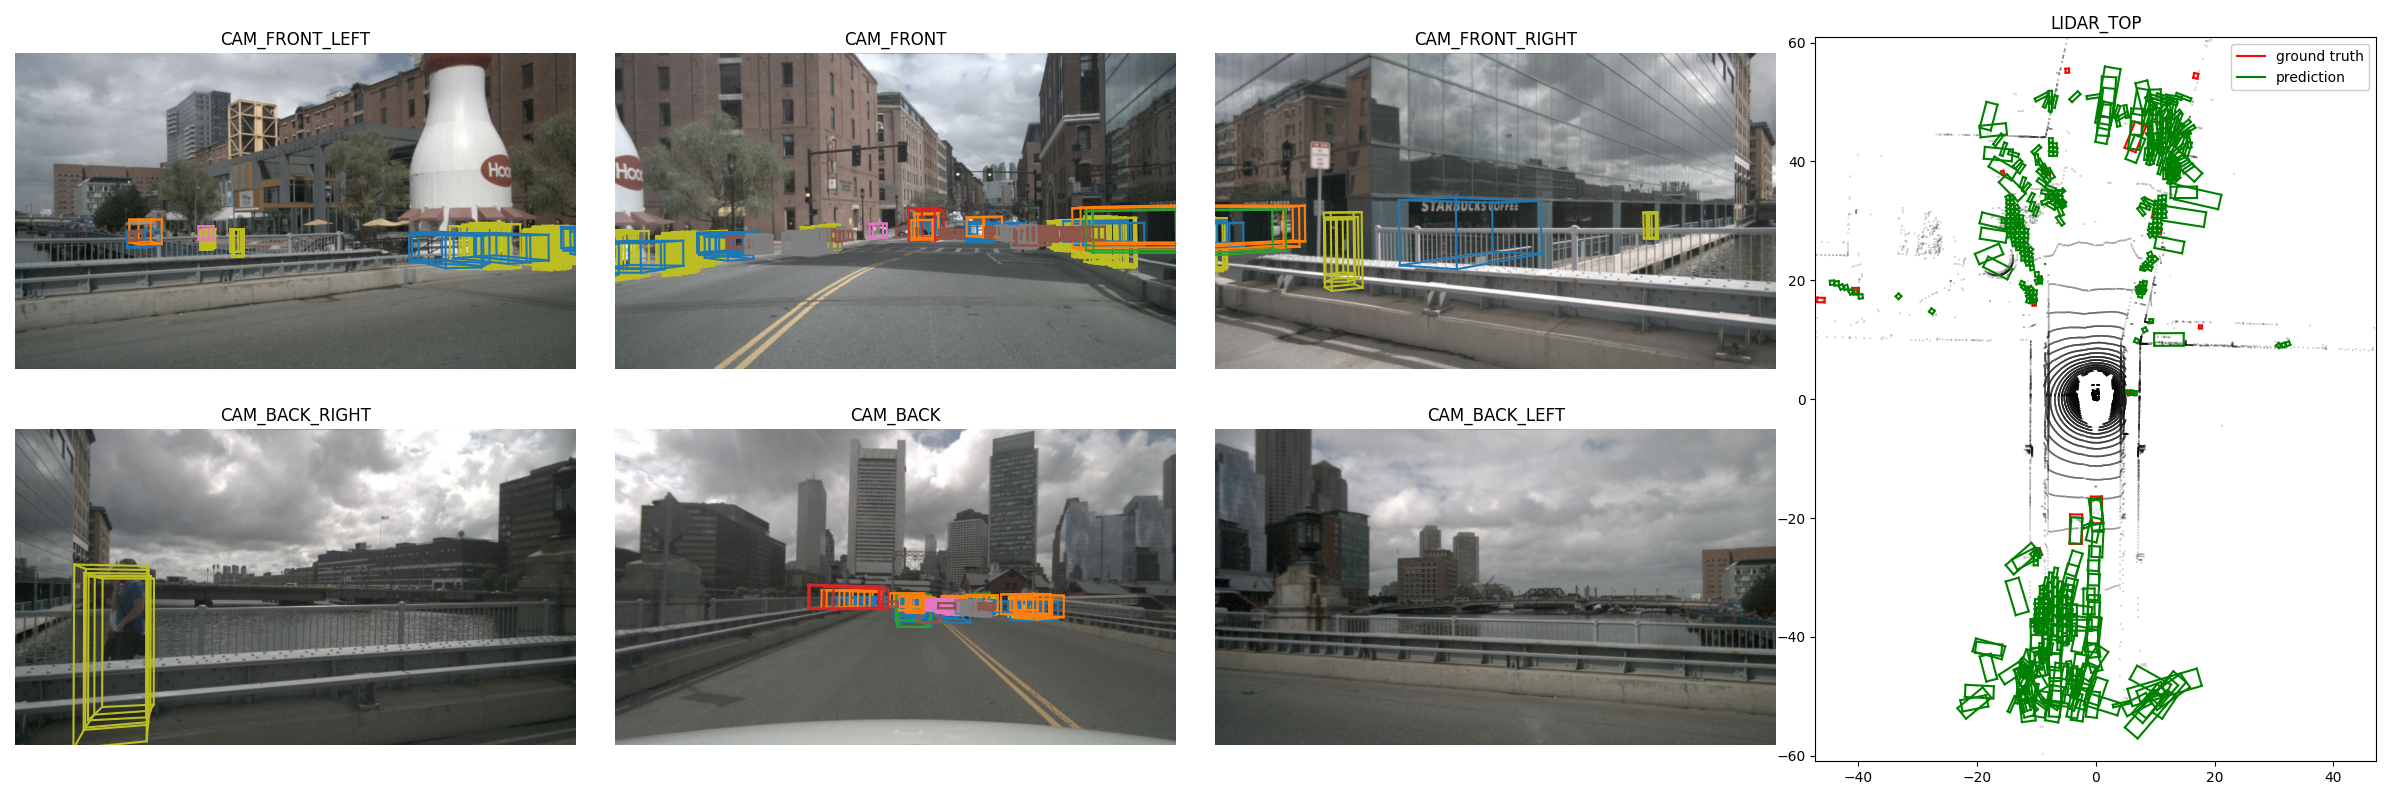
最近做雷达视觉前融合算法,在笔记本/服务器搭建深度学习环境,并运行模型验证,这里记录下过程和经验教训。