


- @weixin_37694490


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
我先帮你按 ESP-IDF 的配置机制排一下:这种“改了配置文件,编译时又被覆盖”的问题,通常不是代码把它改回去了,而是你改错了文件,或者改的是自动生成文件。把你现在“被覆盖”的那个文件名发我,我可以直接告诉你它到底该不该改。或者把你想固定的配置写到 sdkconfig.defaults。,以后就把它当成你的“正式配置文件”。所以你之前手改的内容看起来就像“被覆盖了”。等也是根据它生成出来的,不建
这是一个基于ESP-IDF v5.x的ESP32-C3双模扫描示例工程,可同时扫描Wi-Fi和BLE设备并输出JSON格式数据。主要功能包括: 双模扫描 Wi-Fi扫描:支持主动/被动模式,可获取SSID、BSSID、信道、RSSI等信息 BLE扫描:基于NimBLE协议栈,获取设备地址、RSSI、广播类型等数据 数据输出 统一打包为JSON格式:包含时间戳、Wi-Fi列表和BLE列表 支持串口输
减少缓冲区大小:通过调整和来减小缓冲区大小,节省内存。禁用流控制:如果不需要流控制,禁用它。禁用中断驱动:如果不需要使用中断驱动的串口操作,可以使用轮询模式。减少日志输出:通过减少串口驱动的调试信息输出,节省内存。通过以上方法,你可以显著减少串口驱动所占用的内存,并使得ESP32-C3的串口配置更加轻量化。
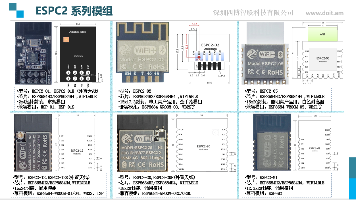
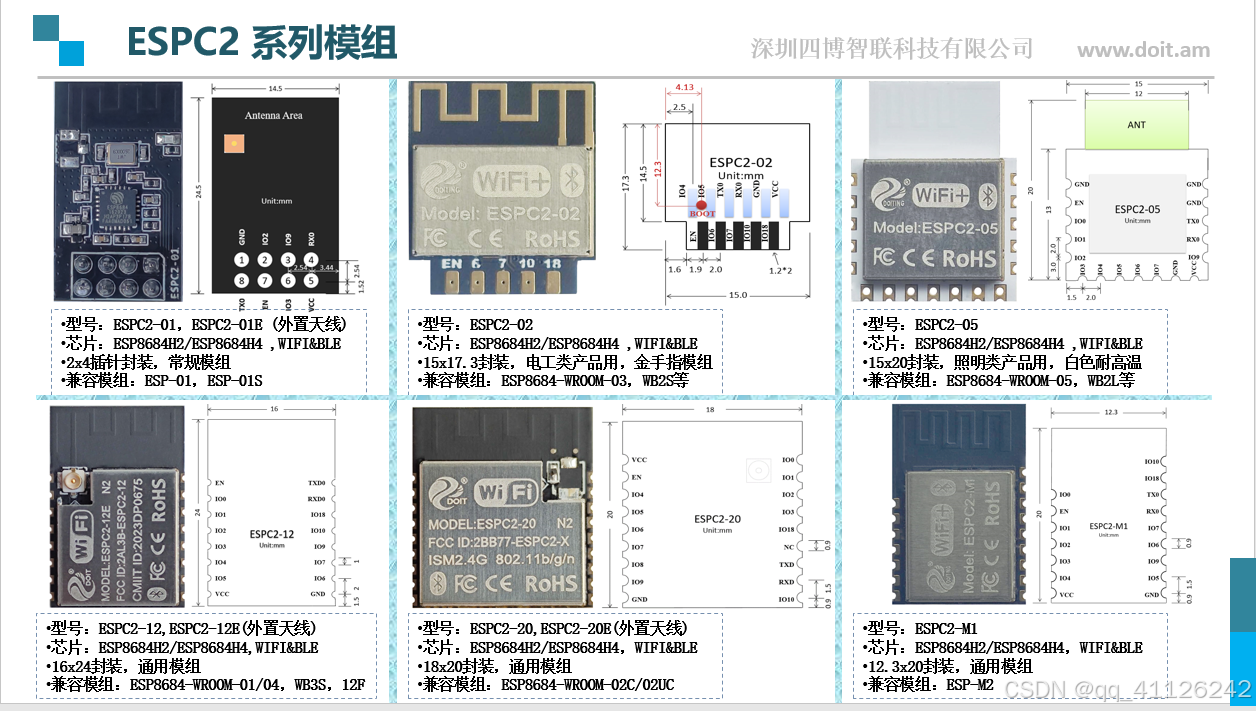
ESP32-C2 是对 ESP8266 的进一步迭代和优化,它具备更先进的处理器架构(RISC-V)、更丰富的无线能力(增加 BLE)、更好的安全特性以及更现代的工具链和生态支持。这些差异让 ESP32-C2 更适合在下一代的 IoT(物联网)应用中发挥作用。
在 Linux 中,“TCP_NODELAY” 是一个 socket 选项,用来控制是否启用 Nagle 算法。开启 TCP_NODELAY 能立即将小包发送出去,降低交互延迟;关闭则开启 Nagle 算法,对小包做合并以减少网络拥塞。Linux 下并没有全局开关,必须在应用层对每个 socket 单独配置。
在 Linux 中,“TCP_NODELAY” 是一个 socket 选项,用来控制是否启用 Nagle 算法。开启 TCP_NODELAY 能立即将小包发送出去,降低交互延迟;关闭则开启 Nagle 算法,对小包做合并以减少网络拥塞。Linux 下并没有全局开关,必须在应用层对每个 socket 单独配置。
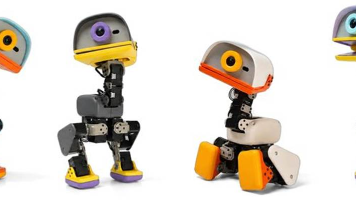
<think>用户要求我根据给定内容生成一篇不超过150字的文章摘要。内容讨论了HuggingFace售价399美元的Microduck机器人、其爆红现象、硬件未开源的事实、开源控制栈的价值,以及国内模组厂四博能承接的层面。我需要抓住最核心的要点来写摘要。</think>HuggingFace推出的399美元开源双足机器人Microduck首日订单超260万美元;硬件实际未
你这个现象(S3 + Deep-sleep + EXT1 电平唤醒后功耗到 ~130 µA 量级),通常不是“CPU没睡”,而是,再叠加或,就会到 100µA+。
ESP32-C5支持将PSRAM加入内存堆并通过heap_caps_malloc分配,类似ESP32-S3。实现需满足以下条件:1.使用ESP-IDF v5.5或更新版本;2.工程包含esp_psram组件;3.正确配置menuconfig中的PSRAM选项。验证时可调用esp_psram_get_size()检查容量。需注意C5的PSRAM使用限制:默认不用于任务栈、与flash cache关联
本文总结了ESP32-S3开发环境的搭建建议:推荐使用官方ESP-IDF框架(稳定量产选v5.2.7/v5.4.4,新项目可试v6.0.1),搭配xtensa-esp-elf工具链和VSCode/Espressif-IDE。安装建议通过Espressif Installation Manager(EIM)实现跨平台部署,支持Windows/Linux/macOS。开发流程包括设置目标芯片esp32