- @weixin_36773706


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
(1)自车坐标系到相机坐标系(2)相机坐标系到图像坐标系(不考虑畸变)(3)图像坐标系(含去畸变): 将(Xc, Yc, Zc)投影到归一化平面上 ,再进行(径向与切向)畸变修正,得到去畸变后的归一化坐标。(4)图像坐标系到像素坐标系将纠正后的点投影到像素平面,其中 为坐标系缩放系数,Cx, Cy 为坐标系平移量。通常意义上,相机需要标定的参数如下:矩阵H内包含f, , Cx, C
由于项目需要,笔者最近开发蓝科讯通科技的PTR5618蓝牙5.0模块,芯片是NORDIC的NRF52832。现在是初步把SDK摸了一下,打通了透传。这篇先介绍模块的使用和测试及开发环境的搭建。首先是模块的使用。按照该公司的文档一步步测试没有遇到什么问题。电脑上位机跟手机app能够透传。测试结果:1。店家提供的APP最多发送20个字节,可接收多个字......
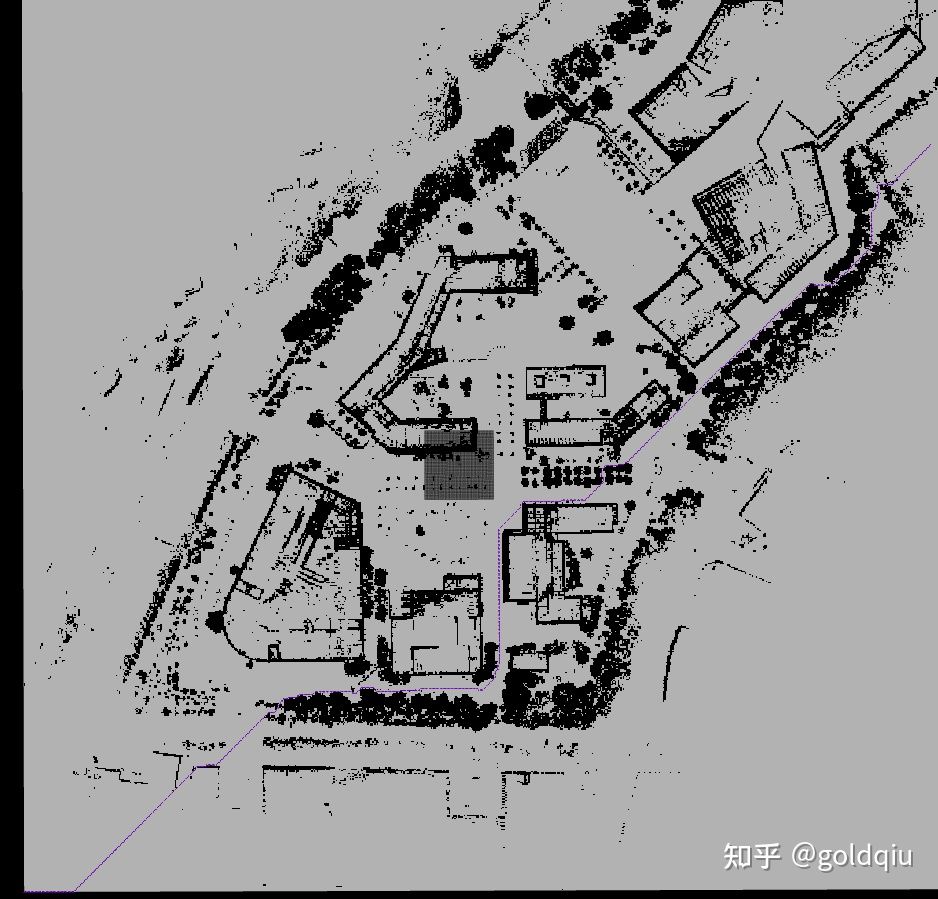
ROS: nav_msgs::OccupancyGrid 格式 二维栅格地图的A星全局规划算法和实现。mapTopic:" /grid_map_global" (二维占据栅格话题)nav_msgs::Path:"/global_path" (全局路径。
专栏系列文章如下:一:Tixiao Shan最新力作LVI-SAM(Lio-SAM+Vins-Mono),基于视觉-激光-惯导里程计的SLAM框架,环境搭建和跑通过程_goldqiu的博客-CSDN博客二.激光SLAM框架学习之A-LOAM框架---介绍及其演示_goldqiu的博客-CSDN博客三.激光SLAM框架学习之A-LOAM框架---项目工程代码介绍---1.项目文件介绍(除主要源码部分
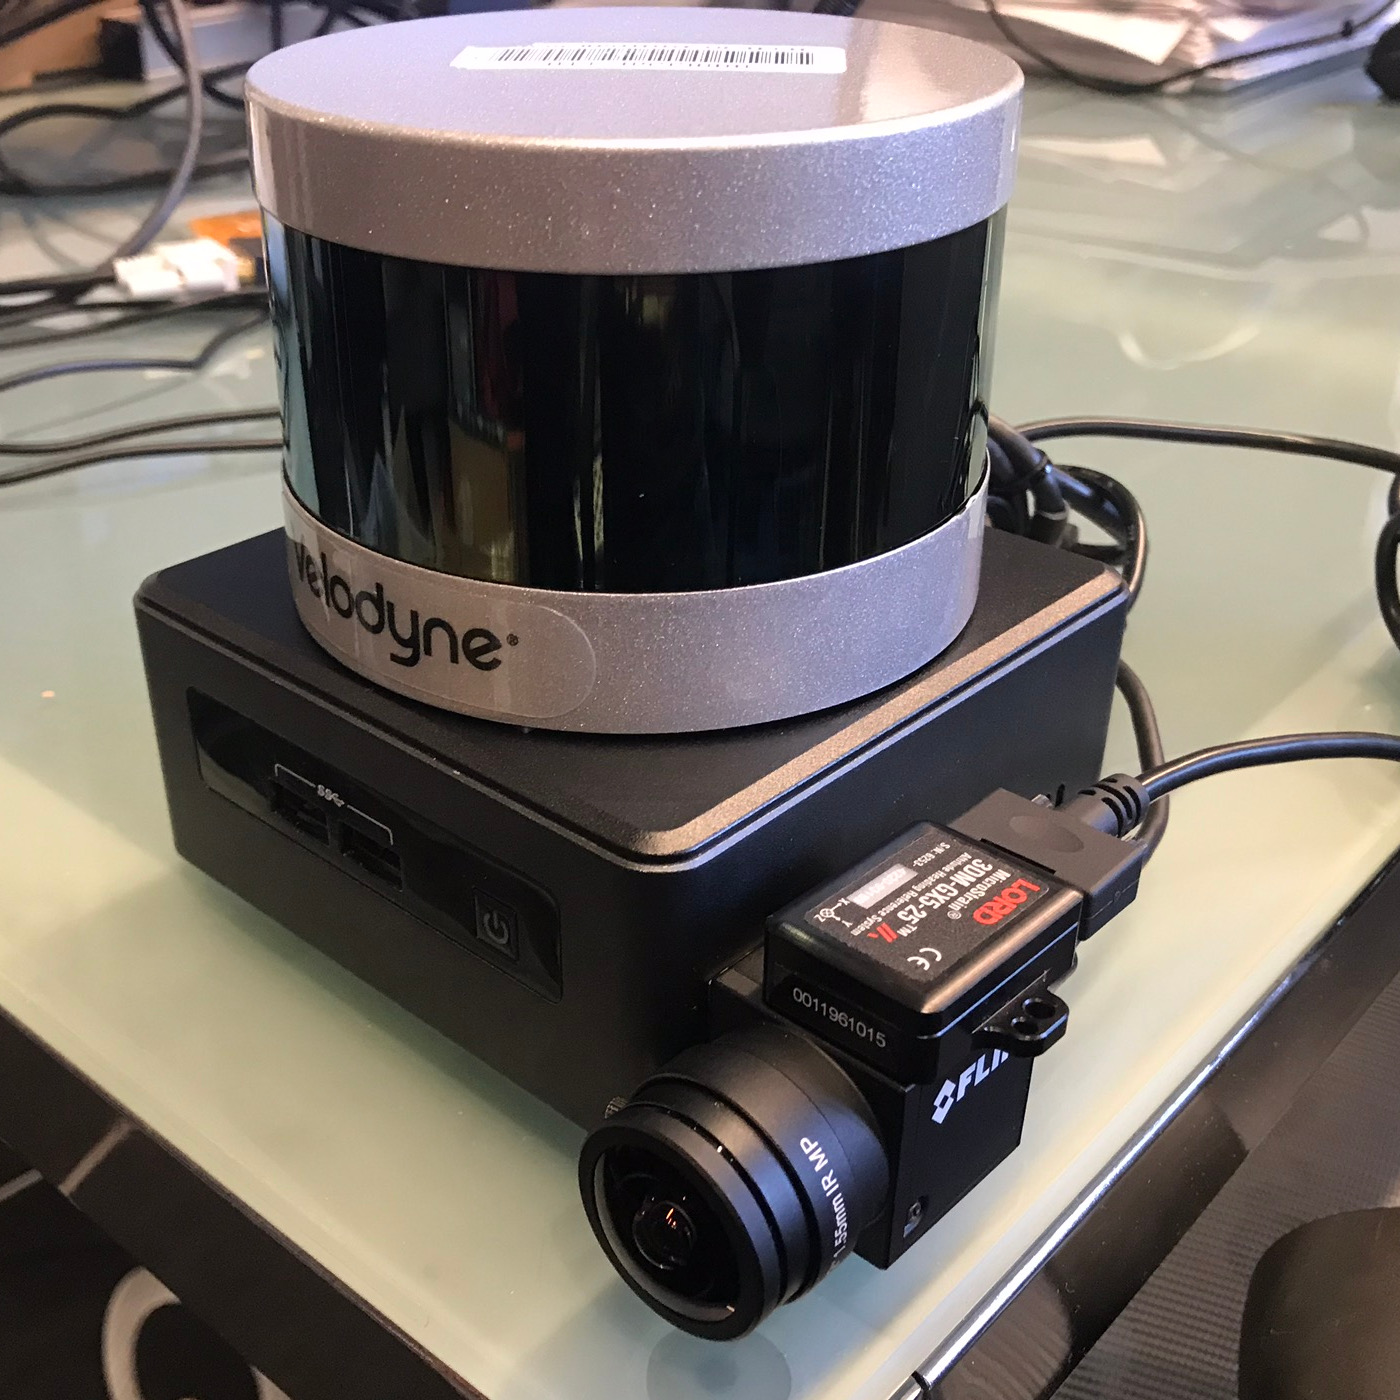
在SLAM任务中,也就是建图和定位一起的任务中,我们可以在前端采用滤波,后端采用优化的方式来做;这里我们用IMU的测量做预测,用其他来做观测,主要有雷达自身的里程计、雷达当前帧和全局地图的点云匹配、GNSS全局观测、轮速计等,这些都可作为滤波器的观测,一起估计一个更加可靠的位姿。(PS:而如果没有雷达里程计和全局地图的点云匹配,只有GNSS全局观测,那么就是一个GINS系统,也就是组合导航,其实是
先是PnP问题:2d还原3d的过程。求解的目标函数就是:3D点投影到像素平面的UV值和本身像素平面UV值的误差,使之最小;进而求解出变换矩阵T。这样我们就可以得到两个相机对应的两组3D点了。然后:类似于ICP,两组3D点求解之间的变换矩阵。目标函数是第一组3D点与变换过来的第二组3D点之间的误差,使之最小,求得变换矩阵T。
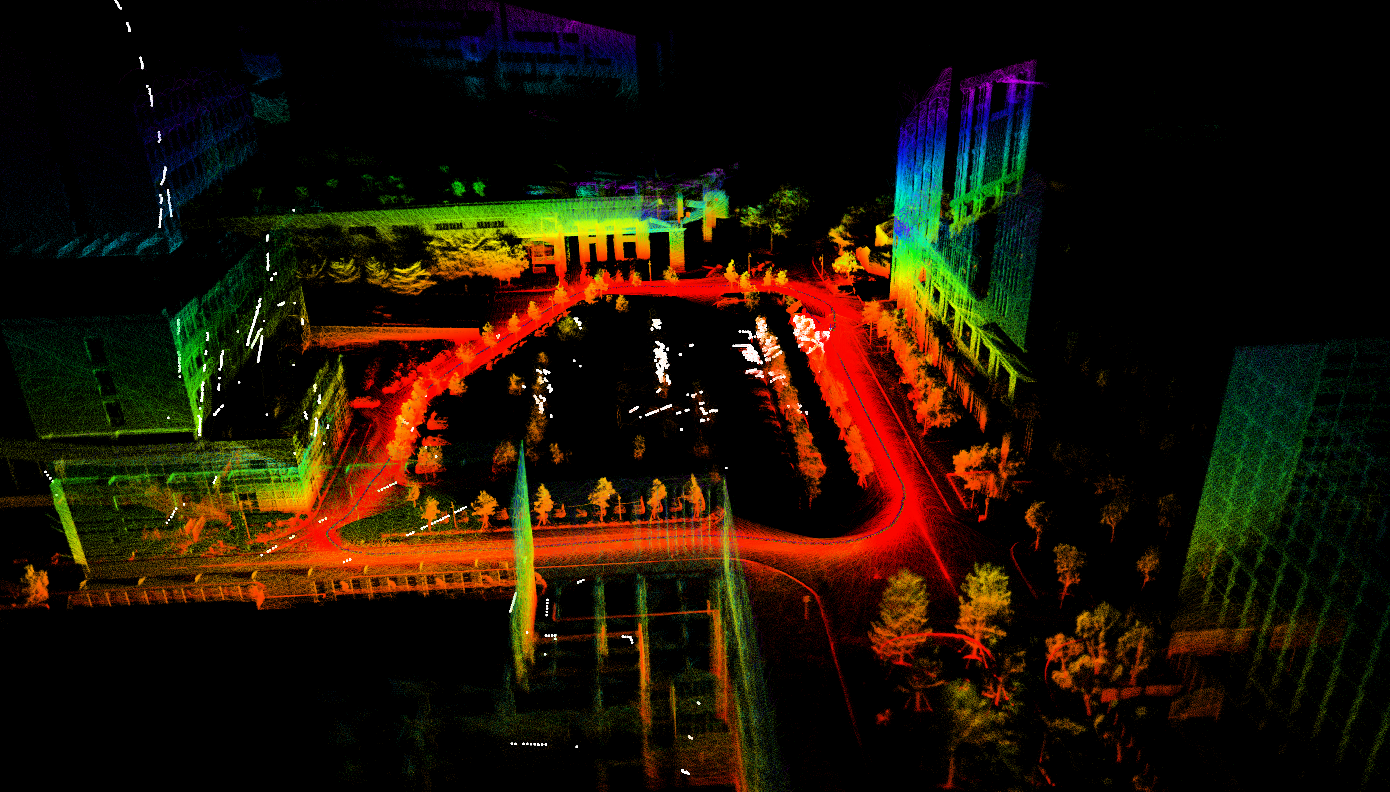
从2021年9月份开始学习多传感器融合SLAM,期间也发了不少博客记录学习过程,自己对SLAM的认识也逐渐加深,以前一些博客中会有一些错误的地方还未及时去修正,敬请谅解。由于课题组需要和自身发展方向,现在逐渐将自己的方向从纯粹SLAM的Mapping往Localization走,尤其是Global Localization,而Navigation是很现实、很实际一个方向,其中包括Localizat
在车辆运行期间,动态修正传感器之间的相对位姿参数。与离线标定不同,在线标定不能摆场景(如标定板),因此难度更大。
只包含了配置文件,包括urdf、yaml、launch文件等,因为不需要c++或python源码,其他支持包均可在github下载。
第一讲:预备知识SLAM介绍SLAM 是 Simultaneous Localization and Mapping 的缩写,中文译作“同时定位与地图构建”。它是指搭载特定传感器的主体,在没有环境先验信息的情况下,于运动过程中建立环境的模型,同时估计自己的运动。如果这里的传感器主要为相机,那就称为“视觉 SLAM”。SLAM的目的是解决“定位”与“地图构建”这两个问题。也就是说,一边要估计传感器自