

写文章


- @waihekor


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
多传感器融合中的时间硬同步1-论文阅读
多传感器融合中的时间硬同步1-论文阅读
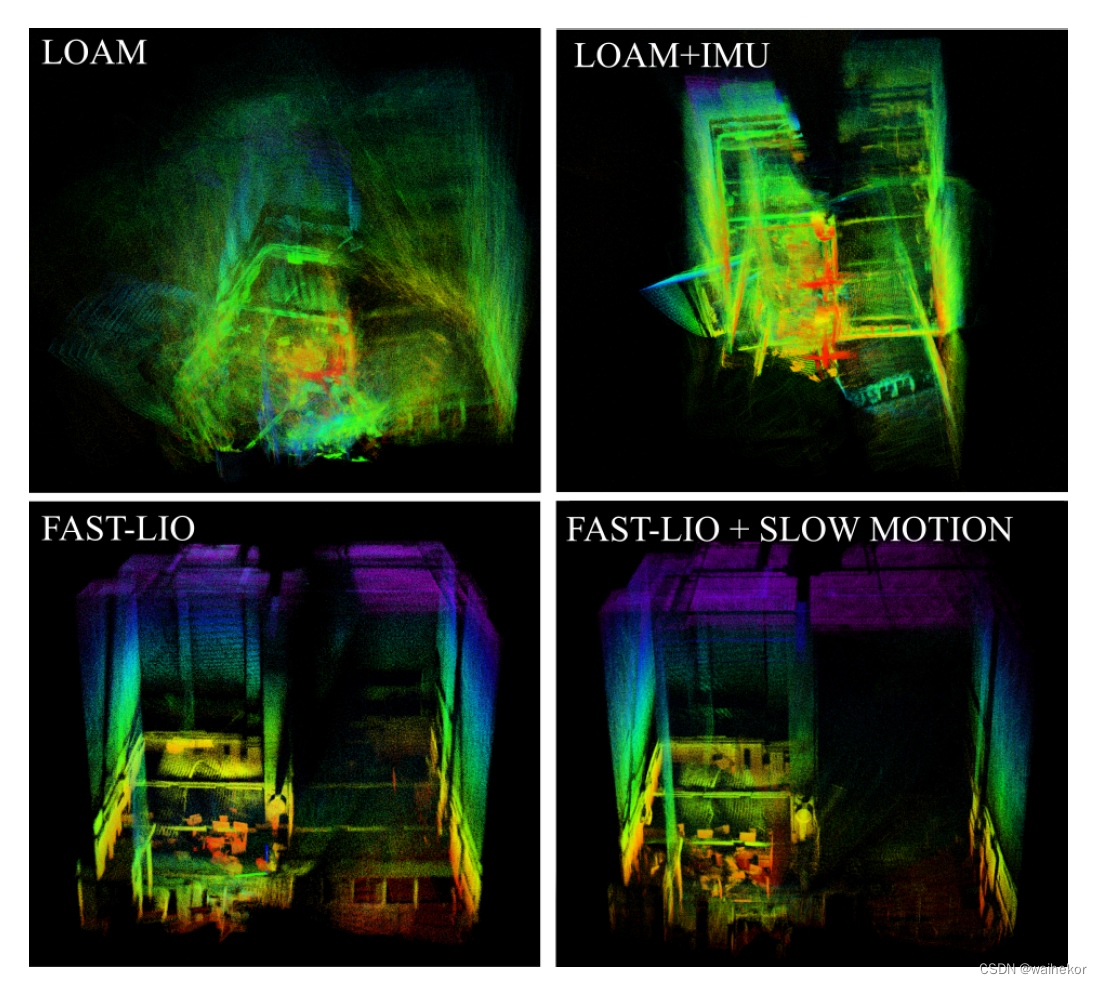
FAST-LIO(一):论文简要介绍
论文题目:FAST-LIO: A Fast, Robust LiDAR-inertial Odometry Package by Tightly-Coupled Iterated Kalman Filter,FAST-LIO:一种基于紧耦合IKF算法的快速的,鲁棒性的激光雷达惯性里程计。
由磁场数据和加速度数据计算初始姿态角
由磁场数据和加速度数据计算初始姿态角
欧拉角和四元数之间转换公式推导
欧拉角和四元数之间转换公式推导
基于EKF的IMU姿态解算
基于EKF的IMU姿态解算
到底了