


- @vRZOvtDOKWS


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
六自由度机械臂三套代码-三次/五次/七次多项式样条插值曲线、五次B样条曲线插值-2轨迹规划,直线轨迹,圆弧轨迹,机器人工具箱,带源码注释。起始点、中间点、终止点可自行修改。在机器人领域,六自由度机械臂的轨迹规划是一项关键技术,它关乎机械臂能否高效、准确地完成各种任务。今天,咱就来唠唠基于三次/五次/七次多项式样条插值曲线以及五次B样条曲线插值的轨迹规划,还会涉及直线轨迹和圆弧轨迹,并借助机器人工具

最后在Simulink里把模糊补偿模块和自适应回路并联,注意要给补偿量加个速率限幅。跑个突加负载的仿真,跟踪误差从传统方法的±1.2度压到±0.3度以内,效果立竿见影。当第二关节q2角度变化时,整个系统的惯性特性跟着突变。整活完毕后的系统,在5kg负载突变测试中,关节角度超调量从22%降到3.8%,调整时间缩短了65%。机械臂,基于模糊补偿的两自由度机械臂自适应控制算法,MATLAB脚本结合sim

本文基于赵晶等人提出的《改进鲸鱼优化算法在机械臂时间最优轨迹规划的应用》一文,对其核心算法实现进行系统性梳理与技术解读。该实现包含两个关键版本:原始鲸鱼优化算法(WOA)与改进型鲸鱼优化算法(IWOA),后者在初始化策略与位置更新机制上引入了两项关键增强,显著提升了算法在高维复杂优化问题中的收敛速度与全局搜索能力。鲸鱼优化算法(WOA)文章复现:《改进鲸鱼优化算法在机械臂时间最优轨迹规划的应用_赵

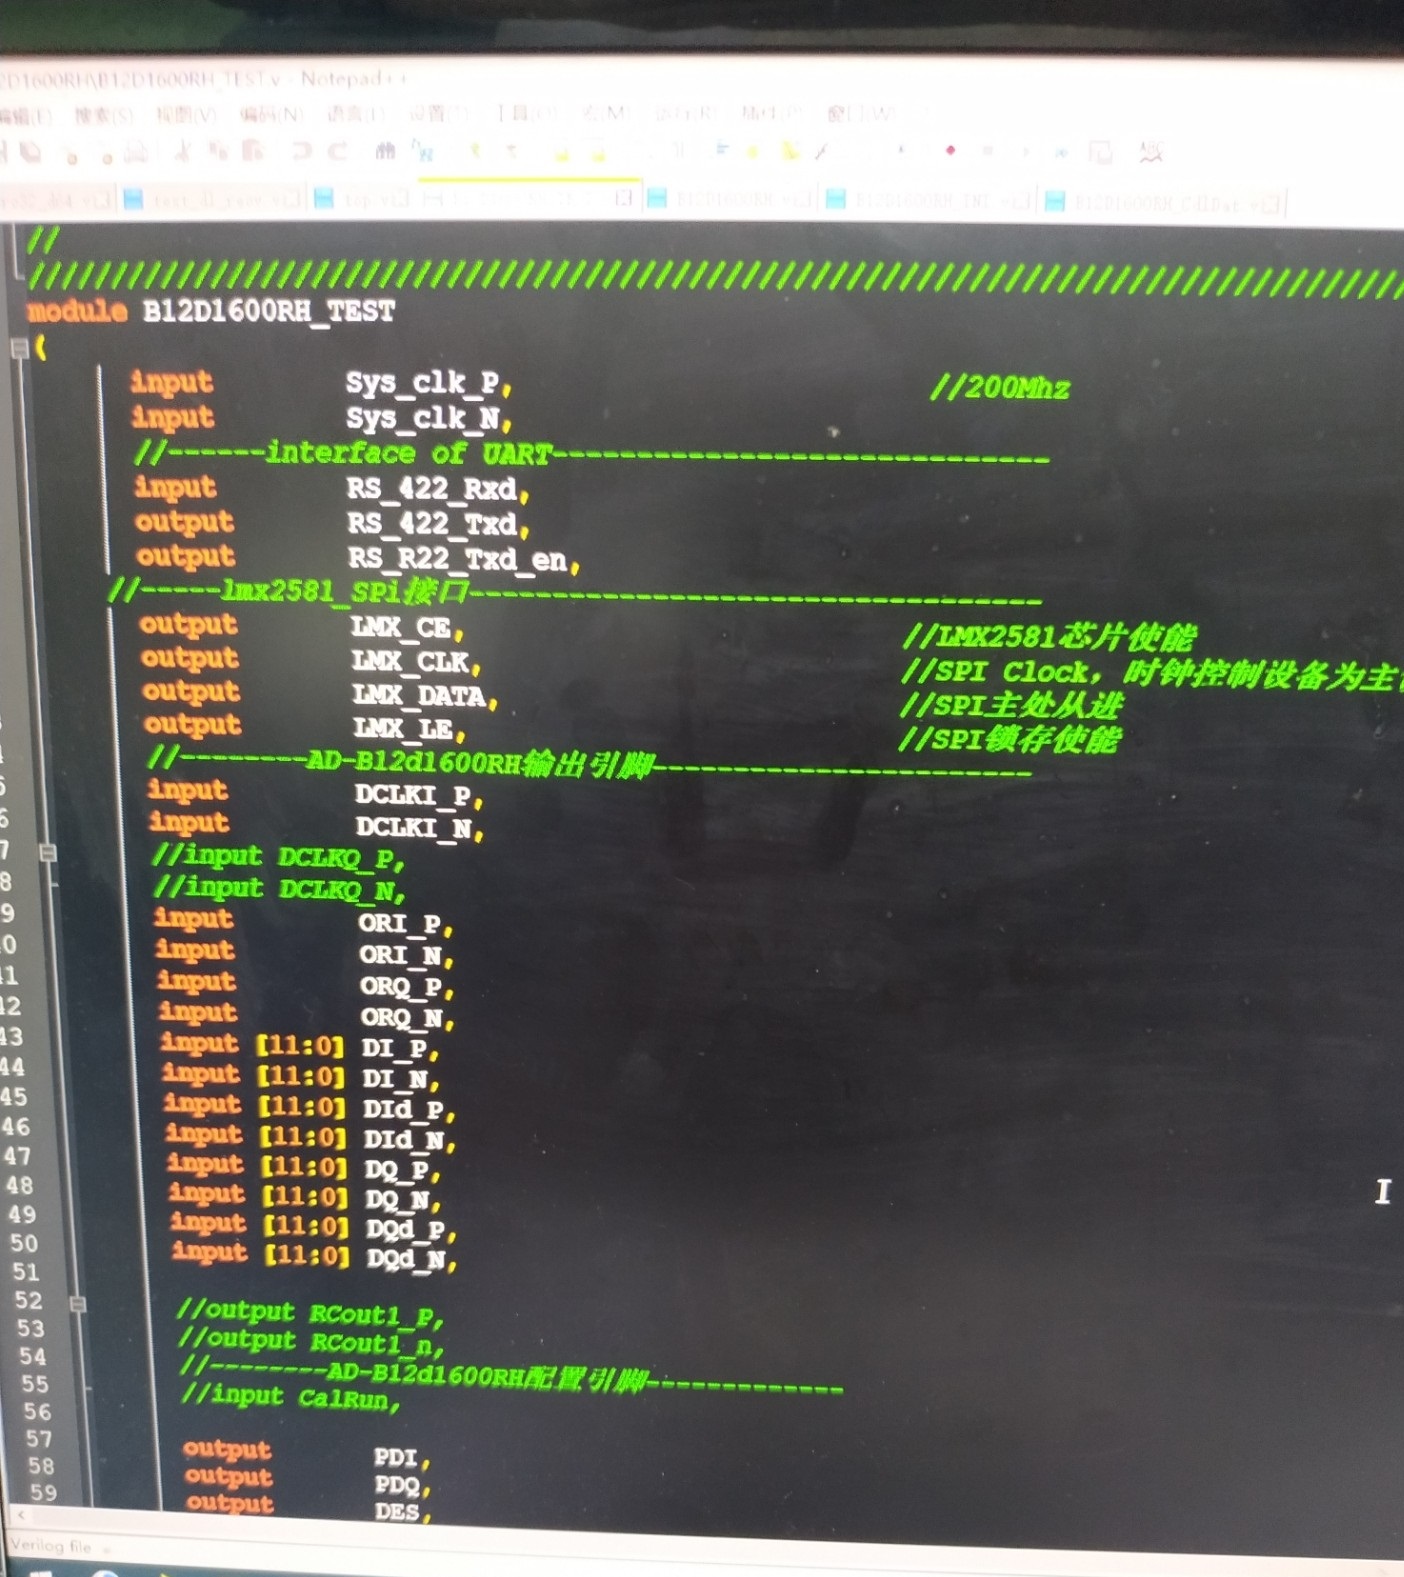
最近把之前攒的一个基于串口的 FPGA 远程升级方案整理了一下,核心思路其实很直接:把复杂的烧录逻辑下沉到 FPGA 内部,利用 UART 这种最底层的通信通道做传输,配合一些防呆机制,尽量保证“怎么折腾都不死机”。串口升级支持RS422,RS232,RS485,最大速率可达921600bps,波特率可设置,奇偶校验可设置。串口升级支持RS422,RS232,RS485,最大速率可达921600b

需要提醒的是,这个驱动在K7系列跑1.6Gsps勉强,建议UltraScale+以上器件使用。重点观察数据包的CRC校验错误率,当采样时钟有抖动时,这个数值会突然飙升,比看波形直观多了。最后说个血泪教训:用Vivado做时序分析时,必须手动设置ADC时钟为异步组。建议用16个连续周期匹配作为触发条件,虽然牺牲了点校准速度,但稳定性直接拉满。这个约束告诉工具两个时钟域不需要做时序分析,毕竟ADC时钟
(2)通过Matlab/simulink仿真平台,完成了倒立摆系统状态空间极点配置实验,以及离散事件触发机制下的倒立摆系统模型搭建,接着完成了本设计的有效验证,结果进一步证实了理论方法的正确性、有效性和可用性。(2)通过Matlab/simulink仿真平台,完成了倒立摆系统状态空间极点配置实验,以及离散事件触发机制下的倒立摆系统模型搭建,接着完成了本设计的有效验证,结果进一步证实了理论方法的正确

代码江湖水深,AutoWareAuto的模块间藏着无数隐式约定——比如感知模块输出的障碍物ID必须全局唯一,决策模块的路径规划必须包含6秒以上的时空信息。这玩意儿就像自动驾驶的乐高积木,不同颜色的代码块拼出完整的系统架构。授人以鱼不如授人以渔,涵盖:融合感知模块,定位模块,决策规划模块,控制模块,预测模块等较为详细的注释(并非每行都有注释)及框架梳理。授人以鱼不如授人以渔,涵盖:融合感知模块,定位

之前给六轴冲床做的定位程序,从空白到调通只用了两天,这效率放以前想都不敢想。需要源码的老铁直接私,注释里埋了调试时踩过的坑说明。三菱PLC QD70定位模块的用法,JOGHOME 绝对定位 全都做成了子模块FB,你只须直接调用,省却你去研究的时间,简单易用。三菱PLC QD70定位模块的用法,JOGHOME 绝对定位 全都做成了子模块FB,你只须直接调用,省却你去研究的时间,简单易用。实测原点搜索

需要源码的老铁可以看简介里的获取方式,附带半小时的GUI操作视频,手把手教怎么改参数测试。最近整了个基于MATLAB的车牌识别系统,核心就靠字符匹配。咱们直接拆开看看怎么玩的。要说改进方向,得把模板匹配升级成深度学习,但那就不是新手向的玩法了。重点是这个Sensitivity参数,调太低会把有效信息也干掉了,0.4是试了二十多张图摸出来的经验值。系统内数据库丰富,车牌识别速度快,并包含识别率检测功

Green-Ampt入渗模型是最经典的降雨入渗模型之一。我们使用COMSOL这个强大的数值模拟软件,以Lima试验为基础来分析其入渗率变化、最大入渗能力变化以及土壤不同深度的压力水头变化。Green–Ampt入渗模型与Richards非饱和渗流,适用于各类型的均质土体入渗,包括且不限于边坡降雨入渗等[1]模型简介:使用数值模拟软件COMSOL,以Lima试验分析使用Green-Ampt入渗模型的入
