- @vHXIxsckCTh


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
最令人惊艳的不是预设算法的表现,而是系统在运行三个月后出现的"群体智能"特征——无人机群开始自发形成波浪形飞行编队,这种模式意外地将电池续航提升了15%,因为前机产生的气流扰动被后机巧妙利用,就像迁徙中的鸟类发现的省力飞行模式。当某个无人机突然爬升高度,其对应的地面区域会立即被临近无人机接管,无人车则根据实时更新的区域划分调整行驶策略,整个过程不需要中央控制器介入。当夕阳将无人车的影子拉长在月台上
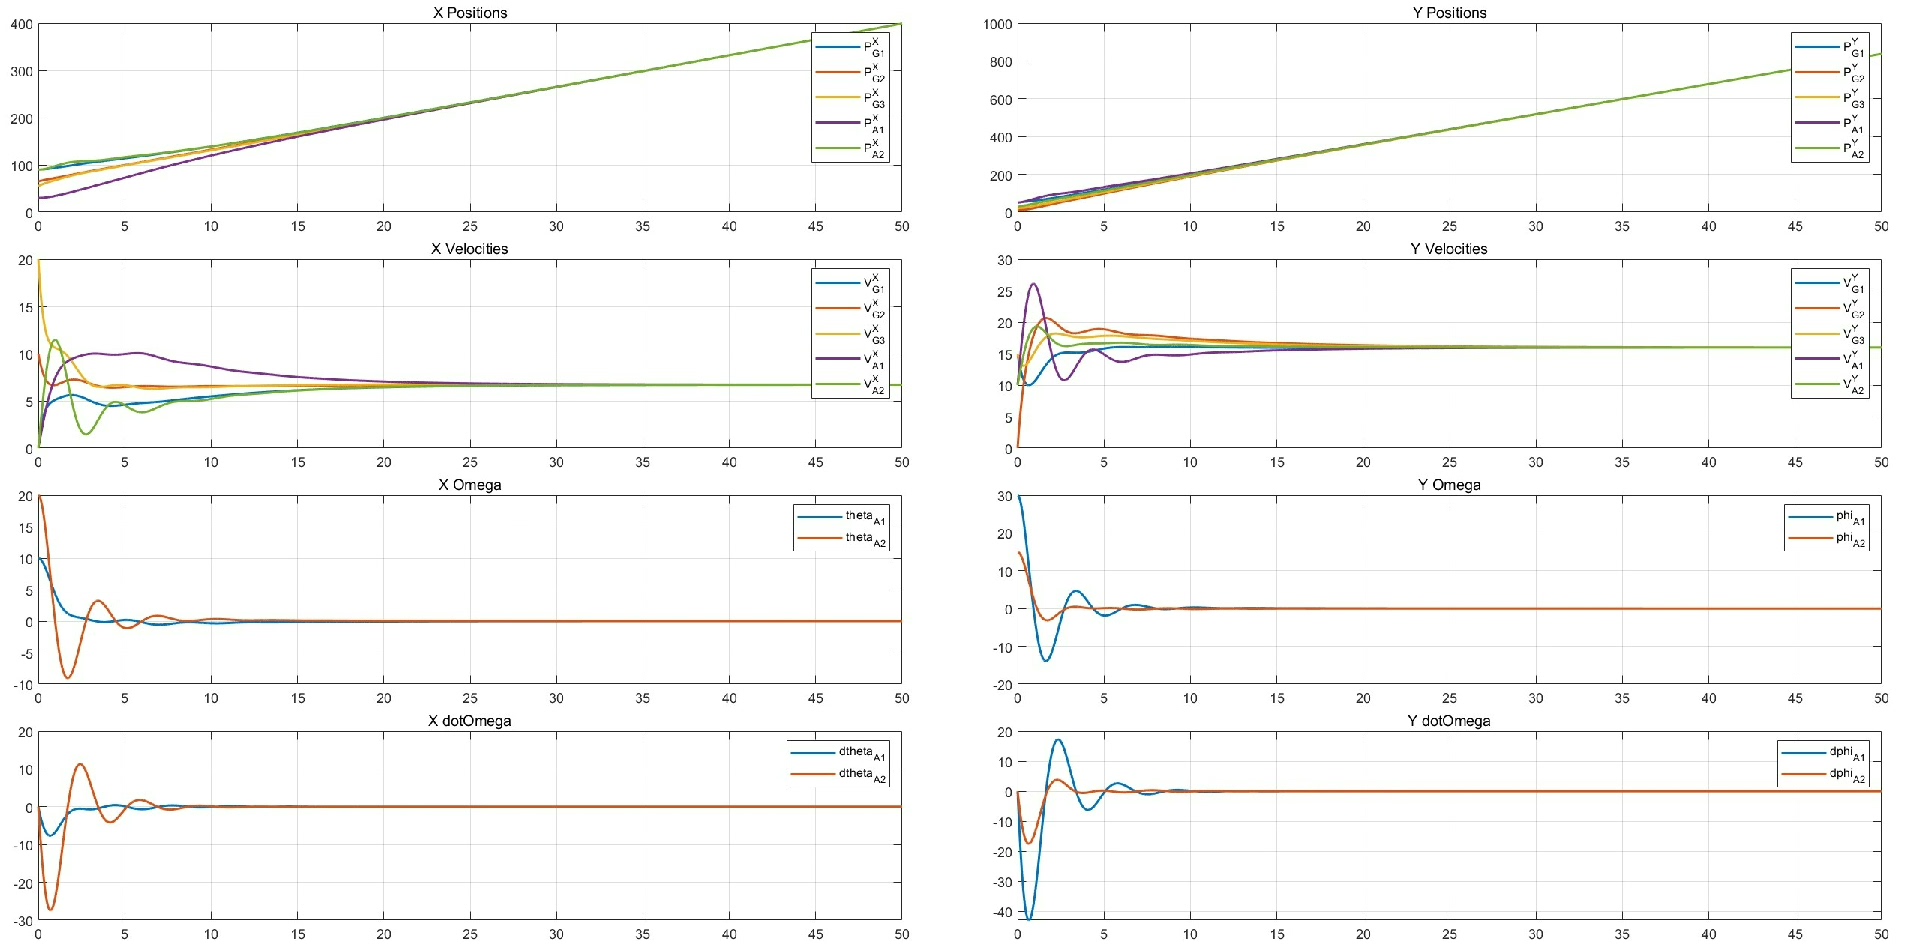
路径规划里绕障碍物是个挺烦人的事儿,尤其机械臂和移动机器人这种三维空间作业的。3D场景下RRT、RRT*算法、实现绕过两个圆柱障碍物到达目标点,输出路径图和路径点与障碍物最小距离变化图,可用于移动机器人。找到最近节点后,用distanceCost.m计算两点间欧氏距离,同时作为启发函数评估路径代价。3D场景下RRT、RRT*算法、实现绕过两个圆柱障碍物到达目标点,输出路径图和路径点与障碍物最小距离
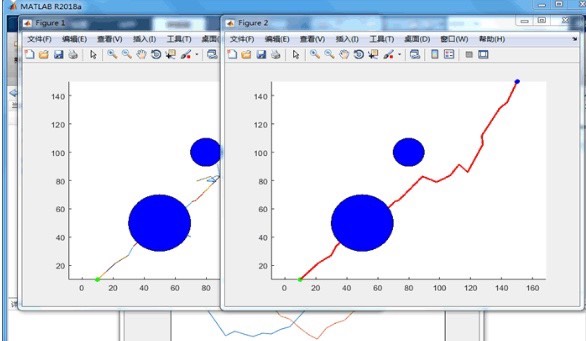
经过这几个月的努力,我们终于完成了一个完整的燃料电池系统Simulink模型。从电堆到空气系统,再到氢气系统和控制模块,每一个部分都凝聚了无数的心血和汗水。这个模型不仅能够帮助我们更好地理解燃料电池的工作原理,还为我们后续的控制算法研究奠定了坚实的基础。燃料电池系统simulink模型质子交换膜燃料电池simulink模型包含:电堆模型空气系统模型:空压机模型、进排气管道模型、加湿器模型、中冷器模

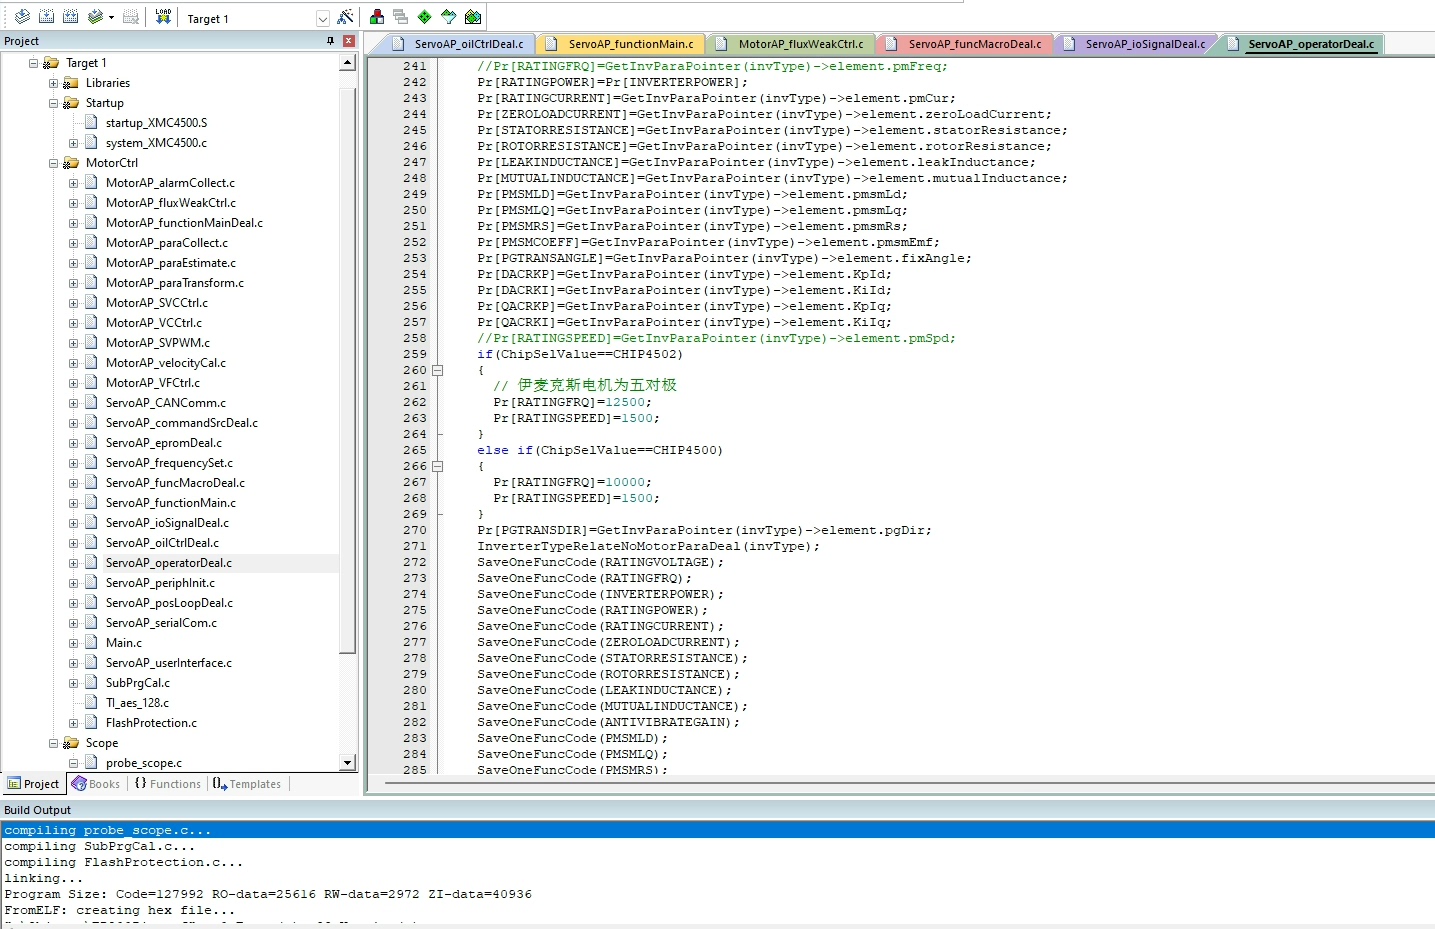
液压伺服驱动器,英飞凌XMC4500方案,为永磁伺服电机(PMSM)而开发的液压伺服方案,采用高性能的矢量控制技术,配置了针对注塑机驱动过程中的工艺过程动作特性的优化,如注塑速度、压力保持精度控制,以及与注塑机控制器配合工作时的平稳性控制,同时还具备后台软件监控、通讯总线功能,支持多种编码器类型,组合功能丰富强大,性能稳定。最后说下压力环控制,他们搞了个双PID并联结构。此方案主要应用于塑料成型、
上层负责决策总横摆力矩,下层搞轮胎力的最优分配。[3]实现方式:车辆被控对象采用七自由度整车模型输出实际质心侧偏角和横摆角速度,二自由度模型输出理想质心侧偏角和横摆角速度。[3]实现方式:车辆被控对象采用七自由度整车模型输出实际质心侧偏角和横摆角速度,二自由度模型输出理想质心侧偏角和横摆角速度。[右]资料包括:具有初始化文件,Simulink模型,控制器说明,有参考文献和七自由度整车建模说明文档。
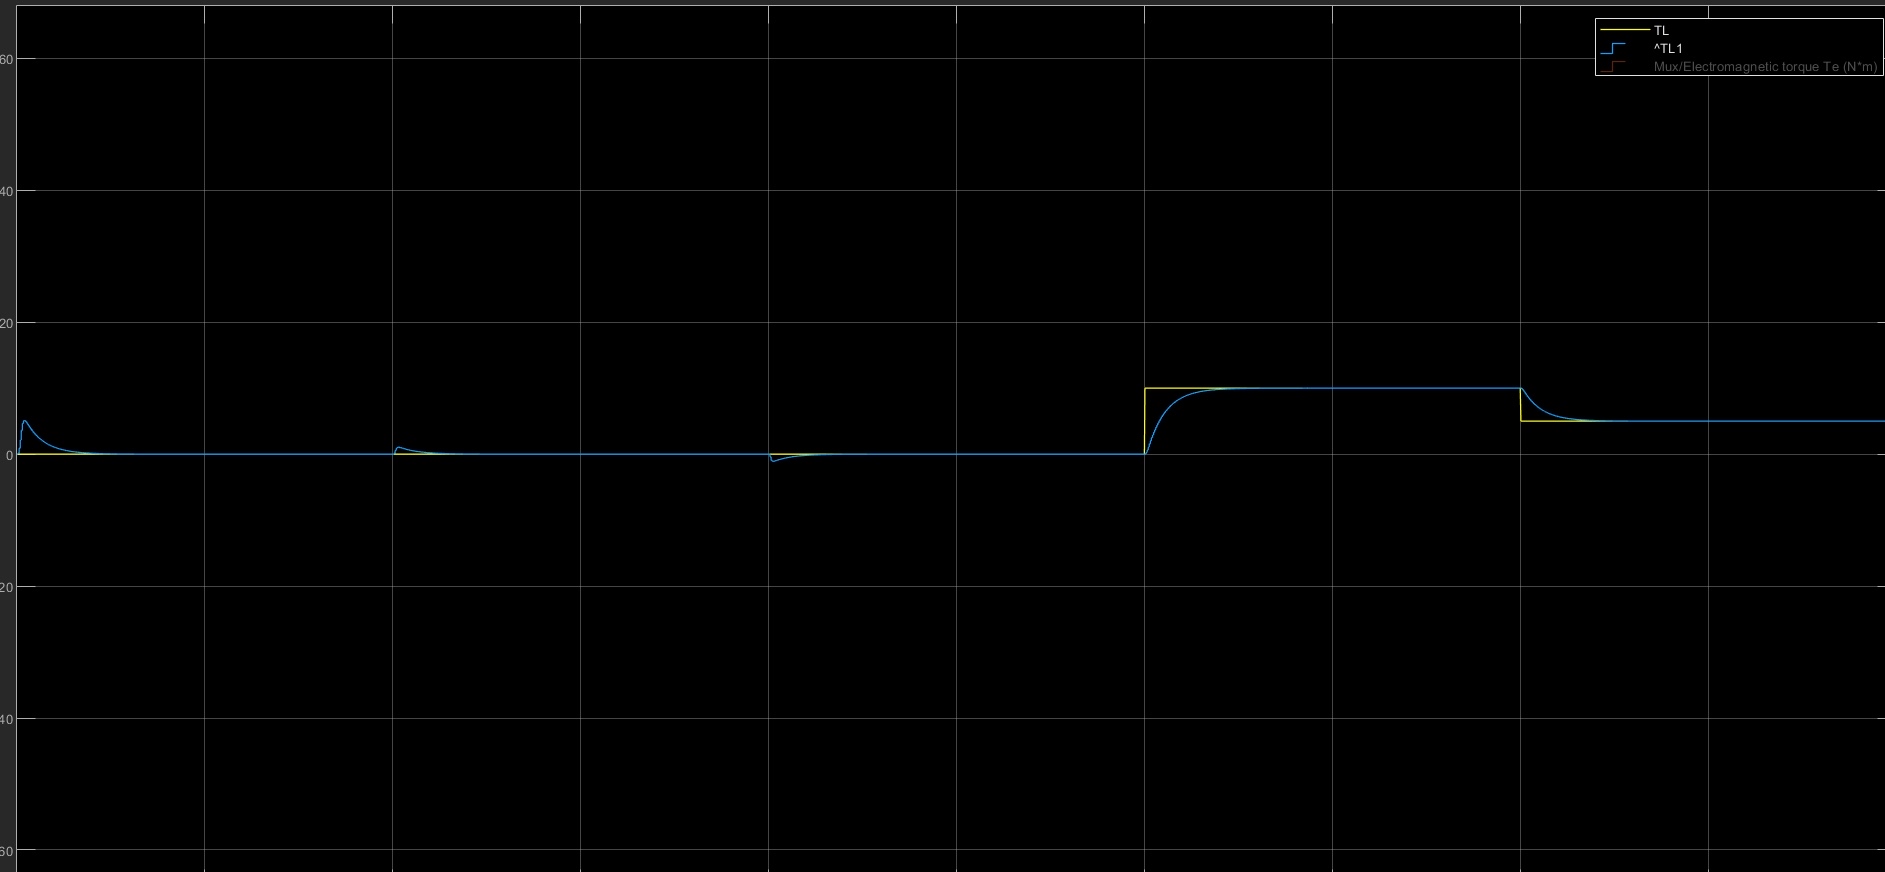
基于扰动观测器的永磁同步电机(PMSM)模型预测控制(MPC)仿真,速度外环基于模型预测控制、电流内环基于无差控制搭建,控制效果理想,模块程序设计通俗易通,增参考文献学习。基于扰动观测器的永磁同步电机(PMSM)模型预测控制(MPC)仿真,速度外环基于模型预测控制、电流内环基于无差控制搭建,控制效果理想,模块程序设计通俗易通,增参考文献学习。这段代码把连续时间的电机方程离散化处理,注意Ts是采样周
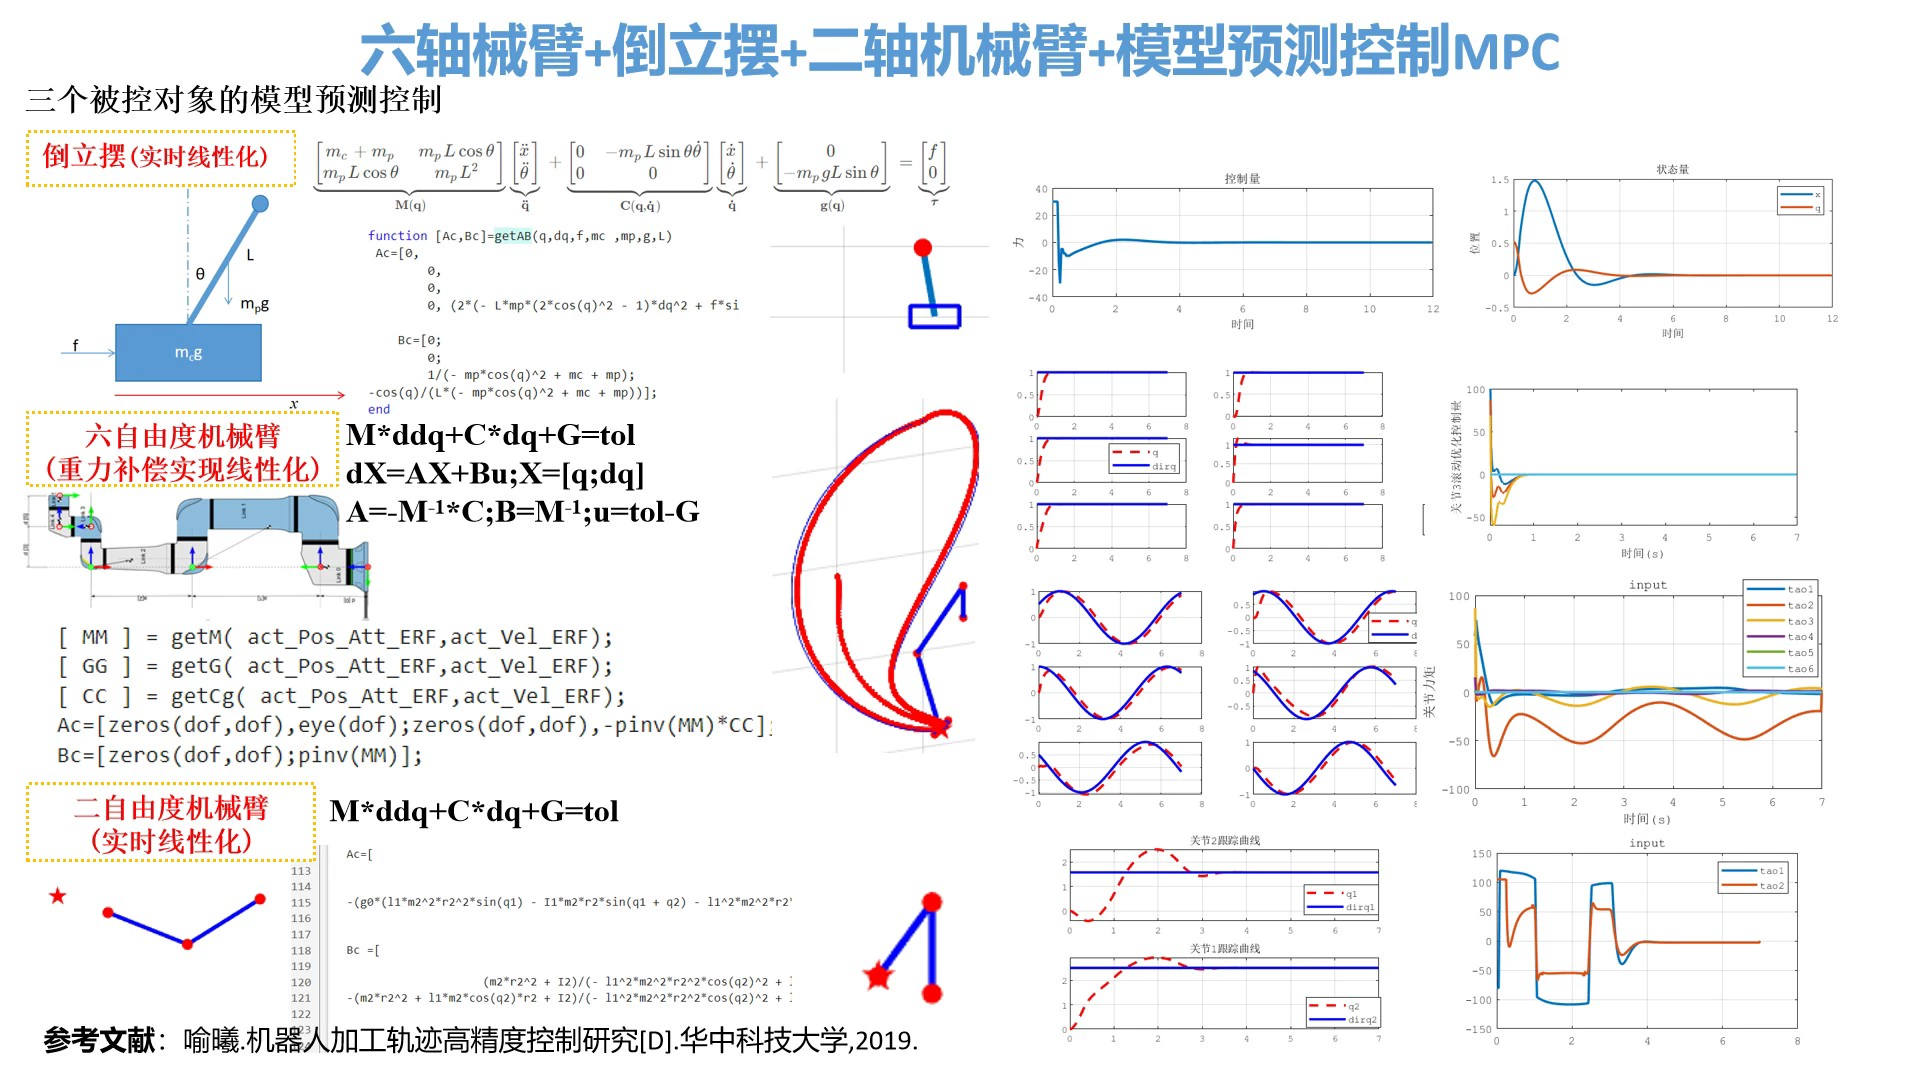
功能:定义六自由度机械臂的DH参数与关节限位,为正运动学计算提供基础参数。核心输出DH.dDH.aDH.afaf即alpha):6个关节的DH参数,对应实际机械臂的结构尺寸(如为第一关节的偏距);DH.limit:关节角度限位(±π rad,即±180°),确保关节运动不超出物理范围;DH.offset(关节偏移量,默认0)、DH.rlink(连杆粗细,用于可视化)。
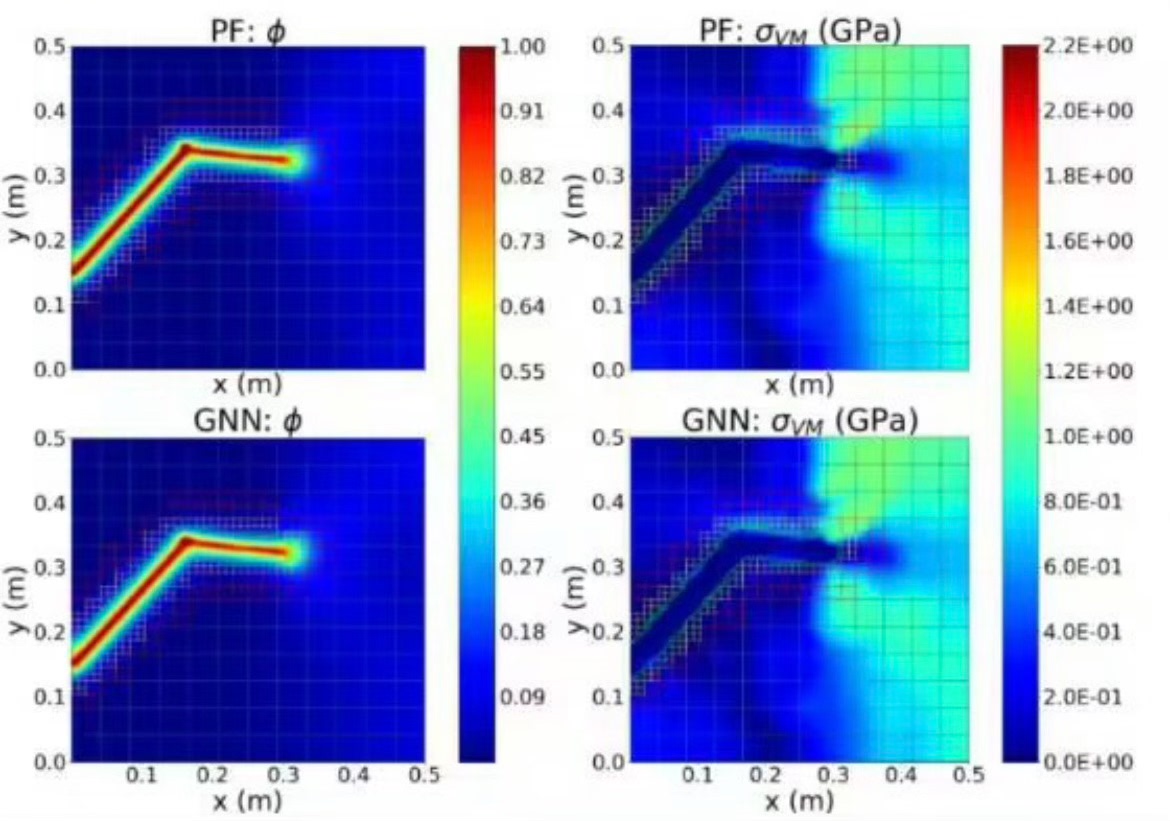
PF GNN结合了粒子方法和图神经网络的优势。传统的粒子方法能够很好地描述材料的微观结构和动力学,而图神经网络则擅长处理具有复杂拓扑结构的数据。将两者结合,PF GNN就像一个超级探测器,能够从微观层面理解材料中裂缝的发展。从概念上讲,PF GNN将材料中的粒子看作图的节点,粒子间的相互作用关系看作边。这样,材料的复杂结构就转化为图结构,而裂缝扩展过程则可以通过图上的信息传播和更新来模拟。
在本研究里,使用ssGSEA算法为每个TCGA-KIRC样本获取一个ICD活性得分,这个得分将作为后续WGCNA分析的表型数据。from ssGSEA_package import ssGSEA # 假设存在这样一个包# 读取样本数据# 假设我们有一个预先定义好的基因集用于ssGSEA计算icd_gene_set = ['gene1', 'gene2', 'gene3'] # 实际应该是完整的与I
这个CLAHE增强简直就是田间拍摄的救星,阴天拍的发灰叶片和逆光拍的过曝照片,经这么一处理,模型识别准确率直接飙了15个百分点。特别要留意的是shear_range(剪切变换),专门对付那些被风吹得七扭八歪的叶片形态。现在这系统在几个水稻主产区跑了大半年,最让我得意的不是那98%的测试集准确率,而是某次老张头拿着检测结果去农资店,店家瞅着打印出来的模型热力图说:"这AI比咱家技术员眼神还毒嘿!本识