- @qq_61752687


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
极点配置;PID控制;lqr二级倒立摆系统的稳定控制与仿真根据牛顿运动定律或者拉格朗日方程,建立直线型二级倒立摆系统的非线性运动模型,给出系统运动的状态方程;对非线性运动模型进行线性化,针对线性化模型分别采用极点配置;PID控制;lqr的方法,设计直线型二级倒立摆的详细控制方案,给出控制律设计方法;分别针对有扰动和无扰动两种情况,采用Matlab软件进行仿真验证,结合设计的控制律,用Simulin

最终生成的策略图会呈现明显的带状结构——低SOC区域策略激进(多烧油充电),中段SOC策略佛系(尽量用电),高SOC时又开始屯电(为下坡路段做准备)。某个实测案例显示,DP策略比规则型策略省油11.7%,代价是增加了35%的工况点切换次数。踩下油门的那一刻,混动车的动力分配像极了精明的会计在做账。动态规划(DP)能量管理策略最有趣的地方在于,它把油门开度、电池SOC这些连续变量硬生生切成豆腐块,然

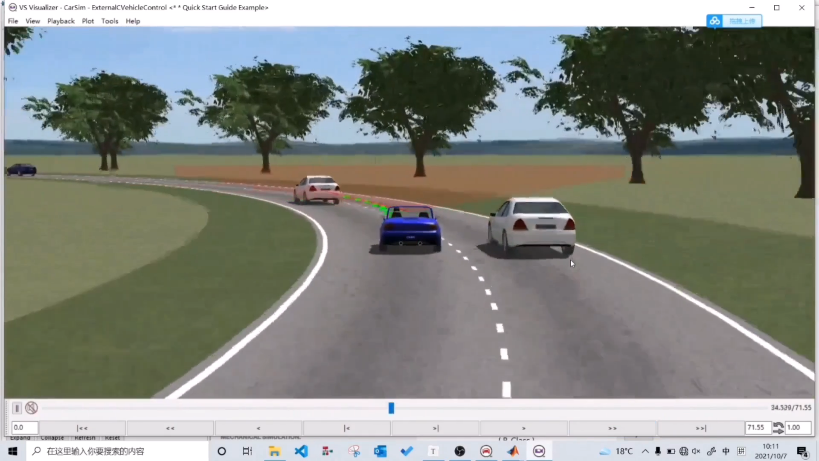
注意看Q矩阵的系数设置——横向位移的权重是纵向的2倍,这可不是随便填的数,实战中发现加大横向误差惩罚能有效防止"画龙"现象。随包的案例文件已经调好了所有参数,直接导入就能看到丝滑的超车轨迹。把CarSim的动力学模型和Simulink的智能算法结合,这事儿就像给赛车手装了个AI大脑。有个取巧的方法——在模型里加个示波器同时监控这三路信号,确保它们的时延差不超过2个仿真步长。CarSim与Simul
自动驾驶控制器,车道偏离预警系统,基于Prescan设计场景和交通流,在Simulink中建立了相应的控制模型。进行LDW功能验证。整个模型自己建立,再次强调不是Prescan自带的那种很乱很模糊的模型。然后通过自己做了一个GUI的界面实时显示车辆当前位置信息,以及发出偏离预警警报在自动驾驶领域,车道偏离预警系统(LDW)是一项至关重要的功能,它能有效避免车辆因偏离车道而引发的事故。

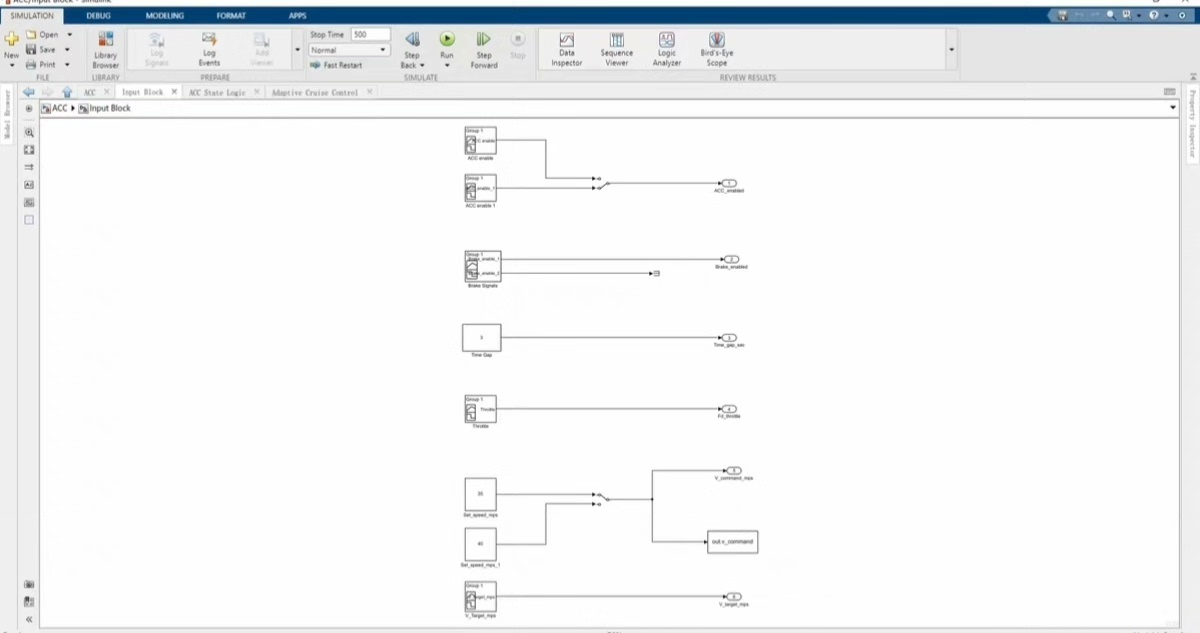
今天咱们用MATLAB/Simulink手把手搭个ACC模型,看看这个"智能跟车系统"的底层逻辑。ACC系统本质上是个带预判的PID控制器。基于MATLAB和Simulink的自动驾驶汽车建模ACC,自动驾驶ACC,自动驾驶汽车自适应巡航,ACC自适应巡航协同自动驾驶汽车模型仿真t73。这时候Simulink的动画功能就派上用场了,看着小车自动调整车速,感觉就像在玩现实版跑跑卡丁车。这里的time
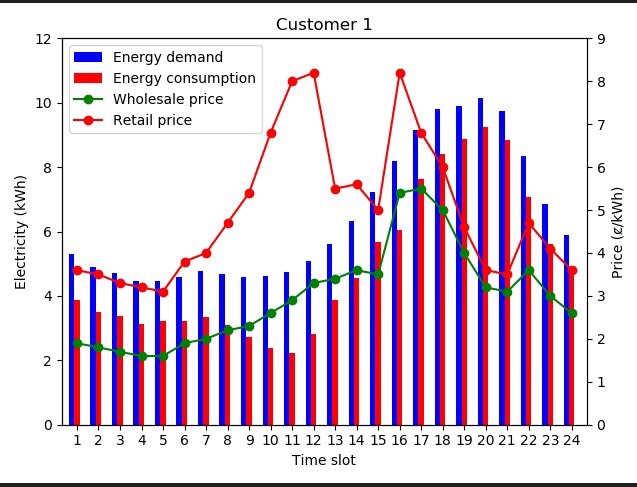
代码关键词:需求响应强化学习动态定价编程语言:python平台主题:16、基于强化学习(Q-learning算法)的需求响应动态定价研究代码内容:代码提出了一种考虑服务提供商(SP)利润和客户(CUs)成本的分层电力市场能源管理动态定价DR算法。用强化学习(RL)描述了动态定价问题为离散有限马尔可夫决策过程(MDP)的递阶决策框架,并采用Q学习来求解该决策问题。在在线学习过程中,利用RL,SP可以
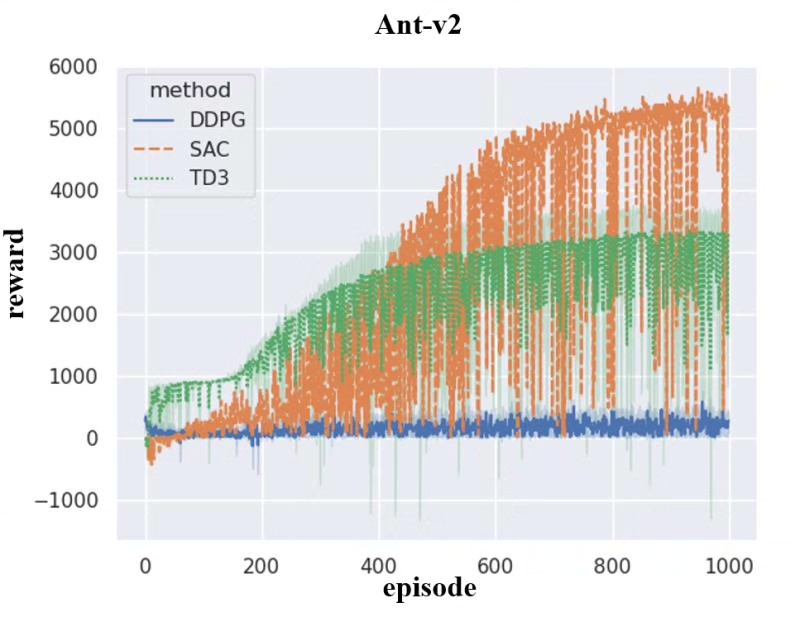
本框架面向机器人连续控制研究场景,基于 MuJoCo 的 HalfCheetah-v2 环境,提供四种主流深度强化学习算法(A3C、DDPG、SAC、TD3)的完整训练-测试-可视化闭环。开发者可在零侵入的前提下,一键切换算法、批量跑实验、自动输出曲线与统计报表,满足论文复现、算法对比、工程落地三类需求。无论是做学术研究还是工程交付,开发者只需聚焦算法核心逻辑,其余训练、评测、对比、可视化均可一键
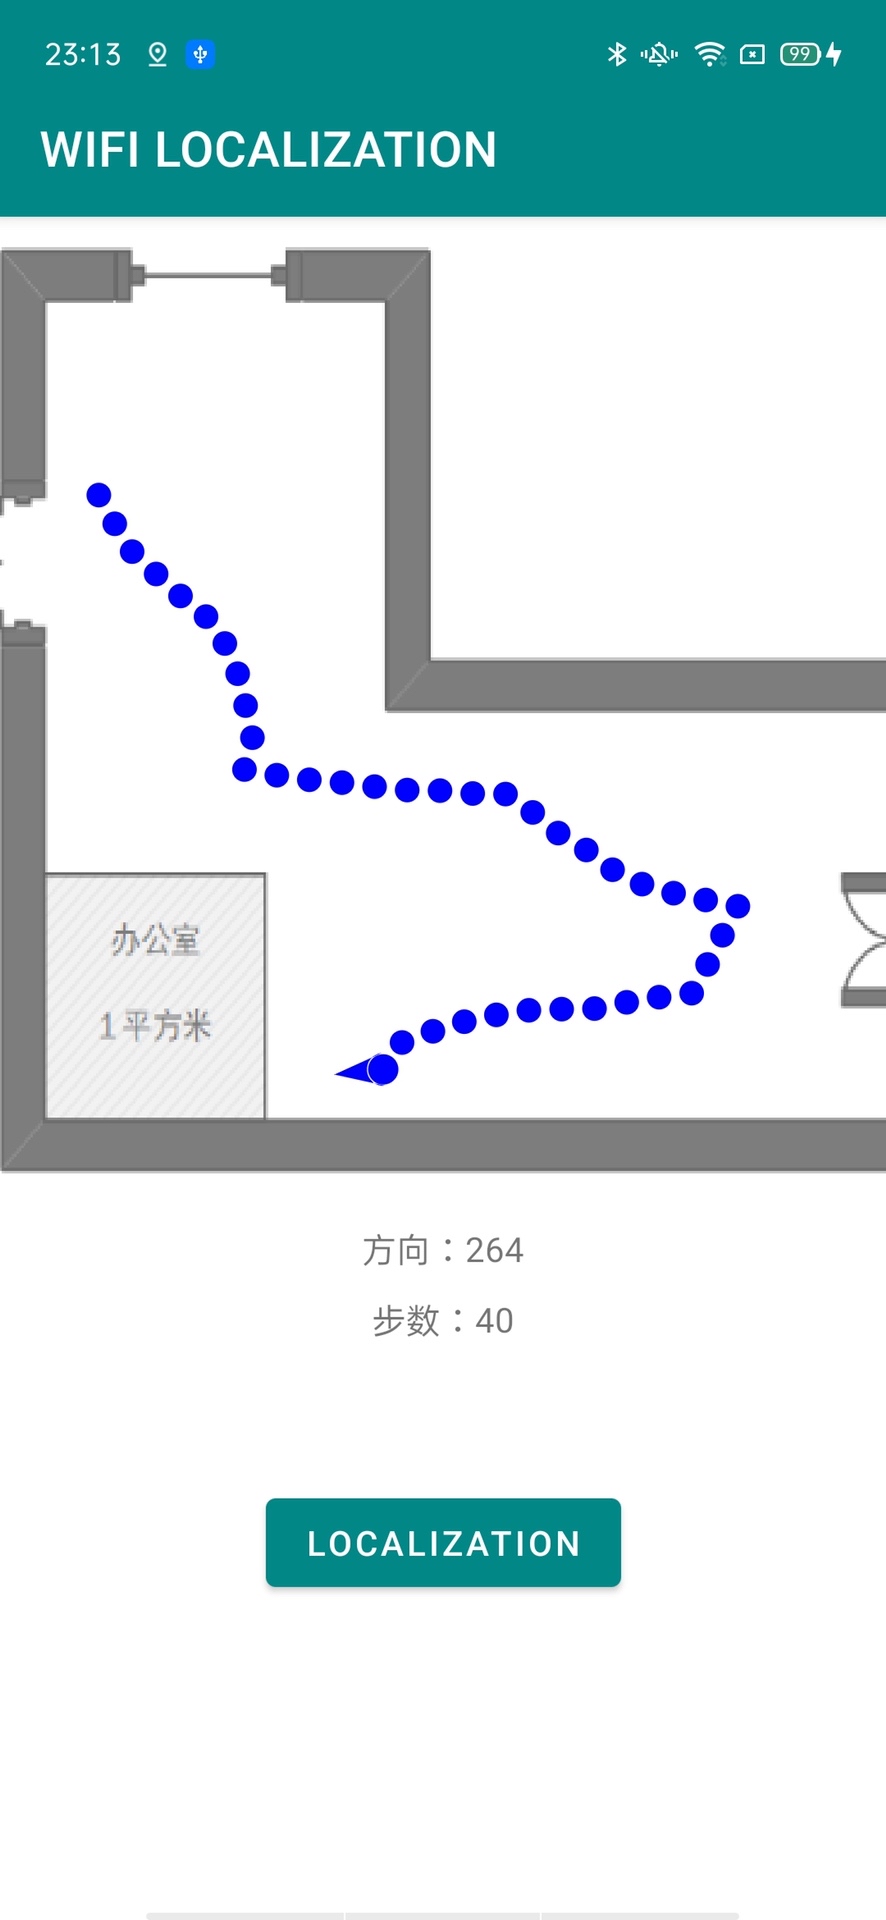
今天咱们来盘盘用PDR(行人航位推算)算法实现的室内定位APP,这玩意儿就像在口袋里装了个隐形的蜘蛛侠,靠运动传感器就能在楼里玩连续定位。这玩意儿就像给轨迹加了稳定器,把传感器噪声和运动模型的不确定性都给安排了。这代码就像在跳跳糖包装袋里找糖粒,用滑动平均滤掉高频抖动后,检测超过阈值的波峰。但现实场景里,手机可能揣在裤兜、拿在手里甚至塞在包里,这时候就得用自适应阈值或者机器学习模型来动态调整参数。
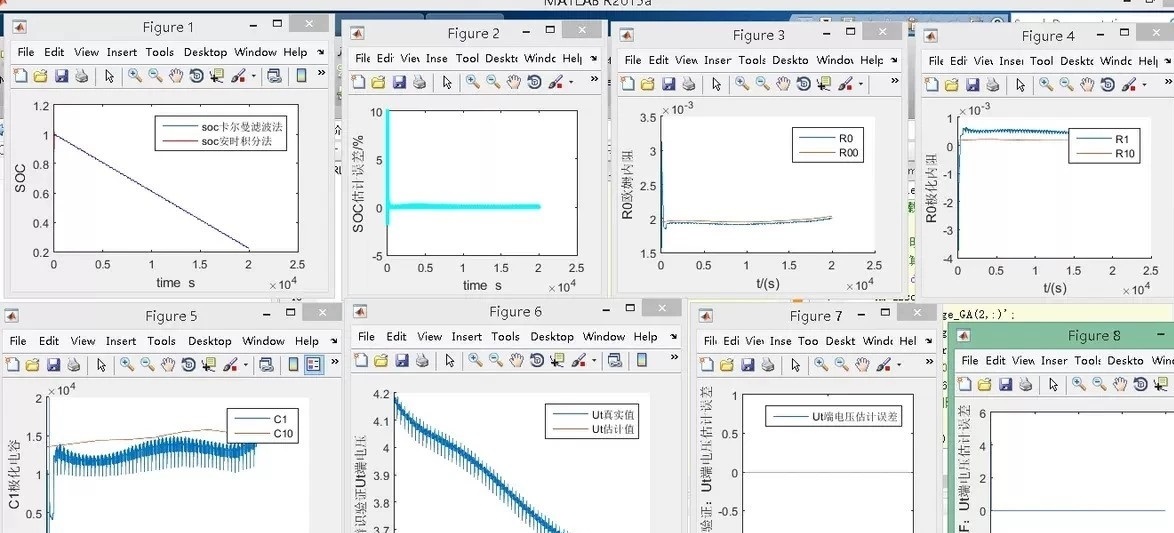
本文所述的 AFFRLS+EKF 联合估计框架,通过巧妙耦合参数辨识与状态估计,有效解决了锂电池 SOC 估计中模型不确定性与工况多变带来的挑战。其自适应机制与工程实用性,使其成为高精度电池状态估计算法中的优选方案。
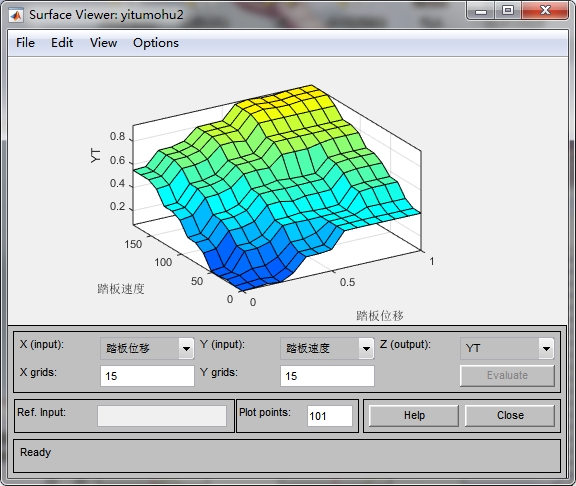
MATLAB作为一款强大的数学计算工具,提供了丰富的工具箱来实现模糊控制算法,帮助我们解决这个问题。当然,这只是一个简单的示例。在实际应用中,我们可能需要考虑更多的输入变量,比如踏板力、路面状况等,并且需要更复杂的规则来准确识别驾驶员的制动意图。但无论如何,MATLAB的Fuzzy工具箱为我们提供了一个强大的工具,帮助我们实现这一目标。通过这个例子,我们可以看到,模糊控制在处理那些无法用精确数学模