- @qq_55679637


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
【轻AI越影视觉开发板】实现128MB内存、1TOPS NPU下23 FPS全功能闭环:目标检测、区域入侵、移动侦测、事件录像与语音播报五项同跑,零掉帧。通过分段独立线程(检测44.3ms、显示6.6ms、SPI刷新39.5ms)、绑核调度与condvar同步,实测达NPU理论上限94%(24.4 FPS),内存余量27MB,温度48°C稳态。13项具身智能功能全部无需新增硬件,踩坑27个(均在中

本文以节卡ZU12六轴机械臂为例,探讨了工业机器人驱动系统的架构设计。文章从实际使用体验出发,分析了拖拽式编程的局限性,提出采用代码方式理解机械臂控制。核心架构采用四层解耦设计:状态管理层、运动学层、动力学层和安全层,通过组合方式实现模块化。重点解析了状态机设计的安全机制、运动学与动力学的分离原则、安全模块的独立化实现,以及通信层的抽象扩展性。文章还提供了工程实践建议,包括状态持久化、安全监控增强
【轻AI越影视觉开发板】实现128MB内存、1TOPS NPU下23 FPS全功能闭环:目标检测、区域入侵、移动侦测、事件录像与语音播报五项同跑,零掉帧。通过分段独立线程(检测44.3ms、显示6.6ms、SPI刷新39.5ms)、绑核调度与condvar同步,实测达NPU理论上限94%(24.4 FPS),内存余量27MB,温度48°C稳态。13项具身智能功能全部无需新增硬件,踩坑27个(均在中
本文介绍了在MATLAB中使用Robotics System Toolbox进行SCARA机械臂建模与仿真的步骤。首先需确认工具箱安装,通过DH参数建立四关节机械臂模型(θ1、θ2、d3、θ4)。文章提供了完整的MATLAB代码实现,包含正/逆运动学求解和动画演示功能,其中逆解通过几何法计算关节角度。代码可控制机械臂末端执行圆形轨迹运动,实时显示连杆位置和轨迹点。运行结果包括机械臂结构验证、正向运

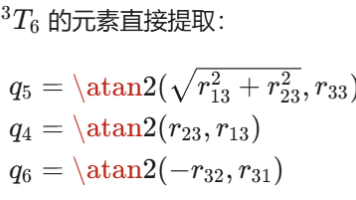
本文实现了JAKAZu12机械臂的正逆运动学算法,基于标准DH参数建立运动学模型。正运动学通过链式变换矩阵计算末端位姿,逆运动学采用解耦法分解为位置和姿态求解。算法支持肘部配置选择,并处理奇异位形情况。可视化模块可3D展示机械臂构型和工作空间。工程应用中需注意多解选择、奇异位形处理及与控制器接口转换。测试验证表明算法精度满足要求,为机械臂控制提供核心运动学支持。
NVIDIA开源了面向自动驾驶的Vision-Language-Action(VLA)模型Alpamayo,该模型整合了视觉理解、推理和动作预测功能,能提供决策过程的因果推理链。尽管因硬件限制(需24GB显存)未能完整运行,但通过代码分析发现其设计理念值得机器人领域借鉴。相比传统模块化机器人系统,VLA的统一框架让机器人具备更强的环境理解和自主决策能力,可应用于家庭服务、商超等场景。虽然当前硬件门
需按此格式创建 YAML 文件,并确保路径正确。
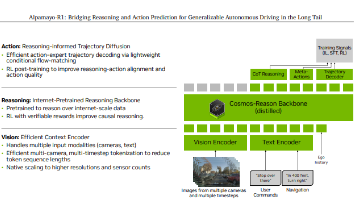
NVIDIA开源了面向自动驾驶的Vision-Language-Action(VLA)模型Alpamayo,该模型整合了视觉理解、推理和动作预测功能,能提供决策过程的因果推理链。尽管因硬件限制(需24GB显存)未能完整运行,但通过代码分析发现其设计理念值得机器人领域借鉴。相比传统模块化机器人系统,VLA的统一框架让机器人具备更强的环境理解和自主决策能力,可应用于家庭服务、商超等场景。虽然当前硬件门
本文实现了JAKAZu12机械臂的正逆运动学算法,基于标准DH参数建立运动学模型。正运动学通过链式变换矩阵计算末端位姿,逆运动学采用解耦法分解为位置和姿态求解。算法支持肘部配置选择,并处理奇异位形情况。可视化模块可3D展示机械臂构型和工作空间。工程应用中需注意多解选择、奇异位形处理及与控制器接口转换。测试验证表明算法精度满足要求,为机械臂控制提供核心运动学支持。
本文针对机器人开发中常见的双网卡配置问题,详细介绍了在Ubuntu系统下使用NetworkManager(nmcli)为WiFi配置静态IP的方法,同时保持有线网络连接机器人下位机的稳定性。文章首先分析了典型网络拓扑需求,指出配置过程中常见的三大误区:网卡命名规则变化(如wlo1替代wlan0)、DHCP自动分配IP冲突以及/23子网掩码的实际含义。通过具体案例演示了查看网络状态、连接WiFi、设