写文章


- @qq_41375318


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
Epson之九点标定教程
让机械手走 9 个点 → 记下每组"像素坐标 ↔ 机器人坐标" → 用数学算出 6 个参数 → 以后视觉报像素坐标,公式直接算出机器人坐标。步骤做什么用的代码① 准备示教CalCenter、设CalStep、装标定针② 走网格机械手按 3×3 网格走 9 个点③ 采数据每个点记"像素坐标 ↔ 机器人坐标"上位机拍照 +moveok回报④ 算公式最小二乘解 6 参数Python 脚本⑤ 验证回代 +
Epson机器人配置
Epson机器人配置
VisionPro视觉检测软件之打包成安装包
双击安装时,上面两个文件都需要。ico数据放在Image里面。
固高控制板卡驱动安装教程
固高控制板卡驱动安装教程
数据集转为yolo格式
【代码】数据集转为yolo格式。
yolo之图像分类
【代码】yolo之图像分类。
Python安装包、使用包、卸载包
【代码】Python安装包、使用包、卸载包。
WinForm之打包项目为安装包
双击安装时,上面两个文件都需要。ico数据放在Image里面。
torch.hub 加载yolov5本地(自)训练模型
【代码】torch.hub 加载yolov5本地(自)训练模型。

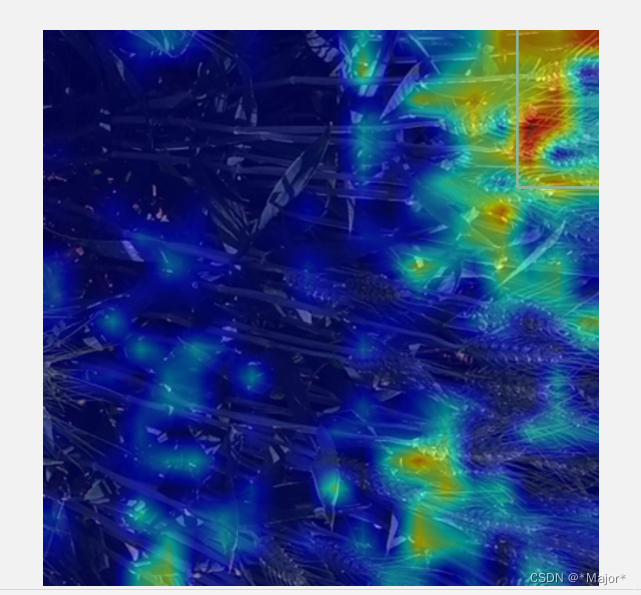
yolov5使用Grad-Cam进行热力图可视化
【代码】yolov5使用Grad-Cam进行热力图可视化。