- @qq_36115224


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
一、进程和线程进程:程序加载到内存后得到进程程序中某个数据集合的一次运行活动线程:进程中的一个执行单元操作系统中一个可以调度的实体进程中一个相对独立的控制流序列两者联系:系统分配资源的基本单位是进程,但是CPU调度的基本单位是线程进程中可以存在多个线程共享进程资源线程不能脱离进程单独存在,只能依赖于进程执行任意线程都可以创建其他新的线程线程有生命周期,有诞生和死亡完成一件复杂的工作,单线程已经无法
【代码】Zephyr __device_dts_ord_<N>
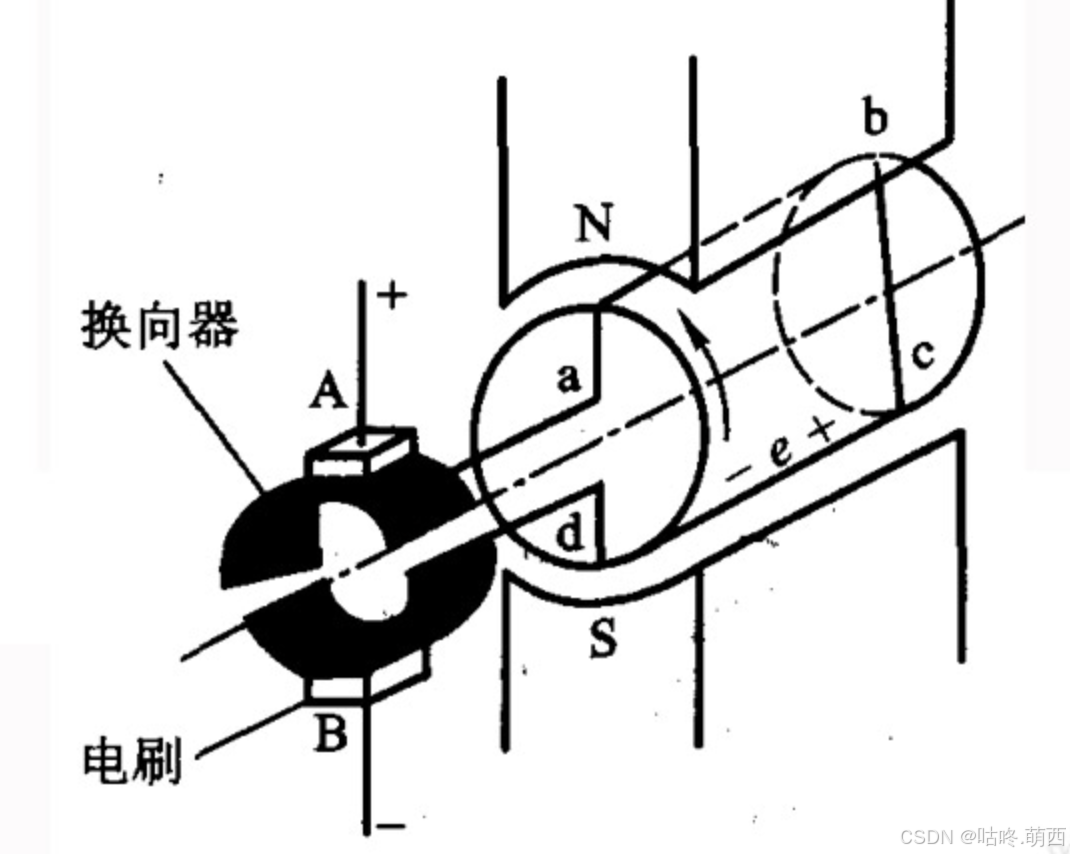
直流有刷电机是一种内含电刷装置能将直流电转换为机械能的电机,在允许的供电范围内,供电即可工作,通过调整电压即可控制转速。
自动控制系统是使用自动控制装置对关键控制参数进行自动控制,使它在收到外界干扰偏离正常状态时,能够自动的调节到目标范围内。

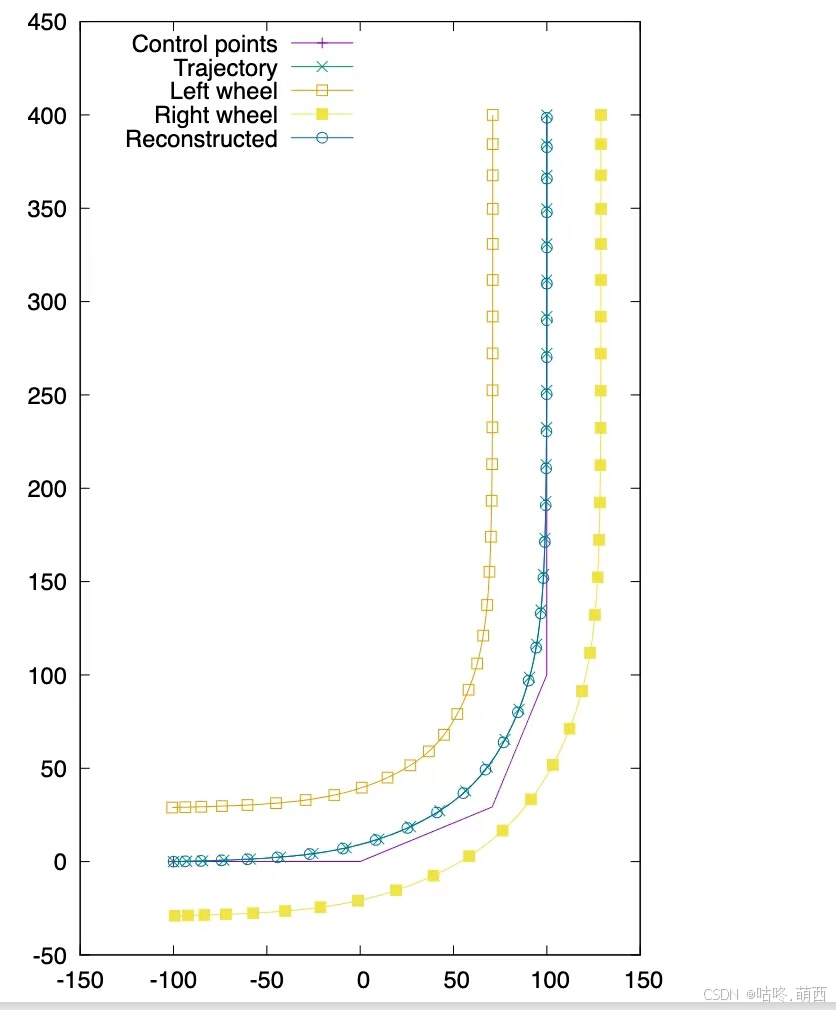
文章目录一、轨迹规划1.1轨迹平滑与轮迹1.2 目标距离1.3 速度限制1.4 候选速度的计算与调整1.5 路径生成二、双轮轨迹2.1 计算梯度2.2 计算偏移轨迹2.3 返回结果一、轨迹规划1.1轨迹平滑与轮迹初始时,我们有一条由若干坐标点构成的机器人运行路径。通过对这些坐标点进行插值,我们可以得到一个更加平滑的轨迹,使得机器人在移动时能够更平稳地过渡。接着,我们基于这条中心轨迹,计算出左轮和右
使用STM32高级定时器的编码器模式对编码器输出的脉冲进行计数,定时器可以根据配置的工作模式对边沿进行计数。在实际使用过程中,直接使用编码器的脉冲计算速度并不稳定,需要对这些数据进行滤波得到更稳稳定的结果。使用冒泡排序将数据从小到大排列,并去掉最大最小值求出平均值,得到一个稳定的输出。本文采用电驱动板为正点原子的直流有刷电机驱动板,由两个半桥组成一个H桥。

RISC-V体系架构摘要 RISC-V是一种开源的指令集架构,具有模块化设计、简洁高效的特点。其核心包括: 指令集特点:开源免费、模块化设计、支持32/64/128位宽度,基础RV32I仅40条指令 扩展指令集:包含整型乘除(M)、浮点(F/D)、压缩(C)、原子操作(A)等20多种扩展 特权模式:三级模式(M/S/U)和虚拟化扩展(HS/VS/VU),支持1-3级特权配置 关键组件: SBI接口
RISC-V是一种模块化设计的开源指令集架构,支持多种指令长度和扩展。其核心特点包括:1)模块化指令集(基础I指令集+可选扩展);2)32位/16位固定长度指令编码;3)6种标准指令类型(R/I/S/B/U/J型);4)支持PC相对寻址和非对齐访问。RISC-V指令编码设计注重规整性,寄存器字段位置固定,立即数采用符号扩展,既保证硬件实现效率,又提高代码密度。RV64架构虽然数据宽度为64位,但仍
ROS2(Robot Operating System 2)是机器人操作系统ROS的升级版,专为工业级实时性、安全性和跨平台需求设计。其核心特性包括分布式架构、实时性提升、跨平台支持和安全机制。ROS2采用DDS(Data Distribution Service)标准,实现了动态发现机制、QoS策略控制和零拷贝传输,显著提升了通信效率。相较于ROS1,ROS2在通信机制、节点管理、编程语言、编译
ROS2节点发现与多机通信机制 ROS2通过DDS实现节点间的自动发现与通信,核心机制包括: 域隔离:通过ROS_DOMAIN_ID(0-232)实现逻辑隔离,不同域节点无法通信。域ID影响DDS端口计算,需避开系统临时端口范围(Linux/Mac/Windows各有差异)。 发现流程:分两阶段: 参与者发现:节点启动时通过多播广播自身信息,建立基础通信层。 端点发现:发布者/订阅者、服务端/客户