- @nullccc


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
摘要:本文介绍了先辑HPM系列RISC-V架构MCU的性能特点及应用场景。HPM系列分为三个梯队:超高性能(双核600MHz,2MB SRAM)、高性能(480MHz,512KB SRAM)和主流级(480MHz)。重点对比了HPM6Ex和HPM5Ex在处理器架构、存储容量、外设资源等方面的差异,并详细阐述了HPM600系列的系统框图、RISC-V处理器内核特性(包括8级流水线、双发射超标量架构等
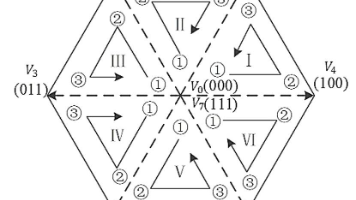
本文分析了SPWM与SVPWM的电压利用率差异,推导了SVPWM的实现方法。SPWM相电压利用率仅50%(线电压86.6%),而SVPWM通过马鞍波调制可达100%。文章详细阐述了SVPWM的六步换相原理、扇区划分方法及数学推导过程,包括电压向量分解、时间计算和开关时序控制。最后给出了基于dq轴转换的SVPWM代码实现,展示了如何通过计算T1/T2/T0时间并分配到各扇区,实现高效的三相PWM调制
三相电机的实际电流经过驱动器采样得到的电流,也就是电机实际流过的电流。:q 轴电流,控制。:d 轴电流,控制(对于永磁同步电机,通常控制为 0)。:控制器输入的直流电流。
文章摘要: 本文系统阐述了电机特性参数间的相互关系。首先介绍了磁链常数的定义与测量方法,指出其等于相电压与电角速度的比值,可通过拖动电机测量反电动势获得。其次分析了磁链常数与转矩的关系,推导出SPMSM电机的简化转矩公式。然后对比了反电动势系数(Ke)与Kv值的倒数关系,说明高Kv电机具有高速低转矩特性,低Kv电机则相反。最后引入转矩系数Kt,建立了电流与输出转矩的量化关系。全文通过数学公式揭示了

在过程控制中,PID 控制器,一直是应用最为广泛的一种自动控制器。PID 控制也一直是众多控制方法中应用最为普遍的控制算法。它不依赖复杂的数学模型,更具象和通俗一点,对于 PID 来说,之后再采集实际测量值反复循环这个过程。比如:你开车时,眼睛看路(),大脑对比车道(),手调方向盘(如果车偏左了,PID会让你往右打方向盘,直到车回到车道中央。
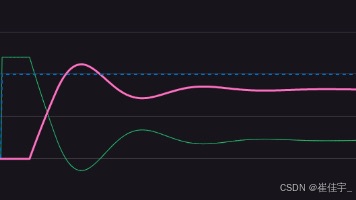
滑模控制是一种非线性控制方法,通过设计滑模面使系统快速收敛到理想状态。与PID控制相比,滑模控制具有非线性特性,通过符号函数产生跳变输出。滑模观测器则利用滑模控制思想估计系统状态,如电机反电动势和角度。文中通过直流电机调速和PMSM无传感器控制案例,详细阐述了滑模控制器的设计流程,包括误差定义、滑模面构造、控制律实现及离散化代码。特别分析了滑模观测器在电机控制中的应用,通过电流误差预估反电动势,进

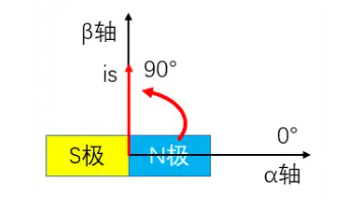
本文分析了电机初始定位问题,阐述了转子随机角度导致的FOC控制失效现象。通过对比θ=0和θ=π/2两种初始定位模式,详细说明了反Park变换实现方法及其适用场景:θ=0模式适用于角度闭环控制,而θ=π/2模式更适合IF强拖启动,因其启动力矩更平滑。文章强调了初始定位的本质是建立坐标系间的准确等价关系,为后续FOC控制奠定基础。
在过程控制中,PID 控制器,一直是应用最为广泛的一种自动控制器。PID 控制也一直是众多控制方法中应用最为普遍的控制算法。它不依赖复杂的数学模型,更具象和通俗一点,对于 PID 来说,之后再采集实际测量值反复循环这个过程。比如:你开车时,眼睛看路(),大脑对比车道(),手调方向盘(如果车偏左了,PID会让你往右打方向盘,直到车回到车道中央。
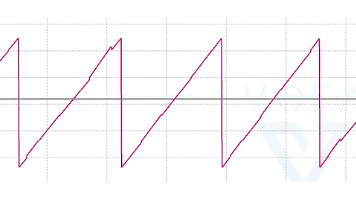
本文探讨了锁相环(PLL)在无刷电机控制中对霍尔传感器角度信号的滤波处理。由于霍尔传感器存在安装偏差、逻辑毛刺等非理想特性,其输出的角度信号带有明显噪声。文中详细介绍了PLL的实现方法:通过鉴相器比较霍尔角度与估算角度,采用增量式PID作为环路滤波器,最后通过压控振荡器输出平滑角度。完整的PLL算法实现了对离散霍尔信号的有效滤波,显著改善了角度信号的平滑性。实验波形对比验证了该方法的有效性。
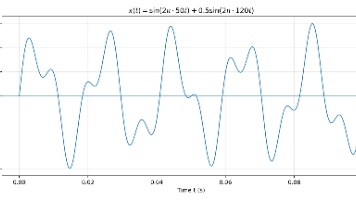
本文通过数学推导和代码实现,系统阐述了信号处理中的核心概念:首先回顾欧拉公式在复数旋转中的应用,进而详细解析傅里叶变换作为频率探针的原理,通过50Hz/120Hz正弦波案例演示了积分计算频率成分的过程,并给出离散傅里叶变换的C语言实现。随后引入拉普拉斯变换,通过"漏水水桶"的微分方程案例,对比展示了传统解法、赫维塞斯算子法和拉普拉斯变换法的求解过程,最终阐明拉普拉斯变换实质是傅