- @mubibaiwhale


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
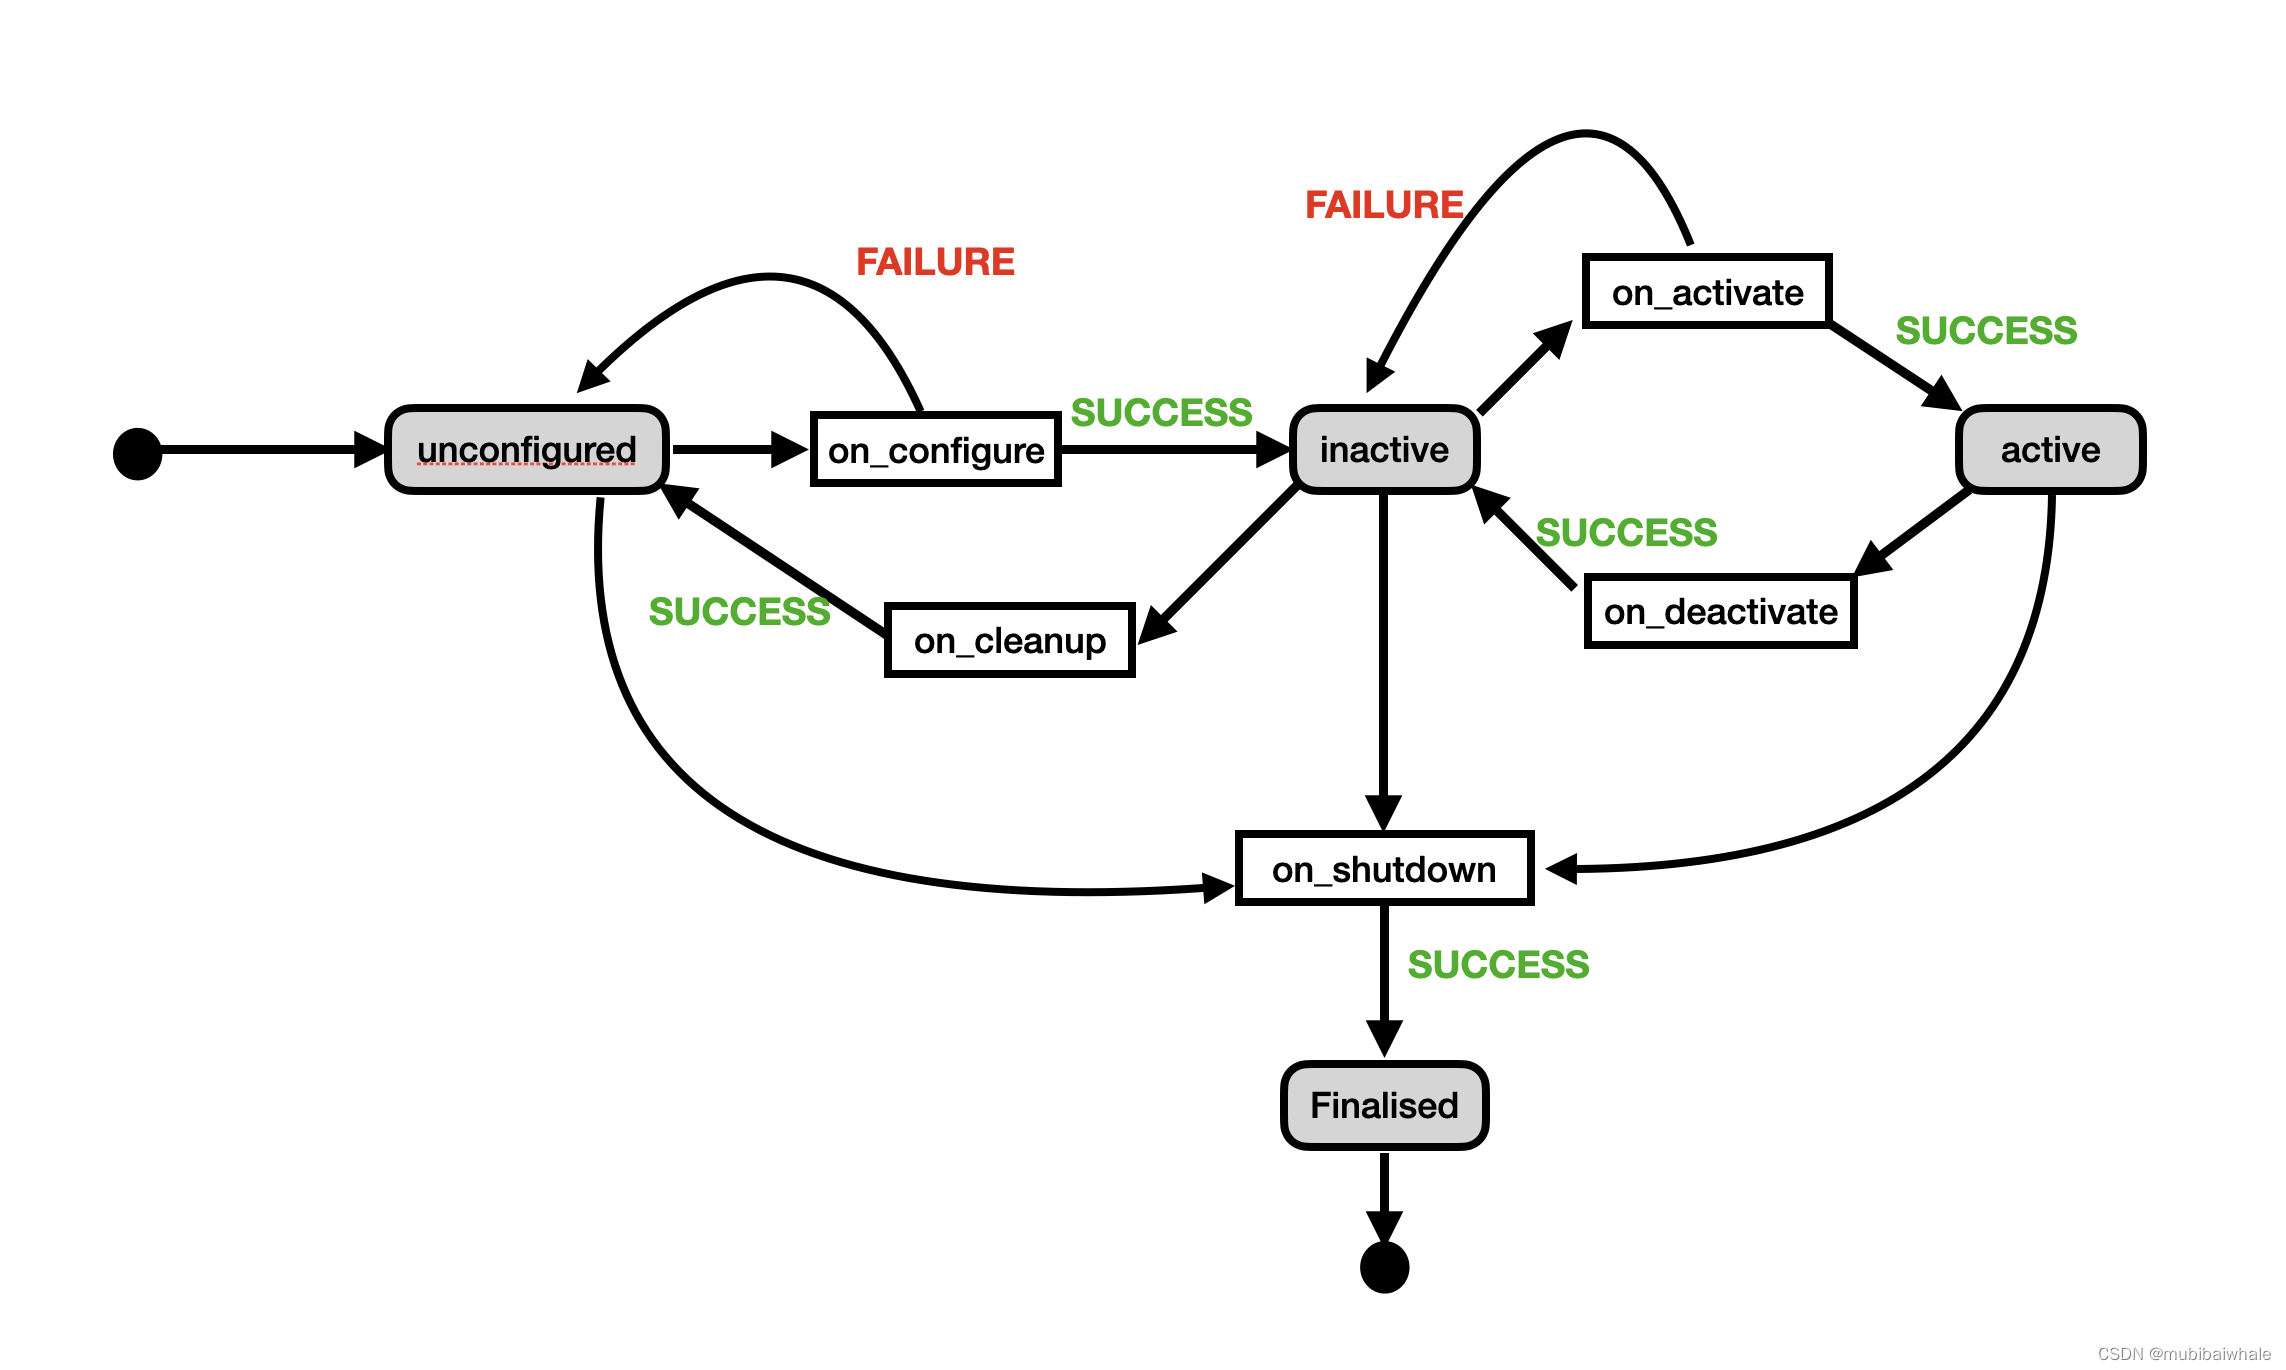
这一节补一下前面填的坑,介绍一下ros2_control中的controller manager 和 Nav2 中的 lifecycle_manager。
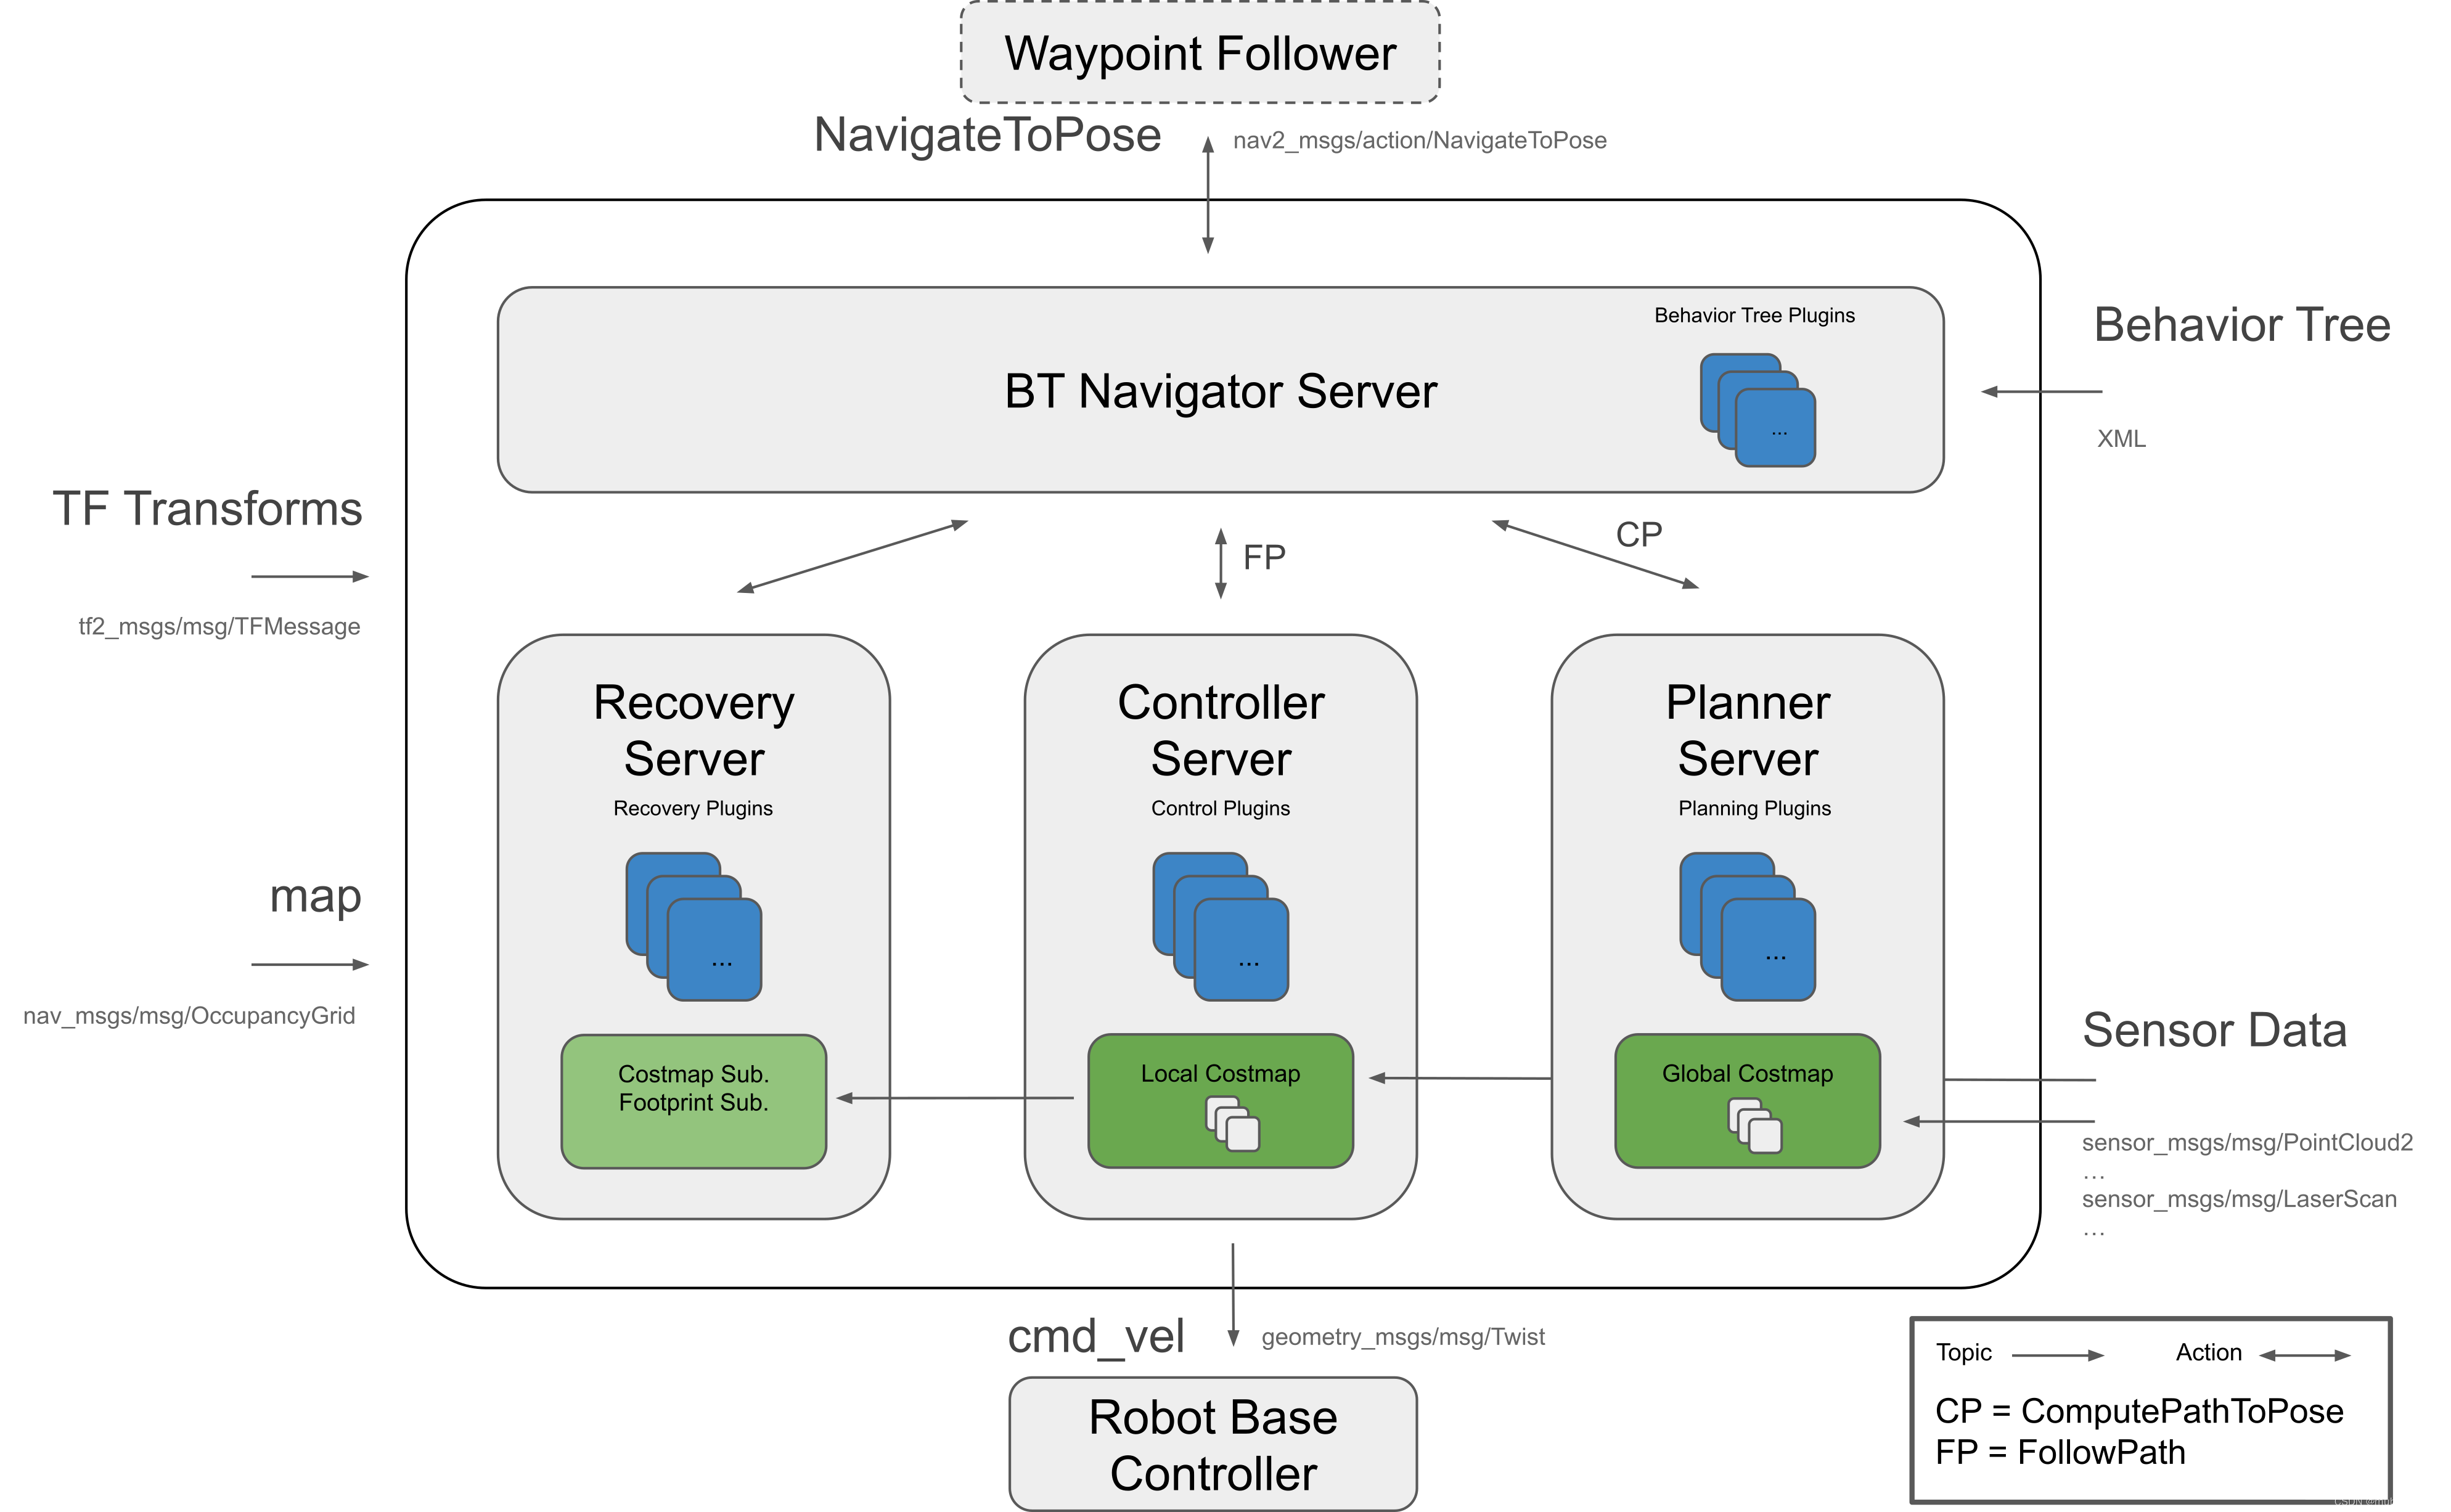
Nav2是ROS2的ROS导航堆栈的继承者,它是机器人从a点安全移动到B点所需的工具集合。[外链图片转存失败,源站可能有防盗链机制,建议将图片保存下来直接上传(img-HRTMQ7IU-1689507658240)(image-1.png)]
计算系统动态性能指标的MATLAB代码构造函数dynamicproperties使用该函数的两个实例构造函数dynamicproperties%% 系统的动态性能函数,该函数输入输出的信号y和每个输出信号的间隔dt,得到该系统的一些动态性能指标%ts指调节时间function [text,tr,Mp,tp,ts,ys]=dynamicproperties(y,dt)[lp,m]=size(y);%
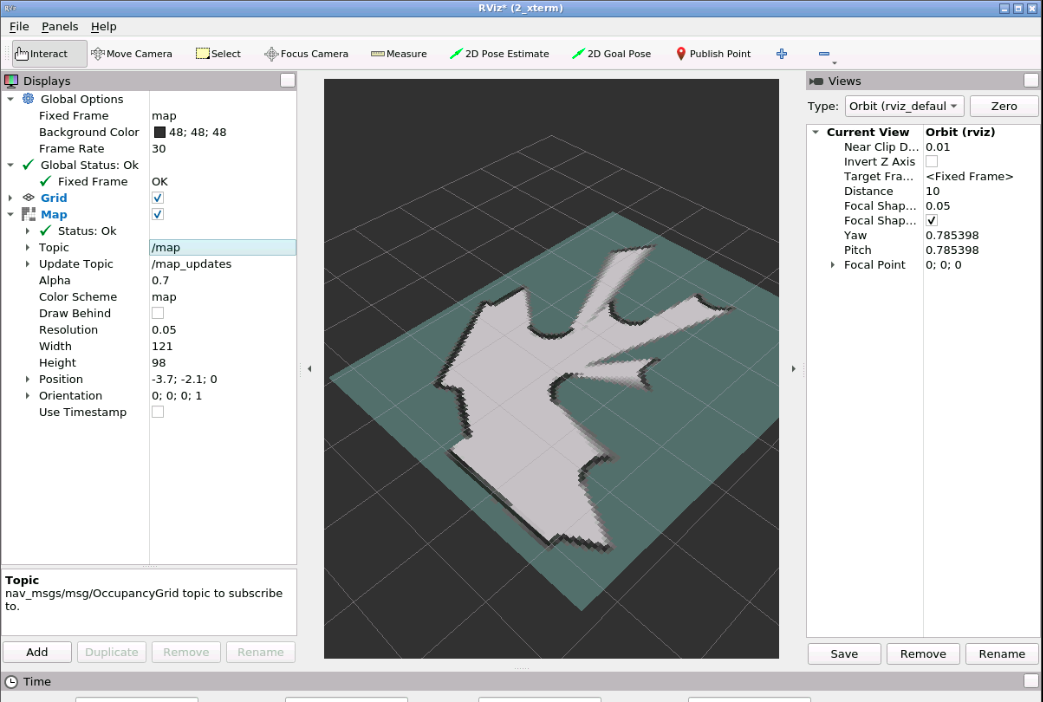
绘制地图需要什么?1.配备以下设备的机器人: LIDAR和Odometry2.机器人环境我们使用cartographer_ros这个 cartographer 的 ROS 封装器,来建图。在ROS2中启动cartographer,需要启动两个节点Cartographer 可与多种机器人和传感器配合使用。要获得最佳的地图效果,需要对其进行正确配置,所有配置都可以通过 Lua 配置文件给出。
目前国内关于ROS2的教程比较少,我记录一下再ROS2中使用Gazebo进行仿真的过程,也算是总结这一段时间关于ROS2的学习。首先做的项目就是用控制小车运动,