


- @m0_74398756


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
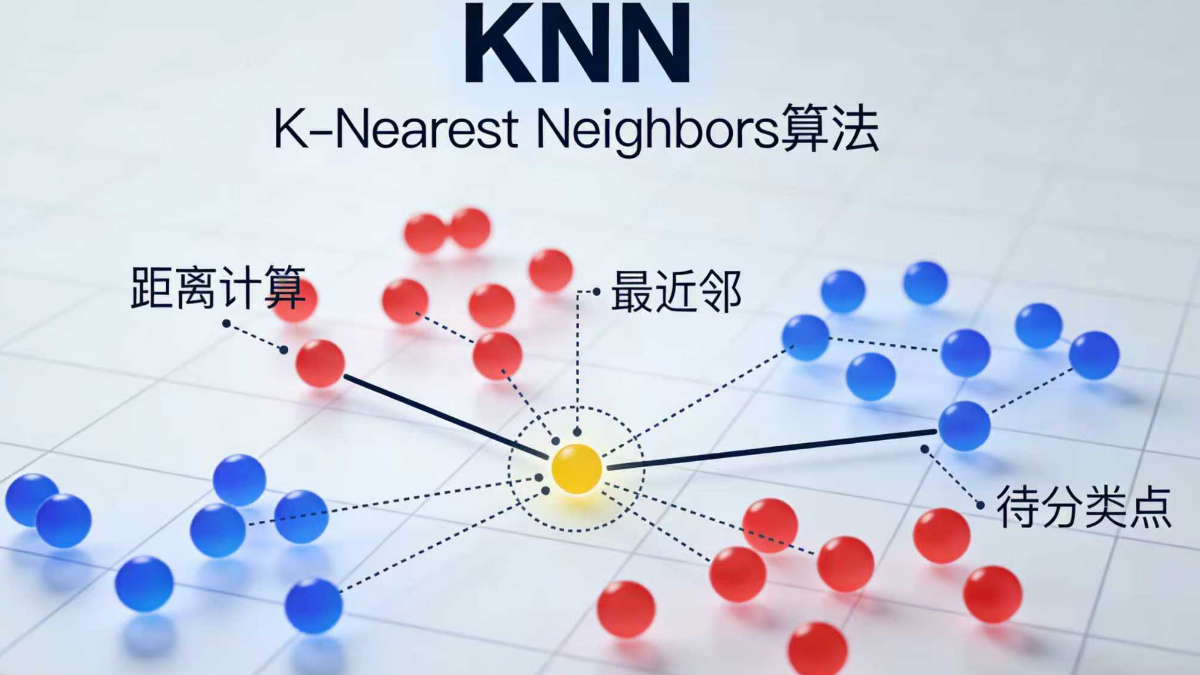
K最近邻(K-Nearest Neighbors,KNN)是一种基于实例的监督学习算法,适用于分类和回归任务。其核心思想是通过测量不同样本之间的距离,找到待预测样本的K个最近邻居,根据邻居的类别或数值进行预测。工作原理距离计算:使用欧氏距离、曼哈顿距离或其他度量方式计算待预测样本与训练集中所有样本的距离。欧氏距离公式如下:2选择邻居:根据距离排序,选取距离最近的K个样本作为邻居。3投票或平均:分类
本文系统介绍了机器学习中数据预处理的核心流程和实用技巧。首先强调数据预处理的重要性,指出数据质量直接影响模型性能。然后详细讲解数据清洗(缺失值、异常值处理)、特征预处理(标准化、归一化、编码转换)、特征选择和数据集划分等关键步骤,并提供Python代码示例。文章还总结了常见避坑指南,如避免数据泄露、正确处理异常值等。最后强调数据预处理是迭代优化的过程,建议从经典数据集入手练习,认为优质的数据预处理
支持向量机(Support Vector Machine,SVM)是机器学习领域经典的有监督分类算法,自诞生以来凭借扎实的数学理论、优秀的小样本学习能力、强大的非线性拟合能力,在分类、回归等任务中得到了广泛应用。本文将从通俗的原理讲解入手,深入拆解 SVM 的核心逻辑,再基于 Python+sklearn 实现完整的 SVM 分类任务,包含可视化、模型训练、评估全流程,帮助读者从入门到实战彻底掌握

对于深度学习入门者来说,90% 的人都会卡在第一步 —— 环境搭建。CUDA 版本不兼容、PyTorch 安装失败、GPU 无法调用、命令行报错找不到指令,这些问题几乎是每个新手的必经之路。本文将手把手带你完成CUDA 工具包安装配置,以及PyTorch 核心库(torch/torchvision/torchaudio)的安装,全程标注高频踩坑点,跟着步骤走,就能一次性搞定 GPU 加速的深度学习
OpenClaw 的爆火,从来不是偶然。在它之前,AI 智能体概念已经火了两年,无数大厂、创业公司都推出过相关产品,但始终没能走出极客圈。过去三年,大模型的推理能力已经达到了前所未有的高度,但始终卡在 “说” 和 “做” 之间的鸿沟里。你让 GPT 写一个 Python 脚本,它能给你完美的代码,但你还是要自己复制到编辑器里、安装依赖、调试运行、处理报错。
本文介绍了使用OpenCV DNN模块实现图像风格迁移的方法。主要内容包括:1)OpenCV DNN模块支持多种深度学习框架模型,特别是Torch7格式的风格迁移模型;2)详细解析了blobFromImage预处理、readNetFromTorch模型加载和前向传播等核心API;3)通过单图风格迁移和四宫格视频风格迁移两个实战案例,展示了代码实现过程。该方法无需依赖PyTorch等重型框架,能够快

目标检测技术演进:从YOLOv1到YOLOv2 本文系统介绍了目标检测领域的两大流派:Two-Stage(如Faster R-CNN)和One-Stage(如YOLO)检测器,重点解析了YOLO系列的奠基性工作。YOLOv1首次提出将检测任务转化为回归问题,通过7×7网格预测目标位置和类别,实现端到端快速检测。针对v1的局限性,YOLOv2引入多项创新:加入Batch Normalization提
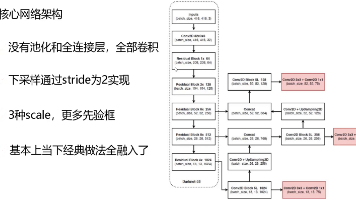
文章摘要(149字): YOLOv3通过多尺度检测架构显著提升小目标识别能力,核心改进包括:①采用Darknet-53骨干网络引入残差结构;②三尺度特征融合(13×13/26×26/52×52)实现FPN思想;③9个聚类先验框分组匹配不同尺度;④用独立Logistic分类器替代Softmax支持多标签场景。实战部分详解LabelMe标注工具的使用流程,包括JSON格式标注、YOLO格式转换及数据预
本文全面解析了YOLOv4目标检测技术的核心创新与改进。文章首先介绍了YOLOv4的设计哲学:在消费级GPU上实现速度与精度的最优平衡。随后系统性地阐述了其关键技术: 数据增强方面重点介绍了马赛克增强(Mosaic)及其优势,同时整合了多种BoF(免费午餐)方法; 正则化创新包括DropBlock等改进; 损失函数从IOU演进到CIOU Loss,综合考量重叠面积、中心距离和宽高比; 网络架构采用
本文详细介绍了如何在AutoDL云平台租用GPU服务器并配置深度学习开发环境。主要内容包括:1)AutoDL平台的优势,如丰富GPU型号、按量计费等;2)从注册到开机的完整租用流程;3)使用FileZilla进行文件传输的方法;4)配置VSCode远程开发环境的步骤;5)运行YOLOv5训练任务的实战示例。文章还提供了常见问题解决方案和使用技巧,帮助开发者快速上手云端深度学习开发,充分利用GPU算
