

写文章


- @m0_73885374


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
【C++】树莓派4B通过SPI驱动AD7606获取数据
AD7606是8路、16位的ADC,真双极性-5~+5或者-10~+10,采样率为200ksps,支持并行模式、字节模式以及SPI模式。因此我们选择了树莓派作为嵌入式处理平台,而不是单片机或者FPGA。这款AD7606上有两个跳线帽,分别对应着接口电平选择,和模拟输入范围选择。命令装wiringpi,否则装的是armhf架构的不兼容。现在每次循环的延时时间为100ms,也就是采样率为10Hz。树莓

ROS2串口通信——飞控imu消息控制stm32点灯的ROS2简单节点
飞控imu消息控制stm32点灯的ROS2简单节点
BlueROV2入门:树莓派设置
使用PuTTY软件通过ssh连接到树莓派,输入树莓派的静态IP——192.168.2.2,就弹出了这样一个黑框。接下来输入ardusub系统的默认用户名pi,再输入默认密码companion,就可以通过命令行操作树莓派了。实测树莓派4B不支持ardusub-0.3.31.img系统,装上此系统以后无法正常工作,无法通过PuTTY连接,也无法连接到QgroundControl。软件不知道为什么选择完
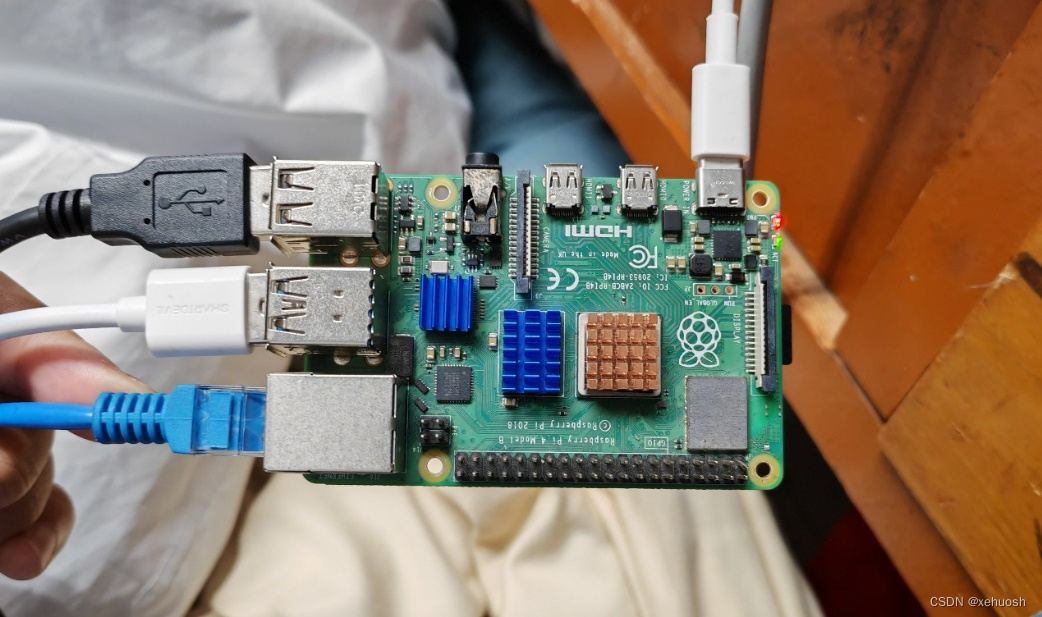
在ROS2中通过Mavros读取、打印并可视化飞控IMU数据
在运行ROS2的树莓派4B中通过Mavros读取并打印pixhawk/ardupilot的IMU数据
掌握无人机自主起飞:深入解析ROS2节点实现(Ardupilot+ROS2+Gazebo+Mavros仿真)
Ardupilot+ROS2+Gazebo+Mavros仿真控制无人机起飞的Python节点详解
Ardupilot+ROS2+gazebo+mavros仿真之读取无人机状态并尝试解锁
拥有一个安装了ROS2 Humble的ubuntu 22.04虚拟机;处在一个良好的网络环境(能访问Github)
MPU6050实现Mahony互补滤波(程序使用江协科技模板)
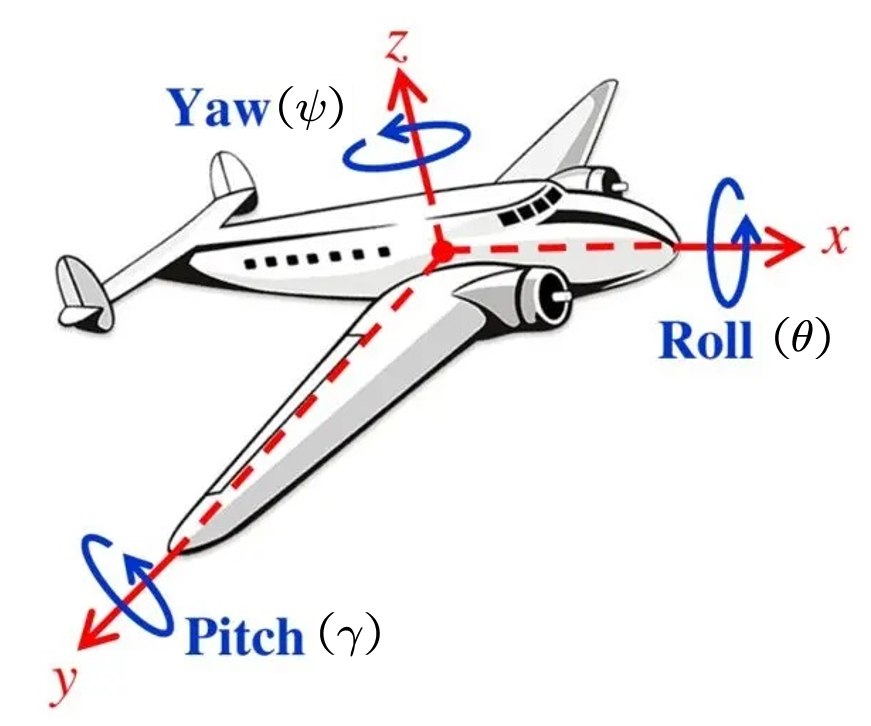
STM32最小系统板+MPU6050使用Mahony互补滤波进行姿态解算,获取稳定准确的欧拉角,附源码,程序使用江协科技风格,规范易懂。
到底了