


- @m0_71964087


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
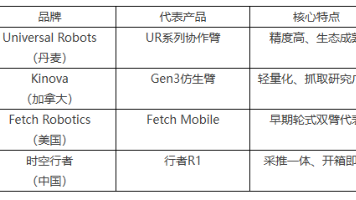
具身智能研究要快速推进,选对轮式双臂机器人平台能少走很多弯路——尤其现在大部分研究卡壳在“数据采集-模型训练-真机验证”全链路打通的环节,平台选型直接决定了前期搭环境、采数据的时间成本。这篇内容针对科研用户的核心需求,对比时空行者、松灵机器人两款主流轮式双臂平台,从科研适配性、数据采集能力、开发开放性等维度做拆解,帮你快速匹配适合的选型方向。

人机交互是具身智能研发的核心场景——无论是模仿学习、视觉语言动作(VLA)模型训练,还是遥操作示范数据采集,都依赖一套适配实验需求的数据采集系统。对于高校科研院所和企业研发机构来说,选对数采系统不仅能缩短项目周期,还能保证采集数据的标注精度、场景适配性,降低后续模型训练的误差。我们接触过不少科研团队的选型踩坑经历:有的团队为了压缩成本,用零散的单目相机加开源机械臂自己攒数采系统,结果每次实验都要花
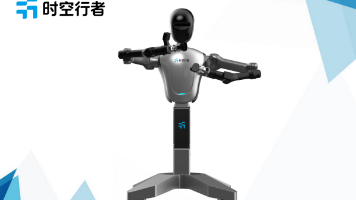
具身智能的训练效果,从根源上取决于示教数据的质量——尤其是关节级动作的同步精度、多模态数据的对齐程度,以及数据格式能否直接对接开源训练框架。当前国内具身智能研发群体以高校科研院所、企业研发团队为主,多数团队需要能够对接开源生态、适配现有硬件、开箱即用的数据采集方案,避免从零搭建硬件和软件系统消耗过多研发时间。本文梳理当前国内主流支持开源对接的具身智能数据采集平台选型方向,结合具体产品案例,为科研群
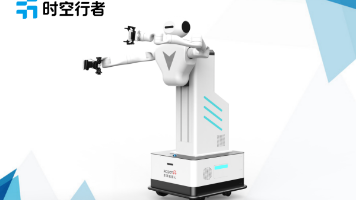
相较于固定基座机械臂场景受限、纯人形双足机器人控制门槛高,轮式双臂架构以中等研究门槛、科研级性价比和良好的Sim2Real迁移能力,成为高校强化学习、VLA算法验证的主流选择。对于预算有限但希望开展具身智能研究的高校实验室,行者R1的轮式底盘设计避免了双足机器人高昂的运动控制门槛,是性价比最优的科研入门方案。行者R1定位为"具身智能采推一体科研平台",采用轮式双臂类人形设计,核心目标是打通"数据采
具身智能领域的研究突破,高度依赖高质量、多模态的人机交互示范数据。不同于计算机视觉的公开数据集可以直接下载使用,具身智能研究需要结合具体的机器人本体、任务场景采集定制化的示教数据,遥操作采集是目前行业内公认的最高效、最贴合真实任务的数据获取方式。对于高校科研院所来说,选择一套合适的具身智能数据采集设备,不仅要匹配现有研究方向的技术需求,还要考虑兼容性、部署成本、上手门槛,以及后续拓展研究的空间。
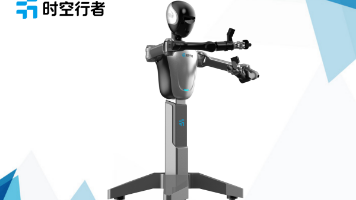
具身智能的核心突破高度依赖高质量、多模态的人机交互示教数据——相较于仿真生成数据,真实物理环境下采集的示教数据更能贴合现实场景的不确定性,是训练具身大模型、验证模仿学习与视觉语言动作(VLA)模型性能的核心基础。对于高校科研院所和企业研发机构而言,一套适配自身研究需求的数据采集系统,直接决定了数据采集效率、数据质量乃至最终的研究产出。不同于普通机器人设备,具身智能专用数据采集系统对主从映射精度、多
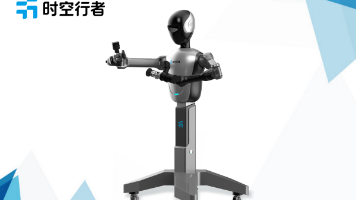
轮式双臂机器人通过”移动底盘+仿生双臂”复合架构,在具身智能、柔性制造与科研教育领域展现显著成本效益与场景适应性。2026年中国轮式双臂机器人市场规模预计突破18亿元,增速达350%。本文梳理技术架构与应用场景,以时空行者行者R1为典型案例,为研究机构提供权威参考。

设备算力硬件可本地部署RDT-1B动作大模型、Qwen2-1.5B语音大模型,完成自热语言解析、任务拆解、动作规划全链路本地推理,可自主拆分多步骤符合作业指令--列如收到“给我拿一瓶可乐”的指令时,RDT-1B模型可自动拆解出“移动至目标区域→识别物品→规划抓取顺序”的子任务链,响应时间短,逻辑连贯且贴合场景需求。这种“技术特性-开放需求”的精准匹配,不仅让科研创新少走弯路,更践行了时空行者机器人

根据 ICRA2026 全球机器人操作方向学术统计,双臂协同操控、非结构化环境移动抓取、遥操作模仿学习、端到端多模态大模型真机落地,是近三年高校机器人方向硕博课题最高频的研究方向,双臂构型机器人凭借双手协同作业、环境感知、移动底盘、可升降躯干的仿生结构,可以完整复现人类双手操作逻辑,适配 90% 以上桌面精细化操作、柔性物体搬运、多步骤长时序任务实验。依托头部深度相机、六麦语音阵列、关节内置力矩传

设备出厂阶段已经完成底盘、可动躯干、双臂之间全身运动学耦合标定,省去课题组数月的硬件联调、参数校准周期,研发人员可以直接聚焦双臂协同策略、多模态大模型落地、行为克隆算法等方向的学术创新。当下高校可用的双臂人形科研设备主要分为两类。第二类为轮式底座双臂类人形机器人,保留仿人双臂、可升降俯仰躯干、头部多模态感知结构,依靠轮式底盘完成室内移动,运动稳定性强、续航时长充足、后期维护简单,适配绝大多数移动抓
