


- @m0_70376893


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
系统使用 FR3C 机械臂、四指夹爪和 DaBai DCW2 深度相机,运行在 ROS 2 Humble 与 MoveIt 2 环境中。语音模块接收操作要求,视觉模块确定骰子位置和顶部点数,任务执行器完成运动规划、抓取、投放及回位。各模块通过明确的动作与状态接口衔接,形成从口头指令到机械臂执行、再到结果播报的完整流程。

这个小项目真正麻烦的地方并不在页面按钮,而是在嵌入式状态、PWM 生命周期、Socket 资源和手机在线状态之间保持一致。局域网版本跑通后,下一步可以增加 DHCP 地址保留或 mDNS 自动发现,解决每次输入 IP 的问题。如果需要跨网络控制,再考虑 MQTT 或 HTTPS 服务,不建议直接把开发板的 8888 端口暴露到公网。BearPi-HM Nano 2 官方仓库:https://git
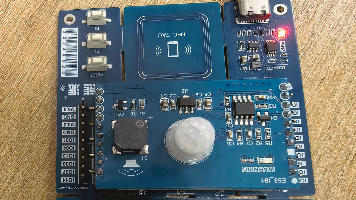
这个小项目真正麻烦的地方并不在页面按钮,而是在嵌入式状态、PWM 生命周期、Socket 资源和手机在线状态之间保持一致。局域网版本跑通后,下一步可以增加 DHCP 地址保留或 mDNS 自动发现,解决每次输入 IP 的问题。如果需要跨网络控制,再考虑 MQTT 或 HTTPS 服务,不建议直接把开发板的 8888 端口暴露到公网。BearPi-HM Nano 2 官方仓库:https://git
基于 HarmonyOS SDK +Flutter+C++的 3D 重建接入实践
flutter for harmony 开发服务卡片全流程

文章主要讲述的华为push kit的消息推送能力

用于调用系统闹钟设置提醒,同时推送消息通知。
仓库地址:通过网盘分享的文件:cmp_openharmony.zip链接: https://pan.baidu.com/s/15rN1LvJ0KENMkYZfLq_R1Q?pwd=nhqe 提取码: nhqe如果这些写入逻辑分散在各个onClick中,后续一旦加上边界规则、埋点、联动其它状态,就会非常难维护。applyCount,让所有入口共享同一套边界与行为语义。
代码地址:通过网盘分享的文件:cmp_openharmony.zip链接: https://pan.baidu.com/s/15rN1LvJ0KENMkYZfLq_R1Q?pwd=nhqe 提取码: nhqelocked。
CMP for OpenHarmony:AlertDialog 对话框的“语义边界”实现——提示/确认/不可取消/pending 写回四种模式一次讲清(项目实战代码)写自定义目录标题)代码地址:通过网盘分享的文件:cmp_openharmony.zip链接: https://pan.baidu.com/s/15rN1LvJ0KENMkYZfLq_R1Q?pwd=nhqe 提取码: nhqe。
