


- @m0_64110343


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
内存资源进程:有独立的地址空间。进程和进程之间内存隔离,有 MMU 硬件保护。A 进程不能直接访问 B 进程的内存,访问非法地址会触发段错误。共享所属进程的地址空间。同一个进程里所有线程共享全局变量、堆、文件描述符。线程有自己私有栈、寄存器上下文(就是我们前面讲的上下文!线程栈独立,其余内存共享。资源分配进程:操作系统给进程分配资源(内存、文件句柄等),资源属于进程。线程:本身不拥有独立资源,借用
本项目基于 STM32,搭载 FreeRTOS 实时操作系统,实现设备的数据采集、传感器读取、通信收发、状态控制、故障检测、上报上位机功能。设备上电后自动初始化硬件与 RTOS,周期性采集传感器数据;检测到按键或者外部事件时响应中断;数据经过校验处理后,通过串口上传;支持低功耗休眠,空闲时进入停机模式,外部中断触发唤醒;同时监测系统异常,发生故障时记录日志并执行保护动作。Stop:1.8V 内核电
易错点sizeof(数组名):求整个数组总大小sizeof(指针):只求指针本身大小,和指向内容无关+ - * /运行时计算sizeof编译时直接算好结果,程序跑起来不再计算sizeof 属于编译期运算符,并非库函数,可不带括号使用,编译时直接算出占用字节数。最少 2 根(TX:发送,RX:接收,可选:GND 地线)异步通信,无时钟线,全双工(同时收发)
中断立刻触发,马上执行,处于中断上下文堆内存申请后没有手动释放,程序丢失访问地址,造成内存一直占用无法回收,就是内存泄漏。不同 key 经过哈希函数,算出同一个数组下标,位置重叠,就是冲突。多线程同时访问共享资源,程序运行结果和单线程执行结果一致,不会出现数据错乱、脏数据、异常崩溃,就是线程安全。
本文介绍了在RTX4090显卡(CUDA11.8)环境下配置RT-DETR目标检测模型的完整流程。首先基于Miniconda创建Python3.10的纯净环境,然后分步骤安装PyTorch2.1.2、NumPy和OpenCV等核心依赖项,特别注意版本兼容性问题。针对VisDrone数据集,提供了详细的格式转换脚本,将原始标注转换为YOLO格式,并给出数据集目录结构的配置方法。最后通过修改visdr
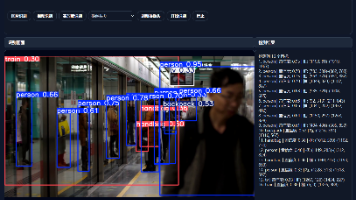
本文介绍了一个基于YOLOv8的目标检测管理系统,采用PySide6构建图形界面,支持图片、视频、摄像头和实时流识别。系统通过多线程设计实现流畅检测,避免界面卡顿,并实时显示检测画面和结果。主要功能包括:自动扫描可用摄像头、多种识别源切换、检测结果可视化展示等。该系统操作简便、界面美观,可作为计算机视觉应用的开发基础,后续可扩展模型管理、结果保存等功能。
本文介绍了在RTX4090显卡(CUDA11.8)环境下配置RT-DETR目标检测模型的完整流程。首先基于Miniconda创建Python3.10的纯净环境,然后分步骤安装PyTorch2.1.2、NumPy和OpenCV等核心依赖项,特别注意版本兼容性问题。针对VisDrone数据集,提供了详细的格式转换脚本,将原始标注转换为YOLO格式,并给出数据集目录结构的配置方法。最后通过修改visdr
本文介绍了一个基于YOLOv8的目标检测管理系统,采用PySide6构建图形界面,支持图片、视频、摄像头和实时流识别。系统通过多线程设计实现流畅检测,避免界面卡顿,并实时显示检测画面和结果。主要功能包括:自动扫描可用摄像头、多种识别源切换、检测结果可视化展示等。该系统操作简便、界面美观,可作为计算机视觉应用的开发基础,后续可扩展模型管理、结果保存等功能。
OSI 七层模型(理论)应用层,表示层,会话层,传输层,网络层,数据链路层,物理层TCP/IP 五层模型(实际在用)应用层,传输层,网络层,数据链路层,物理层数据链路层:ARP 把IP 地址转换成对应的MAC 物理地址网络层:IP 分配主机地址(A 类私有B 类私有C 类私有(最常用)传输层:TCP、UDPHTTP/HTTPS网页访问、FTP/SFTP文件传输、DNS域名解析、SSH远程登录 Li
本文介绍了在RTX4090显卡(CUDA11.8)环境下配置RT-DETR目标检测模型的完整流程。首先基于Miniconda创建Python3.10的纯净环境,然后分步骤安装PyTorch2.1.2、NumPy和OpenCV等核心依赖项,特别注意版本兼容性问题。针对VisDrone数据集,提供了详细的格式转换脚本,将原始标注转换为YOLO格式,并给出数据集目录结构的配置方法。最后通过修改visdr