


- @m0_51559565


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
1.编写一个程序,不断要求用户输入2个数,直到其中的一个数为0.对于每两个数,程序将使用一个函数调用计算他们的平均值,并返回给main(),而后者将直接报告结果。调和平均数是指倒数平均值的倒数,计算公式如下:调和平均数=2.0xy/(x+y);#include <iostream>using namespace std;double jishu(double x, double y);
最近在学halcon的时候看到有个奇怪的代码程序。halcon代码* dev_get_window (WindowHandle)* create_class_mlp (3, 7, 2, 'softmax', 'normalization', 3, 42, MLPHandle)* dev_set_color ('red')* Image Acquisition 03: Code generated
AutoMapper是C#中简化对象映射的流行库,通过自动处理属性赋值减少重复代码。核心概念包括源类型、目标类型和映射配置,通过Profile类定义规则。支持属性名不一致映射、忽略属性、条件映射、嵌套对象映射和自定义类型转换器等高级功能。常见错误包括缺少映射配置、空引用等,可通过配置检查和DI容器管理解决。建议使用配置文件集中管理规则,保持命名规范统一,并测试映射完整性以提高开发效率和可维护性。
摘要:本文记录了大恒Mask1840黑白相机在RGB图像合成过程中出现的异常问题及排查过程。通过4个月的测试验证,发现两个主要原因:嵌入式控制卡与相机的IO静电干扰,以及相机SDK帧ID排序溢出问题。具体表现为偶发性图像亮度异常、帧ID排序混乱和额外黑帧出现。解决方案包括优化帧ID环形排序算法(阈值设为32768),增加相机电信号滤波时间至500um,以及改进嵌入式信号监控机制。在新版相机触发方案

本文分析了C# WPF中窗体原子表溢出导致软件闪退的根本原因。通过源码追踪发现,当后台线程首次调用Geometry.Parse()时,会触发Dispatcher自动创建,进而生成带GUID的唯一窗口类并注册到AtomTable中。由于Geometry解析完成后虽会冻结对象但无法撤销已创建的Dispatcher和窗口资源,当大量后台线程首次解析Geometry时,就会持续累积AtomTable节点。
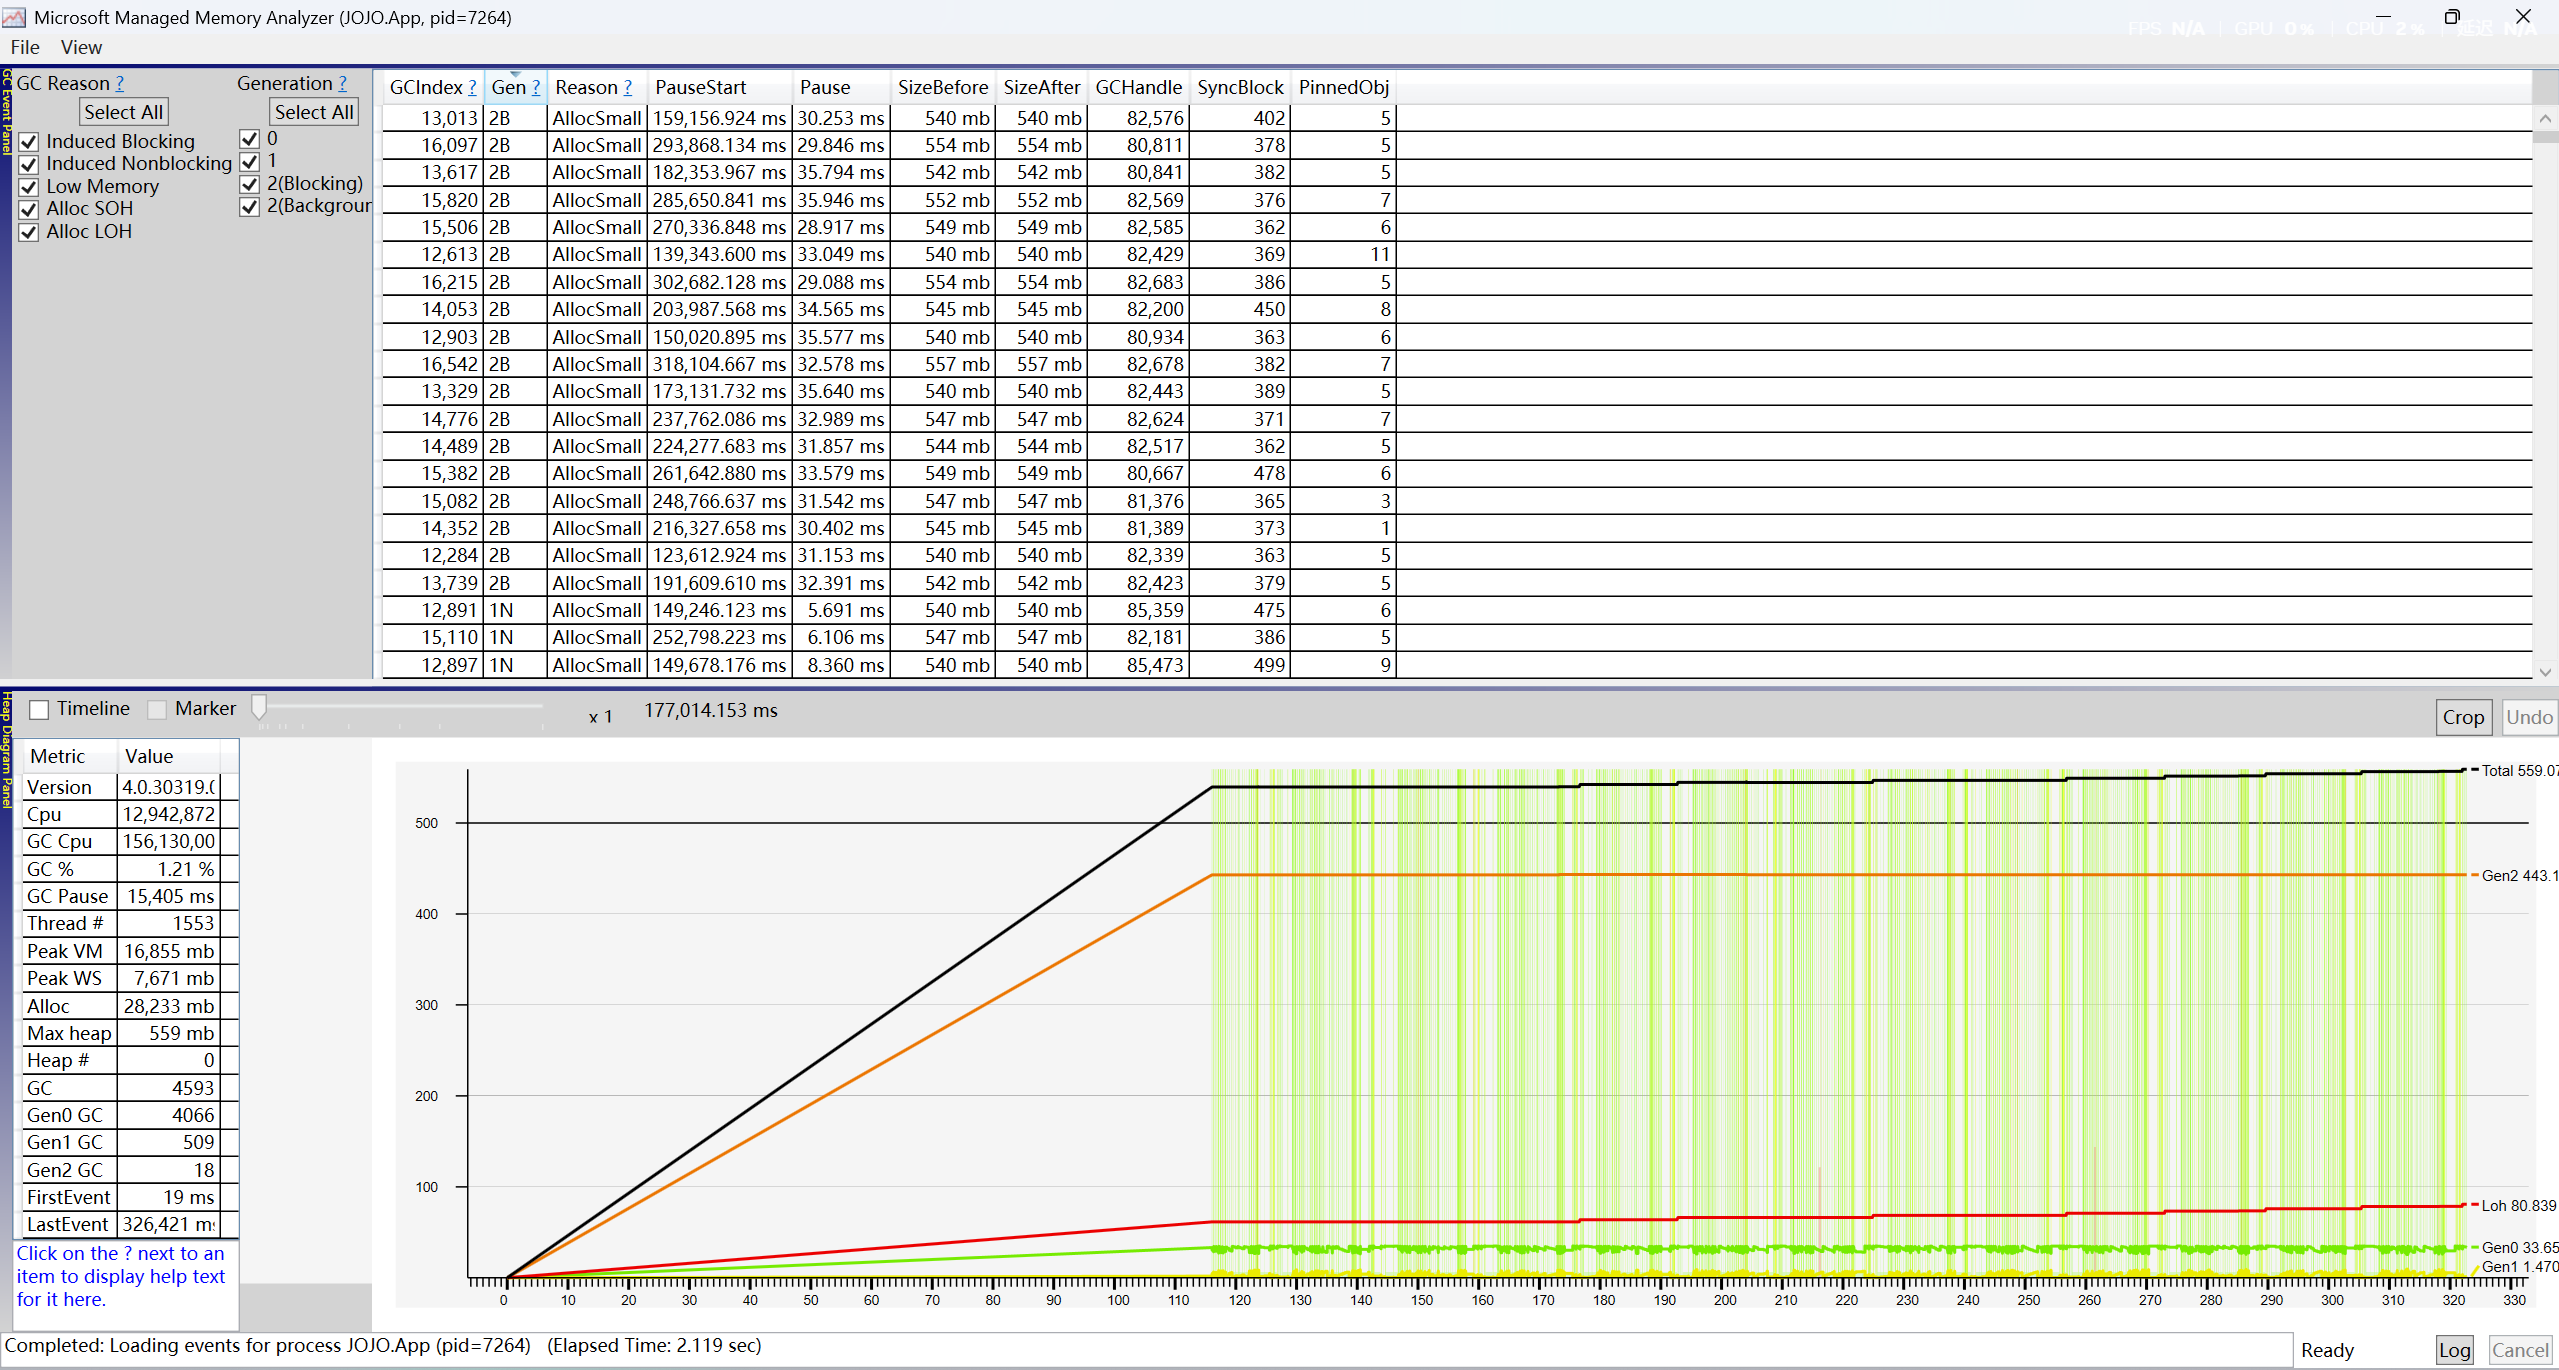
本文探讨了基于OpenCvSharp的视觉系统中Mat对象池化的工程实践。通过开源项目实例分析,文章指出池化的核心价值在于重构内存分配模型,而非简单的对象复用。系统采用大图与小图分治策略:大图采用"规格分桶+物理块+槽位"管理,小图采用"sizeclass+page+slab"模式。这种设计显著提升了系统稳定性,减少了GC次数(池化后GC总次数7108次vs
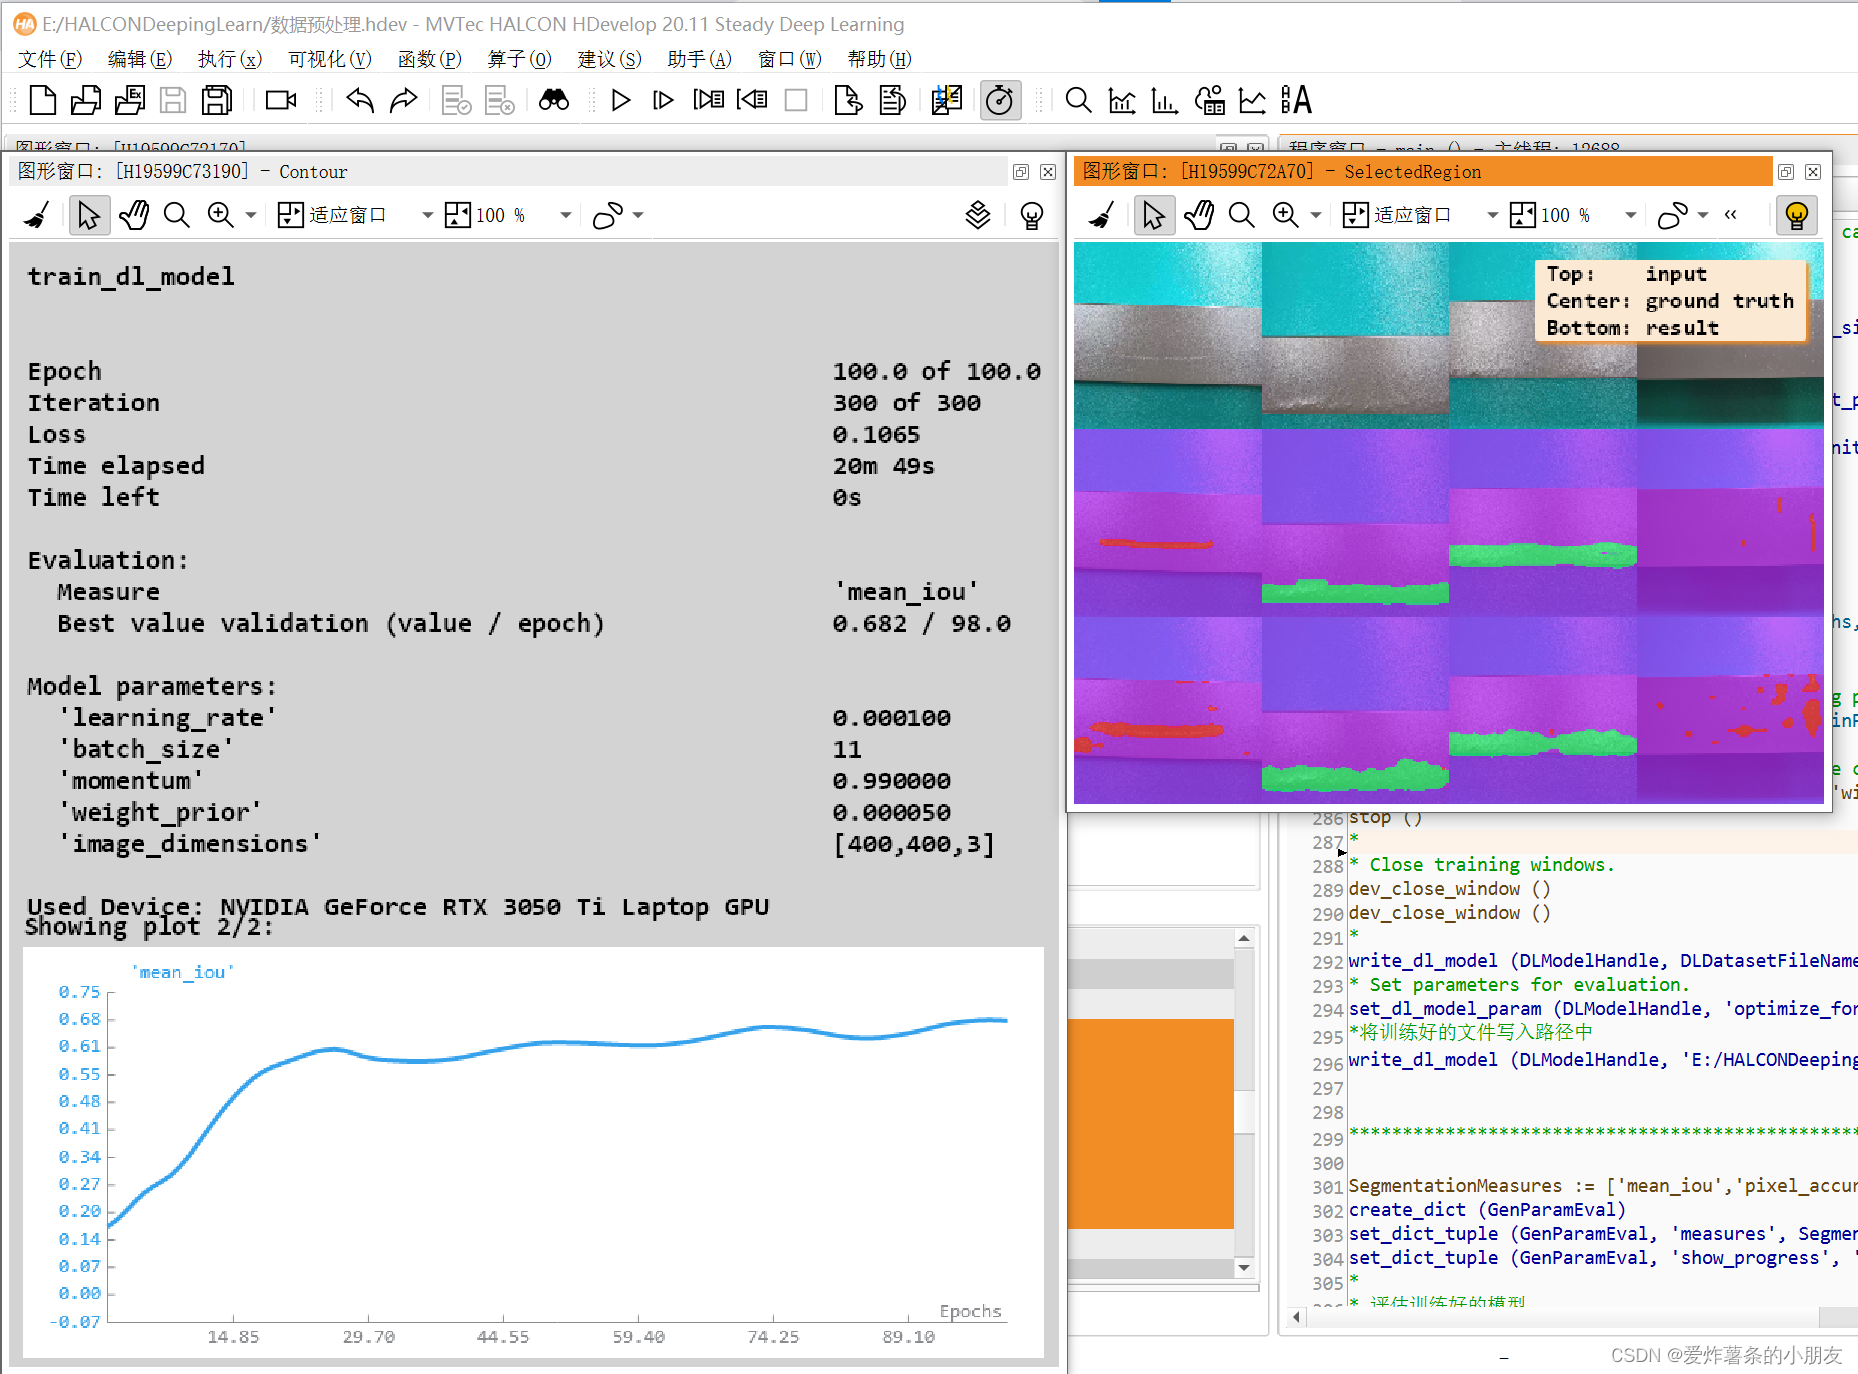
halcon在深度学习中提供了7种学习方式和例子。其中最为常见的为语义分割,一般使用与在需要标注显示的缺陷检测项目中。几乎所有的2D缺陷检测都可以使用语义分割作为项目部署。先上完整程序。
本文通过MatPoolsTest项目实践,揭示了高性能图像处理中池化设计的反常识现象:理论上更先进的分页分级锁、句柄直返等优化方案,在实际业务中反而低于原始全局锁的性能表现。研究发现,在高频、短链路、小粒度操作场景下,决定吞吐量的关键不是锁模型本身,而是热路径的总固定成本。全局锁的优势在于将热路径压缩为最短、最统一、最少分支的执行链,避免了多层同步和额外语义带来的固定成本。文章强调性能优化的本质是
本文探讨了基于OpenCvSharp的视觉系统中Mat对象池化的工程实践。通过开源项目实例分析,文章指出池化的核心价值在于重构内存分配模型,而非简单的对象复用。系统采用大图与小图分治策略:大图采用"规格分桶+物理块+槽位"管理,小图采用"sizeclass+page+slab"模式。这种设计显著提升了系统稳定性,减少了GC次数(池化后GC总次数7108次vs
halcon在深度学习中提供了7种学习方式和例子。其中最为常见的为语义分割,一般使用与在需要标注显示的缺陷检测项目中。几乎所有的2D缺陷检测都可以使用语义分割作为项目部署。先上完整程序。