


- @icc_hhy


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
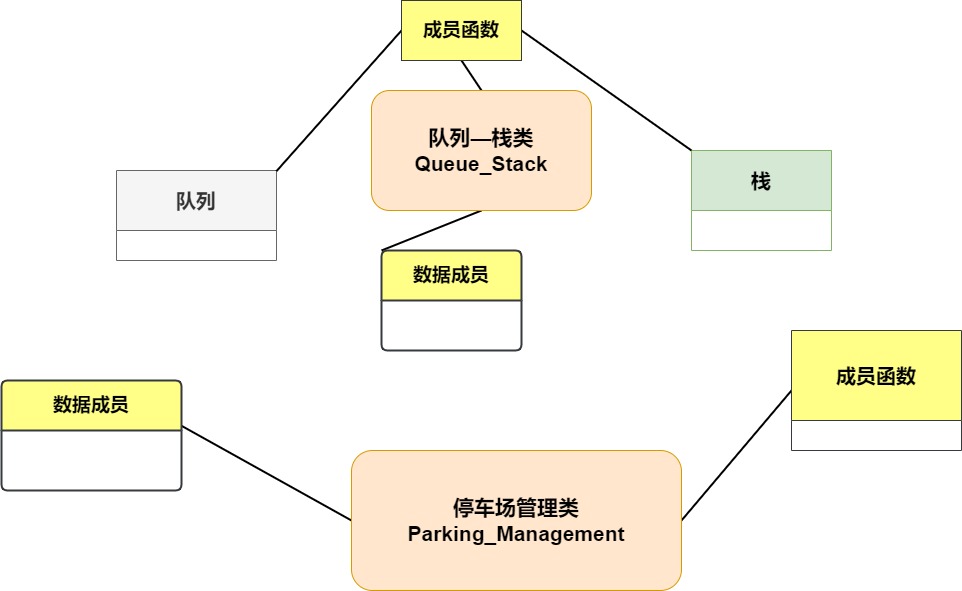
设停车场只有一个可停放几辆车的狭长通道,只有一个大门可供汽车出入。汽车在停车场内按车辆到达的先后顺序依次排列,若车场内已经停满了几辆车;则后来的汽车只能在门外的便道上等候,一旦停车场内有车辆开走,则排在便道上的第一辆汽车即刻进入
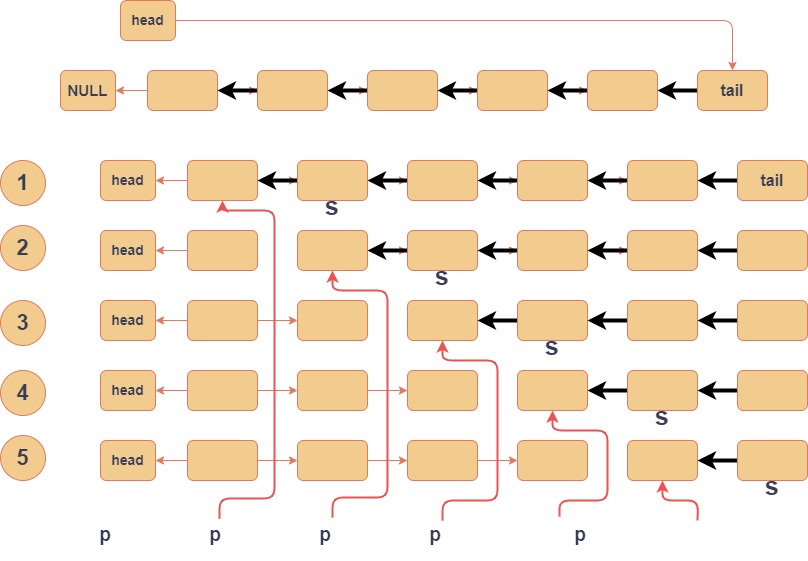
在之前,了解了单链表结点的删除和插入之后,大家会发现这种具有方向性的链表结构中增删结点是相当容易的一件事。要从头到尾输出整个单链表也不难,但是如果要反转过来输出单向链表就需要某些技巧了。单向链表的结点特性就是知道下一个结点的位置,可是却无法得知它上一个结点的位置。因此下面将介绍2中方法来实现单链表的逆序操作。
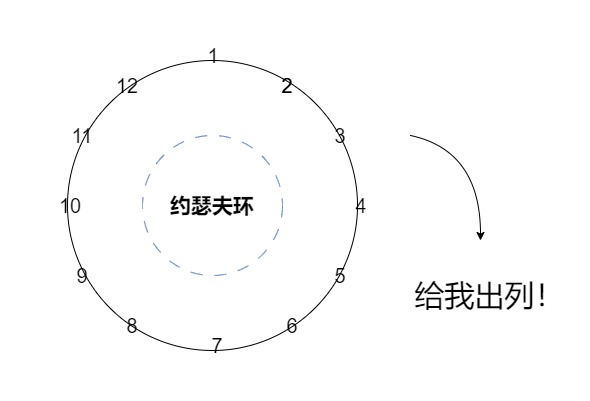
p=p->next;此时就已经找到了报数位m的人对应的结点以及他对应的前驱结点,让r指向p(准备释放结点p),输出p->info,让p=p->next,这时能够输出第一个出列的人,但为了后面继续查找(报数)并输出下一个出列的人,还得判断p、q两指针的位置并修改它们的指向:若p->next=NULL(即p为表尾),则head->next=p;2.开始报数直至m,此时找到了要出列的人对应的结点以及他的
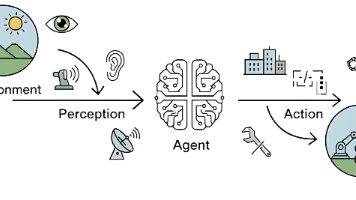
在人工智能领域,智能体被定义为任何能够通过传感器(Sensors)感知其所处环境(Environment),并自主地通过**执行器(Actuators)采取行动(Action)**以达成特定目标的实体,如下图:环境:智能体所处的外部世界,如对于自动驾驶汽车来说,环境就是复杂的道路交通感知:智能体并非与环境隔离,它通过其传感器持续地感知环境状态,如摄像头、雷达或各种应用程序编程接口放回的数据流,都是
上一篇我们初步认识了什么是Agent,进行了传统智能体和现代智能体的多种对比,并且实现了一个简单的旅游推荐系统。这一篇我们来讲讲智能体的记忆与检索功能的必要性,采用 “框架扩展 + 知识科普”的方式,在构建过程中深入理解 Memory 和 RAG 的理论基础,最终实现一个具有完整记忆和知识检索的智能体系统。检索增强生成(Retrieval-Augmented Generation,RAG)是一种结
在人工智能领域,智能体被定义为任何能够通过传感器(Sensors)感知其所处环境(Environment),并自主地通过**执行器(Actuators)采取行动(Action)**以达成特定目标的实体,如下图:环境:智能体所处的外部世界,如对于自动驾驶汽车来说,环境就是复杂的道路交通感知:智能体并非与环境隔离,它通过其传感器持续地感知环境状态,如摄像头、雷达或各种应用程序编程接口放回的数据流,都是
实习面试经历总结 2026年4月11日至19日期间,我投递了多家公司的实习岗位,共参加了6场面试。面试涉及AI开发、深度学习算法等方向,最终获得天津、武汉两家公司的正式offer和杭州一家公司的口头offer。 面试过程中,我遇到了典型的技术问题如激活函数作用、BN层原理、自注意力机制等,也针对项目经历进行了深入讨论。在浙江华昱欣的面试中,面试官对我的编程能力和算法基础给予了肯定,同时也建议我丰富
p=p->next;此时就已经找到了报数位m的人对应的结点以及他对应的前驱结点,让r指向p(准备释放结点p),输出p->info,让p=p->next,这时能够输出第一个出列的人,但为了后面继续查找(报数)并输出下一个出列的人,还得判断p、q两指针的位置并修改它们的指向:若p->next=NULL(即p为表尾),则head->next=p;2.开始报数直至m,此时找到了要出列的人对应的结点以及他的
p=p->next;此时就已经找到了报数位m的人对应的结点以及他对应的前驱结点,让r指向p(准备释放结点p),输出p->info,让p=p->next,这时能够输出第一个出列的人,但为了后面继续查找(报数)并输出下一个出列的人,还得判断p、q两指针的位置并修改它们的指向:若p->next=NULL(即p为表尾),则head->next=p;2.开始报数直至m,此时找到了要出列的人对应的结点以及他的