- @iCjMuKUypQs


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
它用 300 行头文件 + 200 行源码,隐藏了 Cortex-M3 最复杂的寄存器组合,为上层运动控制、轨迹规划、安全逻辑提供了“零开销、零歧义、零移植成本”的硬件抽象。Cortex-M3 提供 NVIC、SCB、SysTick、MPU、CoreDebug 等内部外设,CMSIS 将其抽象为结构体指针 + 位域宏,实现“一次写全、一次读清”。屏蔽了“优先级位数随芯片变化”的坑——同一份代码在

【无偏置S-R-S构型七自由度冗余机械臂臂角参数化方法】代码主要功能:基于臂角参数化方法求解机械臂在给定末端位姿和臂角下的最多8组关节角度。购前须知:1. 适用于无偏置S-R-S构型,附参考资料;在机器人领域,无偏置S - R - S构型七自由度冗余机械臂的研究一直备受关注。今天咱就来唠唠它的臂角参数化方法,以及基于此方法如何求解机械臂在给定末端位姿和臂角下的关节角度。

六自由度机械臂建模仿真(matlab程序),有控制面板,代码可流畅运行1、机器人运动学正逆解、动力学建模仿真与轨迹规划,雅克比矩阵求解2、蒙特卡洛采样画出末端执行器工作空间3、基于时间最优的改进粒子群优化算法机械臂轨迹规划设计在机器人领域,六自由度机械臂因其高度的灵活性和广泛的应用场景,一直是研究的热门对象。今天咱就聊聊如何通过Matlab来实现六自由度机械臂的建模仿真,还带着个控制面板,代码跑起

这篇博文通过MATLAB代码展示了容积卡尔曼滤波算法的设计与实现。从理论推导到代码实现,再到仿真验证,我们完整地展示了CKF在实际应用中的效果。希望这篇博文能够帮助读者更好地理解容积卡尔曼滤波算法,并为其在实际项目中的应用提供参考。% 容积卡尔曼滤波仿真代码% ckf.m 和 ckf_demo.m 文件(注:完整代码请通过附件获取,包含详细注释,确保代码可以完美运行)

→包含模块:转向系统,整车系统,悬架系统(十四自由度才有),魔术轮胎pac2002,车轮系统,PI驾驶员模块等。→包含模块:转向系统,整车系统,悬架系统(十四自由度才有),魔术轮胎pac2002,车轮系统,PI驾驶员模块等。适用场景:采用模块化建模方法,搭建7自由度和14自由度整车模型,作为整车平台适用于多种工况场景。→十四自由度包含:整车纵向,横向,横摆,车身俯仰,侧倾,垂向跳动,四轮旋转和垂向

RRT算法在机械臂避障中应用广泛,不同的改进版本各有优缺点。基本RRT简单易实现,但路径质量不高;RRT优化了路径质量,但计算量增加;通过启发式信息提高了效率;RRT-Connect通过双向生长树加快了搜索速度。根据具体需求选择合适的算法,可以大大提高机械臂的路径规划效率。如果你有机械臂定制或仿真复现的需求,欢迎联系我,我们可以一起探讨更多细节。

本项目基于注意力机制的多尺度卷积神经网络(MACNN),针对滚动轴承故障诊断场景,解决传统卷积神经网络在噪声环境下诊断精度低的问题。通过多尺度特征提取、通道注意力机制与自适应特征融合技术,实现了高抗噪性、高泛化能力的轴承故障分类。项目基于 PyTorch 框架开发,支持 CWRU 等主流轴承数据集,提供完整的训练、测试、可视化流程,可直接用于工业场景中的轴承故障诊断任务。层定义,输入为 1 维振动

通过以上基于情感词典、LSTM 算法和 SVM 的方法,我们可以有效地对微博文本进行情感分析。每种方法都有其优缺点,情感词典方法简单直观但依赖词典质量;LSTM 能自动学习文本特征但训练成本较高;SVM 在小数据集上可能表现较好且训练速度相对较快。在实际项目中,可以根据具体需求和数据特点选择合适的方法,或者结合多种方法以获得更好的效果。希望大家能从这个大数据分析项目中对 Python 在文本情感分

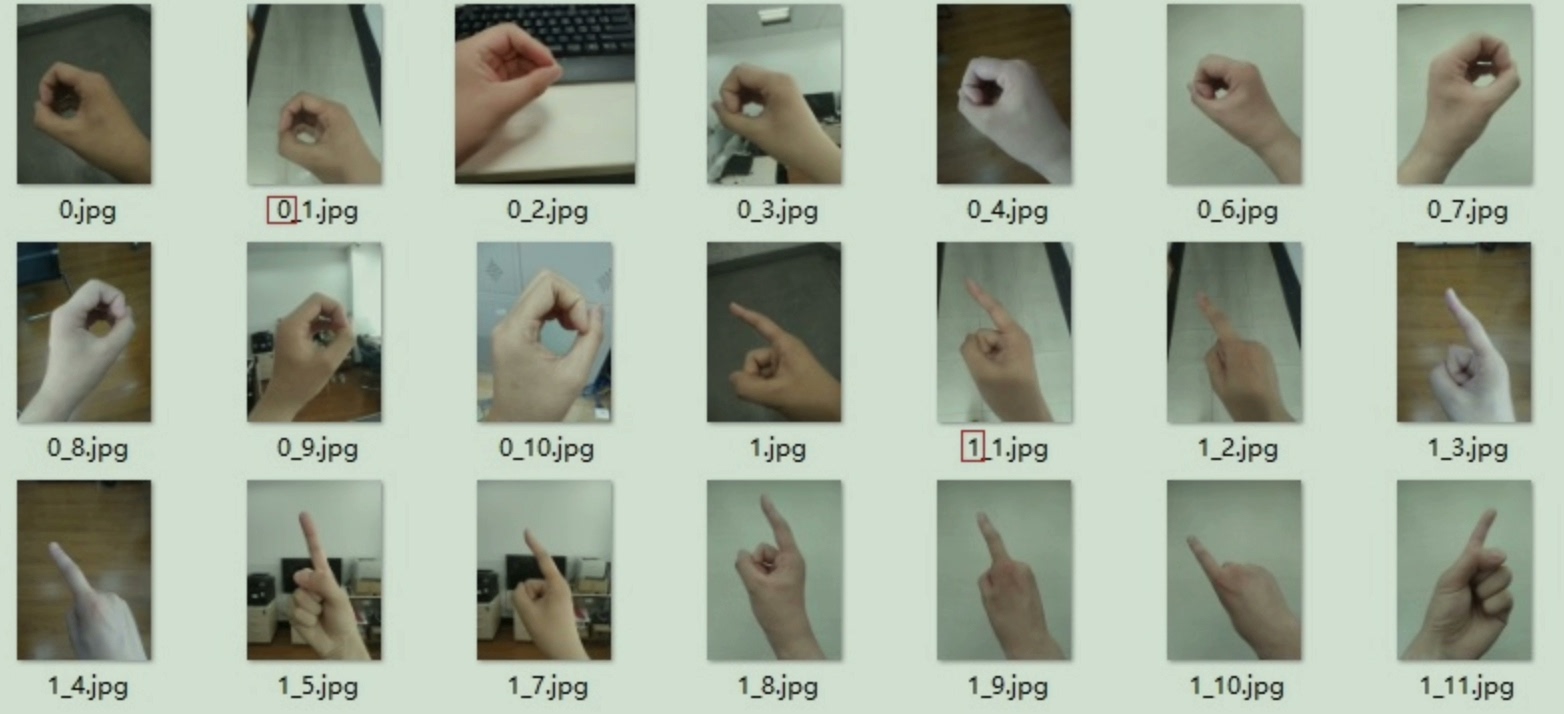
注意第二个卷积层用64个filter,这可不是随便写的数——第一层捕捉边缘特征,第二层需要更复杂的纹理组合。重点说下这个shear_range参数,相当于给手势图片加点错切变换,模拟手部摆姿势时的透视畸变。数据不够的时候这招能救命,但别开太大,不然数字3可能被切成8。要是显卡给力可以装tensorflow-gpu,速度能快个五到十倍,不过笔记本核显也能跑,就是训练的时候泡杯咖啡慢慢等。手势数字识别
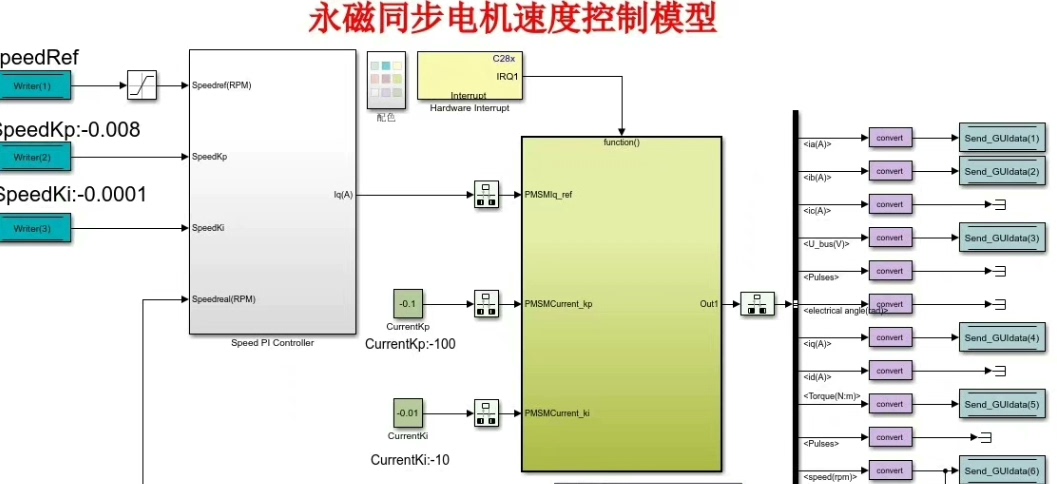
不过需要特别注意,Simulink里的数据类型设置必须与DSP的Q格式对应,否则生成的代码会出现诡异的数值溢出。主控芯片dsp tms320f28335,基于Matlab Simulink开发的嵌入式模型,模型可自动生成ccs工程代码,生成的代码可直接运行在主控芯片中。主控芯片dsp tms320f28335,基于Matlab Simulink开发的嵌入式模型,模型可自动生成ccs工程代码,生成的