


- @ghxufMuht


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
详情:通过txt文档给定各客户坐标位置、方便取快递的时间段及服务时间,程序读取数据后使用遗传算法计算需要的AGV车辆数量,并规划各车的配送路线,优化目标包括满足客户的时间要求、使总行程最短、使投入AGV小车尽量少。详情:通过txt文档给定各客户坐标位置、方便取快递的时间段及服务时间,程序读取数据后使用遗传算法计算需要的AGV车辆数量,并规划各车的配送路线,优化目标包括满足客户的时间要求、使总行程最

机器视觉框架源码,到手vs2019可以直接编译、视觉检测、AOI视觉检测、机械手定位、点胶机、插件机、激光切割机、视觉螺丝机、视觉贴合机、激光焊接机、视觉裁板机……机器视觉框架源码,到手vs2019可以直接编译、视觉检测、AOI视觉检测、机械手定位、点胶机、插件机、激光切割机、视觉螺丝机、视觉贴合机、激光焊接机、视觉裁板机……这套源码在到手之后,在VS2019里就能直接编译,简直不要太方便,对咱们

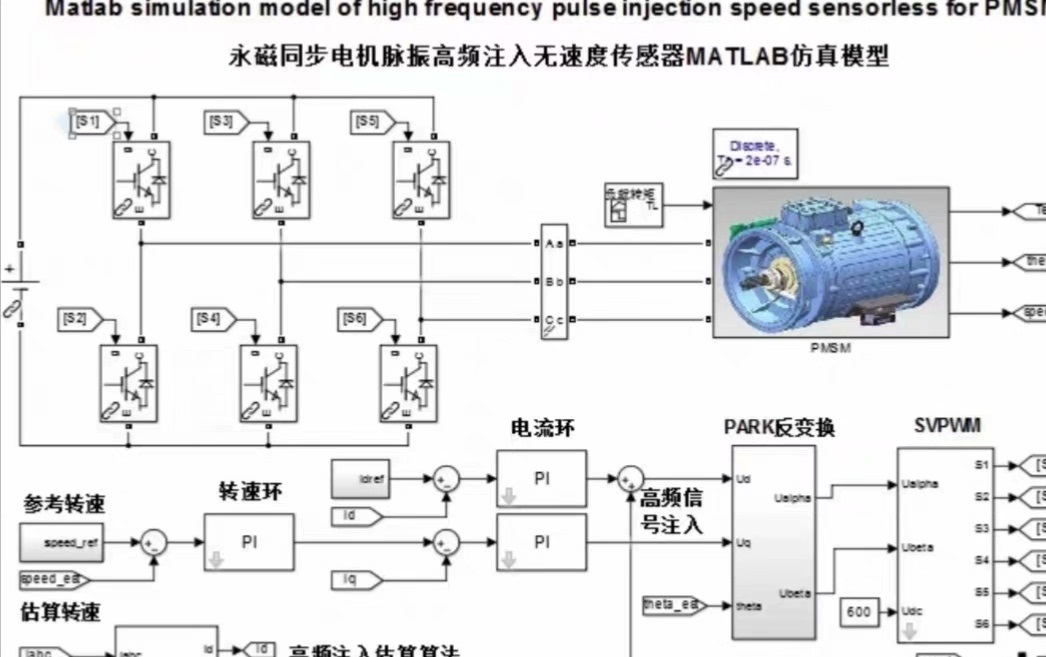
这个模型给咱们打了个样——就算突加负载,只要高频信号设计得当,滑模增益调得溜,照样能把转子位置锁得死死的。比如用5kHz PWM载波时,注入2.5kHz高频信号,解调后的位置信号信噪比直接翻倍。重点是这个Vh幅值得拿捏好——太小了信号被噪声淹没,太大了影响控制精度,一般取额定电压的5%-10%刚好。高频注入模型,可加载,基于脉振高频注入的永磁同步电机无速度传感器矢量控制MATLAB仿真模型;高频注
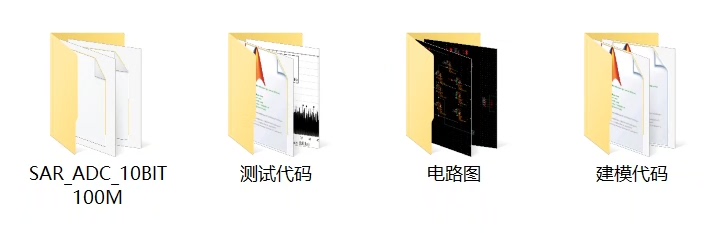
整套设计跑下来,深有体会的是:SAR ADC本质上是个时序敏感的数字游戏,从建模时的理想参数到实际电路的时钟偏差补偿,每个环节都可能让性能断崖式下跌。最近在折腾一款10位100MHz的SAR ADC设计,从系统建模到电路实现踩了不少坑。仿真时发现如果不做时钟树平衡,最高位转换会引入0.7LSB的误差。10位100M,SAR ADC完整电路,包括仿真测试代码,建模代码,电路文件,奈奎斯特频有效位数9
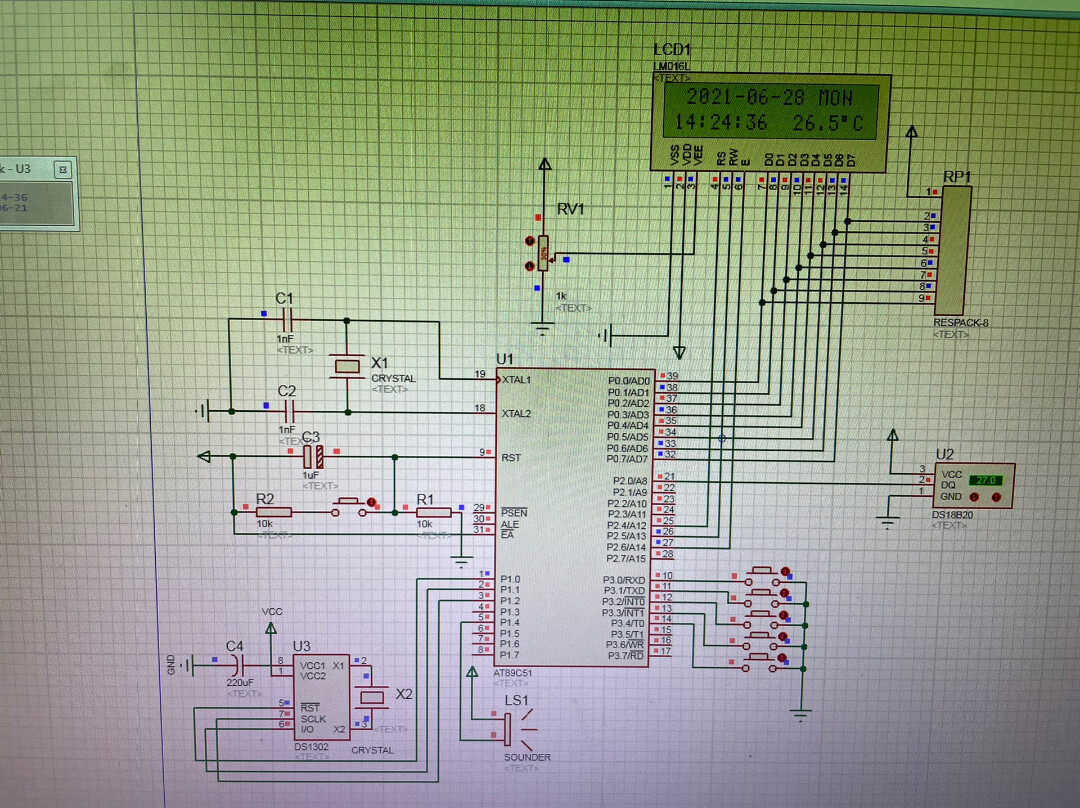
DS1302 是一款能提供秒、分、时、日、月、年等信息的时钟芯片,还自带 31 字节静态 RAM 用于数据存储。它通过简单的三线接口(CE、I/O、SCLK)与单片机通信。
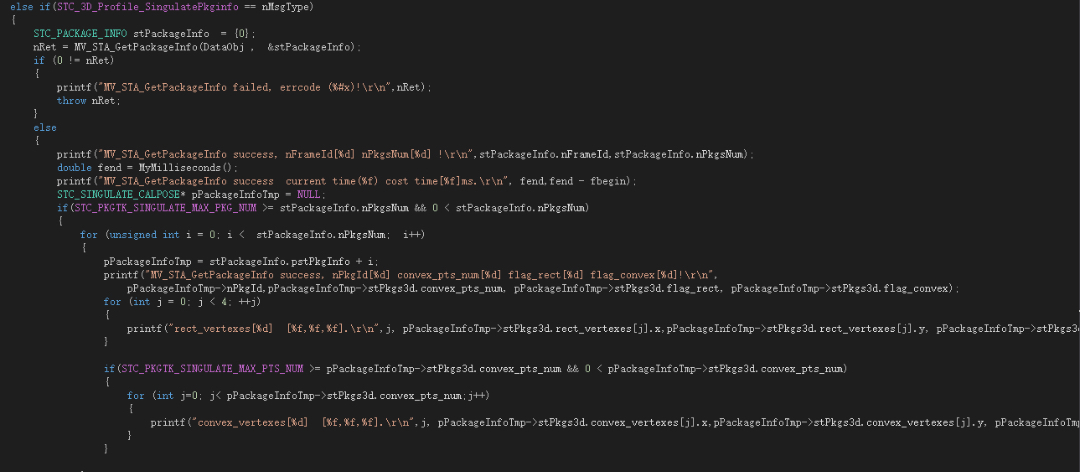
不过要提醒新手,这代码里用了大量无锁队列和内存映射技巧,没点底层功力的慎直接上生产环境,建议先从测试环境摸透处理流程。做过压力测试,单机8万连接时内存占用比传统方式少37%,GC次数直接降了89%。去年给某新能源车厂做MES系统时,手搓了个C#版的高性能Socket库,今天扒点核心代码出来遛遛。某次给电网做设备监控,突发十万级数据包冲击时,这个机制把服务端CPU占用从98%压到63%,稳得一批。此
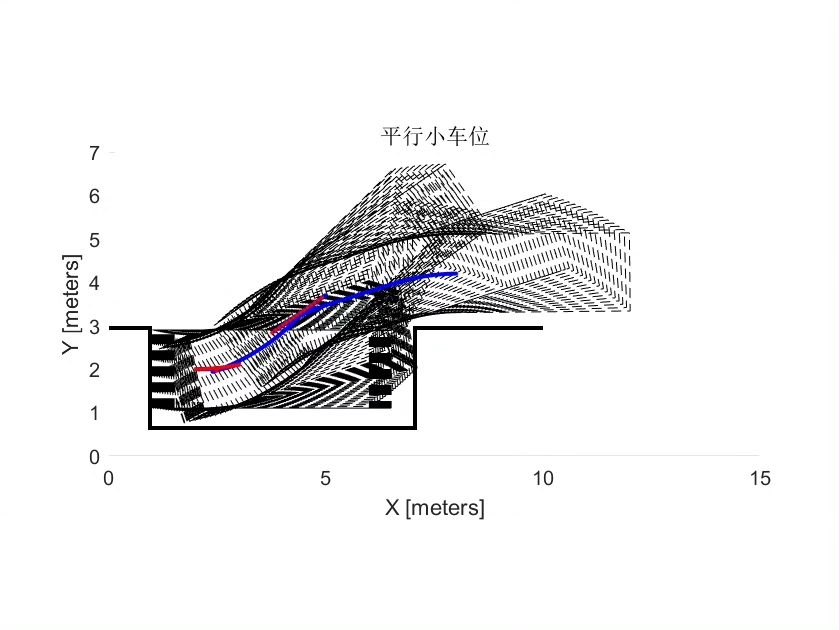
路径规划器(自定义版本),负责主搜索逻辑;状态校验器,用于判断车辆位姿是否与障碍物碰撞;库内揉库路径生成器,处理车辆在狭窄车位内的多次前进-后退调整;场景测试脚本,构建不同泊车环境并调用规划器。整个系统以SE(2) 状态空间(x, y, θ)为基础,结合栅格地图(binaryOccupancyMap)进行环境建模,并通过Reeds-Shepp 曲线实现高效的终点直连(Analytic Expans
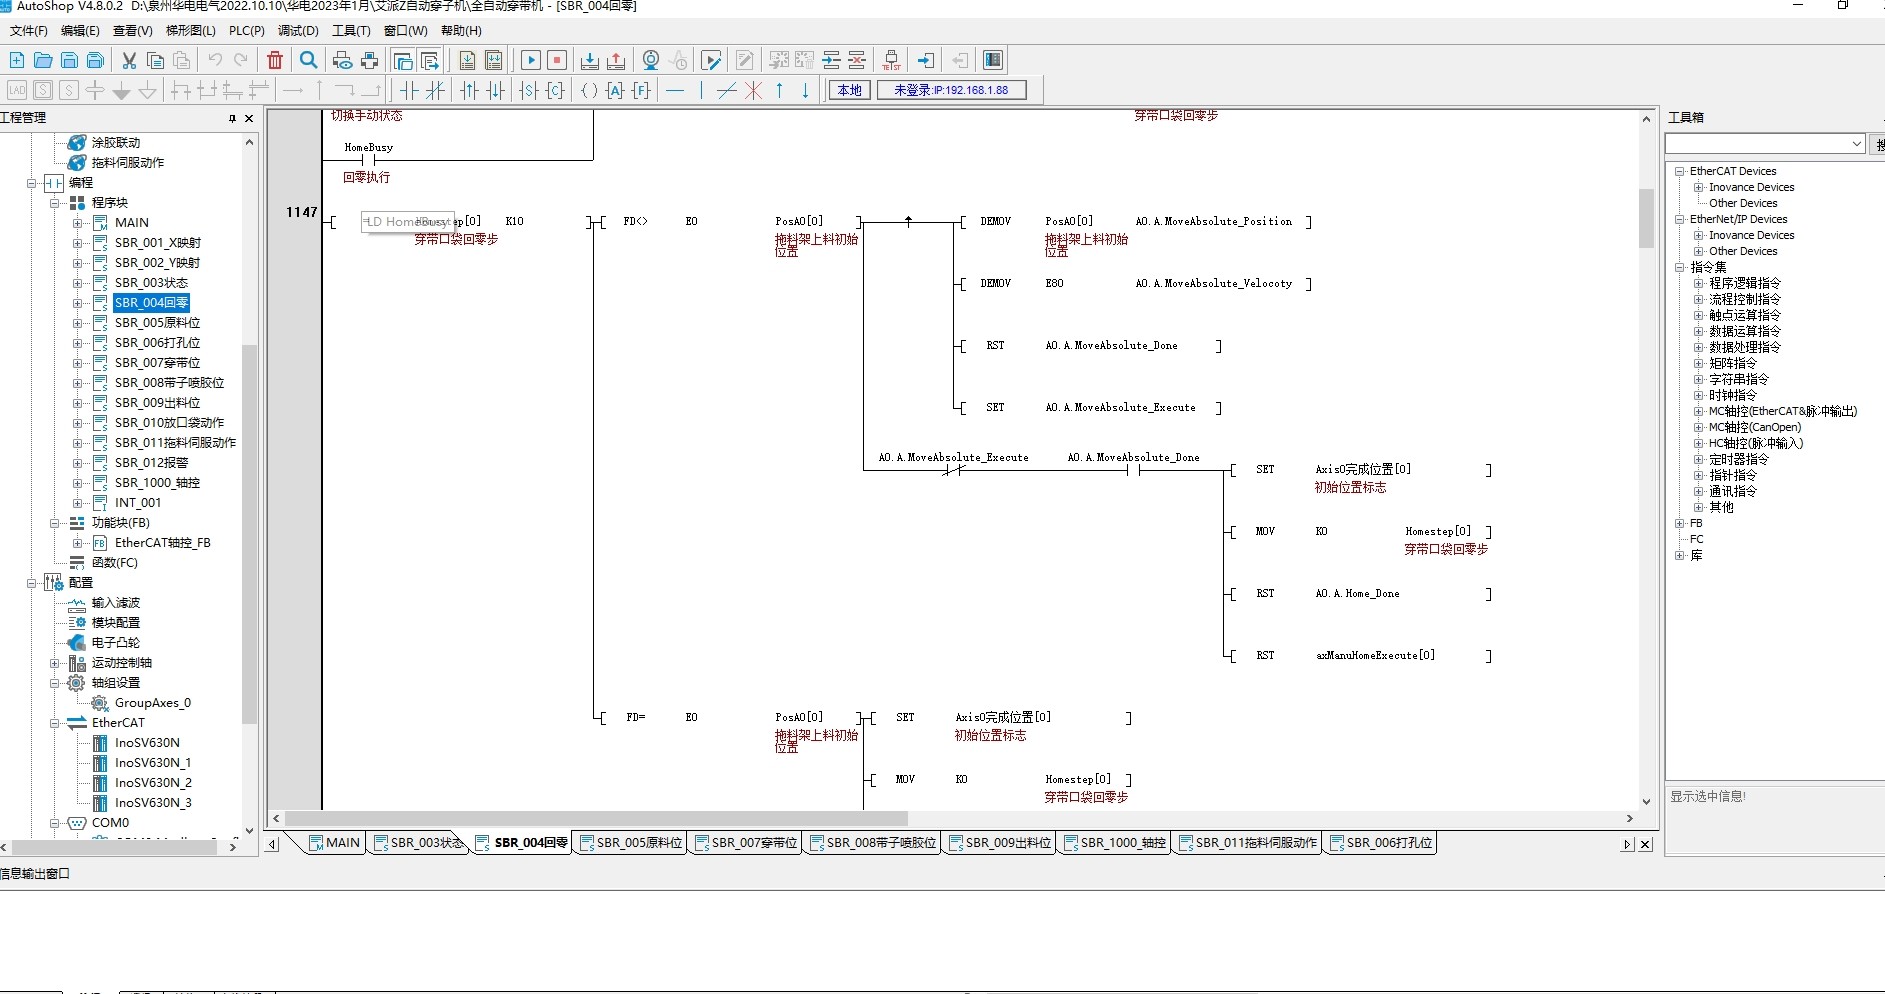
最骚的是IT7000触摸屏,界面直接整成模板级——开机画面带动态胶量统计曲线,参数设置页搞了工艺配方记忆功能,操作工切换产品型号时直接点菜就行。4.自制封装轴定位功能块FB程序,轴转矩,轴位置读取,定位控制,stop,报警复位,等等功能,可直接导出到其他项目设备使用,减少设计时间,提高工作效率。4.自制封装轴定位功能块FB程序,轴转矩,轴位置读取,定位控制,stop,报警复位,等等功能,可直接导出
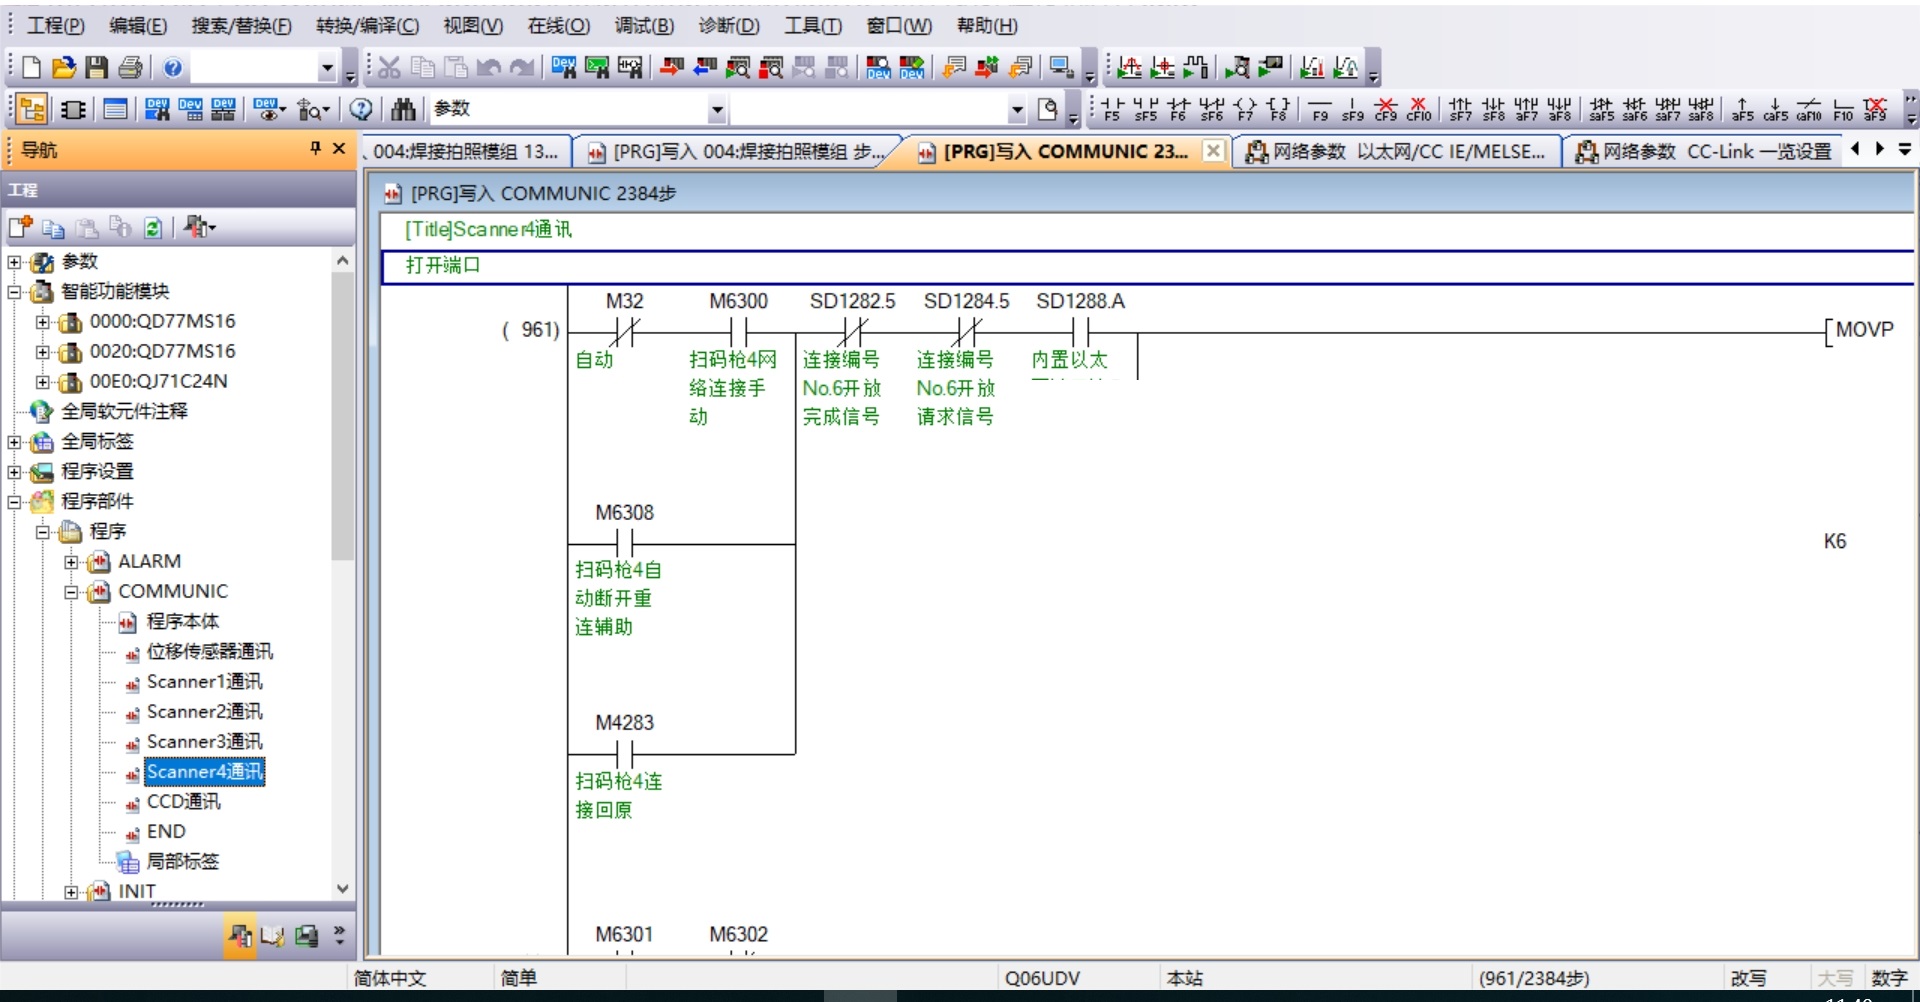
X,Y,Z,三轴模组控制,超声波焊接机控制,伺服报警代码输出,位移传感器数据读取定位控制,CCD数据读取,多工位扫码枪数据读取。X,Y,Z,三轴模组控制,超声波焊接机控制,伺服报警代码输出,位移传感器数据读取定位控制,CCD数据读取,多工位扫码枪数据读取。优秀的触摸屏模板,产量功能,智慧车间MES,OEE功能,多用户管理功能,等。优秀的触摸屏模板,产量功能,智慧车间MES,OEE功能,多用户管理功
基于峰岹FU6812L实现11W转高速电机的驱动采用峰岹无感电机驱动算法,最高转速可达到11W转采用集成吉林华微IPM:SPE05M50T(高集且节省成本)工作电压:AC 90-250V(母线保护电压需要软件更改)提供源代码、AD原理图和PCB源代码用Keil5打开,编译后用峰岹专用下载器下载程序嘿,各位搞硬件和嵌入式的小伙伴们,今天来聊聊如何基于峰岹FU6812L实现11W转高速电机的驱动,这可