


- @duanmushuangquan


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
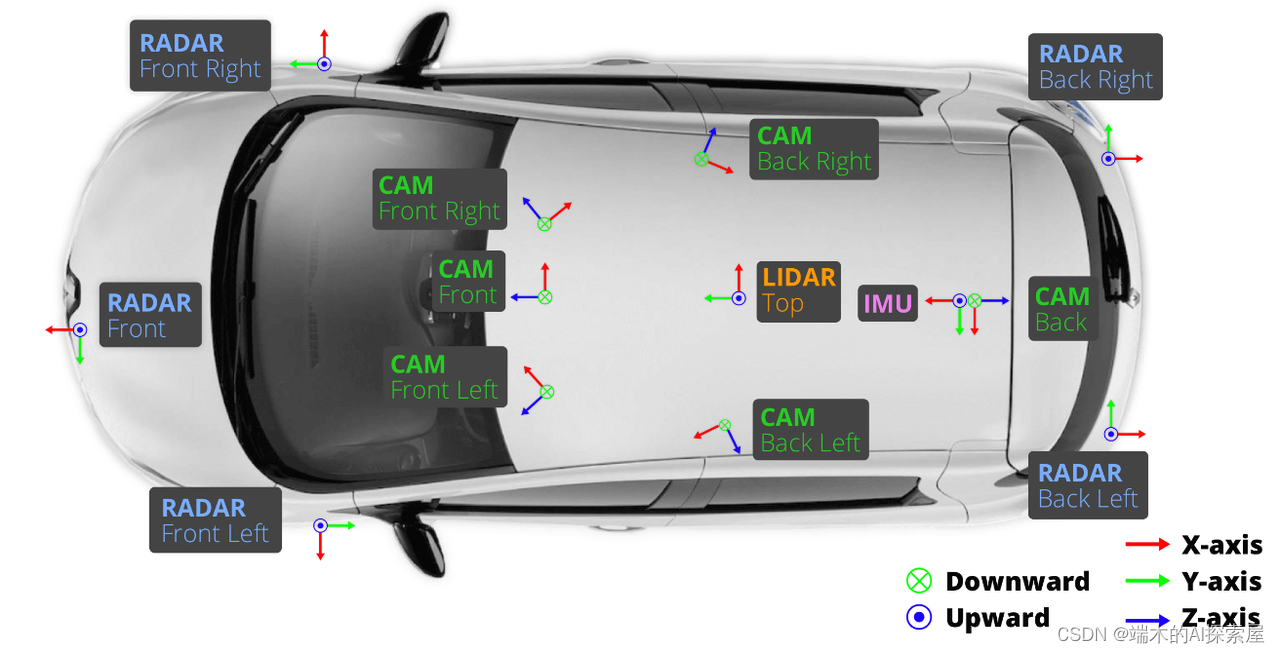
Nuscenes数据集采集数据车辆传感器布局。
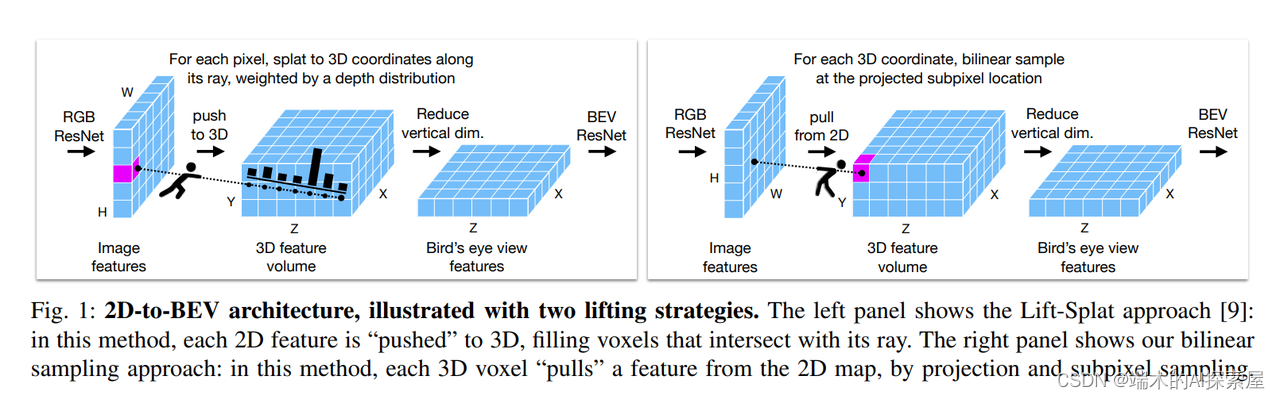
摘要— 在自动驾驶车辆中构建不依赖于高密度激光雷达(LiDAR)的3D感知系统是一个关键的研究问题,因为与相机和其他传感器相比,激光雷达系统的费用较高。lifted最近的研究已经发展出各种仅使用摄像头的方法,其中特征可区分地从多摄像头图像中“抬升”到二维地平面,生成车辆周围3D空间的“鸟瞰图”(BEV)特征表示。这一领域的研究产生了各种新颖的“抬升”方法,但我们观察到培训设置中的其他细节同时发生了
流用于表示一系列的命令(如内存传输命令和核函数执行命令)在 GPU 上的执行顺序。流中的命令按照它们被插入的顺序在 GPU 上执行,但不同流中的命令可以并行执行。这部分用于打印这四个 engine 的信息,包含模型名称和绑定点的信息(输入输出是否为动态形状,输入输出节点索引、名称、维度和类型)。本章的重点在于pytorch导出的tensor数据的解析。这里会打印出执行CUDA-BEVFusion时
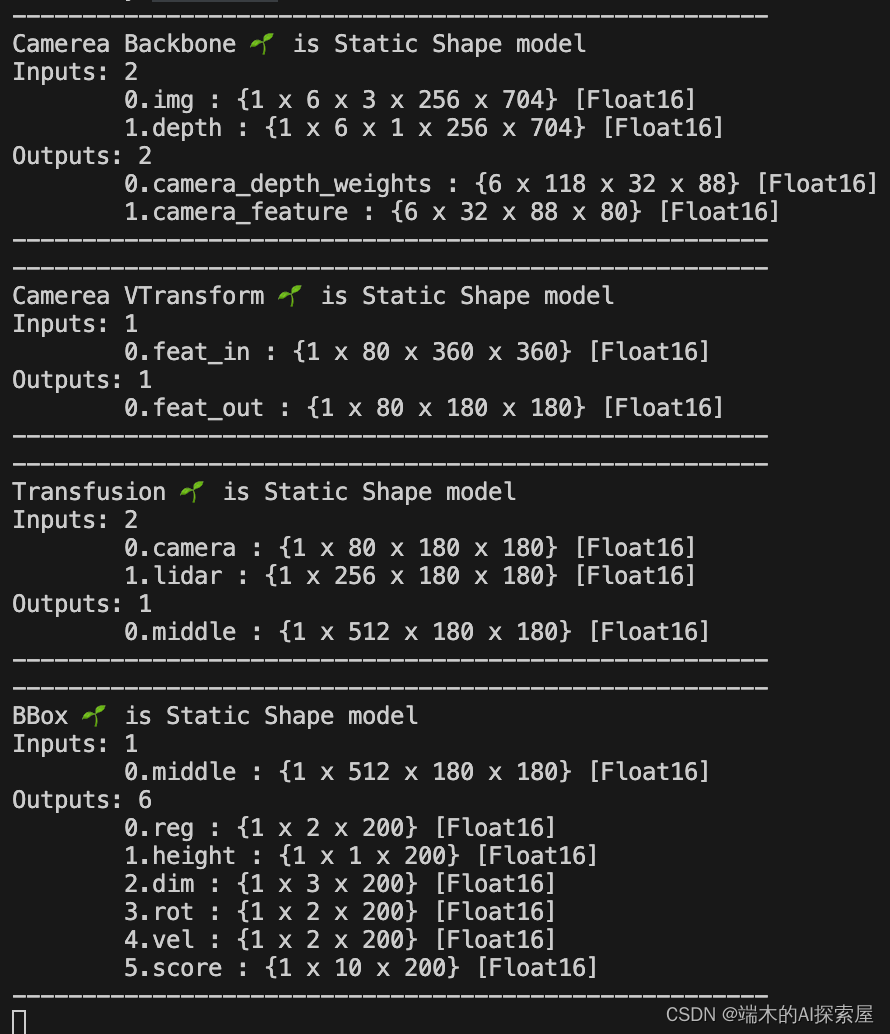
流用于表示一系列的命令(如内存传输命令和核函数执行命令)在 GPU 上的执行顺序。流中的命令按照它们被插入的顺序在 GPU 上执行,但不同流中的命令可以并行执行。这部分用于打印这四个 engine 的信息,包含模型名称和绑定点的信息(输入输出是否为动态形状,输入输出节点索引、名称、维度和类型)。本章的重点在于pytorch导出的tensor数据的解析。这里会打印出执行CUDA-BEVFusion时
本文是Nvidia的英伟达发布的部署MIT-BEVFusion的方案的解析
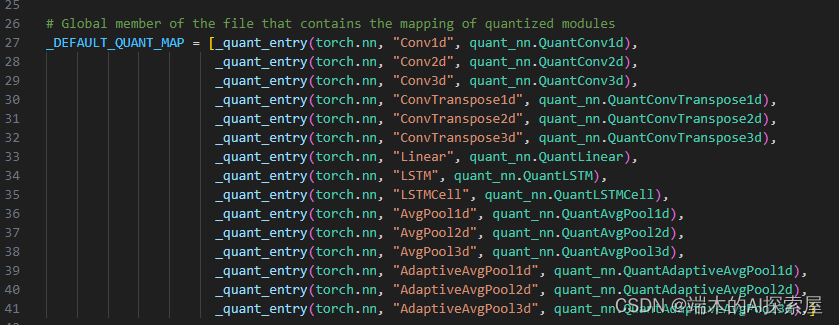
encoder_layers 中包含了 4 个 layer,前 3 个 layer 包含了 2 个 SparseBasicBlock 和 1 个 SparseConvolutionQuant (sparseconv 融合了 bn 和 relu,原先是一个 SparseSequential),最后 1 个 layer 仅包含 2 个 SparseBasicBlock。SparseBasicBlock
nuScenes 数据集 (pronounced /nu:ːsiː:nz/) 是由 Motional (以前称为 nuTonomy) 团队开发的自动驾驶公共大型数据集。nuScenes 数据集的灵感来自于开创性的 KITTI 数据集。nuScenes 是第一个提供自动驾驶车辆整个传感器套件 (6 个摄像头、1 个 LIDAR、5 个 RADAR、GPS、IMU) 数据的大型数据集。与 KITTI
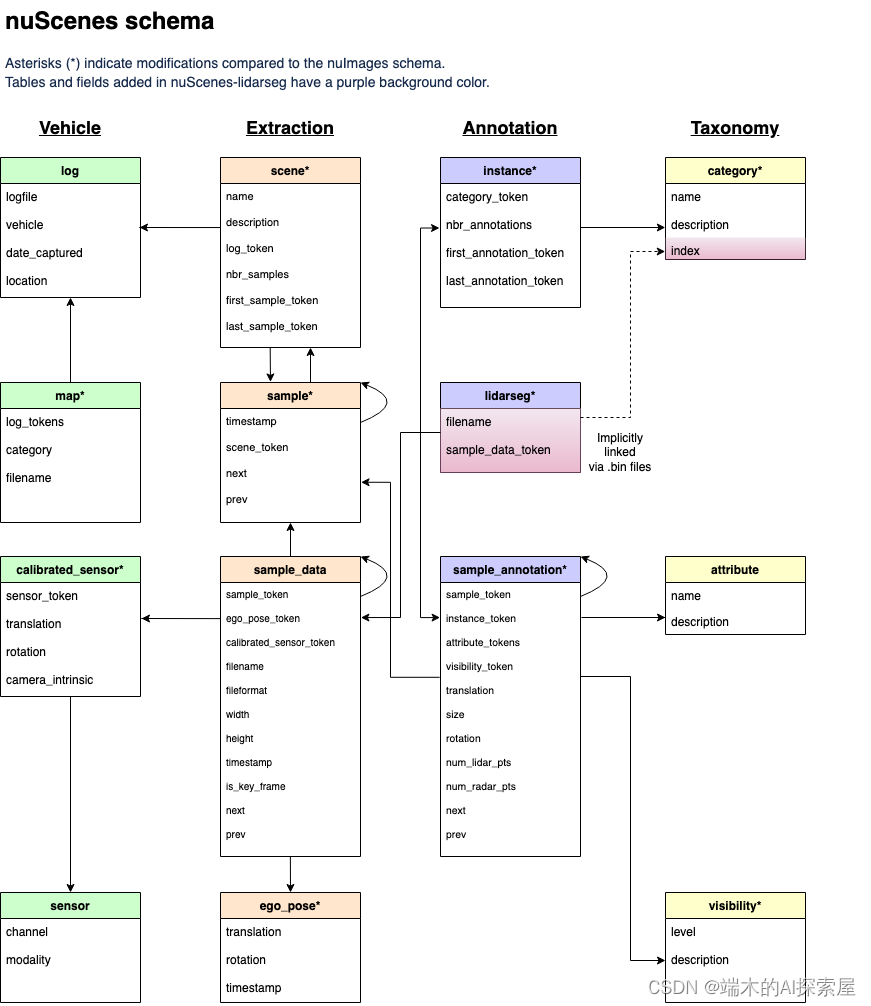
nuScenes 数据集 (pronounced /nu:ːsiː:nz/) 是由 Motional (以前称为 nuTonomy) 团队开发的自动驾驶公共大型数据集。nuScenes 数据集的灵感来自于开创性的 KITTI 数据集。nuScenes 是第一个提供自动驾驶车辆整个传感器套件 (6 个摄像头、1 个 LIDAR、5 个 RADAR、GPS、IMU) 数据的大型数据集。与 KITTI