


- @dingyuana


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
具身智能(Embodied Artificial Intelligence, EAI)是指智能体通过身体与环境的互动产生的智能行为,强调智能体的认知和行动在物理环境中的相互依赖。具身智能的实质是强调有物理身体的智能体通过与物理环境进行交互而获得智能的人工智能研究范式。具身智能体是指具备完整的"感知—理解—决策—执行"闭环能力,能够在真实或虚拟环境中完成复杂任务的实体,如机器人、自动驾驶系统等。
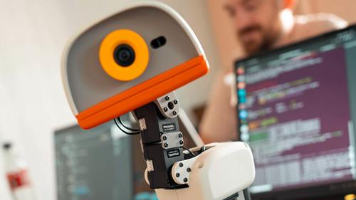
Microduck项目的最大价值不在于它是一只可爱的机器鸭,而在于它把具身智能开发的“黑箱”打开了。Spec文档展示了任务设计背后的物理推理和决策权衡;Plan文档展示了从规范到可测试实现的翻译过程;训练日志展示了失败与诊断的真实过程;领域随机化配置展示了Sim2Real的工程实践。具身智能的核心能力不是“调参”,而是“建模”——物理建模(理解机器人与环境的交互)、任务建模(将目标转化为可优化的奖
定义:在中编写声明依赖,编写定义编译规则。规划:执行,Colcon 分析依赖图,确定先编译消息包,再编译键盘输入节点。构建:CMake 调用 g++ 编译器,将.cpp编译为二进制文件;Python 脚本被准备就绪。安装:编译产物根据install()规则,被复制(或软链接)到目录中。激活将所有包的路径注入环境变量。运行,系统在环境变量中找到路径,启动节点。调试:使用等命令确认节点运行状态和话题通
DDS(Data Distribution Service,数据分发服务)是由 OMG(Object Management Group)组织制定的一套去中心化的发布-订阅通信标准。ROS2 抛弃了 ROS1 中集中式的 Master 架构,转而基于 DDS 实现了真正的分布式通信。FastDDS(原 Fast RTPS):由 eProsima 开发,是 ROS2 的默认 DDS 实现,性能优秀且开
底层:MPC/WBC 提供可解释、硬约束保证的安全兜底上层:RL 策略提供地形自适应和高动态动作能力接口:轴指令作为统一的高层命令,屏蔽底层实现差异趋势:从"二选一"走向"分层融合",大脑(任务规划)+ 小脑(运动控制)协同对于开发者而言,建议两条路线并行:用 RL 快速上手做出能动的策略,同时深入理解 MPC/WBC 为什么能提供安全保证。两者结合,才能真正掌握四足机器人运动控制的全貌。
定义:在中编写声明依赖,编写定义编译规则。规划:执行,Colcon 分析依赖图,确定先编译消息包,再编译键盘输入节点。构建:CMake 调用 g++ 编译器,将.cpp编译为二进制文件;Python 脚本被准备就绪。安装:编译产物根据install()规则,被复制(或软链接)到目录中。激活将所有包的路径注入环境变量。运行,系统在环境变量中找到路径,启动节点。调试:使用等命令确认节点运行状态和话题通
Microduck项目的最大价值不在于它是一只可爱的机器鸭,而在于它把具身智能开发的“黑箱”打开了。Spec文档展示了任务设计背后的物理推理和决策权衡;Plan文档展示了从规范到可测试实现的翻译过程;训练日志展示了失败与诊断的真实过程;领域随机化配置展示了Sim2Real的工程实践。具身智能的核心能力不是“调参”,而是“建模”——物理建模(理解机器人与环境的交互)、任务建模(将目标转化为可优化的奖
核心价值回顾:TDD在质量、设计和团队协作方面的综合收益适用场景分析:哪些项目类型最适合采用TDD进阶学习资源:相关书籍、工具和社区推荐实践建议:如何在自己的项目中逐步引入测试驱动开发回顾全文核心观点,分析TDD的适用场景和局限性,提供进一步学习的方向和建议。鼓励读者在自己的项目中逐步实践,享受高质量交付带来的长期收益。本大纲为文章的整体框架,每个章节都将包含详细的解释、代码示例和实战建议,确保读
本文介绍了RPi.GPIO库在树莓派3上的使用教程,主要包含以下内容:1)RPi.GPIO库的功能特点及安装方法;2)GPIO引脚的基础知识,包括编号系统、电压电流限制;3)基本使用方法,涵盖LED控制、按钮检测、PWM调光等;4)高级应用如多通道控制、二进制读取;5)常见问题解决方案和使用最佳实践。教程通过详细代码示例演示了如何利用Python控制树莓派GPIO引脚,实现电子元件连接与控制,适合
根据行业观察,"干活派"内部又分化为两种技术路线:一种是"视觉算法+轨迹生成"方案,另一种是"端到端VLA"(视觉-运动-动作一体化生成)方案。银河通用采用"端到端VLA"(视觉-语言-动作一体化生成)的技术路径,这一方案强调机器人的感知、决策和执行能力的深度融合。无论哪种技术路径,最终成功的关键将在于能否真正实现机器人在实际场景中的价值创造,让机器人从"动起来"到"用得起来",再到"赚到钱"。银