

写文章


- @deku_desi


简介
该用户还未填写简介
擅长的技术栈
未填写擅长的技术栈
可提供的服务
暂无可提供的服务
树莓派搭建http服务器实现网页监控摄像头
树莓派搭建http服务器实现网页监控
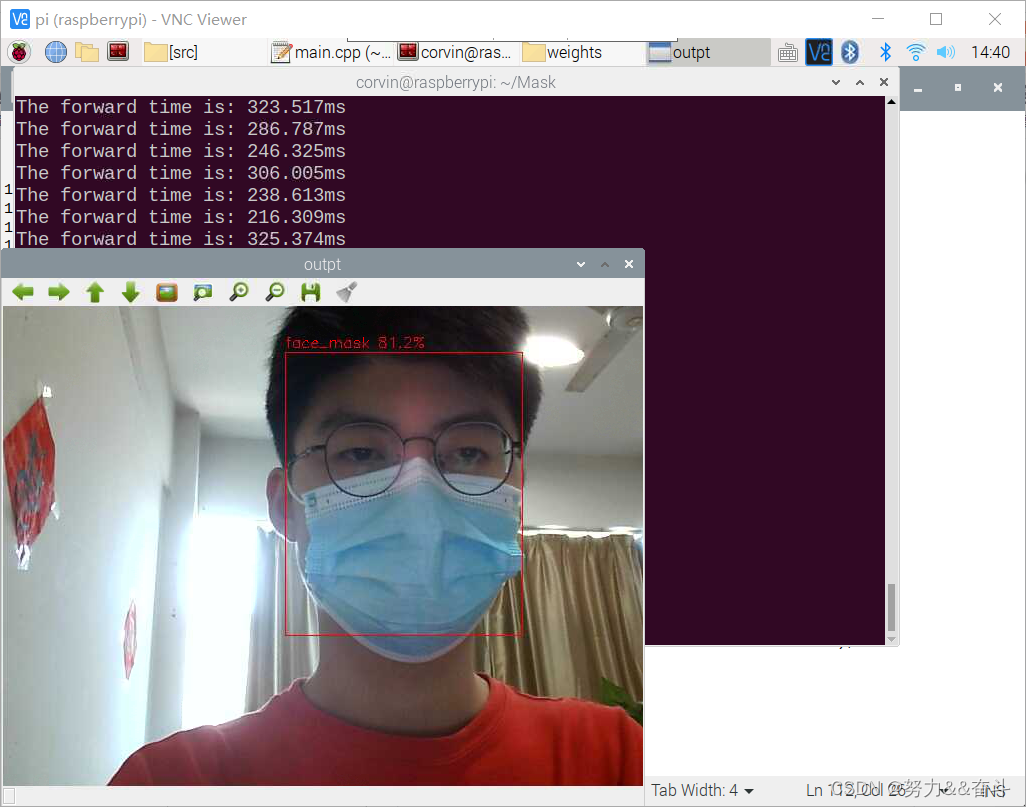
树莓派4B使用MNN部署Yolov5-lite
树莓派使用MNN部署yolov5-lite
基于ROS的语音控制机器人(一):基本功能的实现
文章目录目录文章目录前言一、ubuntu16.04和树莓派安装ROS-kinetic二、树莓派和PC机之间的ros通信1.修改环境变量2.数据通信三、科大讯飞sdk下载四、树莓派串口配置总结前言用来记录一下我的ros学习过程,小车主要用到的有stm32和树莓派。本文需要一些ros基础提示:以下是本篇文章正文内容,下面案例可供参考一、ubuntu16.04和树莓派安装ROS-kinetic关于安装r
基于ROS的语音控制机器人(二):上位机的实现
文章目录目录文章目录前言一、准备工作1.python工作环境2.ros环境3.QT designer二、界面程序设计1.界面设计2.ui文件转py文件三、上位机程序编写1.具体思路2.具体实现3.遇到的问题(1)花屏问题(2)rospy.spin()问题四、运行结果1.打开摄像头2.打开人脸识别3.打开语音控制4.打开键盘控制5.上位机控制结语前言本文在基本功能实现的基础上,基于PyQT5编写了一
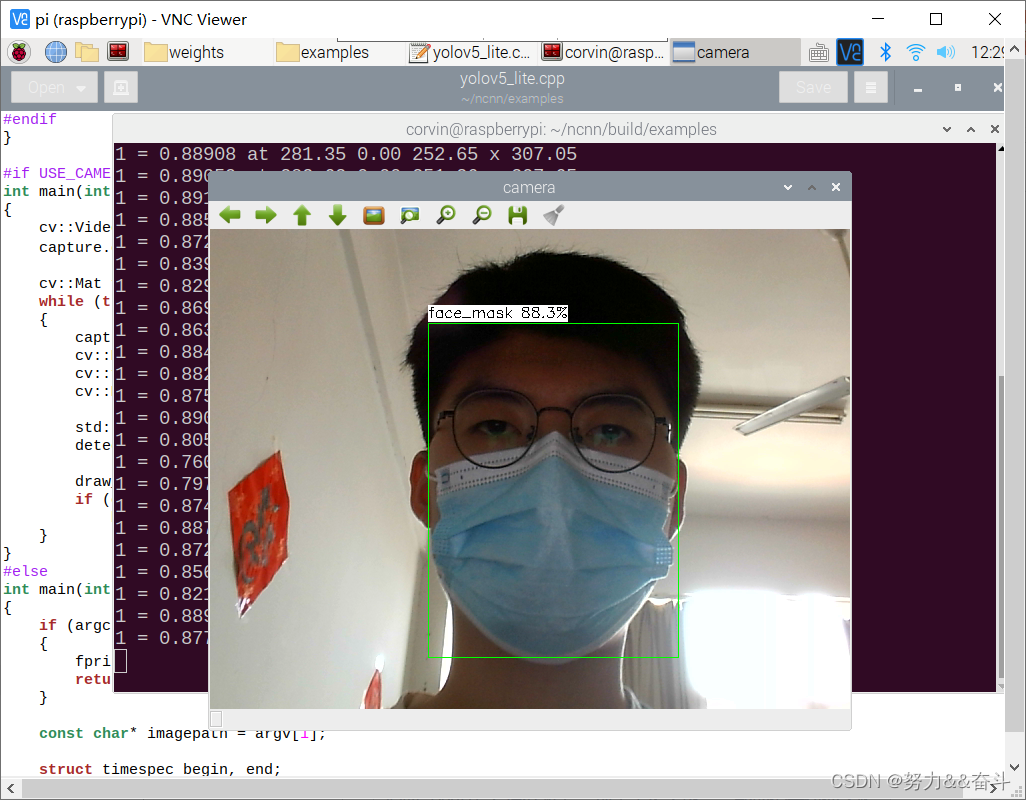
树莓派4B使用NCNN部署Yolov5-lite
树莓派成功使用ncnn部署yolov5-lite
到底了