


- @chase_my_dream


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
本文介绍了在Jetson Orin Nano上通过Docker配置ROS2 Humble及视觉SLAM环境的完整流程。具体包括:构建集成ROS2、OpenCV和SLAM依赖的镜像;安装RealSense驱动与ROS接口;编译并配置RTAB-Map进行3D建图。文中详细提供了Dockerfile和关键命令,并说明了深度图像话题的选择对建图效果的影响,便于环境部署与迁移。
C++与SLAM开发核心:用`const&`避免拷贝,RAII与智能指针管理内存;`weak_ptr`破循环引用。多线程用互斥锁防数据竞争。移动语义优化性能,按场景选容器。模块化接口设计,浮点比较设阈值,合理选用四元数/李代数。Valgrind查泄漏,日志分级控频。
本文解析Cartographer后端核心机制。GlobalSLAM构建可优化空间关系系统,核心含Trajectory、Node、Submap三层级。Node经前端筛选后加入PoseGraph,携带时间戳与重力对齐点云。Node与Submap含两类约束:INTRA_SUBMAP维持局部骨架,INTER_SUBMAP实现回环校正。完整约束体系还包括LocalSLAM相对位姿、里程计、外部参考系及标志物

本文介绍ROS2中topic、tf与bag在2D激光SLAM系统中的作用与调试方法。topic用于模块间通信,需关注频率、时间戳等;tf维护坐标变换链(map→odom→base_link→laser),需保证连通性与外参准确;bag实现数据录制与复现,支持离线分析。三者构成SLAM数据链路,工程师需掌握从传感器数据检查、坐标变换、时间同步到问题复现的完整调试流程,这是解决实际工程问题的关键基础。

在2D-SLAM中,LiDAR、里程计、IMU等传感器频率差异大,时间同步至关重要,否则将导致地图重影与定位跳变。硬件同步(PPS/PTP)效果最佳,软件同步则依赖缓存插值与容忍窗口。数据处理需过滤无效点、去噪、剔除动态障碍物及检测丢帧。传感器标定需精确测量外参,并通过直墙测试等验证。数据对齐需统一时间、坐标系、单位及语义,确保数据正确转换。工程中应优先排查时间戳、TF树及外参,再调整算法,以解决

本文梳理了SLAM中常用LiDAR类型及其算法适配。机械式LiDAR中,2D雷达适配Cartographer等平面SLAM,3D多线雷达生成规则点云适配LOAM系算法。半固态LiDAR(如Livox)需配合FAST-LIO处理非规则扫描;MEMS雷达体积小但视场有限。纯固态LiDAR无运动部件、抗振性强,但视场较小,需多雷达组合或策略适配。SLAM工程师应根据扫描方式、点云结构和视场选择算法,并关

注意: YOLO_ORB_SLAM3_with_pointcloud_map的环境搭建跟YOLO_ORB_SLAM3差不多,就是在其基础上安装了pcl和vtk,如果之前已经搭建好了YOLO_ORB_SLAM3的环境(看我之前发的),直接在其基础上进行3.8的操作,接着后续操作即可,libffi8在我之前发的文章里有提供。

本文深入解析了Cartographer的核心架构与数据流。系统由多模块协同构成,MapBuilder作为总装配器,负责管理PoseGraph、线程池及传感器排序器。传感器数据经ROS层传入后,通过时间排序与多传感器同步,由CollatedTrajectoryBuilder统一调度,GlobalTrajectoryBuilder衔接前后端。文章同时厘清了LocalTrajectoryBuilder与

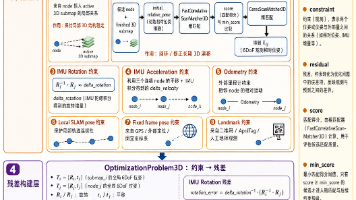
本文解析了Cartographer后端优化机制,分2D和3D两部分。2D后端通过位姿图优化处理平面位姿(x,y,yaw),构建子地图内部约束、跨子地图回环约束、里程计约束、前端位姿约束、固定坐标系约束及地标约束六类,分别保障局部一致性、修正漂移、增强连续性与提供强校正。3D后端扩展至6自由度(x,y,z,roll,pitch,yaw),增加IMU旋转与加速度约束抑制姿态漂移和高度误差。系统将所有约
本文介绍了在Jetson Orin Nano上通过Docker配置ROS2 Humble及视觉SLAM环境的完整流程。具体包括:构建集成ROS2、OpenCV和SLAM依赖的镜像;安装RealSense驱动与ROS接口;编译并配置RTAB-Map进行3D建图。文中详细提供了Dockerfile和关键命令,并说明了深度图像话题的选择对建图效果的影响,便于环境部署与迁移。