


- @aoqDrPjNRbKr


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
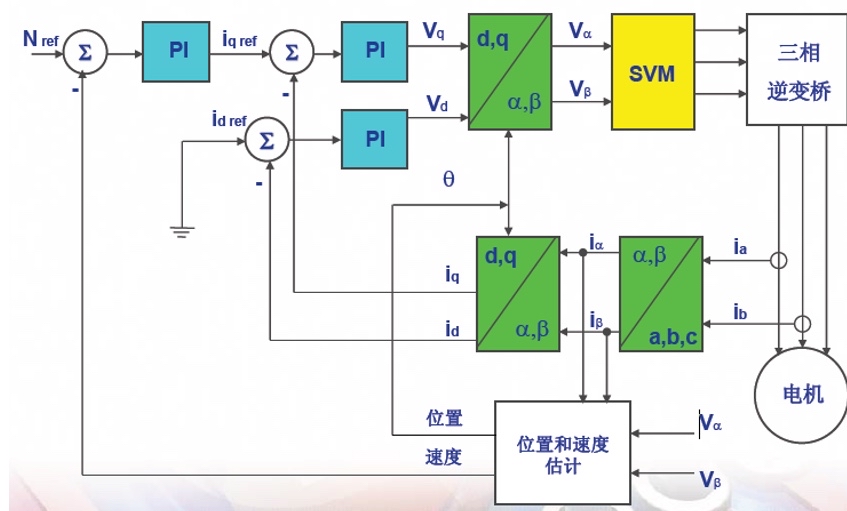
永磁同步电机滑模观测器无传感器控制算法为电机控制提供了一种高效、可靠且低成本的解决方案。通过合理的数学建模、滑模观测器设计以及速度位置估算,我们能够实现对永磁同步电机精确的无传感器控制。虽然在实际应用中还需要考虑一些诸如抖振抑制等问题,但不可否认,它在电机控制领域具有广阔的应用前景,值得我们不断深入研究和优化。
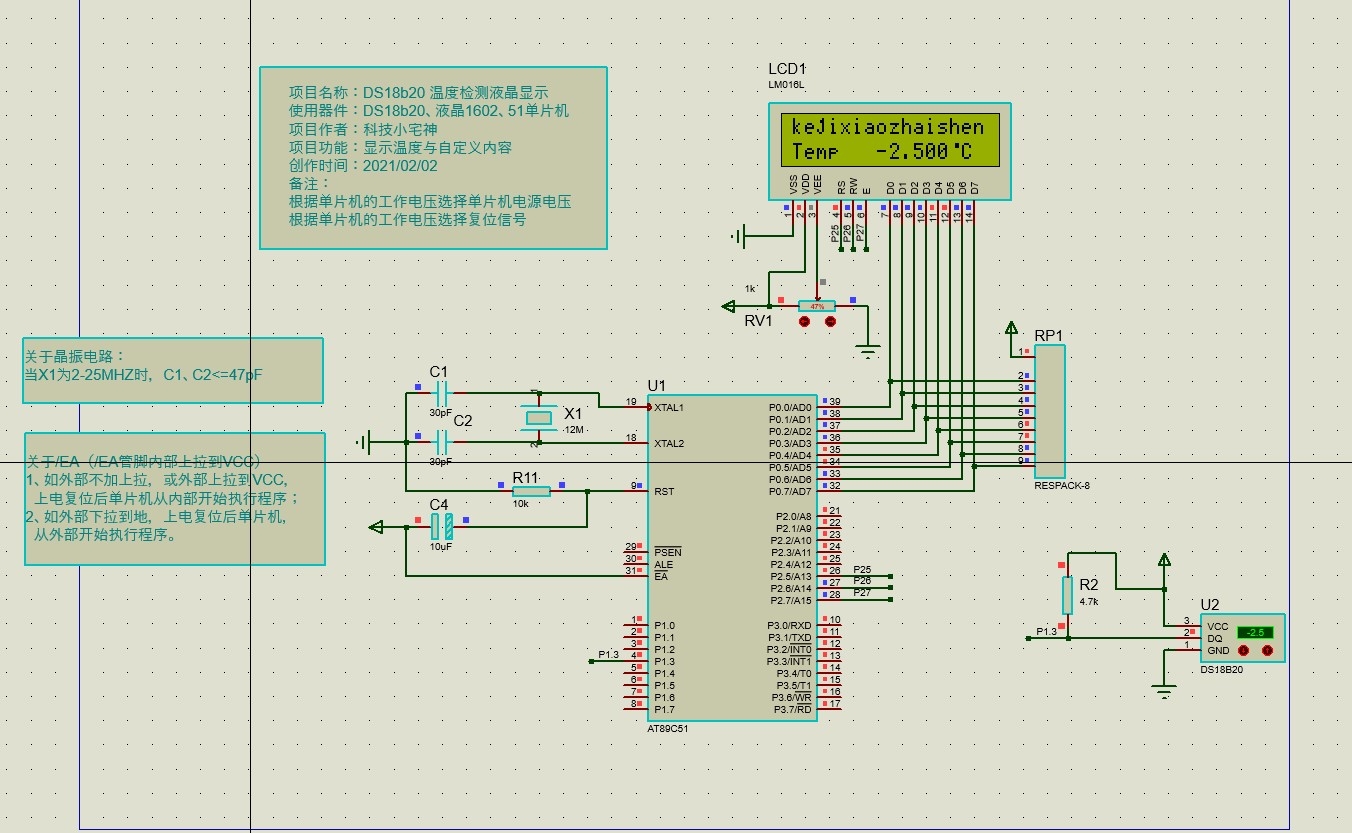
先看硬件配置:STC89C52芯片配个12M晶振,DS18B20的DQ脚接P2.2,LCD1602的数据口接P0,控制线接P2.0-P2.1。项目简介:该项目是基于51单片机、液晶1602、DS18B20传感器设计的一种能实时测量所处环境的温度并显示的设计方案!项目实现原理:单片机通过读取DS18B20传感器传送的数据,再经过其内部的主控程序,实现实时显示温度值的功能!项目实现原理:单片机通过读取
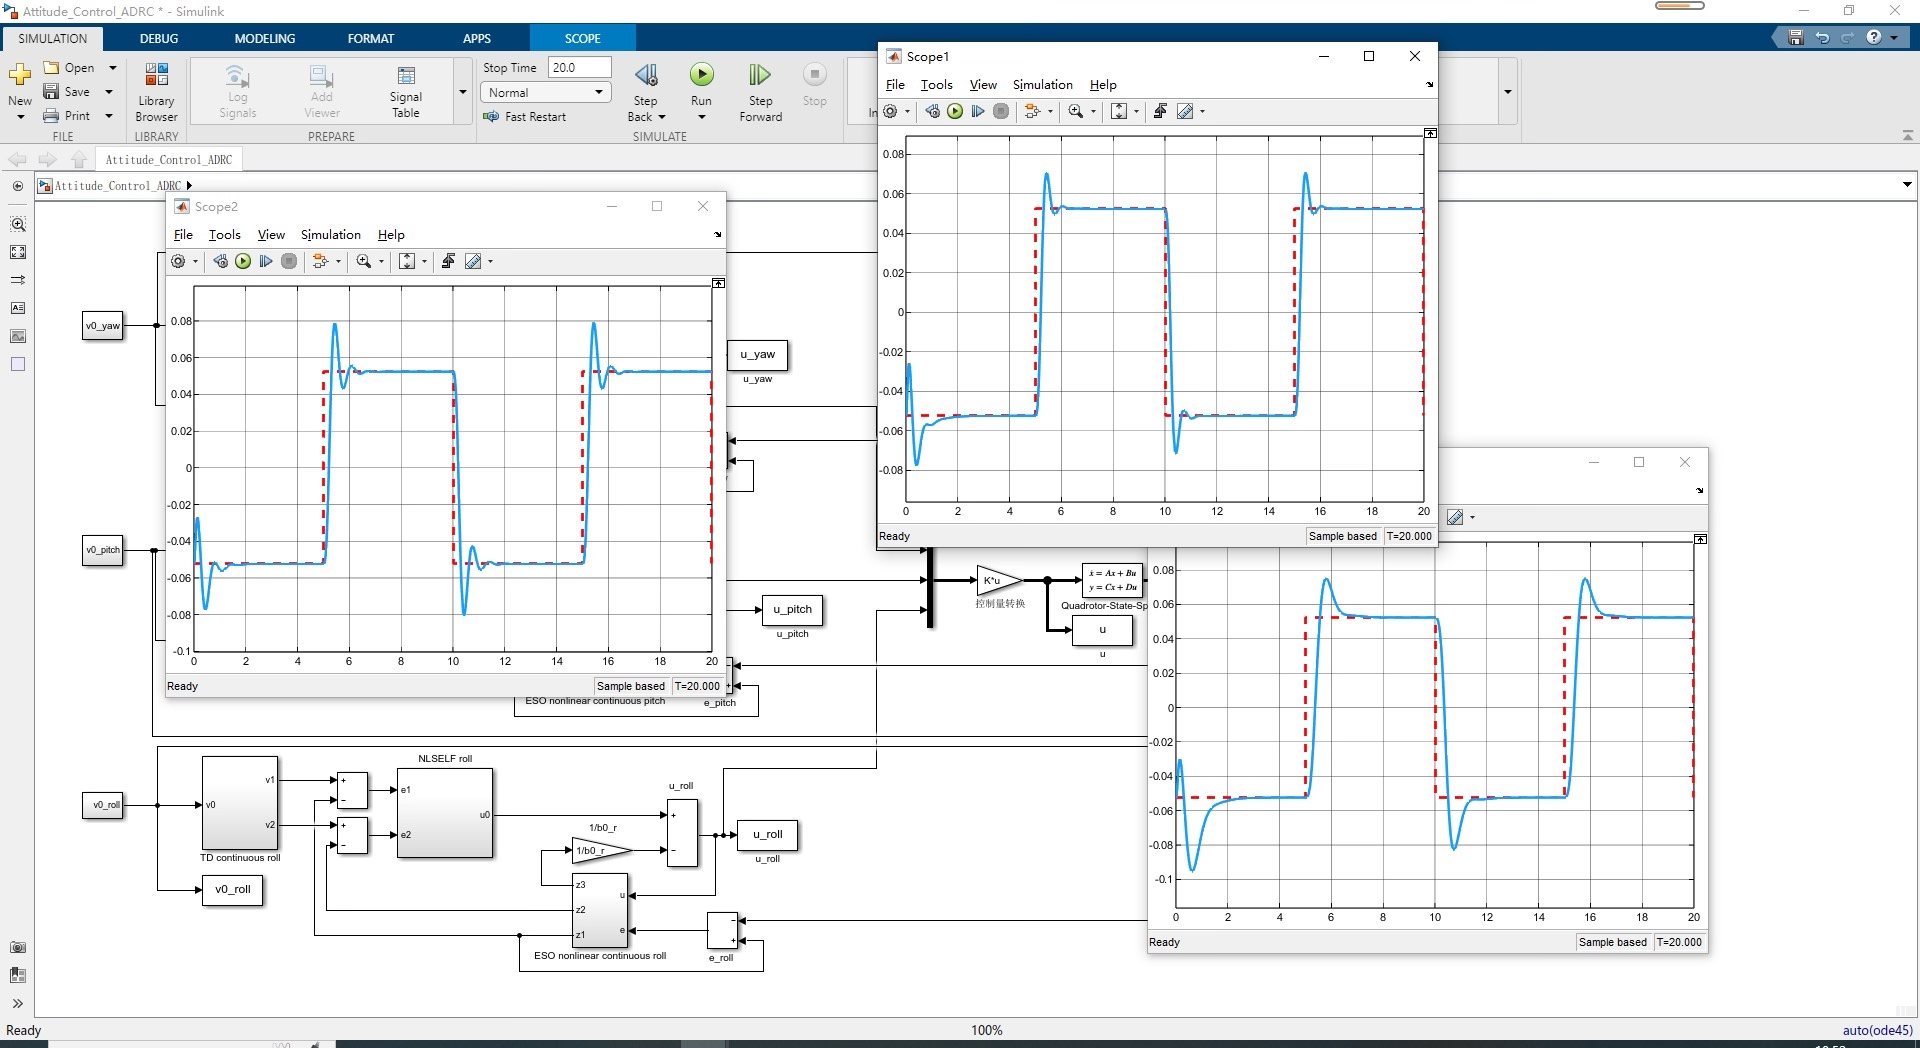
咱这次搞的 Matlab 四旋翼无人机 ADRC 姿态控制器仿真,把姿态模型和 ADRC 控制器结合得死死的,实现了对无人机姿态的有效控制。而且这个仿真代码简洁易懂,要是你对控制器有别的想法,完全可以自行替换其他控制器,开启属于你自己的无人机控制探索之旅。参考文献:[列出你所参考的文献],这些文献里有更深入的理论知识和研究成果,感兴趣的小伙伴可以去深挖。希望这篇博文能给研究无人机姿态控制的朋友们带
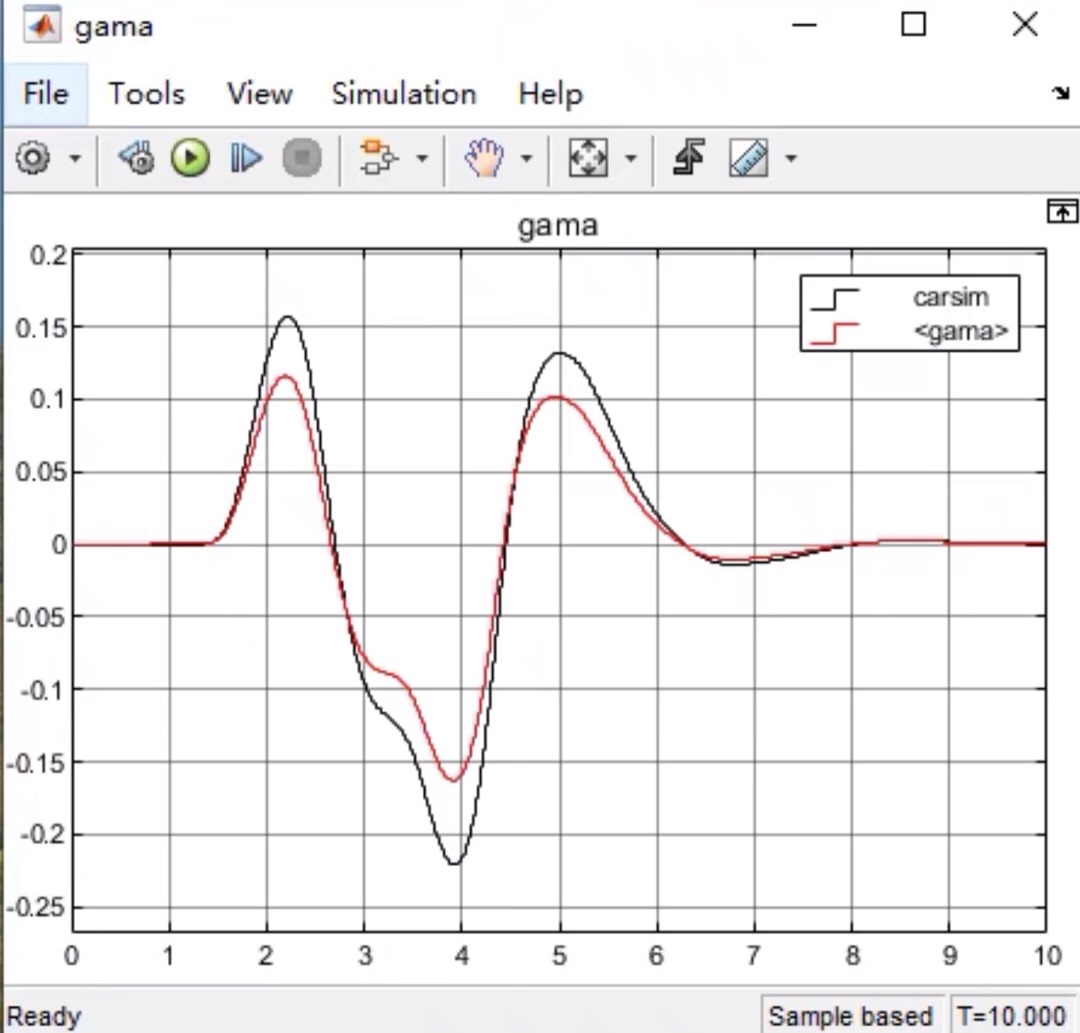
重点来了——Simulink这边需要实时解算车辆状态,但别急着掏EKF(扩展卡尔曼滤波),非线性强烈的车辆运动中,雅可比矩阵求导会让你怀疑人生。传统传感器只能告诉你轮速和横摆角,但真正的车辆动力学三要素——纵向速度Vx、质心侧偏角β、横摆角速度γ,往往像暗箱里的秘密。当Carsim的轮胎模型开始尖叫时,你的UKF观测器必须跑得比推背感还快。最骚的是当车辆出现短暂腾空时(别问怎么做到的),UKF靠着
同步磁阻电机SynRM滑模控制1.基于FOC策略,其中转速环采用滑模控制器,较PI提高系统的动态响应能力。2.提供算法对应的参考文献和仿真模型仿真模型纯手工搭建在电机控制领域,同步磁阻电机(SynRM)以其结构简单、成本低等优势逐渐受到关注。而如何优化其控制策略,提升系统性能,一直是研究的热点。今天咱们就来聊聊基于FOC策略,并在转速环采用滑模控制器,从而大幅提高系统动态响应能力的这一控制方案。
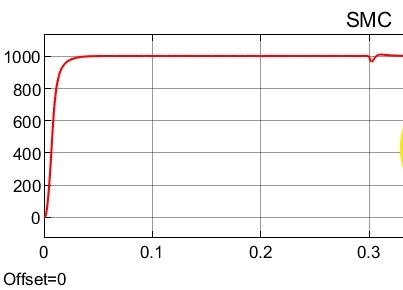
试了传统滑模控制抖得亲妈都不认识,终端滑模又卡在奇异点转圈圈,最后翻OE期刊看到NFTSMC(非奇异快速终端滑模控制)这招挺有意思,拿Matlab/simulink搭了个模型还真能跑通。非奇异快速终端滑模控制NFTSMC,三自由度水面艇轨迹跟踪控制,OE期刊,控制科学与工程硕士生在读,基于Matlab/simulink搭建。非奇异快速终端滑模控制NFTSMC,三自由度水面艇轨迹跟踪控制,OE期刊,
本文将重点介绍几种Comsol锂离子电池热管理模型,包括电化学热耦合模型、风冷换热方形电池模型、绝热软包电池模型、以及石蜡相变换热圆柱电池模型,并简要介绍21700圆柱电池热失控模型。通过电化学热耦合模型、风冷换热方形电池模型、绝热软包电池模型、石蜡相变换热圆柱电池模型以及21700圆柱电池热失控模型的模拟和分析,可以更好地理解锂离子电池的产热机制和散热过程,优化电池的设计和制造工艺,提高电池的性
tc275以及s12x以及s32k144的基于canoe的uds诊断数据库cdd文件,以及CAPL需要编写的boot上位机,下位机程序,移植说明文档在汽车电子开发领域,基于CANoe的UDS(Unified Diagnostic Services)诊断是非常关键的部分。今天就来聊聊tc275、s12x以及s32k144这几款芯片相关的基于CANoe的UDS诊断数据库cdd文件,以及配套的CAPL编
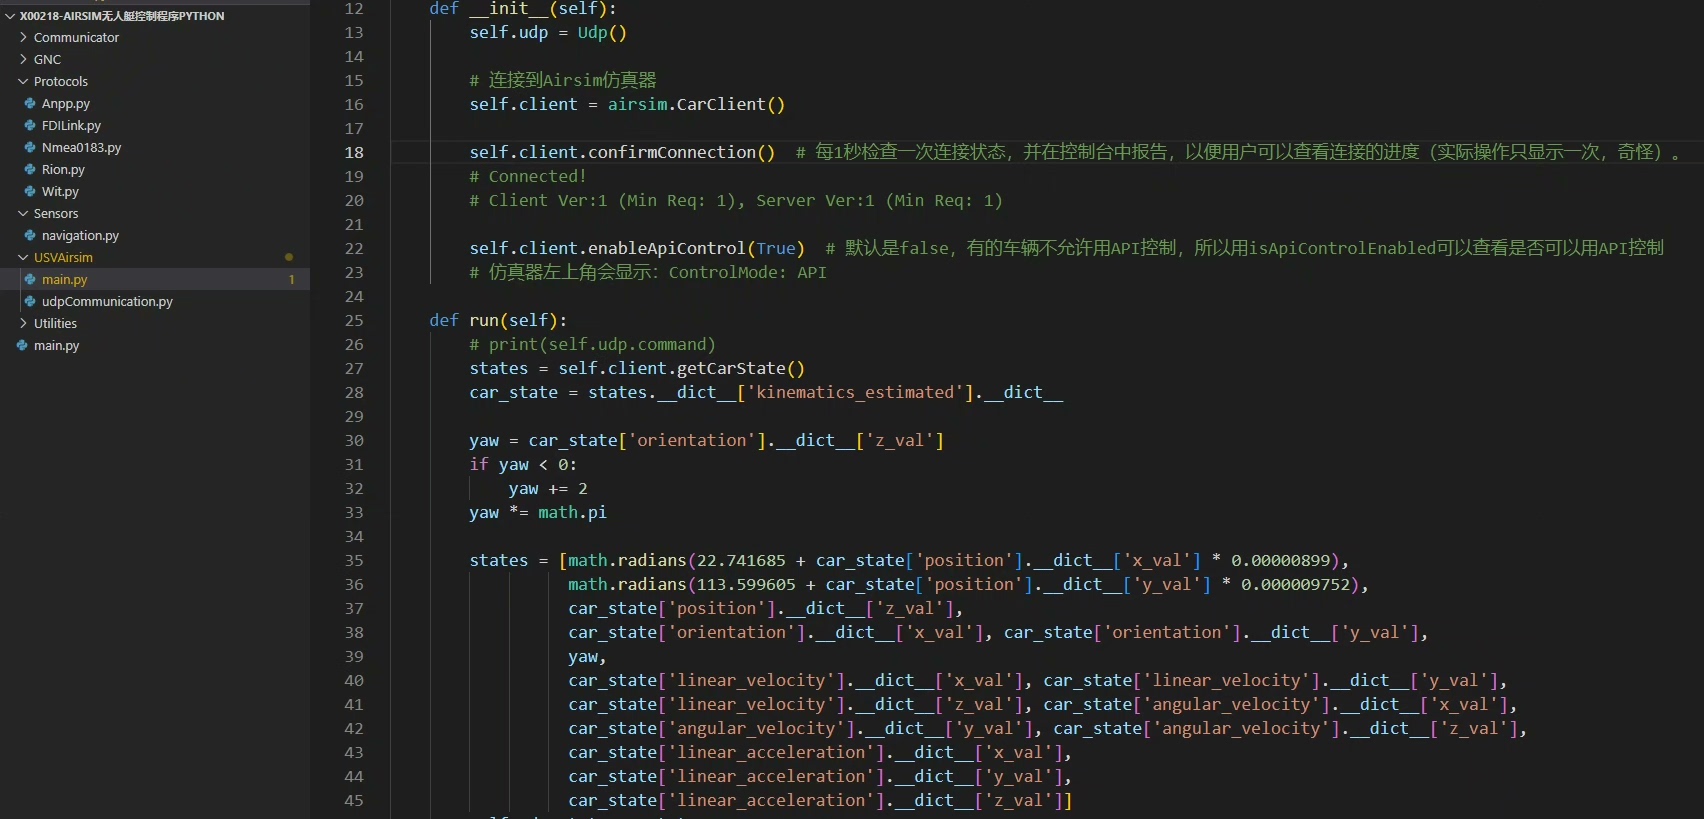
最近在折腾AirSim里的无人艇仿真,发现这玩意儿比四旋翼无人机有意思多了。今天就跟大伙儿唠唠我的调试经历,顺便把压箱底的Python控制程序拆开看看。实测时发现个有趣现象:当速度超过3m/s时,转向灵敏度会突然降低。后来发现是AirSim的水面物理引擎在高速时自动增加了转向阻尼,这反而让控制逻辑变简单了——不用自己写速度-转向耦合补偿。有次测试时发现无人艇原地打转,查了半天才发现是API控制没激
通过Proteus仿真和51单片机编程,我们成功构建了一个简单的炉温控制系统。这种基于可控硅控制的方案在实际应用中有一定的实用价值,同时也加深了我们对51单片机、温度传感器以及可控硅控制原理的理解。当然,实际应用中还需要考虑更多因素,如抗干扰、精度提升等。希望这篇博文能给电子爱好者们带来一些启发和帮助。#KH#炉温控制系统#51单片机#Proteus仿真#可控硅控制。
