- @YRYDZFtyVKg


简介
该用户还未填写简介
擅长的技术栈
可提供的服务
暂无可提供的服务
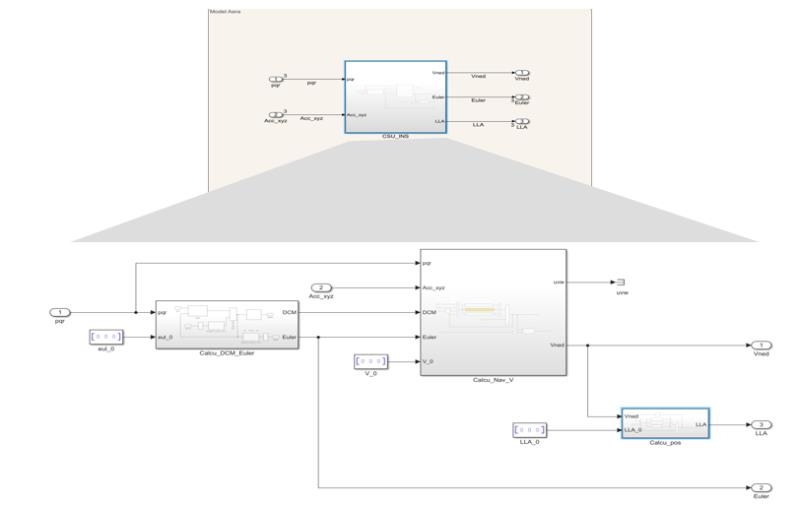
simulink仿真,提供MBSE的无人机开发解决方案及仿真模型;1、SysML语言系统架构设计2、Matlab/simulink/stateflow建模详细设计3、模型自动化测试(规范、缺陷、功能、覆盖率、MIL、SIL、PIL、HIL)、自动报告生成4、自动代码生成优化5、代码到硬件部署(FPGA Zynq 、DSP、STM32、ARM)在无人机开发领域,基于模型的系统工程(MBSE)正逐渐成
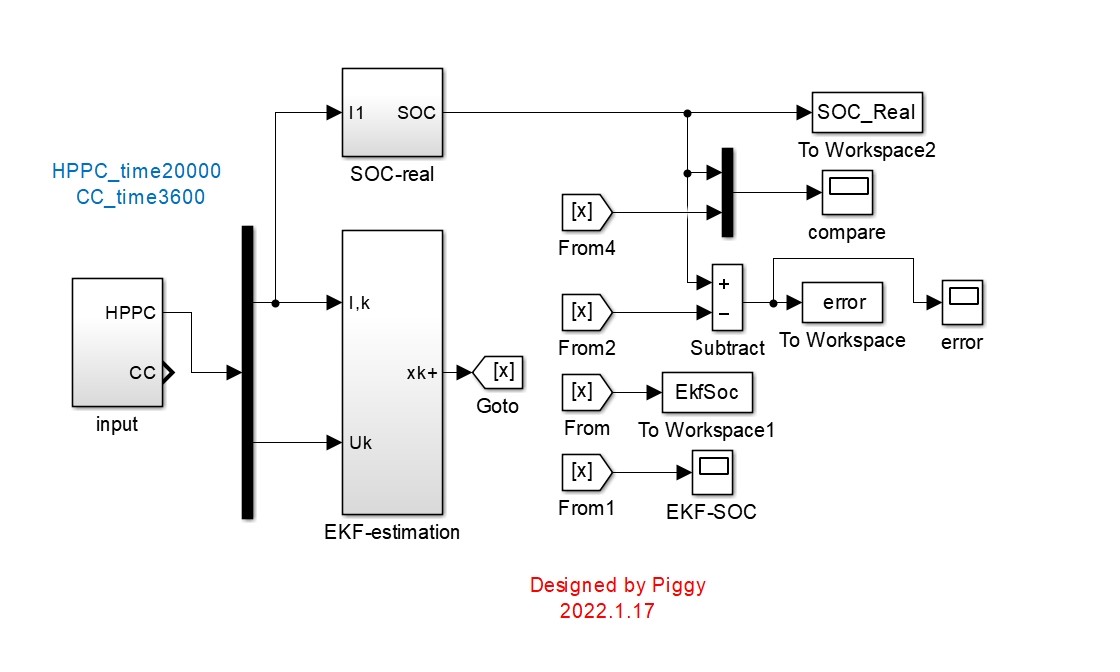
扩展卡尔曼滤波(EKF)是一种非常有效的锂电池 SOC 估算方法,它能够处理锂电池动态特性的非线性问题,提高 SOC 估算的准确性。不过,EKF 算法也有一些局限性,比如对模型的准确性要求较高,需要准确的噪声协方差估计等。在实际应用中,还需要根据具体情况进行调整和优化。通过以上的代码和分析,希望大家对 EKF 在锂电池 SOC 估算中的应用有了更深入的了解。
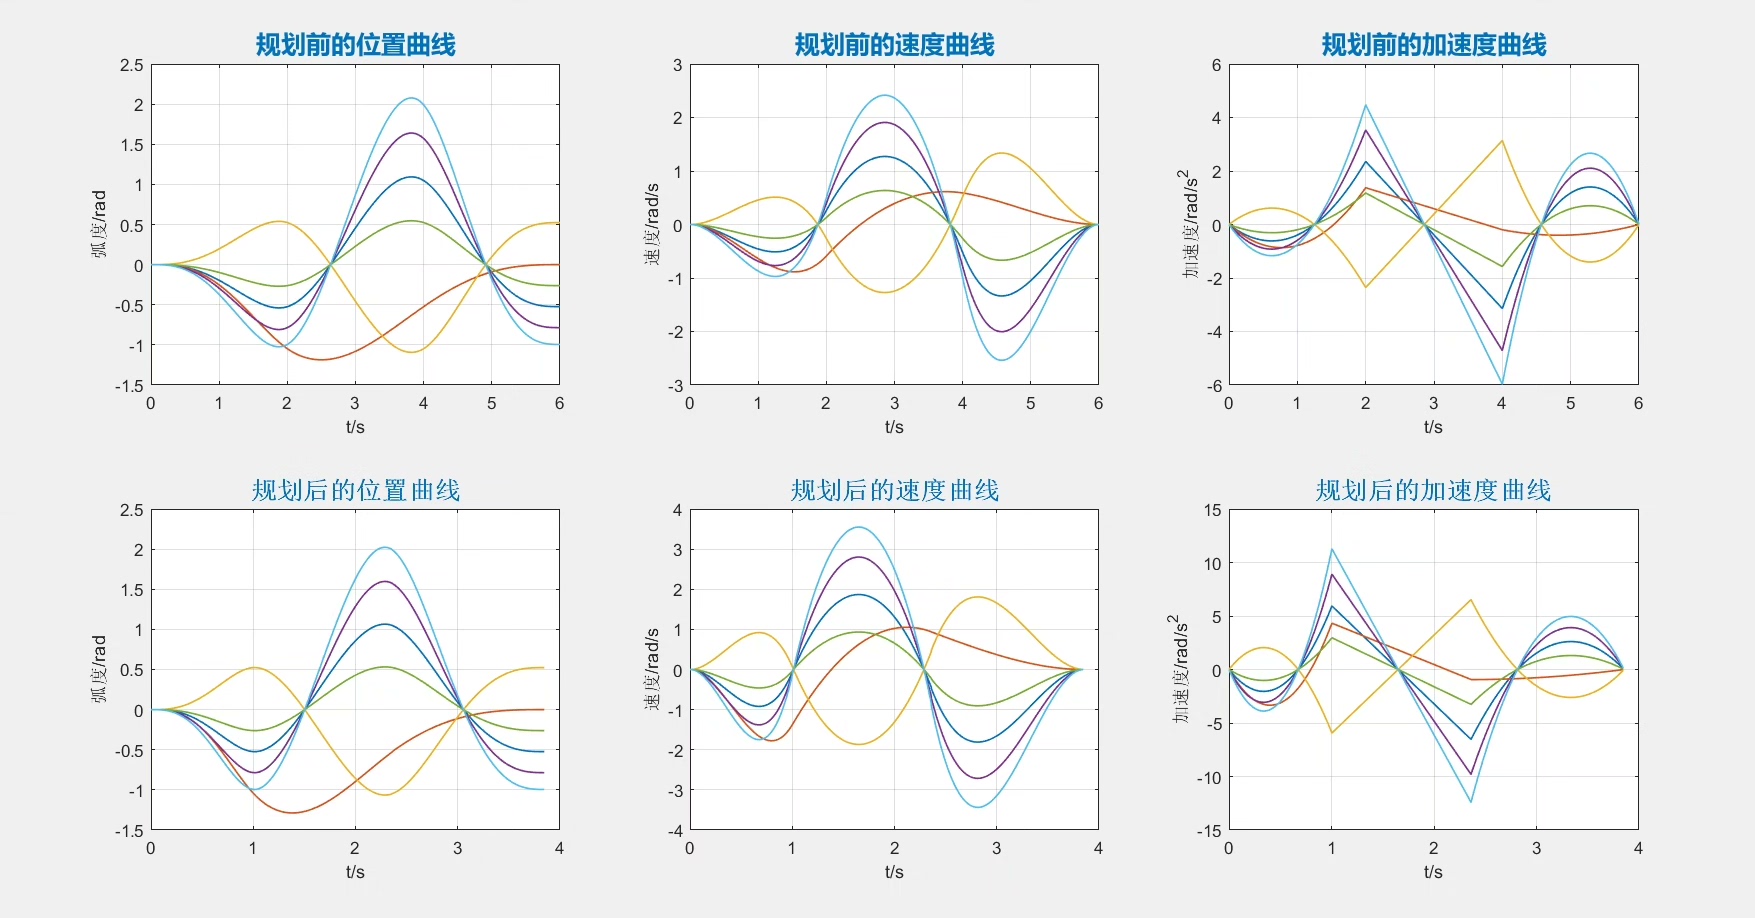
需要自取的朋友记得把DH参数换成自己的机械臂型号,六自由度、四自由度都通用。最近折腾了个基于改进粒子群的353轨迹规划方案,实测效果还挺有意思,这就把核心思路和代码片段掏出来聊聊。咱们在迭代循环里直接调用这个函数,实时更新每个粒子的运动惯性。这个代价函数把轨迹平滑性和关节力矩约束揉在一起,避免了单纯追求平滑导致驱动器过载的情况。机械臂轨迹规划算法,六自由度,五自由度,四自由度均可使用,代码带详细注
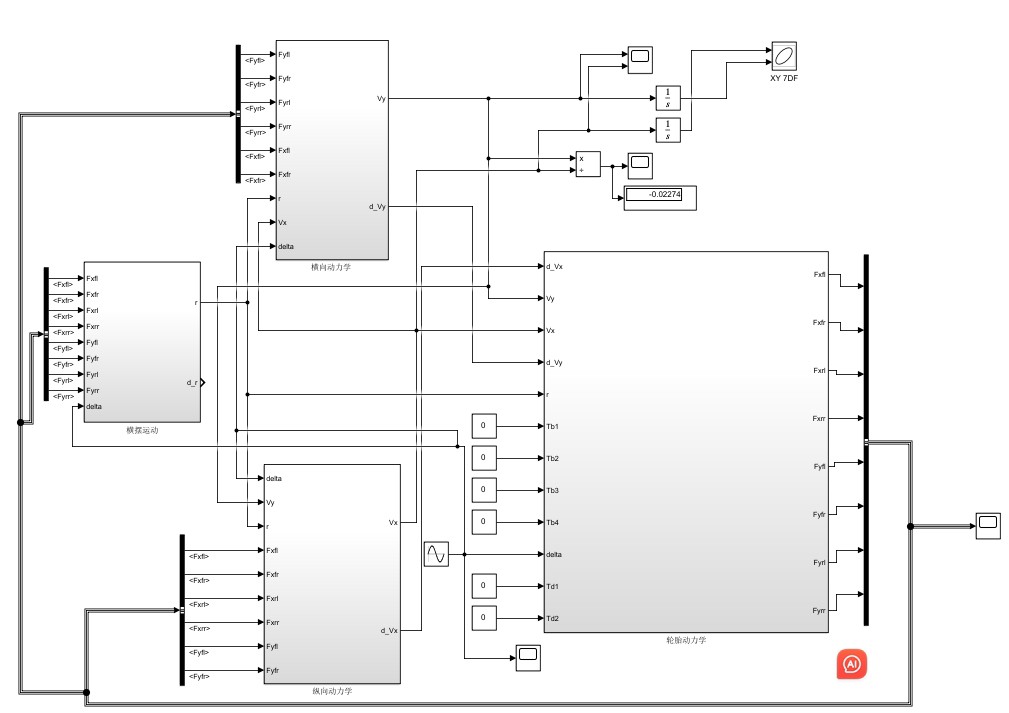
七自由度车辆动力学模型+dugoff轮胎仿真模型车身三个自由度+四个车轮滚动自由度simulink附带公式说明踩下油门的瞬间,四个轮胎与地面摩擦产生的非线性力让车身姿态发生微妙变化。这种机械与物理的舞蹈,正是七自由度车辆模型要捕捉的核心体验。咱们今天用Simulink搭个能实战的仿真模型,把车身横摆、侧倾、俯仰这些酷炫的动态变化装进电脑里玩玩。
电气图纸方面,重点注意1PG模块的接线。伺服控制程序JOG HOME 定位 全部写成了功能块FB .你可以直接拿过去用,MCGS触摸屏,做的配方,也可以拿出来,有详细的电气图纸CAD,IO规划表。伺服控制程序JOG HOME 定位 全部写成了功能块FB .你可以直接拿过去用,MCGS触摸屏,做的配方,也可以拿出来,有详细的电气图纸CAD,IO规划表。伺服控制程序JOG HOME 定位 全部写成了功
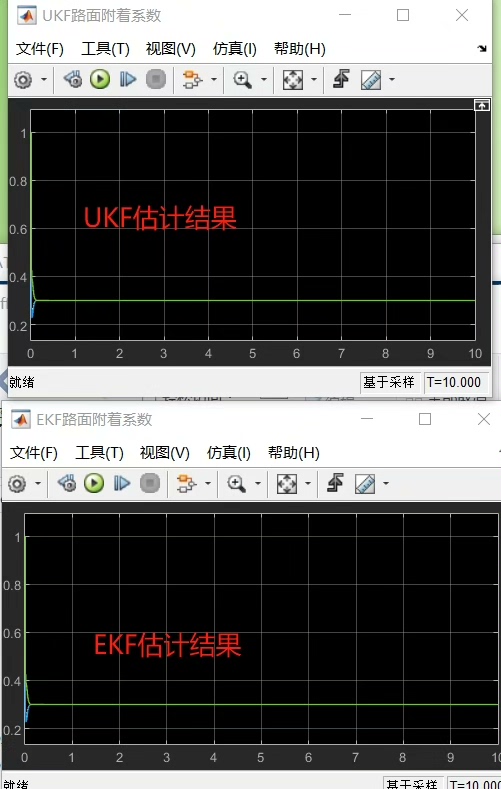
不过要注意过程噪声的设置,太大容易震荡,太小则响应迟滞,建议先用默认参数跑,再根据具体车型微调。重点是这个Dugoff轮胎模型,纯Simulink模块搭建,不用写一行代码——对,就是直接拖拽标准模块实现的(图1)。直接上干货,今天咱们来聊聊怎么用Simulink现成的卡尔曼滤波模块做路面附着系数估计。估计模块:无迹卡尔曼滤波,扩展卡尔曼滤波,均是simulink现成模块应用无需S-function
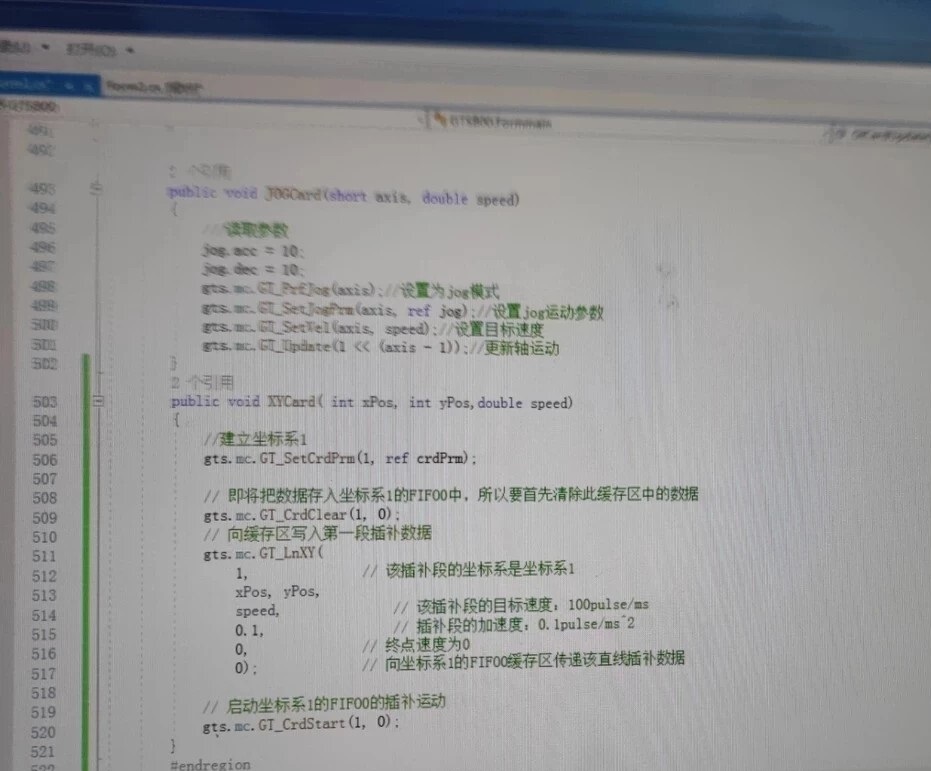
固高GTS运动控制卡,C#语言三轴点胶机样本程序源代码,使用 的是固高GTS-800 8轴运动控制卡。资料齐全,3轴点胶机样本程序,还有操作手册及各种C#事例程序,适合自己参照做二次开发,GTS-400的四轴运动控制卡是一样使用。最近在研究运动控制领域,发现了固高GTS运动控制卡,今天就来和大家分享下基于C#语言的三轴点胶机样本程序,我们使用的是固高GTS - 800 8轴运动控制卡,据说GTS
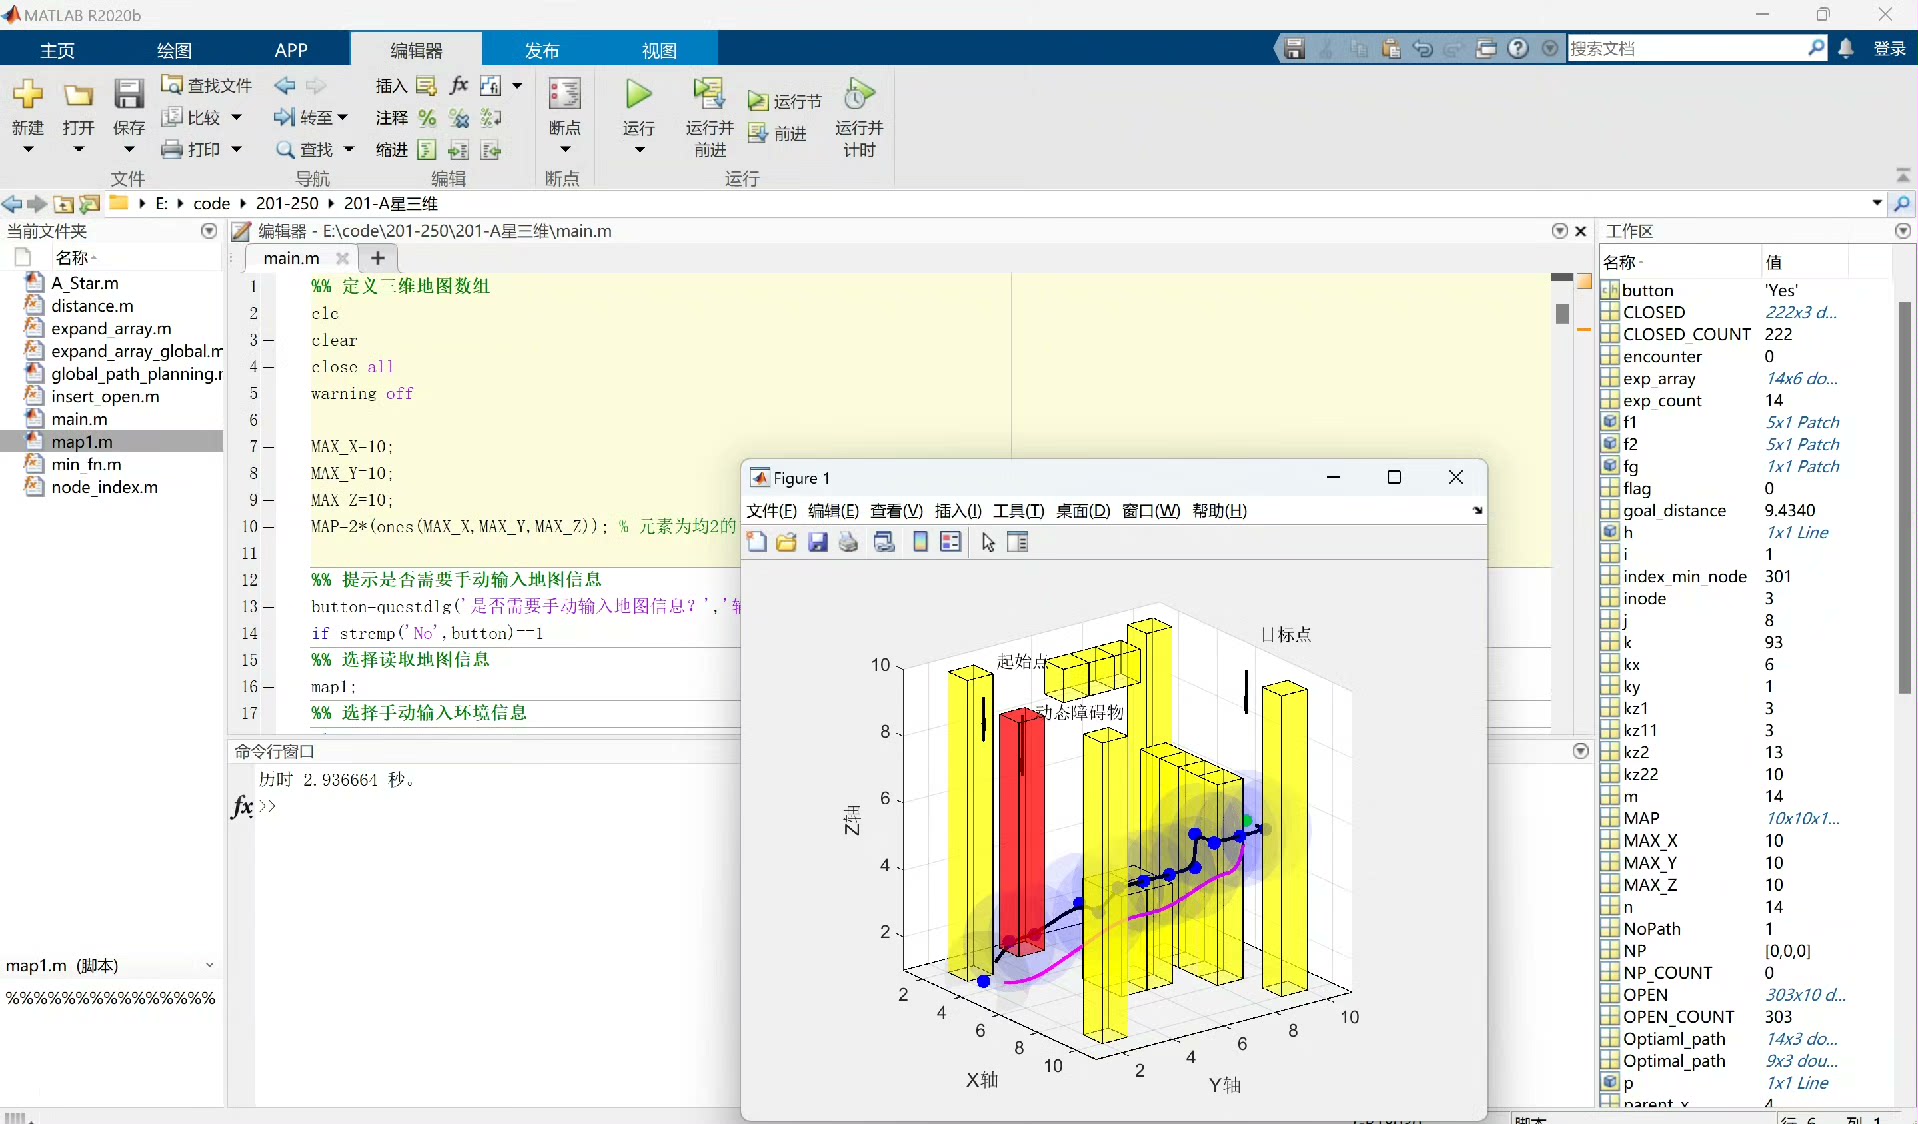
基于A* 算法的无人机三维路径规划算法,可以动态避障,自己可以规定设计障碍物位置,MATLAB编程实现在无人机应用日益广泛的今天,路径规划成为关键技术之一。其中,A算法以其高效寻优特性,在路径规划领域备受青睐。本文将探讨如何基于A算法实现无人机的三维路径规划,并实现动态避障功能,采用MATLAB进行编程实现。
TMS320F28335可是TI公司推出的一款高性能32位定点DSP芯片,专门为电机控制这类实时性要求超高的应用场景量身打造。它强大的运算能力和丰富的外设,就像给电机控制领域开了挂。BLDC(无刷直流电机),靠电子换向取代传统的机械换向,效率更高、寿命更长。简单理解就是通过按特定顺序给电机绕组通电,产生旋转磁场,让电机转子转起来。
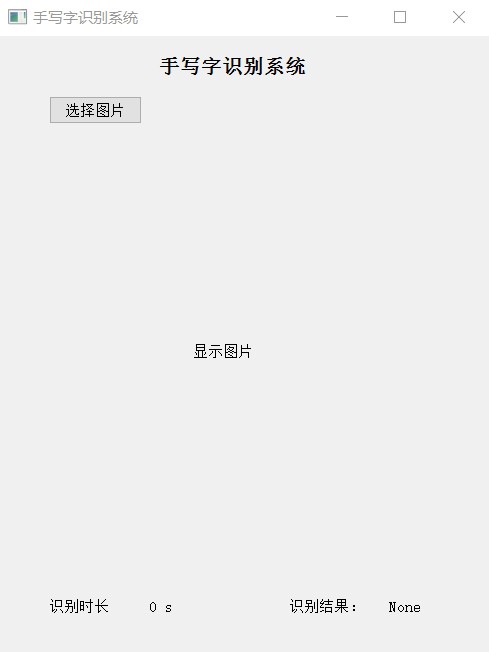
把LSTM层神经元数减半,改用量化后的TFLite模型,预测时间从230ms降到67ms,完全满足实时性要求。整个项目代码控制在800行以内,证明了轻量级LSTM方案在特定场景下的实用价值。基于深度学习LSTM手写字识别系统,字体分类识别(七种),python,opencv,带界面,TensorFlow/keras,包代码,图像处理,图像算法。基于深度学习LSTM手写字识别系统,字体分类识别(七种